Un véhicule sans équipage n'a pas de pilote pour remarquer que quelque chose cloche. Qu'il vole, roule ou flotte, il doit savoir à chaque instant où il se trouve, à quelle vitesse il se déplace et dans quelle direction il pointe, et continuer à le savoir lorsque les signaux dont il dépend disparaissent. C'est le rôle d'un système de navigation inertielle (INS).
Ce que mesure un INS
Au cœur d'un INS se trouve une centrale inertielle (IMU) : trois accéléromètres et trois gyroscopes, montés à angle droit. Les accéléromètres mesurent comment le véhicule accélère et ralentit le long de chaque axe ; les gyroscopes mesurent la vitesse à laquelle il tourne autour de chaque axe. Un processeur intègre ces mesures des centaines de fois par seconde pour calculer l'attitude (roulis, tangage et cap), la vitesse et la position.
Comme il ne s'appuie que sur la physique du mouvement, un INS n'a besoin de rien venant de l'extérieur du véhicule. Il ne peut pas être brouillé, fonctionne sous terre et sous l'eau, et réagit instantanément : il signale un changement d'attitude au moment où il se produit, ce dont un pilote automatique a besoin pour garder un véhicule stable.
Pourquoi ne pas simplement utiliser le GNSS ?
La navigation par satellite (GNSS : GPS, Galileo, GLONASS, BeiDou et le NavIC indien) donne une position absolue qui ne dérive pas. Mais ses signaux sont faibles lorsqu'ils arrivent au sol. Ils sont bloqués par les bâtiments, les tunnels, le couvert végétal et le relief, réfléchis par les surfaces voisines, et peuvent être brouillés ou leurrés délibérément. Le GNSS ne se met aussi à jour que quelques fois par seconde et renseigne peu directement sur l'attitude.
Les deux sont complémentaires. Un INS est fluide, rapide et autonome, mais dérive avec le temps, car les petites erreurs de ses capteurs s'additionnent. Le GNSS est absolu, mais intermittent et vulnérable. Un INS assisté par GNSS fusionne les deux, généralement avec un filtre de Kalman : le GNSS corrige en continu la dérive de l'INS, et l'INS maintient la solution pendant les interruptions et comble l'intervalle entre deux mises à jour GNSS. Certains systèmes détectent aussi quand le GNSS est brouillé ou leurré et cessent de lui faire confiance.
Ce qui change entre l'air, la terre et la mer
- Les véhicules aériens (UAV et drones) exigent des cadences de mise à jour élevées pour la commande de vol, et un encombrement, un poids et une consommation très faibles. Pour un petit drone, chaque gramme compte.
- Les véhicules terrestres (UGV) peuvent emporter davantage et ajouter des capteurs d'assistance tels que des odomètres de roues, qui réduisent fortement la dérive lorsque le GNSS est perdu. Les vibrations et les chocs d'un sol accidenté sont la principale difficulté d'environnement.
- Les véhicules de surface et sous-marins perdent totalement le GNSS sous la surface ; ils dépendent donc de la qualité des capteurs inertiels eux-mêmes, souvent assistés par des lochs ou un positionnement acoustique.
Classes de performance
Les capteurs déterminent combien de temps un INS peut naviguer seul. Les capteurs MEMS (systèmes micro-électromécaniques) sont petits, robustes et abordables, et les centrales MEMS modernes atteignent ce que le secteur appelle la classe tactique. Les gyroscopes à fibre optique (FOG) sont plus grands et plus coûteux, mais bien plus stables ; un INS à FOG dérive donc beaucoup plus lentement lors de longues interruptions du GNSS. La valeur à comparer est l'instabilité de biais du gyroscope, en degrés par heure : plus elle est basse, mieux c'est.
La gamme d'Aeron illustre cet écart :
- Le Pollux 3 est un INS-GNSS MEMS micro-miniature pour petits UAV, UGV et robots : 37 × 37 × 15 mm, environ 38 g et moins de 1,5 W, avec une sortie de navigation jusqu'à 200 Hz, des données IMU brutes jusqu'à 1000 Hz, une instabilité de biais du gyroscope de 2 °/hr, un GNSS multiconstellation incluant NavIC, et une détection du brouillage et du leurrage. Il accepte une assistance externe par vitesse air et magnétomètre.
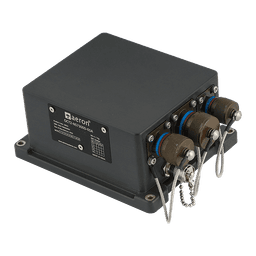
- L'Octantis est un INS-GNSS MEMS robuste pour les véhicules terrestres et les plateformes plus grandes. L'Octantis 3 ajoute un récepteur GNSS à double antenne pour un cap vrai indépendant du mouvement.
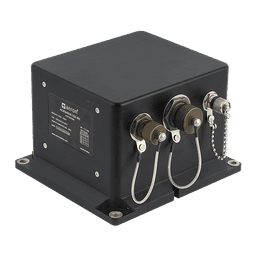
- L'Aldebaran est un INS à FOG avec une instabilité de biais du gyroscope de 0,1 °/hr et une erreur de position de 0,5 % de la distance parcourue avec un odomètre externe, pour les plateformes qui doivent naviguer longtemps sans GNSS.
Naviguer lorsque le GNSS a disparu
Le comportement d'un INS lors d'une interruption du GNSS est le vrai test. Deux essais d'Aeron montrent ce qu'une petite centrale MEMS peut faire. Lors d'un vol avec ArduPilot, un UAV équipé du Pollux 3 a vu son GNSS coupé et a poursuivi son vol avec l'INS assisté par la vitesse air : sur un trajet sans GNSS d'environ 4,2 km, la dérive a été de 168,6 m (voir Pollux 3 et ArduPilot). Et l'algorithme DriftLoc d'Aeron sur le Pollux 3 maintient la dérive inertielle pure à un faible niveau, sans GNSS, odomètre ni aucune autre assistance (voir Présentation de DriftLoc).
Intégration
Un INS n'est utile que si le calculateur du véhicule peut exploiter sa sortie. Les unités Aeron fournissent du NMEA et un protocole binaire sur interfaces série, et le Pollux 3 dispose d'un pilote ROS2 pour les piles logicielles de robotique (voir Intégration INS-ROS2). Le montage compte aussi : l'unité doit être fixée rigidement, près du centre de rotation du véhicule, avec ses axes alignés sur ceux du véhicule et, si elle utilise un magnétomètre, à l'écart des moteurs et de l'acier.
Choisir un INS
Partez de la mission : combien de temps le véhicule doit naviguer sans GNSS, quelle dérive est acceptable pendant ce temps, et quels encombrement, poids et consommation la plateforme peut consacrer au système. Ces trois réponses orientent généralement vers une classe de capteur, puis vers un produit. Pour discuter de votre plateforme, contactez nos ingénieurs ou comparez nos INS côte à côte.