Un vehículo no tripulado no tiene un piloto que note que algo va mal. Tanto si vuela, conduce o flota, debe saber en cada instante dónde está, a qué velocidad se mueve y hacia dónde apunta, y debe seguir sabiéndolo cuando desaparecen las señales de las que depende. Esa es la misión de un sistema de navegación inercial (INS).
Qué mide un INS
En el corazón de un INS hay una unidad de medición inercial (IMU): tres acelerómetros y tres giroscopios montados en ángulo recto. Los acelerómetros miden cómo el vehículo acelera y frena a lo largo de cada eje; los giroscopios miden a qué velocidad gira alrededor de cada eje. Un procesador integra estas mediciones cientos de veces por segundo para calcular la actitud (alabeo, cabeceo y rumbo), la velocidad y la posición.
Como se basa únicamente en la física del movimiento, un INS no necesita nada del exterior del vehículo. No se puede interferir, funciona bajo tierra y bajo el agua, y responde al instante: informa de un cambio de actitud en el momento en que ocurre, que es lo que necesita un piloto automático para mantener estable un vehículo.
¿Por qué no usar solo GNSS?
La navegación por satélite (GNSS: GPS, Galileo, GLONASS, BeiDou y NavIC de la India) da una posición absoluta que no deriva. Pero sus señales son débiles cuando llegan al suelo. Las bloquean los edificios, los túneles, la vegetación y el relieve, las reflejan las superficies cercanas y pueden ser interferidas o suplantadas deliberadamente. El GNSS también se actualiza solo unas pocas veces por segundo y dice poco de forma directa sobre la actitud.
Ambos son complementarios. Un INS es suave, rápido y autónomo, pero deriva con el tiempo, porque los pequeños errores de sus sensores se acumulan. El GNSS es absoluto, pero intermitente y vulnerable. Un INS con ayuda de GNSS fusiona ambos, normalmente con un filtro de Kalman: el GNSS corrige continuamente la deriva del INS, y el INS mantiene la solución durante las interrupciones y rellena los huecos entre actualizaciones del GNSS. Algunos sistemas también detectan cuándo se está interfiriendo o suplantando el GNSS y dejan de fiarse de él.
Qué cambia entre el aire, la tierra y el mar
- Vehículos aéreos (UAV y drones) necesitan altas frecuencias de actualización para el control de vuelo y un tamaño, peso y potencia muy bajos. En un dron pequeño, cada gramo cuenta.
- Vehículos terrestres (UGV) pueden transportar más y pueden añadir sensores de ayuda, como odómetros de rueda, que reducen mucho la deriva cuando se pierde el GNSS. Las vibraciones y los golpes del terreno accidentado son el principal reto ambiental.
- Vehículos de superficie y submarinos pierden el GNSS por completo bajo la superficie, por lo que dependen de la calidad de los propios sensores inerciales, a menudo con ayuda de correderas de velocidad o posicionamiento acústico.
Grados de rendimiento
Los sensores determinan cuánto tiempo puede navegar un INS por sí solo. Los sensores MEMS (microelectromecánicos) son pequeños, robustos y asequibles, y las unidades MEMS modernas alcanzan lo que el sector llama grado táctico. Los giroscopios de fibra óptica (FOG) son más grandes y caros, pero mucho más estables, de modo que un INS basado en FOG deriva mucho más despacio en interrupciones largas del GNSS. La cifra que conviene comparar es la inestabilidad del sesgo del giroscopio, en grados por hora: cuanto menor, mejor.
La gama de Aeron muestra la diferencia:
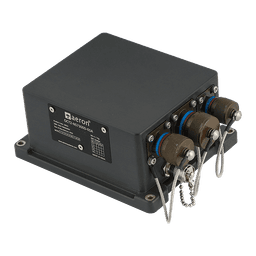
- Pollux 3 es un INS-GNSS MEMS microminiaturizado para UAV pequeños, UGV y robots: 37 × 37 × 15 mm, unos 38 g y menos de 1.5 W, con salida de navegación de hasta 200 Hz, datos brutos de IMU de hasta 1000 Hz, una inestabilidad del sesgo del giroscopio de 2 °/hr, GNSS multiconstelación con NavIC y detección de interferencia y suplantación. Admite ayuda externa de velocidad aerodinámica y de magnetómetro.
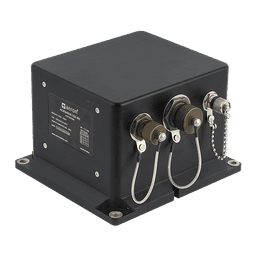
- Octantis es un INS-GNSS MEMS robusto para vehículos terrestres y plataformas más grandes. El Octantis 3 añade un receptor GNSS de doble antena para un rumbo verdadero independiente del movimiento.
- Aldebaran es un INS basado en FOG con una inestabilidad del sesgo del giroscopio de 0.1 °/hr y un error de posición del 0.5% de la distancia recorrida con un odómetro externo, para plataformas que deben navegar durante largos periodos sin GNSS.
Navegar cuando no hay GNSS
El comportamiento de un INS en una interrupción del GNSS es la verdadera prueba. Dos de las pruebas propias de Aeron muestran lo que es posible con una pequeña unidad MEMS. En un vuelo con ArduPilot, un UAV con Pollux 3 tuvo el GNSS desactivado y siguió volando con el INS con ayuda de la velocidad aerodinámica: en un trayecto sin GNSS de unos 4.2 km, la deriva fue de 168.6 m (véase Pollux 3 y ArduPilot). Y el algoritmo DriftLoc de Aeron en el Pollux 3 mantiene baja la deriva puramente inercial sin GNSS, odómetro ni ninguna otra ayuda (véase Presentamos DriftLoc).
Integración
Un INS solo es útil si el ordenador del vehículo puede utilizar su salida. Las unidades de Aeron entregan NMEA y un protocolo binario por interfaces serie, y el Pollux 3 tiene un controlador ROS2 para pilas de software de robótica (véase Integración INS-ROS2). El montaje también importa: la unidad debe fijarse de forma rígida, cerca del centro de rotación del vehículo, con sus ejes alineados con los del vehículo y, si utiliza un magnetómetro, lejos de motores y acero.
Cómo elegir un INS
Parta de la misión: cuánto tiempo debe navegar el vehículo sin GNSS, cuánta deriva es aceptable en ese tiempo y cuánto tamaño, peso y potencia puede ceder la plataforma. Esas tres respuestas suelen apuntar a un grado de sensor y, de ahí, a un producto. Para hablar de su plataforma, póngase en contacto con nuestros ingenieros o compare nuestros INS lado a lado.