Aller au contenu

Cette page est une traduction automatique proposée pour votre confort. La version anglaise fait foi. Lire en anglais

Pollux 3 INS-GNSS

Systèmes de navigation inertielle

Pollux 3

Système de navigation inertielle micro-miniature

  • Précision de position1.5m CEP
  • Précision du cap< 0.3°
  • Consommation électrique< 1.5W
  • Cadence de mise à jour200Hz

Trouvez la solution adaptée

Répondez à une question pour voir quels systèmes de navigation conviennent à votre plateforme.

Sur quelle plateforme allez-vous les déployer ?

Votre solution: Pollux 3 INS-GNSS and Octantis 3 INS-GNSS

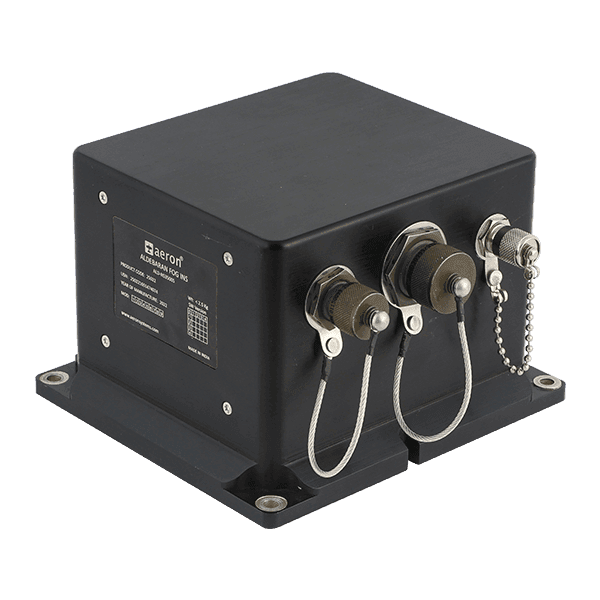
Système de navigation inertielle à FOG Aldebaran ALD-NS3500S

Votre solution

INS-GNSS à FOG Aldebaran

Système de navigation inertielle tactique supérieur à gyroscopes à fibre optique

  • Dérive sans GNSS0.5% de la distance parcourue avec odomètre externe
  • Instabilité de biais du gyroscope0.1°/hr
  • Poids< 2.5 ± 0.05 kg
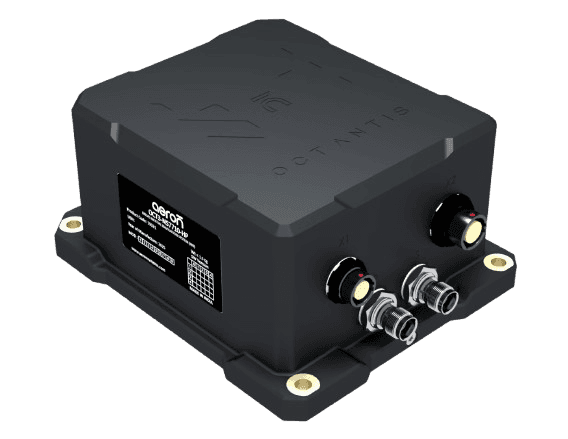
Octantis 2 INS-GNSS

Votre solution

Octantis 2 INS-GNSS

Système de navigation inertielle robuste et haute fiabilité pour applications terrestres et sans équipage

  • Instabilité de biais du gyroscope<1 °/hr (typique)
  • Précision du cap<0.3° RMS avec GNSS en conditions dynamiques
  • Poids<1.1 kg

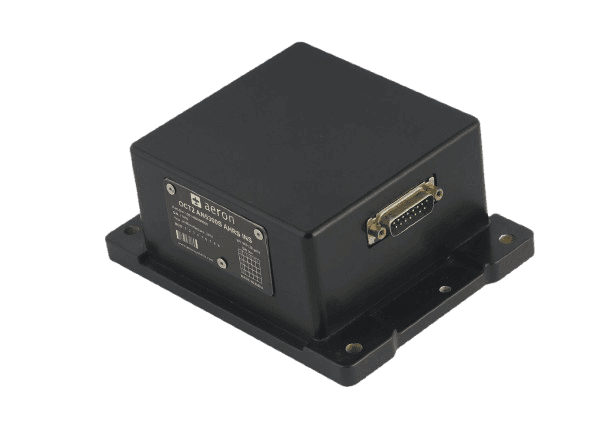
Pollux 3 INS-GNSS

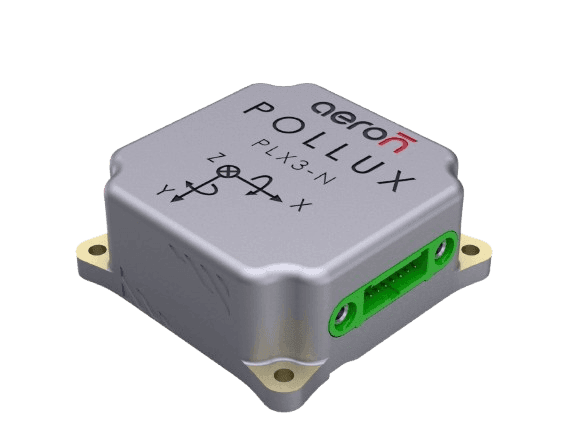
Le Pollux 3 est un système de navigation inertielle micro-miniature à base de MEMS, qui associe accéléromètres, gyroscopes et magnétomètre triaxiaux à un récepteur GNSS multiconstellation intégré. Un filtre de Kalman étendu estime la position, la vitesse, l'attitude et le cap, avec une sortie de navigation à 200 Hz. Il pèse environ 38 g, consomme moins de 1.5 W et convient à la navigation et au contrôle des UAV, des UGV et d'autres systèmes sans équipage.

Comment le Pollux 3 traite les données des capteurs

Les entrées des capteurs et du GNSS sont fusionnées en temps réel par le filtre de Kalman étendu d'Aeron pour fournir des estimations stables de position, de vitesse, d'attitude et de cap.

In

Out

  • ACCÉLÉROMÈTREMEMS triaxial · ±10/40 g
  • GYROSCOPEMEMS triaxial · ±500/2000°/s
  • MAGNÉTOMÈTRETriaxial · ±50 gauss
  • RÉCEPTEUR GNSSMulticonstellation · SBAS
FILTRE DE KALMAN ÉTENDUAssisté par GNSSMoteur de navigation
  • POSITION ET VITESSE1.5 m CEP · 0.1 m/s (1σ)
  • ATTITUDE ET CAPAngles d'Euler · Rés. 0.01°
  • DIAGNOSTICÉtat de santé · Heure

Conçu pour une navigation compacte et très précise

  • Avec DriftLocTM

    Quand les satellites disparaissent dans des tunnels, des canyons urbains ou des zones de brouillage, il conserve une position précise et un cap vrai en réduisant la dérive de l'INS.

  • Compact, SWaP minimal

    Empreinte miniature de 37 (L) × 37 (l) × 15 (H) mm pour environ 38 g, consommation inférieure à 1.5 W : conçu pour les plateformes sans équipage limitées en taille et en énergie.

  • Haute précision

    Précision de position de 1.5 m CEP et précision de vitesse horizontale de 0.1 m/s (1σ) grâce au GNSS multiconstellation intégré, avec détection du brouillage et du leurrage.

  • Léger

    Pèse environ 38 g, idéal pour les applications de micro-UAV tout en restant durci pour les environnements d'exploitation exigeants.

  • Capteurs de haute qualité

    Utilise des gyroscopes MEMS de haute qualité pour des performances quasi tactiques et des performances exploitables sans GNSS pendant les courtes coupures.

  • Qualifié MIL

    Conforme à la norme MIL-STD-810G pour fonctionner de façon fiable dans les environnements extérieurs extrêmes de température et de vibrations.

  • Conception robuste

    Construction durcie conçue pour résister aux chocs et aux vibrations typiques de l'exploitation réelle d'une plateforme sans équipage, comme les atterrissages d'un quadricoptère.

  • Filtre de Kalman étendu

    Offre des performances quasi tactiques et fournit les meilleures estimations des paramètres de navigation pendant les courtes coupures du GNSS.

  • Protection supérieure contre les infiltrations

    Conforme IP65, il supporte les projections d'eau et la pluie : une solution fiable même en montage externe.

  • Communication

    Interfaces RS232 et UART TTL standard, plus SPI/I²C pour l'entrée d'aide externe de vitesse air et de magnétomètre, pour une intégration facile aux systèmes de pilotage automatique et aux contrôleurs.

Caractéristiques techniques

Pollux 3 INS-GNSS

Interface de communication

RS232Sortie de données (NMEA et binaire), E/S de configuration (binaire), entrée d'aide externe (binaire), jusqu'à 2,000,000 bauds
UARTJusqu'à 921,600 bauds
SPI / I²CEntrée d'aide externe de vitesse air et de magnétomètre
Protocole des données de sortieNMEA 0183 ; binaire (protocole binaire standard Aeron)
Cadence des donnéesJusqu'à 1000 Hz (IMU) / 200 Hz (navigation)
Paramètres de sortieAngles d'Euler (lacet, tangage, roulis), quaternion, position, vitesse, accélération, vitesse angulaire, paramètres GNSS, état de santé, heure

Accéléromètre

Plage±10/40 g (configurable par l'utilisateur)
Instabilité de biais *8 µg
Marche aléatoire de vitesse (VRW) *0.03 m/s/√hr
Densité de bruit *50 µg/√Hz
Répétabilité du biais0.15 mg

Vitesse angulaire

Plage±500/2000 °/s (configurable par l'utilisateur)
Instabilité de biais *2 °/hr
Marche aléatoire angulaire (ARW) *0.2 °/√hr
Densité de bruit *0.002 °/s/√Hz
Répétabilité du biais15 °/hr

Précision de position

Horizontale, bon GNSS1.5 m CEP
Horizontale, avec SBAS1 m CEP
Horizontale, sans GNSS ²3% 1σ DT (3D, aide de vitesse air externe) / 2% 1σ DT (2D)
Verticale, avec GNSS2 m (1σ)
Verticale, avec SBAS1.5 m (1σ)

Mécanique

Poids~38 g (± 2 g)
Taille37 (L) × 37 (W) × 15 (H) mm (± 0.3 mm)
Température de fonctionnement−40°C à +71°C
Température de stockage−40°C à +85°C
ConnecteurConnecteur d'E/S et contre-fiche, connecteur d'antenne GNSS dédié

Attitude

Plage de roulis±180°
Plage de tangage±90°
Précision ¹0.1° (statique) / 0.2° (dynamique)
Résolution0.01°

GPS/GNSS

ConstellationsGPS (L1C/A, L5), GLONASS (L1OF), Galileo (E1-B/C, E5a), BeiDou (B1i, B2a), NavIC (SPS-L5)
Signal de correctionSBAS
Temps de premier calage (démarrage à froid)35 secondes (typique)
Détection du brouillage et du leurrageOui

Cap

Plage±180°
Précision ¹1° avec magnétomètre / < 0.3° en conditions dynamiques
Résolution0.01°

Baromètre

Plage300 – 1250 hPa
Précision *0.5 hPa

Précision de vitesse

Vitesse horizontale ¹0.1 m/s (1σ, bonne disponibilité GNSS)
Vitesse verticale0.3 m/s

Caractéristiques électriques

Tension d'alimentation5 ± 0.5 V DC
Consommation électrique< 1.5 W

Qualifications environnementales

Essai d'environnementMIL-STD-810G
Indice de protectionIP65

Magnétomètre

Plage±50 gauss

¹ Précision 1σ ; la précision du cap est indiquée avec magnétomètre et en conditions dynamiques avec GNSS.

² La précision sans GNSS dépend de la durée écoulée de la coupure et de la précision de l'aide de vitesse/vitesse air externe.

* Typique / variance d'Allan.

Applications

  • Navigation de drones et d'UAVNavigation de drones et d'UAV
  • Contrôle autonome et ADASContrôle autonome et ADAS

Questions

Questions fréquentes sur le Pollux 3 INS-GNSS.

Quelle précision de navigation le Pollux 3 offre-t-il ?

Le Pollux 3 offre une précision de position horizontale supérieure à 1.5 m CEP avec le GNSS et une précision de vitesse horizontale de 0.1 m/s (1σ).

Quel est le débit maximal de données de sortie du Pollux 3 ?

Le Pollux 3 fournit des sorties de navigation jusqu'à 200 Hz et des données IMU brutes jusqu'à 1000 Hz.

Pour quelles applications le Pollux 3 est-il conçu ?

Le Pollux 3 est idéal pour les UAV, les drones, les UGV, les robots autonomes, les véhicules de surface sans équipage et les autres plateformes autonomes compactes qui exigent des informations précises de navigation et d'attitude.

Quelles interfaces le Pollux 3 prend-il en charge ?

Il prend en charge les interfaces RS232, UART, SPI et I²C.

Pourquoi choisir le Pollux 3 ?

Il réunit hautes performances, conception compacte et navigation fiable dans un seul appareil.

Is anti-vibration mount required with IMU / INS?

Yes, depending on the platform requirement AVM may be required with IMU / INS

Contact

Demandez un prix pour le Pollux 3 INS-GNSS, ou parlez de votre application avec l’un de nos ingénieurs.

Bureaux

Inde

Siège et centre de conception, Pune

Plot No. 7, Lane No. 5, Laxman Nagar, Balewadi
Pune, Maharashtra 411045, India

Ouvrir dans Google Maps

Site de production, Pune

Vivan Kohli Industrial Park, Shed No. 5, Gat No. 446
Old Pune-Mumbai Highway, Naigaon, Kanhe Phata, Talegaon
Pune, Maharashtra 412106, India

Ouvrir dans Google Maps

Ventes et support, Bengaluru

First Floor, Building No. 11, Sai Anugraha
Jeevan Bhima Nagar Main Road
Bengaluru, Karnataka 560075, India

Ouvrir dans Google Maps

Ventes et support, Vijayawada

Door No. 52-1/4-8D, Plot No. 9, 5th Cross Road
Veterinary Colony
Vijayawada, Andhra Pradesh 520008, India

Ouvrir dans Google Maps

International

Aeron Systems Pvt. Ltd., Sharjah

Saif Executive Office # P8-17-02
Sharjah Airport International Free Zone Authority
PO Box 8000, Sharjah, U.A.E.

Ouvrir dans Google Maps