ليس في المركبة غير المأهولة طيار يلاحظ أن شيئًا ما يبدو خاطئًا. وسواء كانت تطير أو تسير أو تطفو، يجب أن تعرف في كل لحظة أين هي، وبأي سرعة تتحرك، وإلى أين تتجه، ويجب أن تواصل المعرفة حين تختفي الإشارات التي تعتمد عليها. وهذه هي مهمة نظام الملاحة بالقصور الذاتي (INS).
ما الذي يقيسه INS
في قلب INS وحدة قياس بالقصور الذاتي (IMU): ثلاثة مقاييس تسارع وثلاثة جيروسكوبات، مركّبة على زوايا قائمة. وتقيس مقاييس التسارع كيف تتسارع المركبة وتتباطأ على كل محور؛ وتقيس الجيروسكوبات سرعة دورانها حول كل محور. ويكامل معالج هذه القياسات مئات المرات في الثانية لاستنتاج الوضعية (الدوران الجانبي والميل والاتجاه) والسرعة والموضع.
ولأنه يعتمد على فيزياء الحركة وحدها، لا يحتاج INS إلى أي شيء من خارج المركبة. فلا يمكن التشويش عليه، ويعمل تحت الأرض وتحت الماء، ويستجيب فورًا: فهو يبلّغ عن تغير الوضعية لحظة حدوثه، وهو ما يحتاجه الطيار الآلي لإبقاء المركبة مستقرة.
لماذا لا نكتفي بـ GNSS؟
تعطي الملاحة بالأقمار الصناعية (GNSS: GPS وGalileo وGLONASS وBeiDou وNavIC الهندي) موضعًا مطلقًا لا ينحرف. لكن إشاراتها ضعيفة حين تصل إلى الأرض. فتحجبها المباني والأنفاق والغطاء الشجري والتضاريس، وتنعكس عن الأسطح القريبة، ويمكن التشويش عليها أو انتحالها عمدًا. كما يتحدّث GNSS بضع مرات في الثانية فقط، ولا يقول الكثير مباشرة عن الوضعية.
والاثنان متكاملان. فنظام INS سلس وسريع ومكتفٍ ذاتيًا لكنه ينحرف مع الزمن، لأن الأخطاء الصغيرة في مستشعراته تتراكم. أما GNSS فمطلق لكنه متقطع وعرضة للهجوم. ويدمج INS المدعوم بـ GNSS الاثنين، عادةً بمرشّح كالمان: يصحّح GNSS انحراف INS باستمرار، ويحمل INS الحل عبر الانقطاعات ويملأ الفراغات بين تحديثات GNSS. وبعض الأنظمة تكشف أيضًا متى يجري التشويش على GNSS أو انتحاله فتتوقف عن الوثوق به.
ما الذي يتغير بين الجو والبر والبحر
- المركبات الجوية (الطائرات المسيّرة UAV) تحتاج إلى معدلات تحديث عالية للتحكم بالطيران وإلى حجم ووزن واستهلاك طاقة منخفضة جدًا. ففي الطائرة المسيّرة الصغيرة، كل غرام مهم.
- المركبات الأرضية (UGV) تستطيع حمل المزيد، ويمكنها إضافة مستشعرات إسناد مثل عدّادات مسافة العجلات التي تقلل الانحراف بشدة عند فقدان GNSS. والاهتزاز والصدمات الناتجة عن الأرض الوعرة هما التحدي البيئي الرئيسي.
- المركبات السطحية وتحت الماء تفقد GNSS كليًا تحت السطح، فتعتمد على جودة المستشعرات القصورية نفسها، وغالبًا بمساعدة مسجّلات السرعة أو تحديد الموضع الصوتي.
فئات الأداء
تحدد المستشعرات المدة التي يستطيع INS الملاحة خلالها وحده. فمستشعرات MEMS (الأنظمة الكهروميكانيكية الدقيقة) صغيرة ومتينة وميسورة، وتبلغ وحدات MEMS الحديثة ما يسميه القطاع الفئة التكتيكية. أما جيروسكوبات الألياف الضوئية (FOG) فهي أكبر حجمًا وأعلى كلفة لكنها أكثر ثباتًا بكثير، فينحرف INS القائم على FOG أبطأ بكثير في انقطاعات GNSS الطويلة. والرقم المعتمد للمقارنة هو ثبات انحياز الجيروسكوب بالدرجات في الساعة: كلما انخفض كان أفضل.
وتُظهر مجموعة Aeron هذا التفاوت:
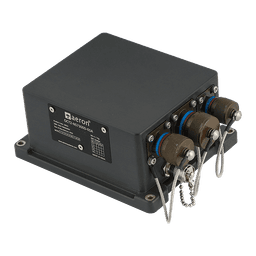
- Pollux 3 نظام INS-GNSS متناهي الصغر قائم على MEMS للطائرات المسيّرة الصغيرة والمركبات الأرضية غير المأهولة والروبوتات: بأبعاد 37 × 37 × 15 mm ووزن نحو 38 g واستهلاك أقل من 1.5 W، ومخرجات ملاحة بمعدل يصل إلى 200 Hz وبيانات IMU خام حتى 1000 Hz، وثبات انحياز جيروسكوب 2 °/hr، وGNSS متعدد الكوكبات يشمل NavIC، وكشف للتشويش والانتحال. ويقبل إسنادًا خارجيًا بسرعة الهواء ومقياس المغنطة.
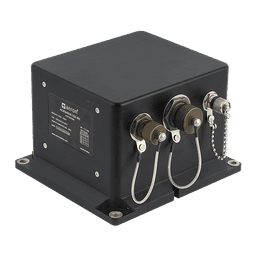
- Octantis نظام INS-GNSS متين قائم على MEMS للمركبات البرية والمنصات الأكبر. ويضيف Octantis 3 مستقبل GNSS بهوائيين للحصول على اتجاه حقيقي مستقل عن الحركة.
- Aldebaran نظام INS قائم على FOG بثبات انحياز جيروسكوب 0.1 °/hr، وخطأ موضع قدره 0.5% من المسافة المقطوعة مع عدّاد مسافة خارجي، للمنصات التي يجب أن تواصل الملاحة لفترات طويلة دون GNSS.
الملاحة عند غياب GNSS
سلوك INS أثناء انقطاع GNSS هو الاختبار الحقيقي. وتبيّن تجربتان من تجارب Aeron نفسها ما يمكن تحقيقه بوحدة MEMS صغيرة. ففي رحلة مع ArduPilot، أُطفئ GNSS على طائرة مسيّرة تستخدم Pollux 3 فواصلت الطيران باستخدام INS مدعومًا بسرعة الهواء: فعلى مسار منقطع عن GNSS بطول نحو 4.2 km، بلغ الانحراف 168.6 m (انظر Pollux 3 وArduPilot). كما أن خوارزمية DriftLoc من Aeron على Pollux 3 تُبقي الانحراف القصوري البحت منخفضًا دون GNSS أو عدّاد مسافة أو أي إسناد آخر (انظر نقدّم لكم DriftLoc).
التكامل
لا يفيد INS إلا إذا استطاع حاسوب المركبة استخدام مخرجاته. وتُخرج وحدات Aeron NMEA وبروتوكولًا ثنائيًا عبر واجهات تسلسلية، ولدى Pollux 3 مشغّل ROS2 لمنظومات برمجيات الروبوتات (انظر تكامل INS مع ROS2). والتركيب مهم أيضًا: ينبغي تثبيت الوحدة بإحكام، قرب مركز دوران المركبة، مع محاذاة محاورها لمحاور المركبة، وبعيدًا عن المحركات والفولاذ إذا كانت تستخدم مقياس مغنطة.
اختيار INS
ابدأ من المهمة: المدة التي يجب أن تواصل فيها المركبة دون GNSS، ومقدار الانحراف المقبول في تلك المدة، وما تستطيع المنصة تخصيصه من حجم ووزن وطاقة. وتشير هذه الإجابات الثلاث عادةً إلى فئة المستشعر، ومنها إلى المنتج. وللحديث عن منصتك، تواصل مع مهندسينا أو قارن أنظمة INS لدينا جنبًا إلى جنب.