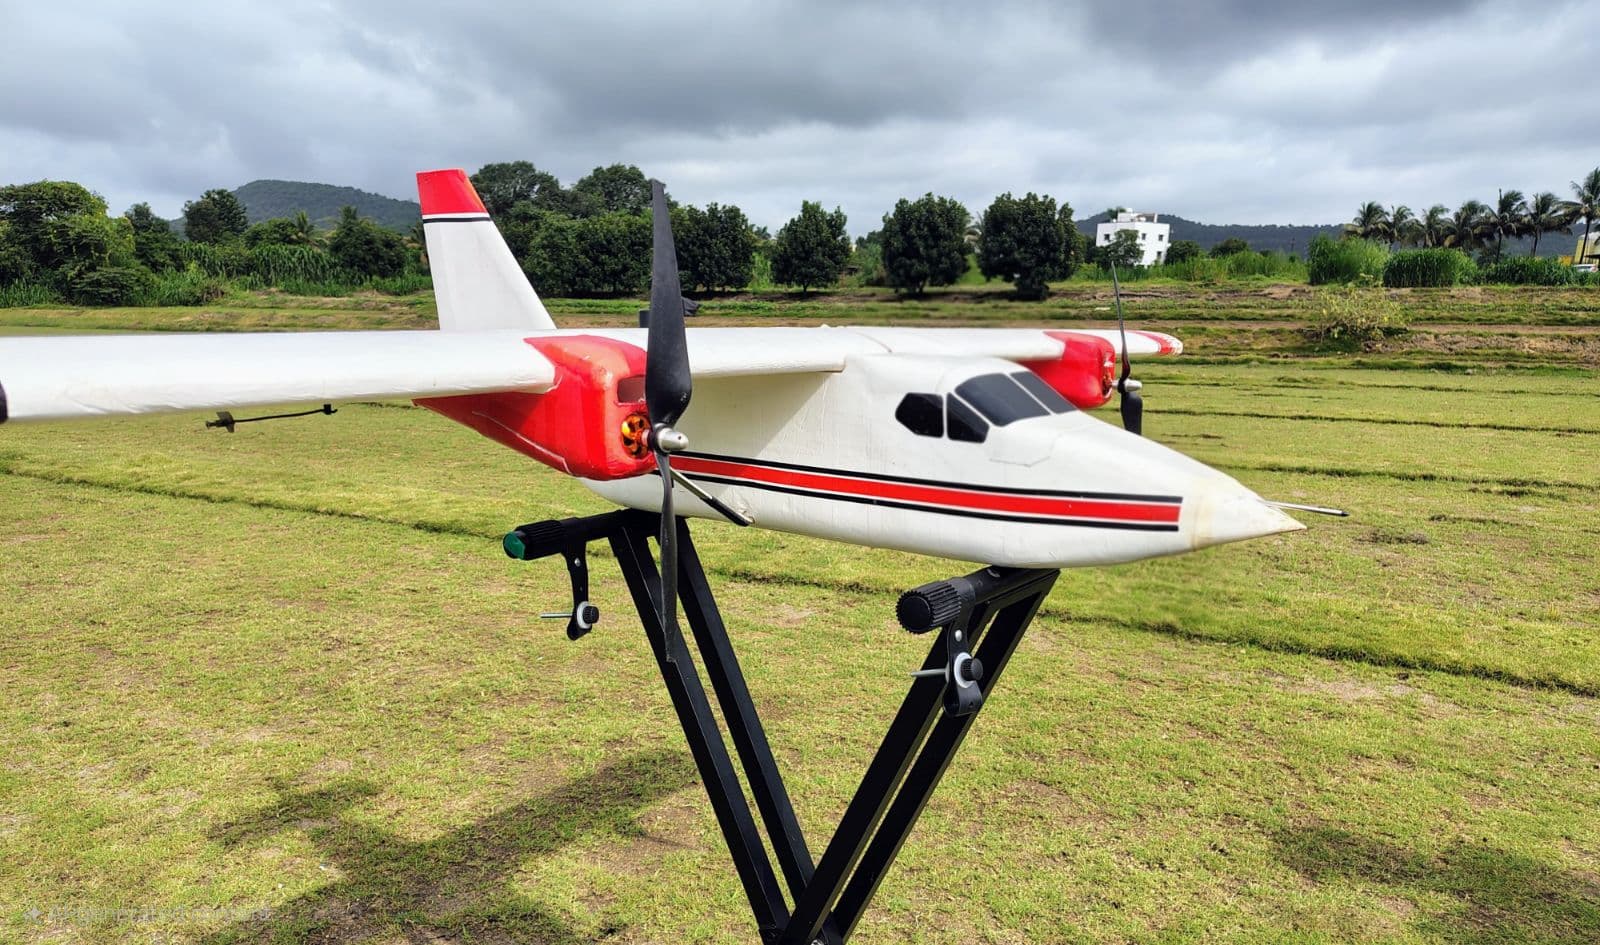
L'intégration du Pollux 3 à l'autopilote PLX3 permet une navigation ininterrompue, sans dépendance aux satellites.
Ce rapport technique présente l'intégration réussie de l'INS Pollux 3 au système ArduPilot exécuté sur le contrôleur de vol CubeOrange/Plus, ce qui permet des opérations de vol autonome robustes, avec capacité de mission sans GNSS, sur des plateformes à voilure fixe. La mise en œuvre exploite la capacité d'entrée externe d'ArduPilot pour traiter les sorties filtrées de l'INS en vue de la détermination de l'attitude, de l'estimation de la position et du suivi de la vitesse, avec un accent particulier sur les performances de navigation en conditions sans GNSS.
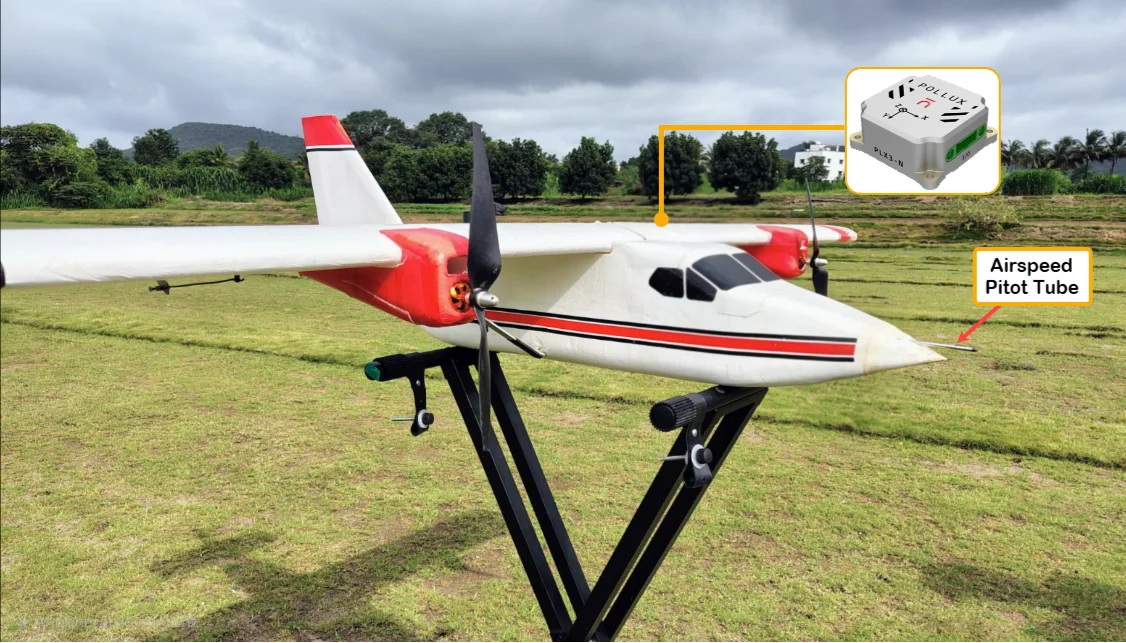
Figure 1 : aéronef à voilure fixe pour une mission d'autopilote
Principaux obstacles à l'intégration
Oscillations d'attitude au décollage
Précision de navigation dégradée dans les zones sans GNSS avec peu de capteurs d'assistance
Dérive en altitude due aux décalages du baromètre et à l'absence de fusion multicapteur, entraînant des altitudes négatives
Divergence de la position selon les profils de mission
Solutions apportées
Améliorations du pilote
Étalonnage efficace des paramètres
Intégration de capteurs hybrides
Résultats obtenus
Performances constantes dans plusieurs modes de fonctionnement
Des missions autonomes complètes par points de cheminement ont été validées en vol
Le système intégré a maintenu des performances de mission acceptables, avec des caractéristiques de dérive dans les tolérances opérationnelles en conditions sans GNSS, comme décrit en détail dans les sections suivantes.
L'intégration procure des avantages opérationnels concurrentiels dans les environnements contestés et dénis, avec un potentiel démontré pour de nombreux types de plateformes.
Qu'est-ce que le Pollux 3 ?
Le PLX3-N est un système de navigation inertielle (INS) haute performance, de conception nationale, développé par Aeron Systems Pvt. Ltd. pour les véhicules sans pilote (par ex. UAV, UGV, USV, UUV, etc.). Le PLX3-N est une unité compacte à faible SWaP (taille, poids et puissance) pour une navigation de classe tactique dans des environnements sans GNSS ou contestés. Principales spécifications :
- Capteurs : IMU MEMS, baromètre, magnétomètre et récepteur GNSS.
- Performances : accéléromètre (10/40 g), gyroscope (450/2000 °/s), magnétomètre (50 G), baromètre (300-1250 hPa), multiconstellation. Pour les spécifications techniques détaillées, consultez la page Pollux 3.
- Cadences de sortie : jusqu'à 1000 Hz pour l'IMU (accéléromètre/gyroscope), 200 Hz pour la navigation (LLA fusionnées, VNED, quaternion).
- Fusion : filtre de Kalman étendu (EKF) interne fournissant des estimations en temps réel, sans saut, même en cas de brouillage ou de leurrage.
- Interfaces : UART (jusqu'à 2 Mbit/s), RS232, 2xI2C, SPI. Pour les spécifications techniques, consultez la page Pollux 3.
- Capacité unique : transition fluide entre les modes assisté par GNSS et inertiel avec assistance externe, idéale pour les drones tactiques dans un espace aérien contesté. Détecte les interférences de brouillage et de leurrage.
Le PLX3-N optimise l'intégration directe à l'autopilote, ce qui permet des missions autonomes sans post-traitement ni dépendances externes.
L'intégration répond à ces difficultés en permettant à l'autopilote de poursuivre les missions à partir des estimations assistées et à l'estime du Pollux 3, sans changement de mode ni interruption.
Comment le Pollux 3 résout la navigation sans GNSS avec une assistance minimale ?
Le Pollux 3 emploie un EKF à couplage serré qui fusionne :
Une IMU MEMS (faible biais/dérive) pour des vitesses angulaires de haute précision.
Un baromètre pour la stabilité verticale.
Un magnétomètre facultatif pour l'assistance en lacet.
Des capteurs d'assistance externes (vitesse air, magnétomètre, etc.).
En mode sans GNSS :
La navigation à l'estime intègre les données IMU/baromètre pour fournir en continu la LLA (latitude, longitude, altitude) et la vitesse VNED.
Transitions sans saut (pas de retour brutal au retour du GNSS).
Assistance minimale requise (les données de vitesse air servent à estimer le vent afin d'identifier et d'éliminer les incertitudes).
Cette intégration permet une navigation soutenue avec des taux de dérive comparables à ceux des systèmes de classe tactique, comme validé lors de vols réels.
Évaluation des performances
Pour évaluer le Pollux 3, nous l'avons intégré à ArduPilot (Arduplane) sur l'autopilote Cubeorange/Plus, une plateforme open source largement utilisée et reconnue. Le mode AHRS externe d'ArduPilot était idéal, car il fait confiance aux estimations préfiltrées de l'INS sans nouvelle fusion interne. Pour plus d'informations, consultez les manuels d'intégration du Pollux 3.
Véhicule d'essai : voilure fixe à deux hélices tractives, sans gouverne de direction.
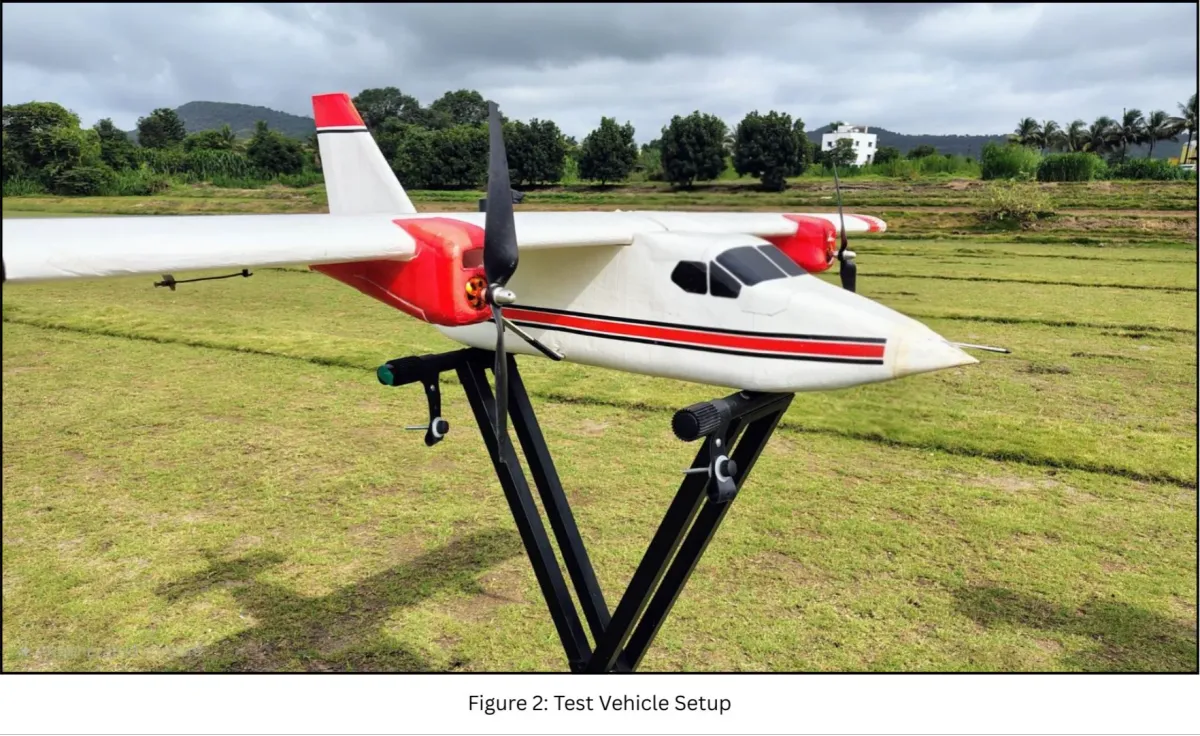
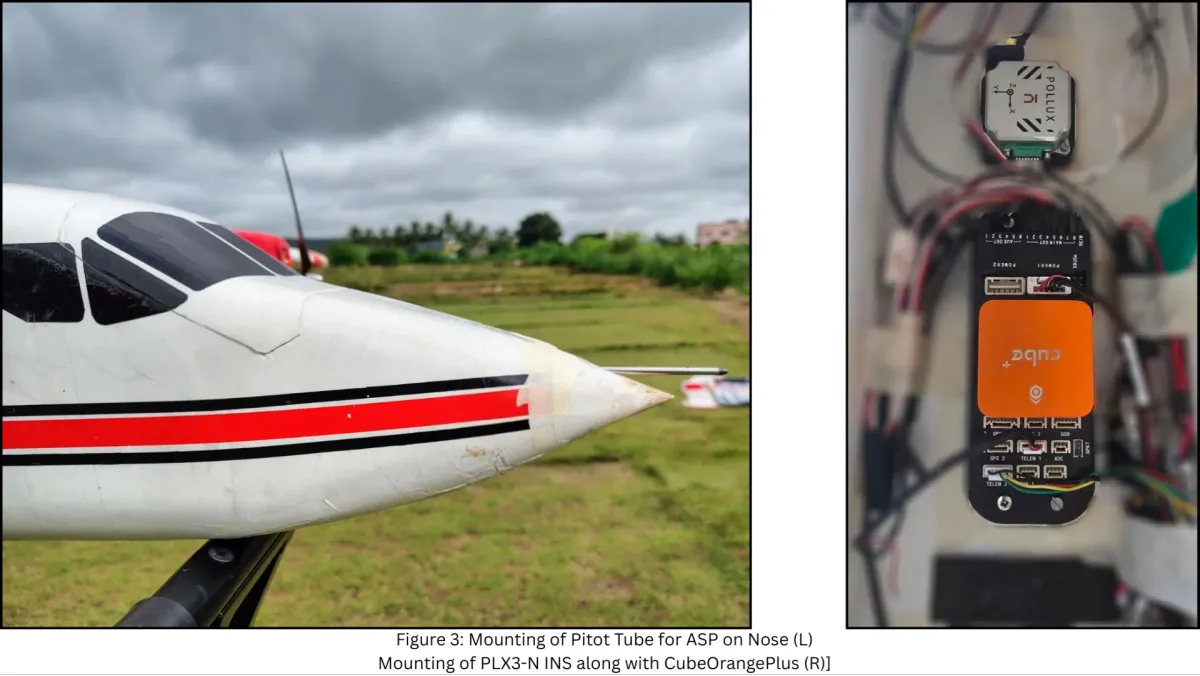
Objectifs de l'évaluation : valider la stabilité dans les modes normaux et la continuité dans les missions sans GNSS.
Intégration avec le CubeOrangePlus, comme le montrent les figures ci-dessus. Notre mission fait naviguer l'aéronef avec succès, même en opérations sans GNSS, sans déclencher de mode de sécurité, en garantissant une navigation et une estimation de position suffisamment précises, dans certaines limites, pour poursuivre les missions.
Détails de l'intégration
L'intégration d'un système de navigation inertielle (INS) externe à ArduPilot repose sur un pilote d'arrière-plan dérivé de AP_ExternalAHRS_backend. Ce pilote se connecte par UART (généralement à la vitesse de transmission de l'INS) et s'enregistre comme source de navigation principale à l'aide de AHRS_EKF_TYPE et d'une valeur EAHRS_TYPE unique.
Le pilote analyse le protocole binaire de l'INS dans un fil à haute priorité et alimente les cœurs internes avec les estimations filtrées : accéléromètre (m/s²), gyroscope (rad/s), quaternion, vitesse NED (m/s) et position (1e7 degrés de latitude/longitude, altitude MSL en cm). Les données GNSS sont fournies séparément par AP::GPS() avec le type de point, la précision et les valeurs DOP appropriés. Le baromètre, le magnétomètre et la vitesse air (s'ils sont disponibles) sont injectés par leurs sous-systèmes respectifs.
Des paramètres clés permettent au véhicule d'acheminer toute la navigation vers une source externe, de l'orienter vers l'instance d'IMU externe et de faciliter la poursuite de la mission en conditions sans GNSS. Des délais de fil dynamiques et un enregistrement à cadence limitée garantissent l'efficacité du processeur et un fonctionnement fiable à des cadences de mise à jour élevées (jusqu'à 500-1000 Hz pour l'IMU).
Après compilation et téléversement, l'INS est sélectionné au démarrage et fournit en continu à ArduPilot des estimations d'attitude, de position et de vitesse pour ses boucles de navigation et de commande, sans nouvelle fusion interne, ce qui garantit des performances robustes aussi bien en mode assisté par GNSS qu'en environnement totalement privé de GNSS. Pour plus d'informations, consultez les manuels d'intégration du Pollux 3.
Détails de la mission autonome
Pour valider rigoureusement l'intégration de l'INS Pollux 3 dans des conditions opérationnelles réalistes, une série de missions autonomes de complexité croissante a été exécutée sur une petite
plateforme à voilure fixe (envergure de 1,7 m). Les missions visaient à éprouver à la fois la navigation normale assistée par GNSS et les performances sans GNSS, y compris une exposition volontaire au vent de travers et
des transitions de déni en cours de mission.
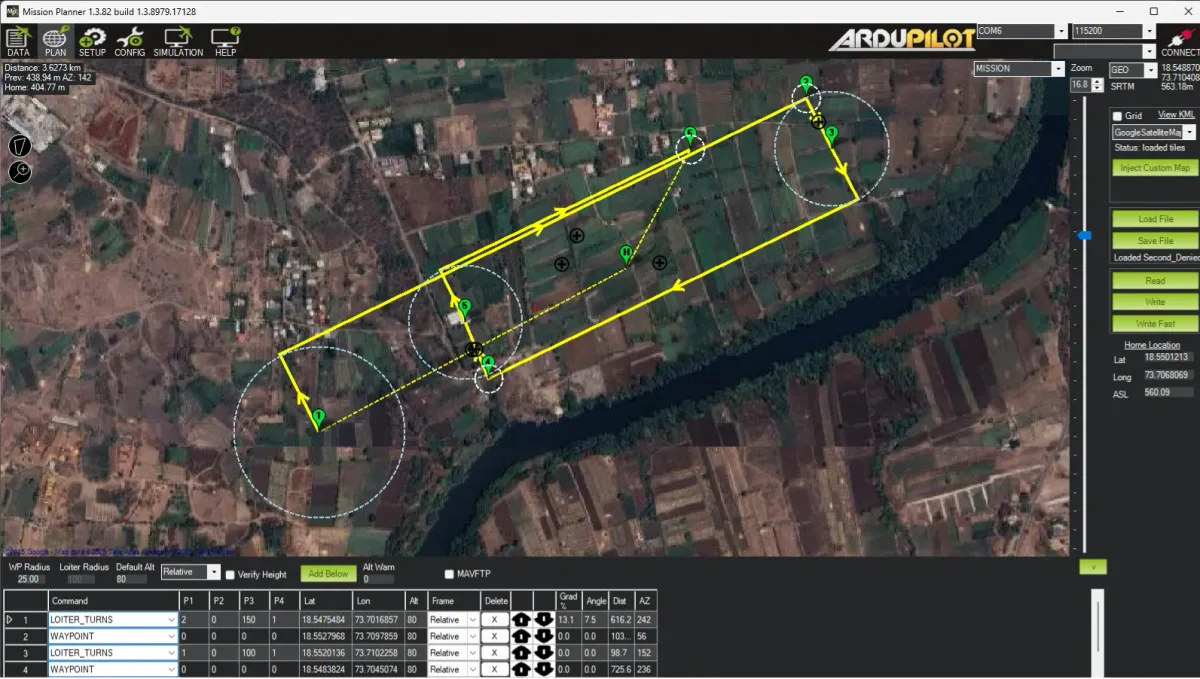
Figure 4 : illustration détaillée de la mission autonome
• Préparation avant vol et lancement :
o Armement et contrôles avant vol effectués en extérieur avec un verrouillage GNSS complet (≥10 satellites, HDOP <1,2). Position d'origine définie automatiquement au premier point 3D valide.
o Le véhicule a été lancé à la main et piloté en mode manuel pour la phase initiale.
• Phase 1 - Estimation du vent (GNSS disponible) :
o Au cours de cette phase, la voilure fixe a été passée en mode autonome, où deux grands circuits d'attente circulaires ont été effectués (rayon de 150 m, altitude de 80 m AGL, vitesse de 12 à 14 m/s).
o Objectif : permettre au Pollux 3 d'estimer le vecteur vent à partir de la vitesse GNSS et de l'attitude de la cellule (routine standard d'estimation du vent de Plane/Copter).
• Phase 2 - Navigation par points de cheminement (GNSS disponible → transition vers le déni) :
o Comme l'illustre la mission ci-dessus, après un point de cheminement, le GNSS a été coupé (OFF) et, à partir de là, le véhicule n'a utilisé que la navigation du Pollux 3 pour ses estimations de position.
o Le véhicule a poursuivi avec succès vers les points de cheminement 2 à 6 grâce à l'estimation assistée du Pollux 3. La position et la vitesse ont été mises à jour uniquement à partir des estimations fusionnées, sans GNSS.
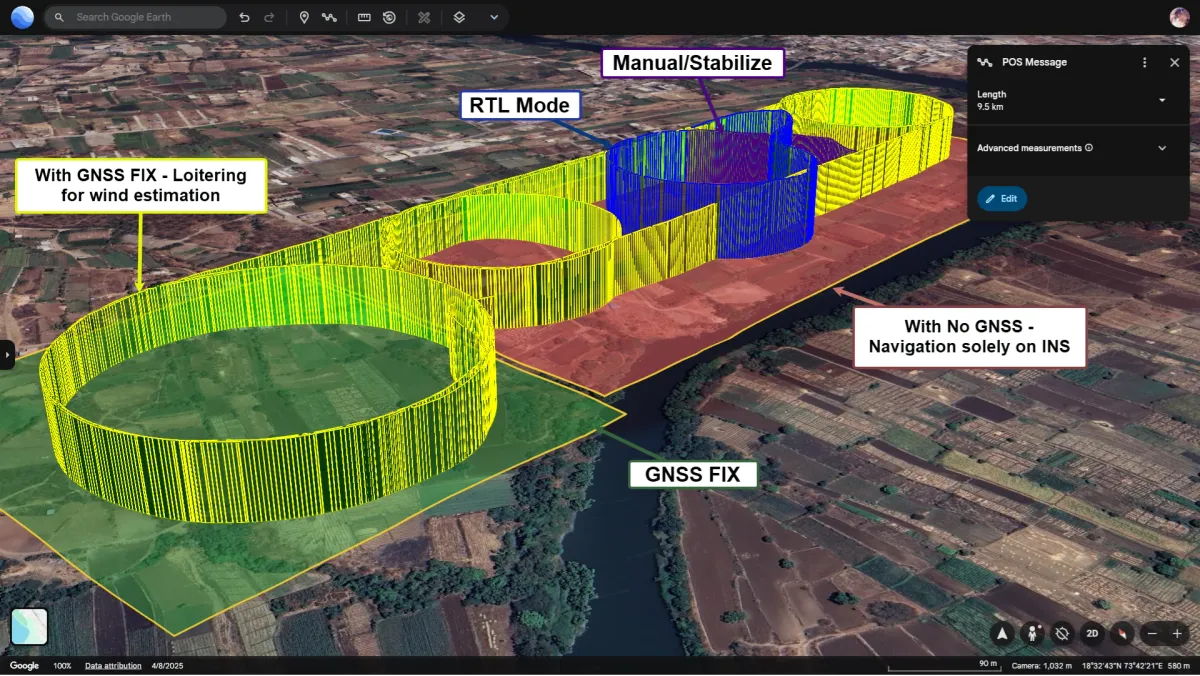
Figure 5 : illustration détaillée de la mission autonome
• Phase 3 - Retour au point de lancement (RTL) en mode entièrement sans GNSS :
o À la fin de la mission, le RTL automatique s'est déclenché.
o Montée à RTL_ALT=100 m, puis retour direct au point d'origine à partir de la position estimée par le Pollux 3.
o Durée totale sans GNSS : environ 5 à 6 km (points de cheminement 2 à 6 + RTL).
o Dérive observée au point final : environ 100 à 200 m à l'horizontale, environ 2 m à la verticale (excellent maintien barométrique).
• Phase 4 - Retour du GNSS :
o Une fois la mission terminée, le GNSS a été rétabli pour l'approche d'atterrissage.
o Correction instantanée de la position avec un lissage progressif (aucun saut supérieur à 1 m, grâce au rapport de variance de l'INS, à l'estimation à faible dérive et à la logique de réalignement d'ArduPilot).
o L'atterrissage final est précis par rapport à la véritable position d'origine.
Les quatre phases sont enregistrées dans la vidéo suivante, qui montre l'enchaînement du profil d'estimation du vent avec le GNSS et de la mission réelle sans GNSS, avec le PLX3-N déployé avec l'autopilote, le tout en temps réel. La mission comprend en outre la fonction RTL réalisée sans GNSS avant l'atterrissage du vol.
Résultat sans GNSS
La figure suivante illustre la dérive totale observée pendant la mission autonome en environnement sans GNSS. Le trajet total sans GNSS était d'environ 4,2 km et la dérive du Pollux 3 a été de 168,6 m, avec assistance par la vitesse air (DLVR). Ici, la plateforme est pilotée par l'autopilote CubeOrange sur lequel ArduPilot est exécuté, et toutes les données de navigation et d'IMU proviennent du Pollux 3 d'Aeron.
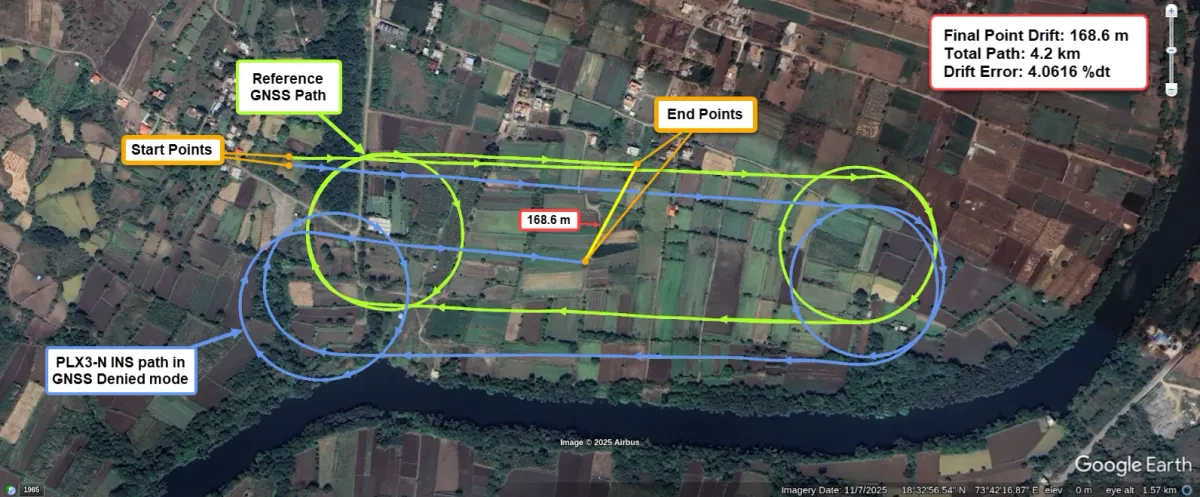
Figure 7 : illustration détaillée des résultats sans GNSS
Les performances autonomes du Pollux 3 en l'absence de GNSS, hors déploiement, lorsque l'autopilote fonctionne avec le GNSS et que le Pollux 3 est soumis aux conditions de déni, donnent une performance moyenne de < 3 %dt sur plusieurs essais, comme le montre la figure suivante :
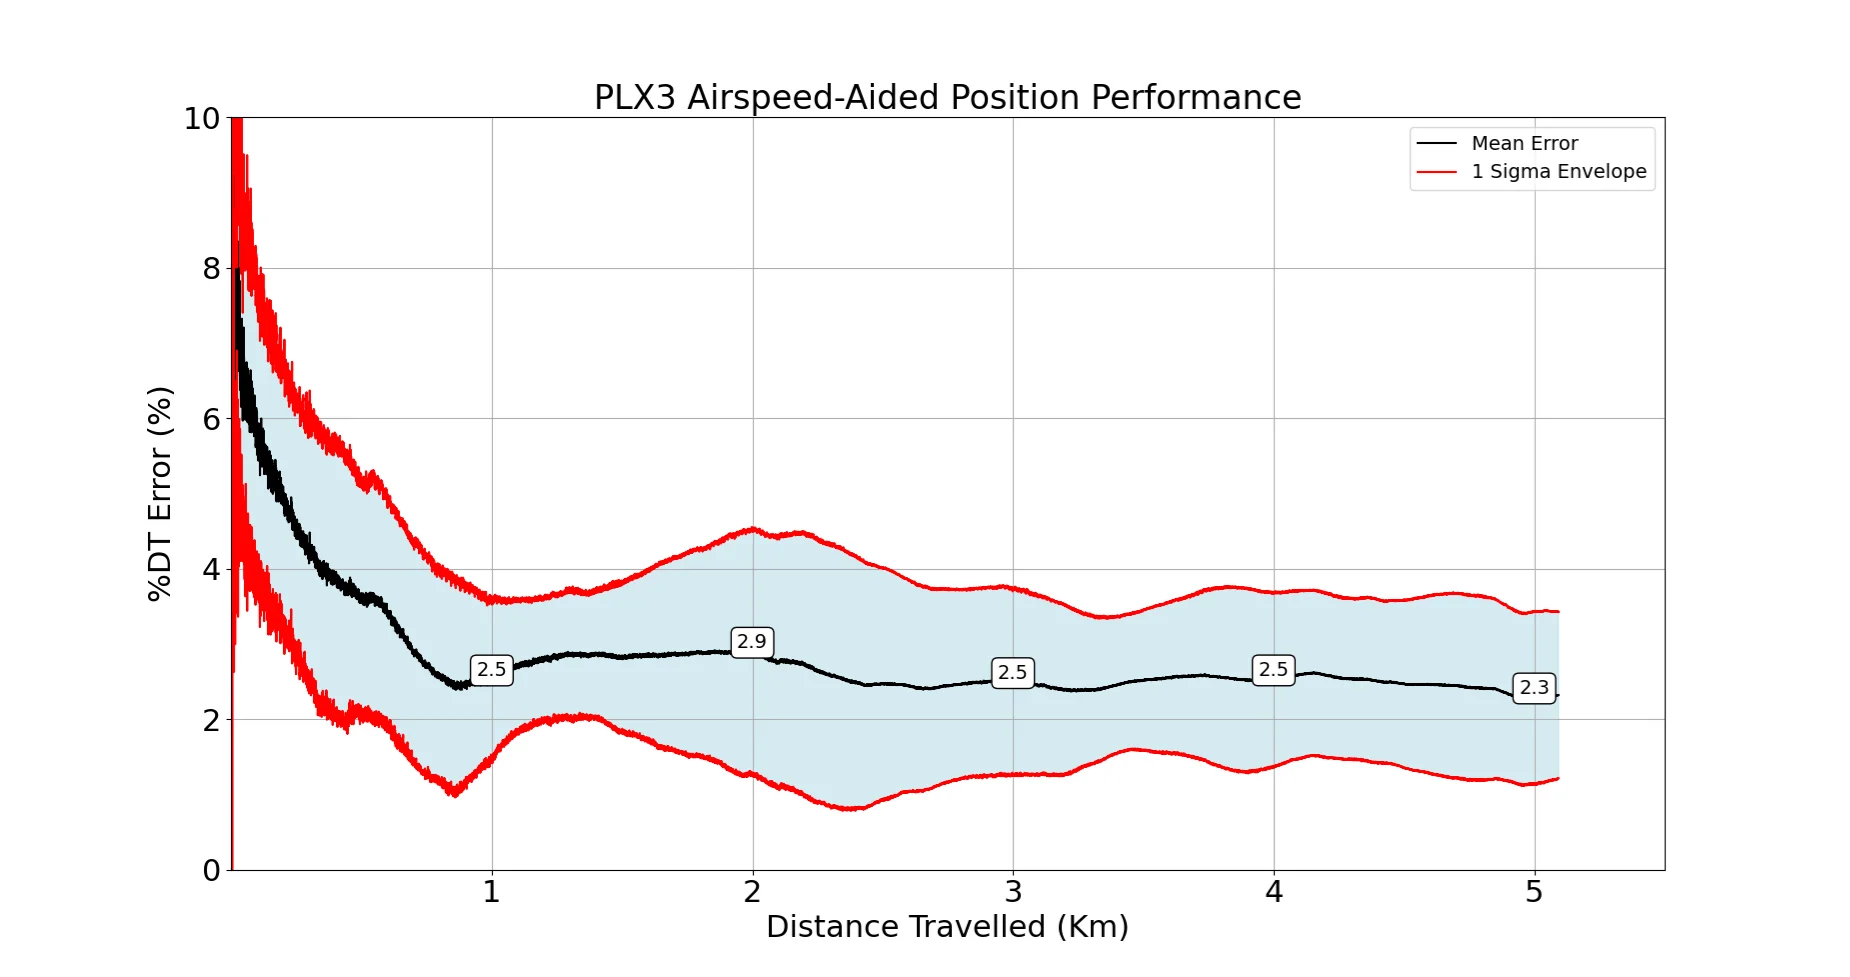
Figure 8 : performance de position du PLX3 avec vitesse air
Avantages du déploiement direct
Le déploiement direct et en temps réel de l'INS Pollux 3 pour des missions autonomes en environnement sans GNSS marque un changement de paradigme par rapport à l'approche conventionnelle de la plupart des fabricants d'INS commerciaux.
Alors que les concurrents fournissent généralement des données de haute précision pour l'analyse après le vol et publient des indicateurs de dérive en % DT (pourcentage de la distance parcourue) impressionnants, issus de vols contrôlés et enregistrés, notre solution supprime l'étape intermédiaire d'enregistrement et d'analyse. L'EKF interne de l'INS produit en continu des estimations LLA et VNED fusionnées et sans saut, que l'autopilote utilise comme source de navigation de référence. Il en résulte plusieurs avantages décisifs, sur le plan opérationnel comme sur celui du développement :
• Disponibilité immédiate pour la mission dans un espace aérien contesté : Les opérateurs peuvent effectuer des missions autonomes complètes par points de cheminement sous brouillage actif, sans déclencher de modes de sécurité ni de changements de mode. Les systèmes traditionnels imposent un RTL ou un atterrissage à la perte du GNSS ; notre intégration poursuit la mission à partir de l'état estimé à l'estime de l'INS et conserve l'efficacité tactique
là où les véhicules des concurrents abandonneraient.
- Complexité et latence du système réduites : En déléguant la fusion à l'INS et en contournant l'EKF interne de l'autopilote, la charge du processeur du contrôleur de vol est nettement plus faible, ce qui laisse de la marge pour des charges utiles supplémentaires (caméras, calculateurs d'accompagnement, etc.) et réduit le risque de surcharge de l'ordonnanceur à des cadences de mise à jour élevées.
- Retour fluide du GNSS : Lorsque le GNSS revient, l'autopilote ramène l'estimation dérivée vers la réalité avec une discontinuité minimale (saut généralement <2 m), ce qui préserve la continuité de la mission sans corrections brutales susceptibles de déstabiliser le véhicule.
- Itération et validation rapides : Les vols réels sans GNSS révèlent immédiatement les problèmes d'intégration (dérive, biais de lacet, comportement du baromètre), ce qui permet un affinement plus rapide que l'analyse sur journaux.
- Avantage concurrentiel : Solution de conception nationale, économique et très performante pour les UAV tactiques. Ces avantages font du Pollux 3 un atout essentiel pour les drones évoluant dans des environnements à forte contestation électronique, avec une autonomie opérationnelle qui dépasse les indicateurs de laboratoire.
Conclusion
La réussite de l'intégration de l'INS Pollux 3, de conception nationale, à un autopilote marque une étape importante vers une autonomie fiable et en temps réel, sans GNSS, pour les véhicules aériens sans pilote. Grâce à un développement méticuleux du pilote, à l'optimisation des paramètres et à des essais en vol itératifs, nous avons démontré des performances stables dans tous les principaux modes de vol et sur des missions autonomes complètes par points de cheminement, même en cas de déni total du GNSS.
La capacité du système à maintenir la continuité de la mission avec une dérive maîtrisée lors d'essais réels, sans déclencher de modes de sécurité, combinée à un retour fluide à la restauration du GNSS, valide la robustesse de la sortie de navigation fusionnée et l'exactitude de la mise en œuvre de l'INS externe.
Cette approche de déploiement direct, où l'INS fournit des estimations filtrées de référence que l'autopilote consomme instantanément, offre un net avantage opérationnel sur les solutions conventionnelles qui reposent sur l'analyse et le déploiement de données après le vol. Elle permet un emploi tactique immédiat dans des environnements contestés et accélère les cycles de développement en révélant les caractéristiques de performance pendant la mission elle-même.
Les travaux futurs porteront sur une réduction supplémentaire de la dérive (par ex. assistance accrue des capteurs et compensations en température), l'extension aux plateformes à voilure fixe MALE et HALE et aux plateformes VTOL, et les vols de longue durée sans GNSS.
L'intégration du PLX3-N à l'autopilote établit une nouvelle référence pour l'autonomie sans GNSS, prouvée en vol réel. Prêt pour les applications critiques et le déploiement en production.
Auteur : Rohini Shinde (responsable d'équipe)
