Le vrai problème
Les systèmes de positionnement modernes souffrent d'un problème de dépendance discret. Demandez à la plupart d'entre eux comment ils fonctionnent et, sous la réponse assurée, vous trouverez un signal satellite qui fait presque tout le travail. Cette technique reste pourtant l'une des plus précieuses pour naviguer lorsque le ciel est dégagé. Le dispositif fonctionne parfaitement jusqu'au moment où il ne le peut plus : un tunnel, un canyon d'immeubles de grande hauteur, un échangeur à plusieurs niveaux, un quai de chargement souterrain, ou même un brouillage délibéré des signaux satellites. Le signal disparaît, et l'estimation de position fusionnée avec l'inertie, qui semblait si solide une seconde plus tôt, commence à dériver.
La raison de cette dérive n'a rien de mystérieux. Un système inertiel estime le mouvement en intégrant ce que mesurent ses gyroscopes et ses accéléromètres. En même temps que le mouvement, l'intégration accumule aussi chaque petite erreur de capteur qui évolue lentement, un simple biais ici, un autre là, dans l'estimation de position : ces erreurs s'additionnent avec le temps, et pour la position, elles sont sommées deux fois. Sur une centrale MEMS, ces erreurs sont assez importantes pour qu'une solution non assistée s'écarte de plusieurs centaines de mètres en quelques minutes seulement. C'est pourquoi la réponse traditionnelle à la navigation sans GNSS a consisté à recourir à un meilleur matériel, comme des gyroscopes à fibre optique de classe navigation ou des ensembles à gyrolaser. Ils fonctionnent à merveille et dérivent lentement, mais ils sont lourds, gourmands en énergie, soumis au contrôle des exportations et tarifés pour des programmes plutôt que pour des produits.
DriftLoc part de la prémisse inverse. Au lieu de payer la précision au niveau du capteur, il la gagne en estimant de façon optimale, en temps réel, les erreurs qui évoluent, et en bridant fortement la dérive de position.
Qu'est-ce que DriftLocTM
DriftLoc est un algorithme de navigation conçu pour garder un système inertiel honnête pendant de longues périodes sans aucun point GNSS. Il fonctionne avec une seule IMU grand public, un processeur embarqué modeste et un modèle mathématique cinématique fondé sur la physique. Plutôt que de se fier aux mesures brutes de l'IMU, il tient à jour une image statistiquement pondérée de la confiance à accorder à chaque source à chaque instant. DriftLoc raisonne ainsi : quelle part du comportement propre à la plateforme l'algorithme accepte-t-il de prendre au sérieux ? Un véhicule en mouvement dit en permanence quelque chose de sa position et de son orientation, par la façon dont il ralentit, s'immobilise, prend un virage et se stabilise, et la plupart de ces informations sont discrètement ignorées par les systèmes qui n'écoutent que les accéléromètres et les gyroscopes. DriftLoc est conçu pour lire ces signaux en continu et les confronter à ce que rapportent les capteurs, de sorte que l'erreur soit détectée et corrigée à mesure qu'elle se forme, au lieu de s'accumuler. L'ensemble de ce processus d'établissement de corrélations mathématiques s'exécute en temps réel strict. Cela peut sembler magique, mais c'est profondément mathématique et fondé sur l'estimation bayésienne et le traitement statistique du signal.
En résumé
Pendant longtemps, le compromis en navigation inertielle a été sans nuance : payer la précision au niveau du capteur, ou accepter que la position s'effondre dès que le GNSS disparaît. DriftLoc est le pari que l'essentiel de la précision achetée sous forme de matériel pouvait en réalité être retrouvé par l'algorithme, en apprenant les capteurs en continu grâce à des corrélateurs mathématiques avancés, en exploitant chaque mouvement et en n'acceptant rien d'autre que la cinématique pure.
Le résultat est un positionnement quasi qualité navigation dans les conditions mêmes qui mettent en échec les systèmes moins performants, sur un matériel qui se mesure en grammes et en dizaines de dollars plutôt qu'en kilogrammes et en dizaines de milliers. Économiser sur le coût ne signifie donc plus renoncer à la performance.
Le vrai test
L'INS Pollux 3 d'Aeron, à base de MEMS et de très petite taille, a été mis à jour avec l'algorithme de navigation DriftLoc. L'essai en fourgon s'est déroulé selon la séquence suivante.
L'INS a été monté sur le fourgon d'essai d'Aeron, sans antenne GNSS.
Le Pollux 3 a été mis sous tension, et 30 secondes en environnement statique ont servi à l'alignement.
Les coordonnées initiales ont été saisies via l'interface utilisateur, à partir du système de référence embarqué assisté par GNSS installé pour la comparaison.
Ce fut un plaisir de voir la physique et les mathématiques fonctionner exactement comme prévu, en fournissant en temps réel une position purement inertielle et propre issue du Pollux 3.
Résumé de l'essai
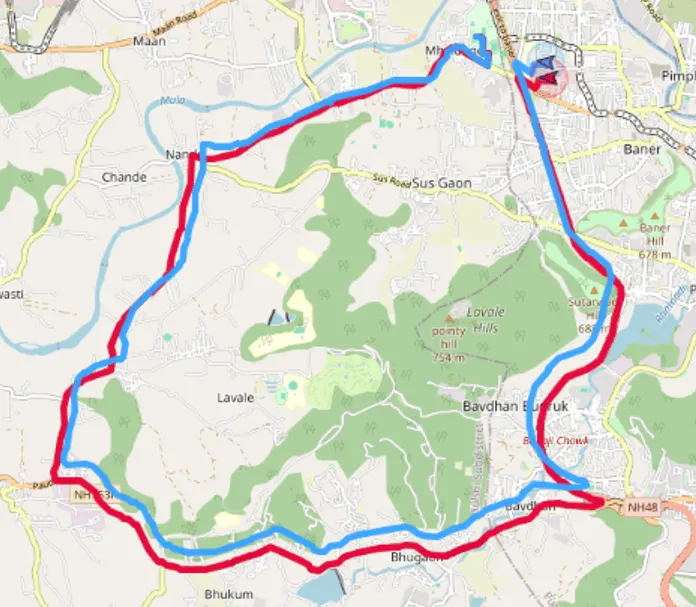 Tracé de position du Pollux 3 INS et de l'unité de référence | 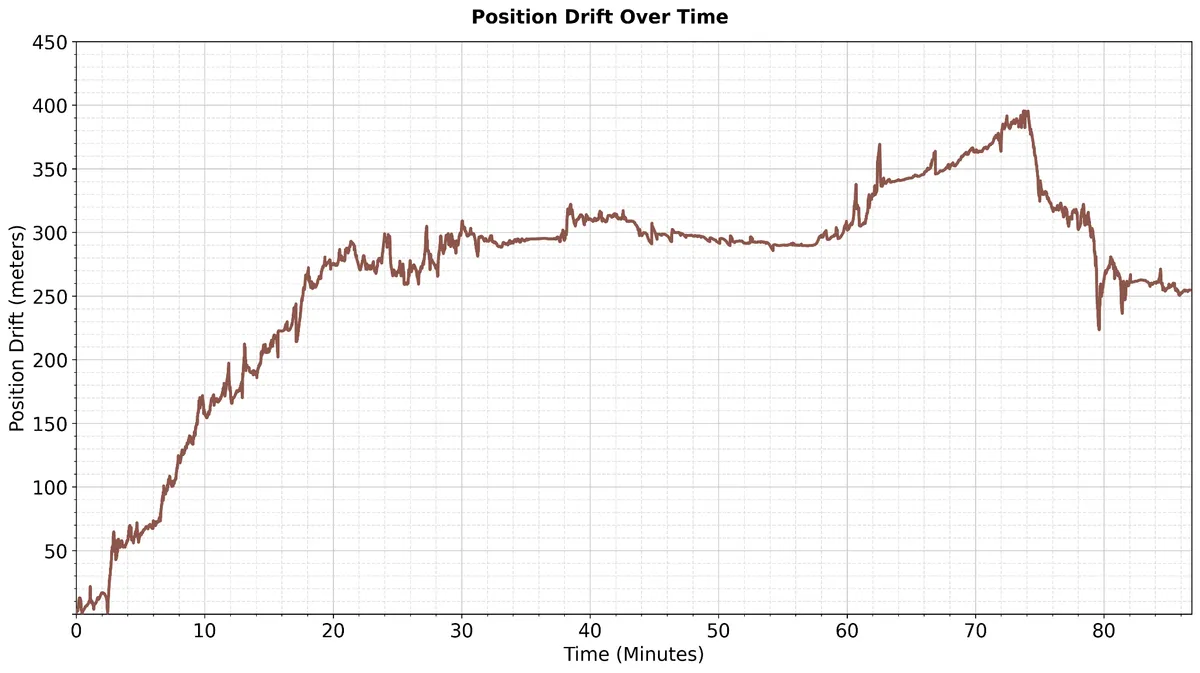 Tracé de la dérive en fonction du temps |
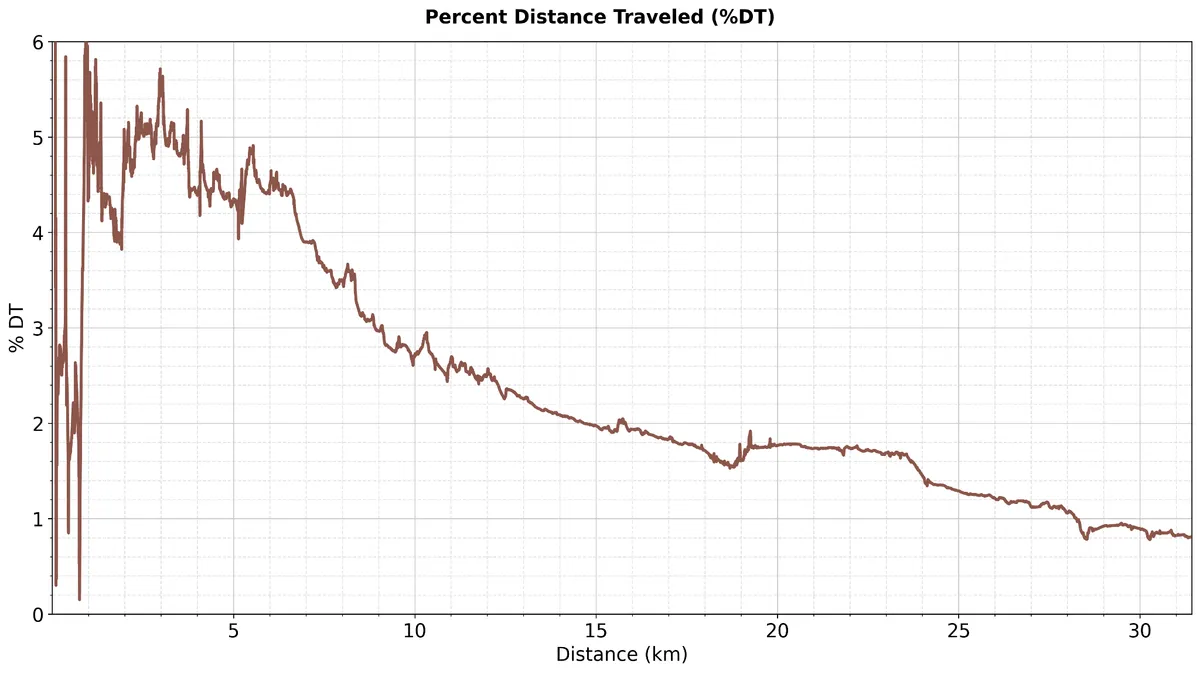 Tracé du pourcentage de la distance parcourue (DT) | 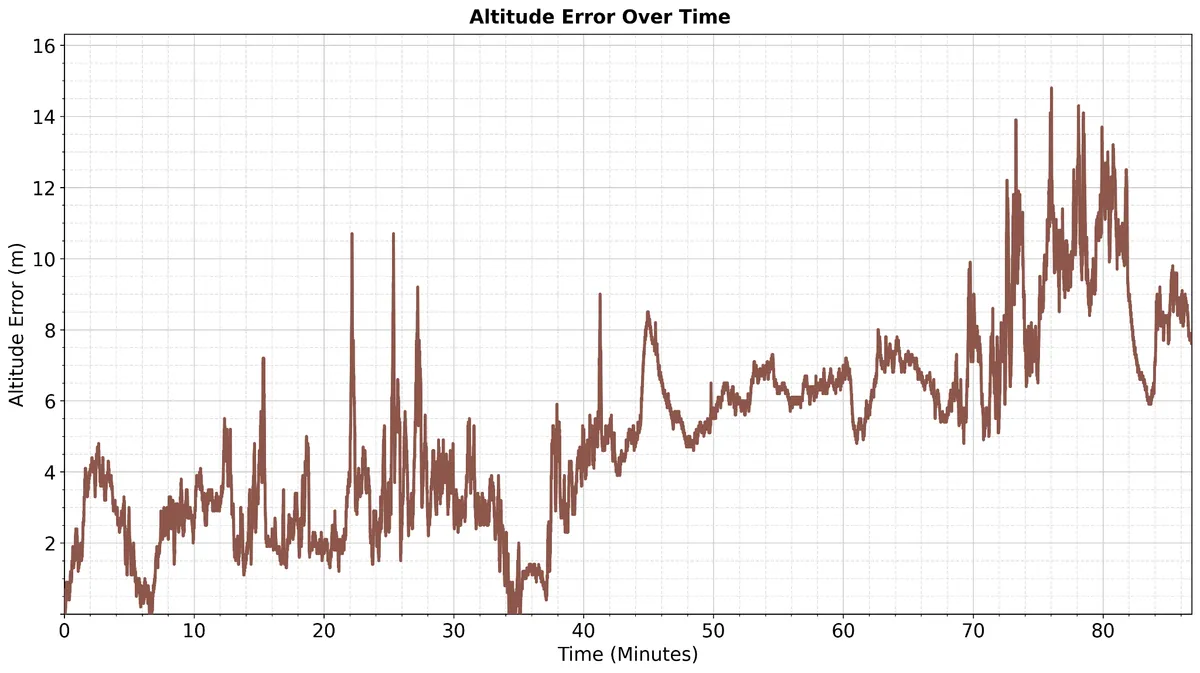 Erreur d'altitude en fonction du temps |
Statistiques de l'essai
Tableau 1 : statistiques d'erreur en %DT
Distance parcourue (km) | Erreur de dérive (mètres) | Erreur en %DT |
5 | 217.34 | 4.35 |
10 | 271.38 | 2.71 |
15 | 296.16 | 1.97 |
20 | 353.27 | 1.77 |
25 | 322.95 | 1.29 |
31.4 | 254.61 | 0.81 |
Tableau 2 : dérive en fonction du temps
Temps (minutes) | Erreur (mètres) |
10 | 158.22 |
20 | 275.69 |
30 | 304.97 |
40 | 310.63 |
50 | 291.87 |
60 | 303.45 |
70 | 363.29 |
80 | 262.68 |
86.84 | 254.61 |
Auteur : Aniket Kamat (responsable du groupe Fusion de données, Aeron Systems)
Regarder le teaser court → Lien
Regarder le défi de navigation complet → Lien
Pour plus de détails, contactez-nous via www.aeronsystems.com/contact .
