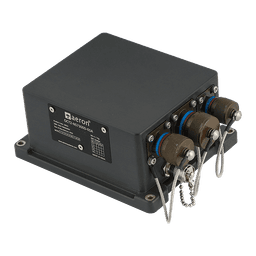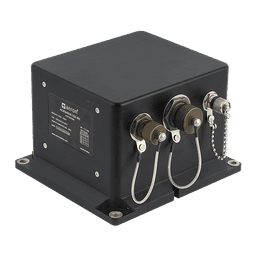
Um veículo não tripulado não tem piloto para perceber que algo parece errado. Seja voando, rodando ou flutuando, ele precisa saber a cada instante onde está, com que velocidade se move e para onde aponta, e precisa continuar sabendo quando os sinais de que depende desaparecem. Essa é a função de um sistema de navegação inercial (INS).
O que um INS mede
No centro de um INS está uma unidade de medição inercial (IMU): três acelerômetros e três giroscópios, montados em ângulos retos. Os acelerômetros medem como o veículo acelera e desacelera ao longo de cada eixo; os giroscópios medem a rapidez com que ele gira em torno de cada eixo. Um processador integra essas medições centenas de vezes por segundo para calcular a atitude (rolagem, arfagem e rumo), a velocidade e a posição.
Como depende apenas da física do movimento, um INS não precisa de nada de fora do veículo. Ele não sofre jamming, funciona no subsolo e debaixo d'água e responde de imediato: informa uma mudança de atitude no instante em que ela ocorre, que é o que um piloto automático precisa para manter o veículo estável.
Por que não usar só o GNSS?
A navegação por satélite (GNSS: GPS, Galileo, GLONASS, BeiDou e o NavIC da Índia) fornece uma posição absoluta que não deriva. Mas seus sinais já chegam fracos ao solo. Eles são bloqueados por edifícios, túneis, vegetação e relevo, refletidos por superfícies próximas e podem sofrer jamming ou spoofing deliberados. O GNSS também se atualiza apenas algumas vezes por segundo e diz pouco, diretamente, sobre a atitude.
Os dois se complementam. Um INS é suave, rápido e autônomo, mas deriva com o tempo, porque pequenos erros em seus sensores se acumulam. O GNSS é absoluto, mas intermitente e vulnerável. Um INS auxiliado por GNSS funde os dois, em geral com um filtro de Kalman: o GNSS corrige continuamente a deriva do INS, e o INS sustenta a solução durante as interrupções e preenche o intervalo entre as atualizações do GNSS. Alguns sistemas também detectam quando o GNSS está sofrendo jamming ou spoofing e deixam de confiar nele.
O que muda entre ar, terra e mar
- Veículos aéreos (UAVs e drones) precisam de altas taxas de atualização para o controle de voo e de tamanho, peso e potência muito baixos. Em um drone pequeno, cada grama conta.
- Veículos terrestres (UGVs) podem carregar mais e acrescentar sensores de auxílio, como odômetros de roda, que reduzem muito a deriva quando o GNSS é perdido. A vibração e o impacto do terreno irregular são o principal desafio ambiental.
- Veículos de superfície e subaquáticos perdem totalmente o GNSS abaixo da superfície, e por isso dependem da qualidade dos próprios sensores inerciais, muitas vezes auxiliados por registradores de velocidade ou posicionamento acústico.
Graus de desempenho
Os sensores determinam por quanto tempo um INS consegue navegar sozinho. Os sensores MEMS (microeletromecânicos) são pequenos, robustos e acessíveis, e as unidades MEMS modernas chegam ao que o setor chama de classe tática. Os giroscópios a fibra óptica (FOG) são maiores e mais caros, porém muito mais estáveis, de modo que um INS baseado em FOG deriva bem mais devagar em interrupções longas do GNSS. O número a comparar é a instabilidade de viés do giroscópio, em graus por hora: quanto menor, melhor.
A linha da Aeron mostra essa variação:
- Pollux 3 é um INS-GNSS MEMS microminiaturizado para pequenos UAVs, UGVs e robôs: 37 × 37 × 15 mm, cerca de 38 g e menos de 1,5 W, com saída de navegação de até 200 Hz, dados brutos da IMU de até 1000 Hz, instabilidade de viés do giroscópio de 2 °/hr, GNSS multiconstelação incluindo NavIC e detecção de jamming e spoofing. Aceita auxílio externo de velocidade aerodinâmica e de magnetômetro.
- Octantis é um INS-GNSS MEMS robusto para veículos terrestres e plataformas maiores. O Octantis 3 acrescenta um receptor GNSS de antena dupla para obter o rumo verdadeiro, independente do movimento.
- Aldebaran é um INS baseado em FOG com instabilidade de viés do giroscópio de 0,1 °/hr e erro de posição de 0,5% da distância percorrida com um odômetro externo, para plataformas que precisam navegar por longos períodos sem GNSS.
Navegando quando o GNSS some
O comportamento de um INS em uma interrupção do GNSS é o verdadeiro teste. Dois testes da própria Aeron mostram o que é possível com uma pequena unidade MEMS. Em um voo com ArduPilot, um UAV com Pollux 3 teve o GNSS desligado e seguiu voando com o INS auxiliado pela velocidade aerodinâmica: em um trajeto sem GNSS de cerca de 4,2 km, a deriva foi de 168,6 m (veja Pollux 3 e ArduPilot). E o algoritmo DriftLoc da Aeron, no Pollux 3, mantém baixa a deriva puramente inercial sem GNSS, odômetro ou qualquer outro auxílio (veja Apresentando o DriftLoc).
Integração
Um INS só é útil se o computador do veículo consegue usar sua saída. As unidades da Aeron enviam NMEA e um protocolo binário por interfaces seriais, e o Pollux 3 tem um driver ROS2 para pilhas de software de robótica (veja Integração INS-ROS2). A montagem também importa: a unidade deve ser fixada de forma rígida, perto do centro de rotação do veículo, com os eixos alinhados aos do veículo e, se usar magnetômetro, longe de motores e de aço.
Escolhendo um INS
Comece pela missão: por quanto tempo o veículo precisa navegar sem GNSS, quanta deriva é aceitável nesse tempo e quanto tamanho, peso e potência a plataforma pode ceder. Essas três respostas costumam apontar para um grau de sensor e, a partir dele, para um produto. Para conversar sobre a sua plataforma, fale com nossos engenheiros ou compare nossos INS lado a lado.