El problema real
Los sistemas de posicionamiento modernos tienen un problema silencioso de dependencia. Si se pregunta a la mayoría cómo funcionan, bajo la respuesta segura hay una señal de satélite que hace casi todo el trabajo. Aun así, sigue siendo una de las técnicas de navegación más valiosas cuando se tiene visibilidad del cielo. El esquema funciona bien hasta el momento en que deja de hacerlo: un túnel, un cañón de edificios altos, un nudo de autopistas apiladas, un muelle de carga subterráneo e incluso una interferencia deliberada de las señales de satélite. La señal se pierde y la estimación de posición inercial fusionada, que hace un segundo parecía tan sólida, empieza a divagar.
El motivo de esa deriva no tiene misterio. Un sistema inercial estima el movimiento integrando lo que miden sus giroscopios y acelerómetros. Junto con el movimiento, el proceso de integración también acumula cada pequeño error del sensor que varía lentamente, un simple sesgo aquí, un enemigo allá en la estimación de posición que se suma con el tiempo y que, para la posición, se suma dos veces. En una unidad MEMS, esos errores son lo bastante grandes como para que una solución sin ayuda externa se desvíe cientos de metros en unos pocos minutos. Por eso la respuesta tradicional a la navegación sin GNSS ha sido recurrir a mejor hardware, como giroscopios de fibra óptica de grado de navegación o conjuntos de láser de anillo. Funcionan de maravilla y derivan despacio, pero son pesados, consumen mucha energía, están sujetos a control de exportación y tienen un precio pensado para programas, no para productos.
DriftLoc parte de la premisa opuesta. En lugar de pagar la precisión en el sensor, la obtiene estimando de forma óptima y en tiempo real los errores cambiantes y frenando así la deriva de posición de manera notable.
Qué es DriftLocTM
DriftLoc es un algoritmo de navegación diseñado para mantener a un sistema inercial fiable durante largos periodos sin ninguna señal de satélite. Se ejecuta con una sola IMU de uso general, un procesador embebido modesto y un modelo matemático cinemático basado en la física. En lugar de fiarse de las mediciones brutas de la IMU, mantiene una imagen continua, ponderada estadísticamente, de cuánta confianza merece cada fuente en cada instante. DriftLoc razona de modo que valora cuánto del comportamiento de la propia plataforma el algoritmo está dispuesto a tomar en serio. Un vehículo en movimiento dice constantemente algo sobre dónde está y cómo está orientado, en la forma en que frena, se detiene, toma curvas y se asienta, y la mayor parte de esa información la descartan sin más los sistemas que solo escuchan a los acelerómetros y giroscopios. DriftLoc está diseñado para leer esas señales de forma continua y conciliarlas con lo que informan los sensores, de modo que el error se detecte y se corrija a medida que se forma, en lugar de dejar que se acumule. Todo este proceso de establecer correlaciones matemáticas ocurre en tiempo real verdadero. Puede sonar a magia, pero es profundamente matemático y se basa en la estimación bayesiana y el procesamiento estadístico de señales.
En resumen
Durante mucho tiempo, el compromiso en la navegación inercial fue tajante: pagar la precisión en el sensor o aceptar que la posición se desmorona en cuanto desaparece el GNSS. DriftLoc apuesta a que la mayor parte de la precisión que la gente compraba en hardware se podía recuperar en el algoritmo, aprendiendo los sensores de forma continua con correladores matemáticos avanzados, aprovechando cada movimiento y rechazando cualquier cosa que no fuera la cinemática pura.
El resultado es un posicionamiento casi de grado de navegación justo en las condiciones que hacen fallar a los sistemas inferiores, con un hardware que se mide en gramos y decenas de dólares, en lugar de kilogramos y decenas de miles. Ahorrar costes, en otras palabras, ya no significa renunciar al rendimiento.
La prueba real
El pequeño INS MEMS de Aeron, Pollux 3, se actualizó con el algoritmo de navegación DriftLoc. La prueba con la furgoneta se realizó con la siguiente secuencia.
El INS se montó en la furgoneta de pruebas de Aeron sin antena GNSS
Se encendió el Pollux 3 y se dejaron 30 segundos en un entorno estático para la alineación.
Las coordenadas iniciales se introdujeron mediante la interfaz de usuario, tomadas del sistema de referencia con ayuda de GNSS instalado a bordo para la comparación.
Fue un placer comprobar cómo la física y las matemáticas funcionaban exactamente como se esperaba, entregando en tiempo real una posición limpia, derivada de forma puramente inercial, desde el Pollux 3.
Resumen de la prueba
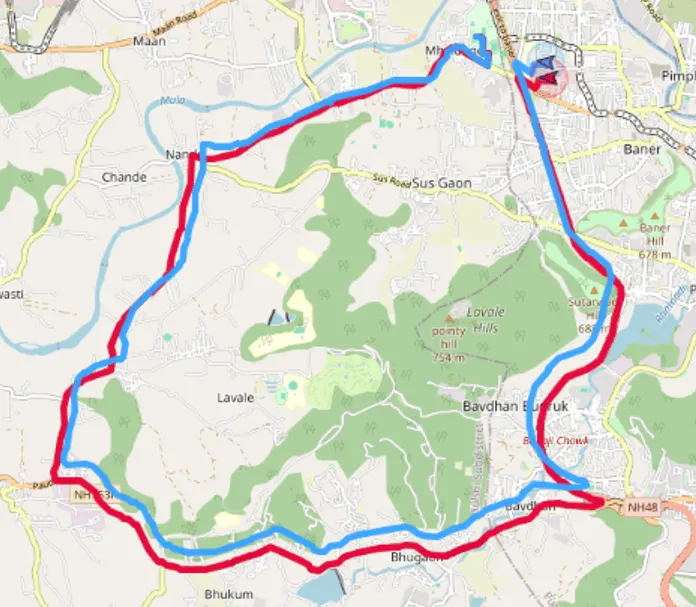 Gráfico de posición del INS Pollux 3 y de la unidad de referencia | 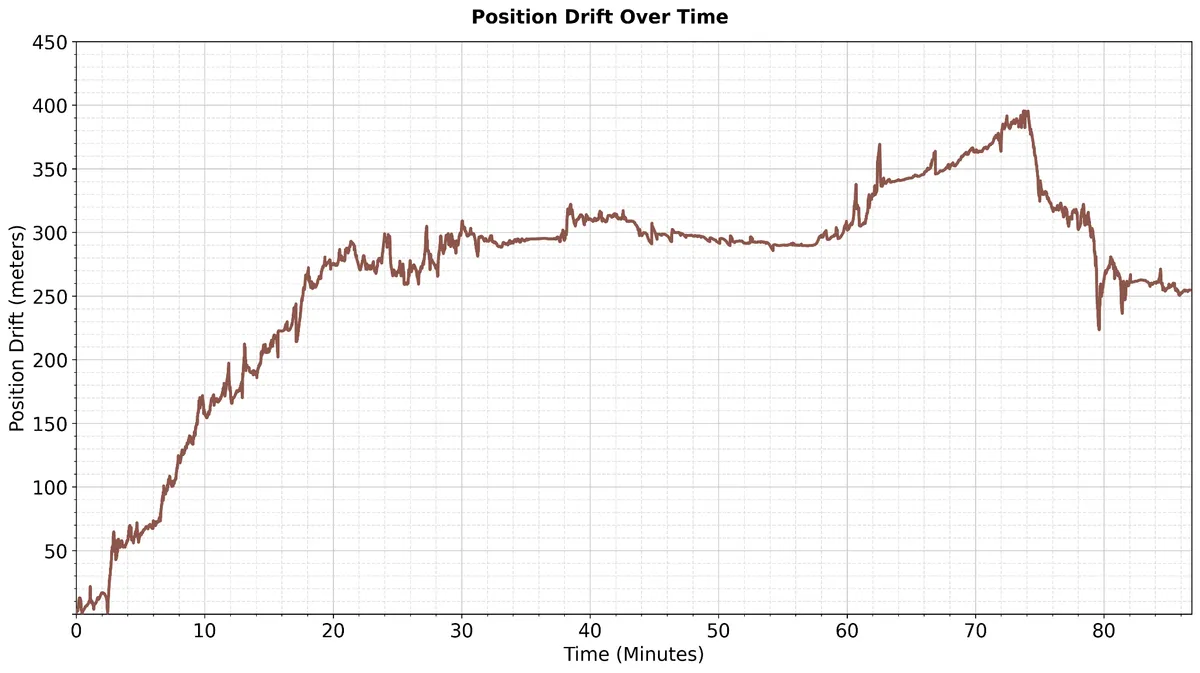 Gráfico de deriva a lo largo del tiempo |
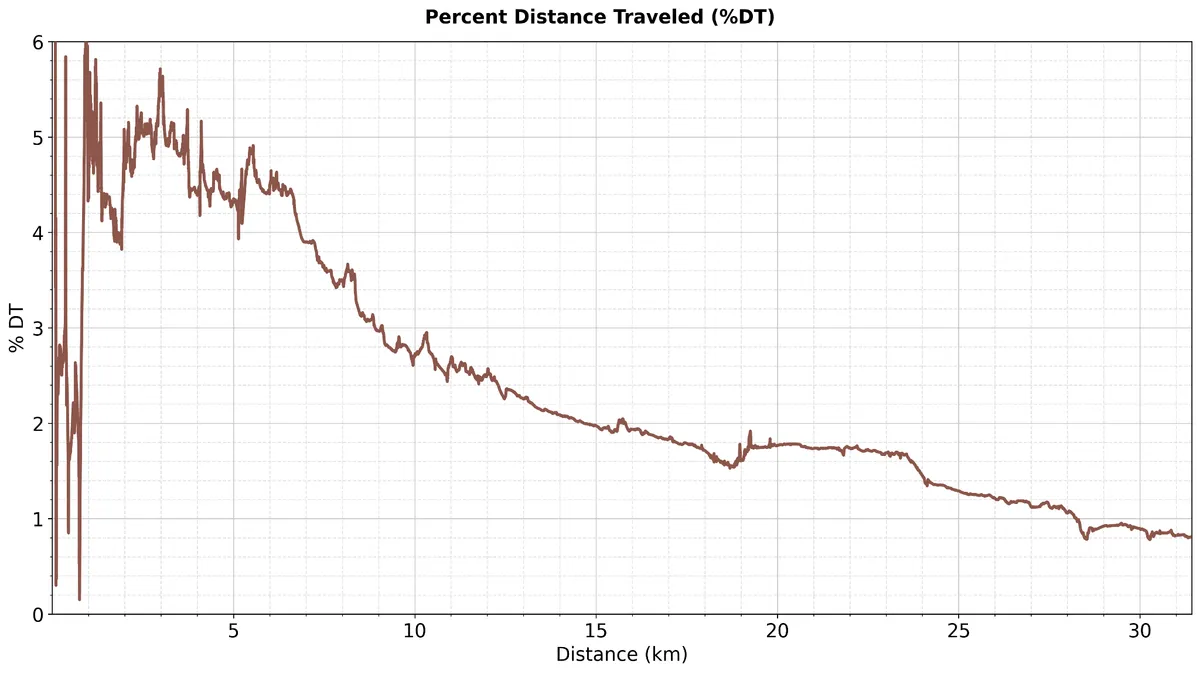 Gráfico de %DT | 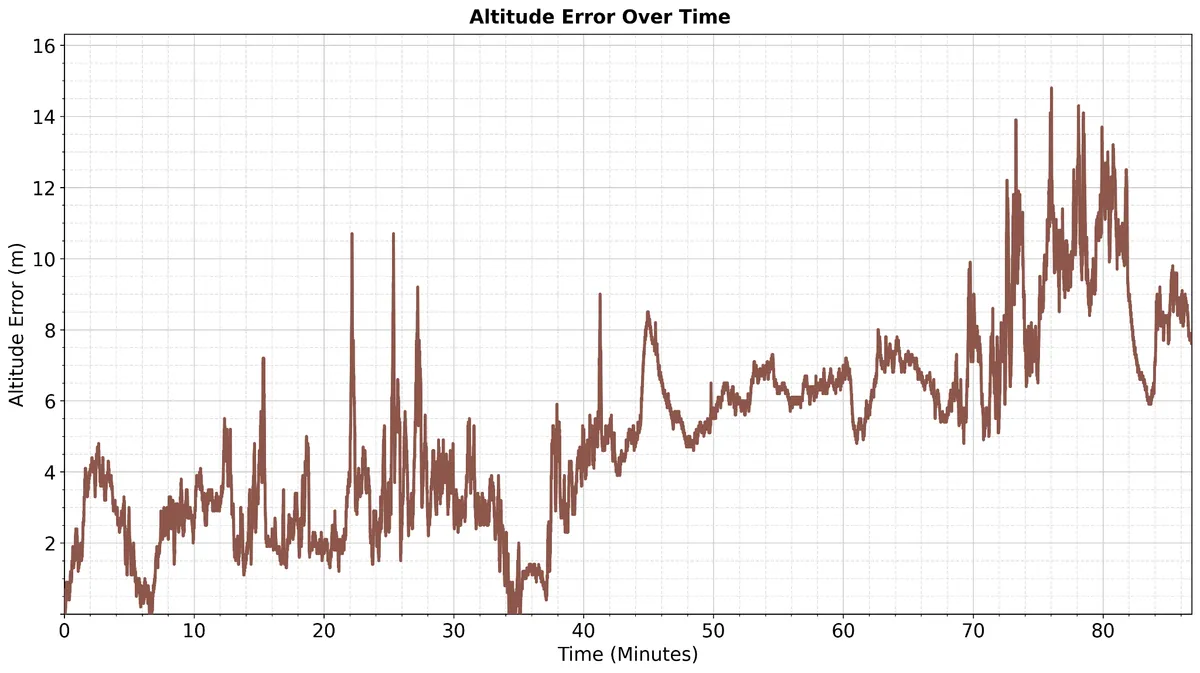 Error de altitud a lo largo del tiempo |
Estadísticas de la prueba
Tabla 1: estadísticas de error %DT
Distancia recorrida (km) | Error de deriva (metros) | Error %DT |
5 | 217.34 | 4.35 |
10 | 271.38 | 2.71 |
15 | 296.16 | 1.97 |
20 | 353.27 | 1.77 |
25 | 322.95 | 1.29 |
31.4 | 254.61 | 0.81 |
Tabla 2: deriva a lo largo del tiempo
Tiempo (minutos) | Error (metros) |
10 | 158.22 |
20 | 275.69 |
30 | 304.97 |
40 | 310.63 |
50 | 291.87 |
60 | 303.45 |
70 | 363.29 |
80 | 262.68 |
86.84 | 254.61 |
Autor: Aniket Kamat (responsable del grupo de Fusión de Datos, Aeron Systems)
Vea el avance corto → Enlace
Vea el desafío de navegación completo → Enlace
Póngase en contacto en www.aeronsystems.com/contact para obtener más detalles
