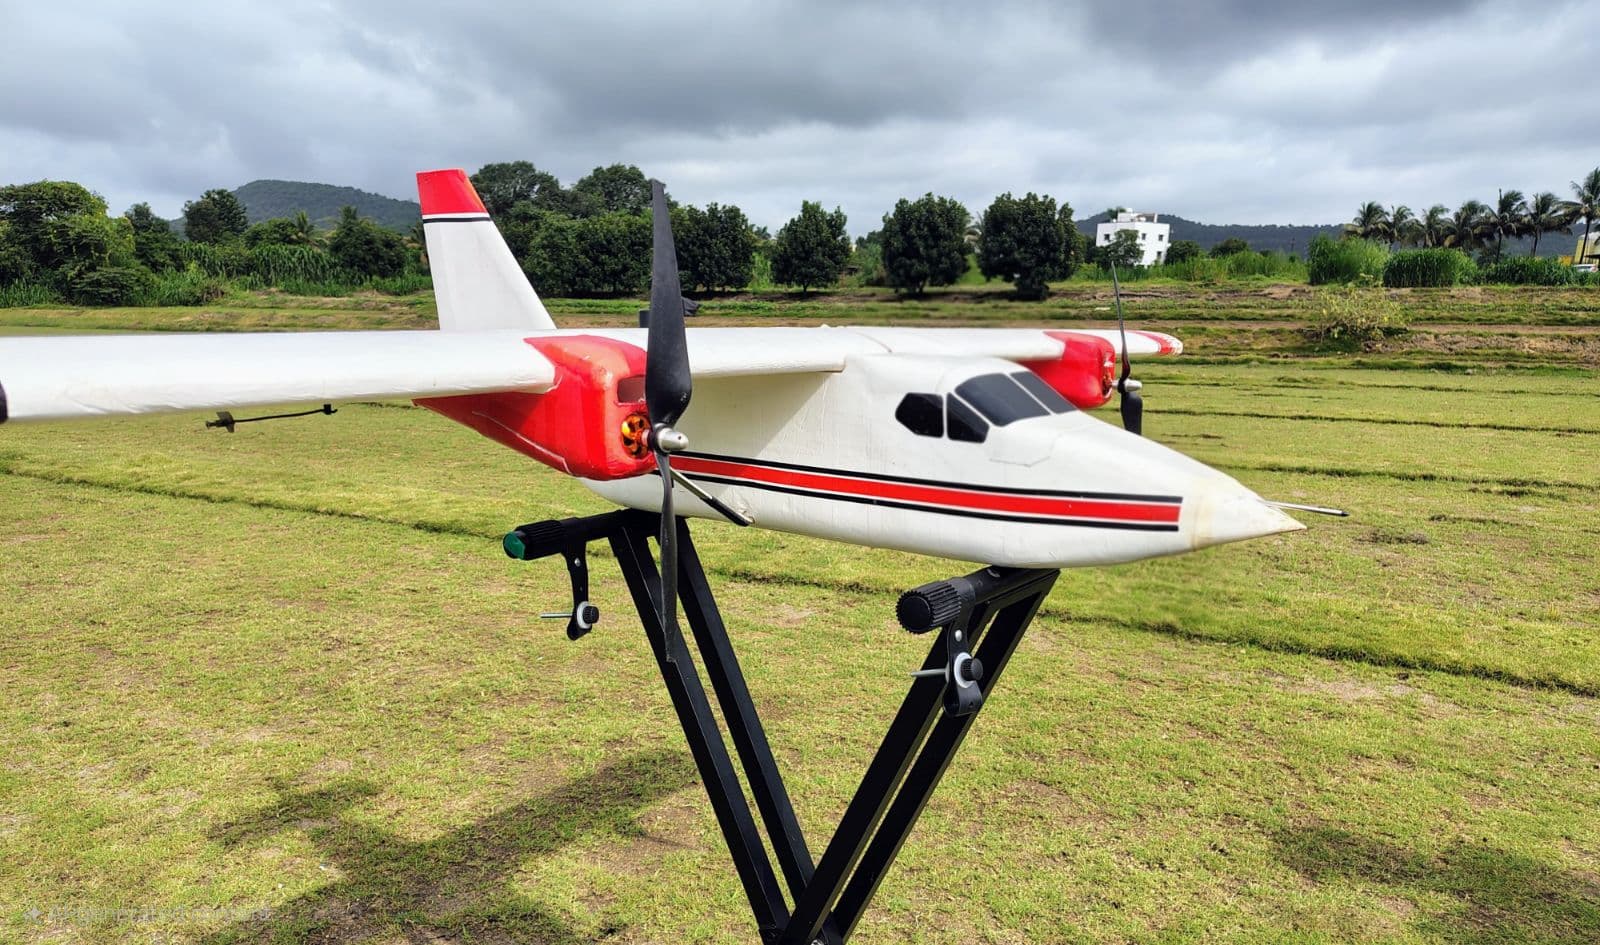
La integración del PLX3 con el piloto automático permite una navegación ininterrumpida sin depender de los satélites.
Este informe técnico presenta la integración efectiva del INS Pollux 3 con el sistema ArduPilot que se ejecuta en el controlador de vuelo CubeOrange/Plus, lo que permite operaciones de vuelo autónomo robustas con capacidad de misión sin GNSS en plataformas de ala fija. La implementación utiliza la capacidad de entrada externa de ArduPilot para procesar las salidas filtradas del INS en la determinación de la actitud, la estimación de la posición y el seguimiento de la velocidad, con especial énfasis en el rendimiento de navegación en condiciones sin GNSS.
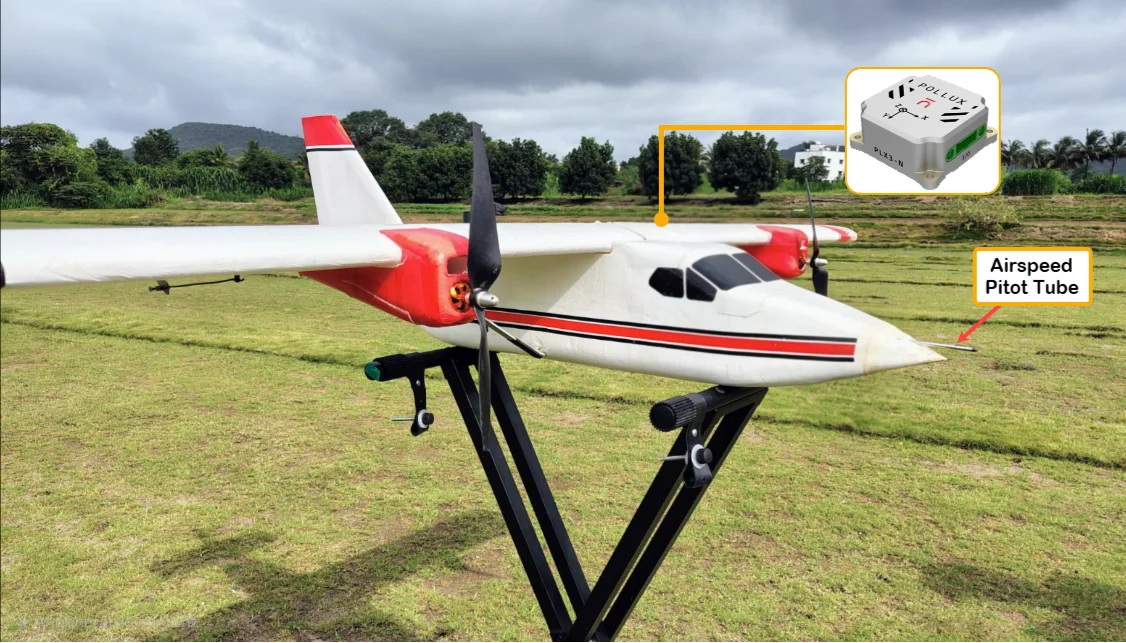
Figura 1: aeronave de ala fija para la misión con piloto automático
Principales obstáculos de la integración
Oscilaciones de actitud durante el despegue
Precisión de navegación degradada en zonas sin GNSS con pocos sensores de ayuda
Deriva en altitud por los desfases del barómetro y la ausencia de fusión multisensor, que provocaba altitudes negativas
Divergencia de la posición a lo largo de los perfiles de misión
Mitigaciones aplicadas
Mejoras del controlador
Calibración eficaz de parámetros
Integración de sensores híbridos
Resultados obtenidos
Rendimiento uniforme en varios modos de operación
Se validaron en vuelo misiones de puntos de ruta totalmente autónomas
El sistema integrado mantuvo un rendimiento de misión aceptable, con características de deriva dentro de las tolerancias operativas en condiciones sin GNSS, como se describe con detalle en las secciones siguientes.
La integración ofrece ventajas operativas competitivas en entornos disputados y denegados, con un potencial demostrado de aplicación en diversos tipos de plataformas.
¿Qué es el Pollux 3?
El PLX3-N es un sistema de navegación inercial (INS) de alto rendimiento y desarrollo propio, creado por Aeron Systems Pvt. Ltd. para vehículos no tripulados (por ejemplo, UAV, UGV, USV, UUV, etc.). El diseño del PLX3-N es una unidad compacta y de bajo SWaP (tamaño, peso y potencia) para navegación de grado táctico en entornos sin GNSS o disputados. Entre sus especificaciones principales se incluyen:
- Sensores: IMU basadas en MEMS, barómetro, magnetómetro y receptor GNSS.
- Rendimiento: Acc (10/40 g), Gyro (450/2000 °/s), Mag (50 G), Baro (300-1250 hPa), multiconstelación. Para las especificaciones técnicas detalladas, consulte Pollux 3.
- Frecuencias de salida: hasta 1000 Hz para la IMU (acelerómetro/giroscopio) y 200 Hz para la navegación (LLA fusionada, VNED, cuaternión).
- Fusión: filtro de Kalman extendido (EKF) interno que ofrece estimaciones en tiempo real y sin saltos, incluso durante interferencias o suplantación.
- Interfaces: UART (hasta 2 Mbps), RS232, 2xI2C, SPI. Para las especificaciones técnicas, consulte Pollux 3.
- Capacidad única: transición fluida entre los modos con ayuda de GNSS e inercial con ayuda externa, lo que lo hace ideal para drones tácticos en espacio aéreo disputado. Detecta interferencias de jamming y spoofing.
El PLX3-N optimiza la integración directa con el piloto automático, lo que permite misiones autónomas sin posprocesamiento ni dependencias externas.
La integración resuelve estos retos al permitir que el piloto automático continúe las misiones con las estimaciones del Pollux 3 por navegación por estima y con ayuda externa, sin cambio de modo ni interrupción.
¿Cómo resuelve el Pollux 3 la navegación sin GNSS con una ayuda mínima?
El Pollux 3 emplea un EKF fuertemente acoplado que fusiona:
IMU MEMS (bajo sesgo/deriva) para velocidades angulares de alta precisión.
Barómetro para la estabilidad vertical.
Magnetómetro opcional como ayuda para el rumbo.
Sensores de ayuda externa (velocidad aerodinámica, magnetómetro, etc.).
En modo sin GNSS:
La navegación por estima integra los datos de IMU y barómetro para ofrecer LLA continua (latitud, longitud, altitud) y velocidad VNED.
Transiciones sin saltos (sin retrocesos bruscos al recuperar el GNSS).
Se requiere una ayuda mínima (los datos de velocidad aerodinámica se usan para estimar el viento, identificar las incertidumbres y eliminarlas).
Esta integración permite una navegación sostenida con tasas de deriva competitivas frente a las de los sistemas de grado táctico, como se ha validado en vuelos reales.
Evaluación comparativa del rendimiento
Para evaluar el Pollux 3, lo integramos con ArduPilot (Arduplane) en el piloto automático Cubeorange/Plus, una plataforma de código abierto muy utilizada y de confianza. El modo AHRS externo de ArduPilot era ideal, ya que confía en las estimaciones del INS ya filtradas sin volver a fusionarlas internamente. Para más información, consulte los manuales de integración del Pollux 3.
Vehículo de prueba: ala fija de doble rotor con hélice tractora (sin timón).
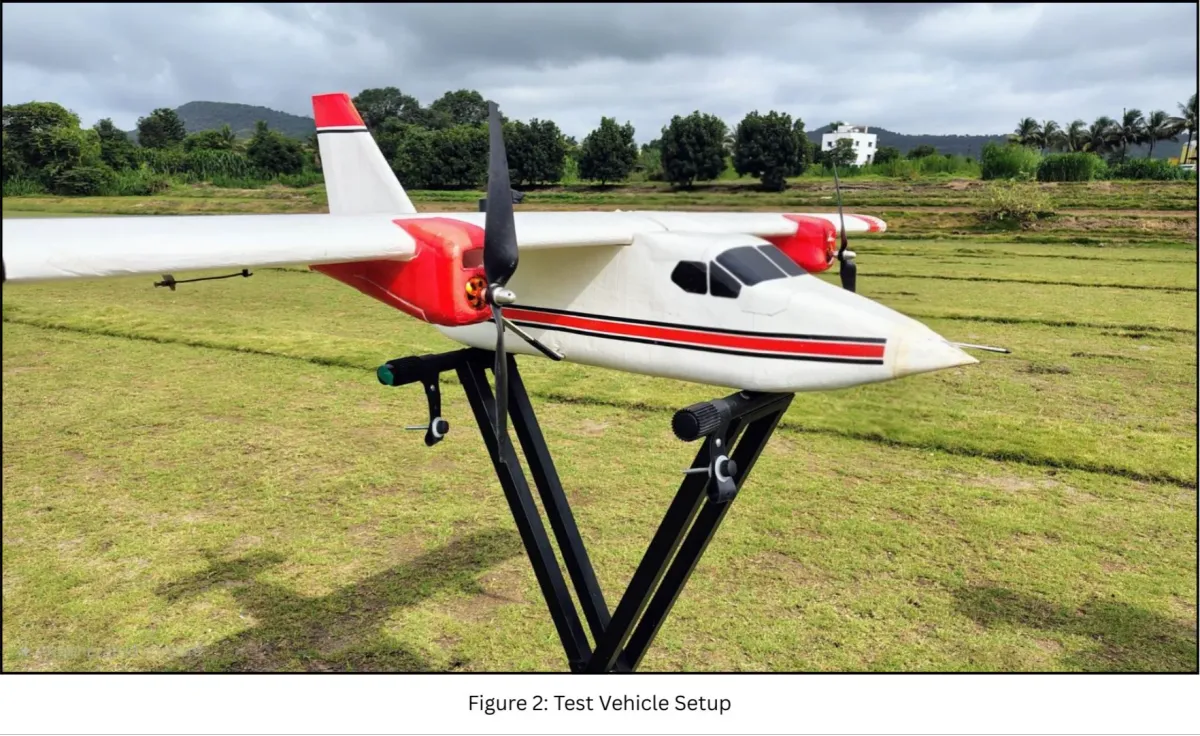
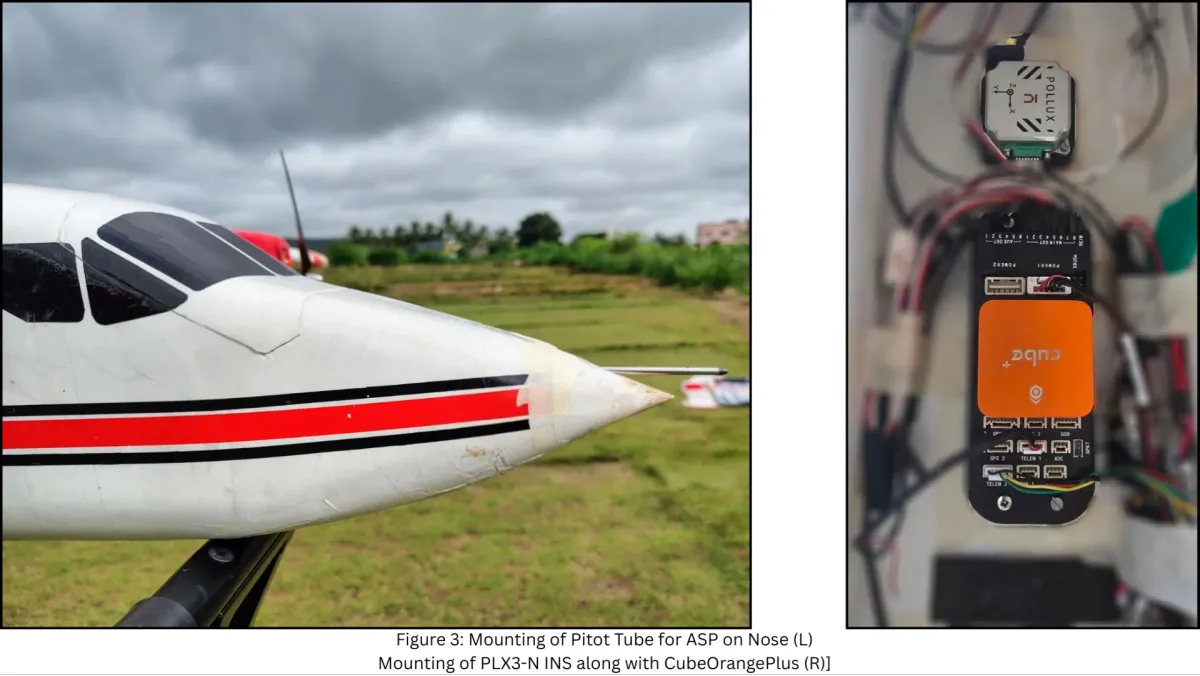
Objetivos de la prueba: validar la estabilidad en los modos normales y la continuidad en misiones sin GNSS.
Integración con CubeOrangePlus, como se muestra en las figuras anteriores. Nuestra misión navega con éxito la aeronave incluso en operaciones sin GNSS, sin activar ninguna condición de failsafe, garantizando que la navegación y la estimación de posición sean precisas dentro de ciertos límites para continuar las misiones.
Detalles de la integración
La integración de un sistema de navegación inercial (INS) externo con ArduPilot se logra implementando un controlador de backend derivado de AP_ExternalAHRS_backend. Este controlador se conecta por UART (normalmente a la velocidad en baudios del INS) y se registra como fuente de navegación principal mediante AHRS_EKF_TYPE y un valor EAHRS_TYPE único.
El controlador analiza el protocolo binario del INS en un hilo de alta prioridad y rellena los núcleos internos con estimaciones filtradas: acelerómetro (m/s²), giroscopio (rad/s), cuaternión, velocidad NED (m/s) y ubicación (1e7 grados de latitud/longitud, altitud MSL en cm). Los datos GNSS se suministran por separado mediante AP::GPS() con el tipo de posición, la precisión y los valores DOP adecuados. El barómetro, el magnetómetro y la velocidad aerodinámica (si está disponible) se inyectan a través de sus respectivos subsistemas.
Los parámetros clave permiten que el vehículo dirija toda la navegación a una fuente externa, se configure para usar la instancia de IMU externa y facilite la continuación de la misión en condiciones sin GNSS. Los retardos dinámicos de hilo y el registro con frecuencia limitada garantizan la eficiencia de la CPU y un funcionamiento fiable con altas tasas de actualización (hasta 500-1000 Hz de IMU).
Tras la compilación y la carga, el INS se selecciona en el arranque y proporciona estimaciones fluidas de actitud, posición y velocidad a los bucles de navegación y control de ArduPilot sin refusión interna, lo que permite un rendimiento robusto tanto con ayuda de GNSS como en entornos totalmente denegados. Para más información, consulte los manuales de integración del Pollux 3.
Detalles de la misión autónoma
Para validar rigurosamente la integración del INS Pollux 3 en condiciones operativas realistas, se ejecutó una serie de misiones autónomas de complejidad creciente en una pequeña plataforma de ala fija
(1.7 m de envergadura). Las misiones se diseñaron para someter a esfuerzo tanto la navegación normal con ayuda de GNSS como el rendimiento sin GNSS, incluida la exposición intencionada a viento cruzado y las transiciones de pérdida
a mitad de misión.
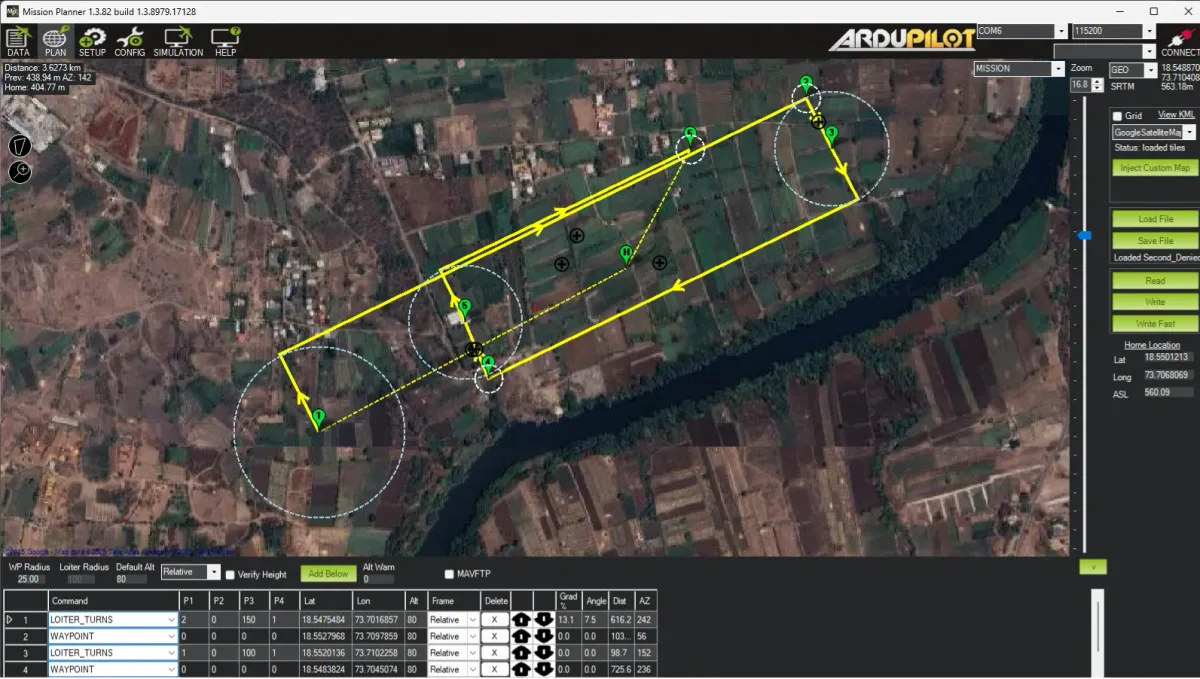
Figura 4: ilustración detallada de la misión autónoma
• Preparación previa al vuelo y lanzamiento:
o Armado y comprobaciones previas al vuelo realizados en exteriores con fijación GNSS completa (≥10 satélites, HDOP <1.2). La posición de origen se fijó automáticamente con la primera posición 3D válida.
o El vehículo se lanzó a mano y se maniobró en modo manual durante la fase inicial.
• Fase 1 – Estimación del viento (con GNSS disponible):
o En esta fase, el ala fija se pasó a modo autónomo y realizó dos grandes patrones circulares de espera (radio 150 m, altitud 80 m AGL, velocidad 12 -14 m/s).
o Objetivo: permitir que el Pollux 3 estime el vector de viento comparando la velocidad GNSS con la actitud de la célula (rutina estándar de estimación del viento de Plane/Copter).
• Fase 2 – Navegación por puntos de ruta (con GNSS disponible → transición a sin GNSS):
o Como se ilustra en la misión anterior, tras un punto de ruta se APAGÓ el GNSS y, a partir de ese momento, el vehículo utilizó únicamente la navegación del Pollux 3 para las estimaciones de posición.
o El vehículo continuó con éxito hasta los puntos de ruta 2 a 6 usando la estimación con ayuda del Pollux 3. La ubicación y la velocidad se actualizaron únicamente con las estimaciones fusionadas, sin GNSS.
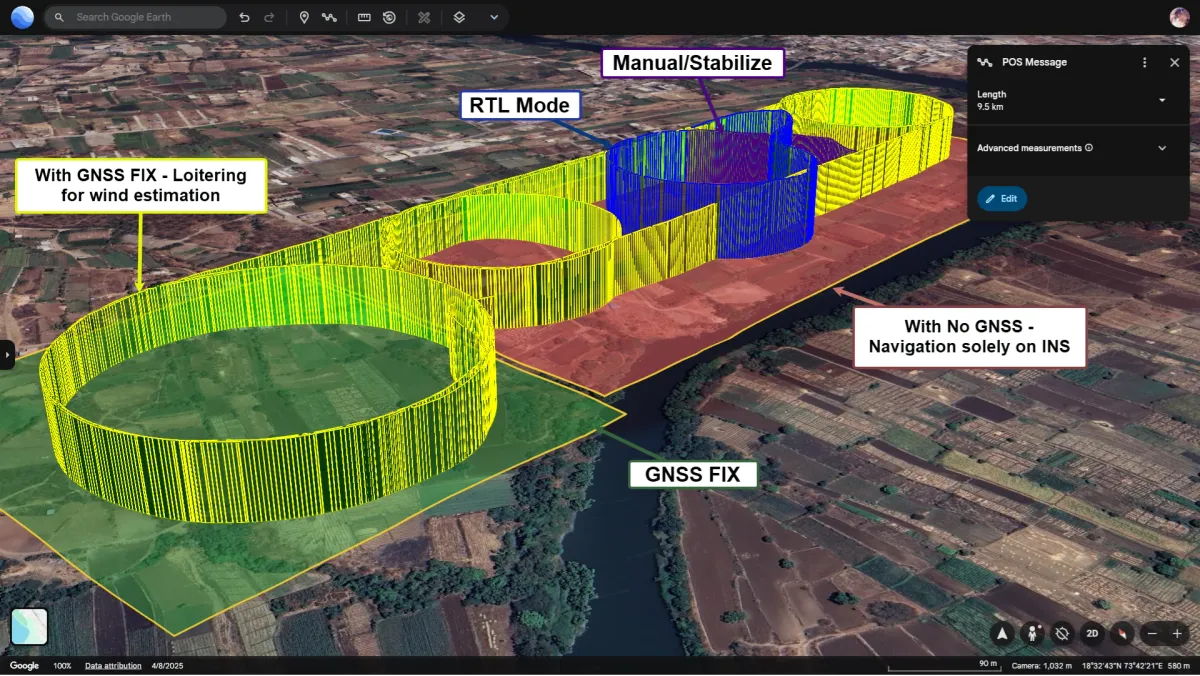
Figura 5: ilustración detallada de la misión autónoma
• Fase 3 – Regreso al punto de lanzamiento (RTL) en modo totalmente sin GNSS:
o Al completarse la misión se activó el RTL automático.
o Ascenso a RTL_ALT=100 m y regreso directo al origen con la posición estimada por el Pollux 3.
o Duración total sin GNSS: ~5-6 Km (puntos de ruta 2 a 6 + RTL).
o Deriva observada en el punto final: ~100-200 m en horizontal, ~2 m en vertical (excelente mantenimiento barométrico).
• Fase 4 – Recuperación del GNSS:
o Tras completar toda la misión, se recuperó el GNSS para la aproximación de aterrizaje.
o Corrección instantánea de la posición con mezcla suave (sin saltos>1 m, gracias al informe de varianza del INS, a la estimación de baja deriva y a la lógica de realineación de ArduPilot).
o El aterrizaje final es preciso respecto al origen real.
Las cuatro fases se registran en el siguiente vídeo, que muestra la combinación del perfil de estimación del viento con GNSS y la misión real sin GNSS, utilizando el PLX3-N desplegado con el piloto automático, todo en tiempo real. Además, la misión incluye la función RTL ejecutada en condiciones sin GNSS antes del aterrizaje del vuelo.
Resultado sin GNSS
La siguiente figura ilustra la deriva total observada durante la misión autónoma en un entorno sin GNSS. Todo el trayecto sin GNSS fue de aproximadamente 4.2 km y la deriva con el Pollux 3 fue de 168.6 m, con ayuda de la velocidad aerodinámica (DLVR). Aquí la plataforma funciona con el piloto automático CubeOrange con ArduPilot, y toda la navegación y los datos de IMU proceden del Pollux 3 de Aeron.
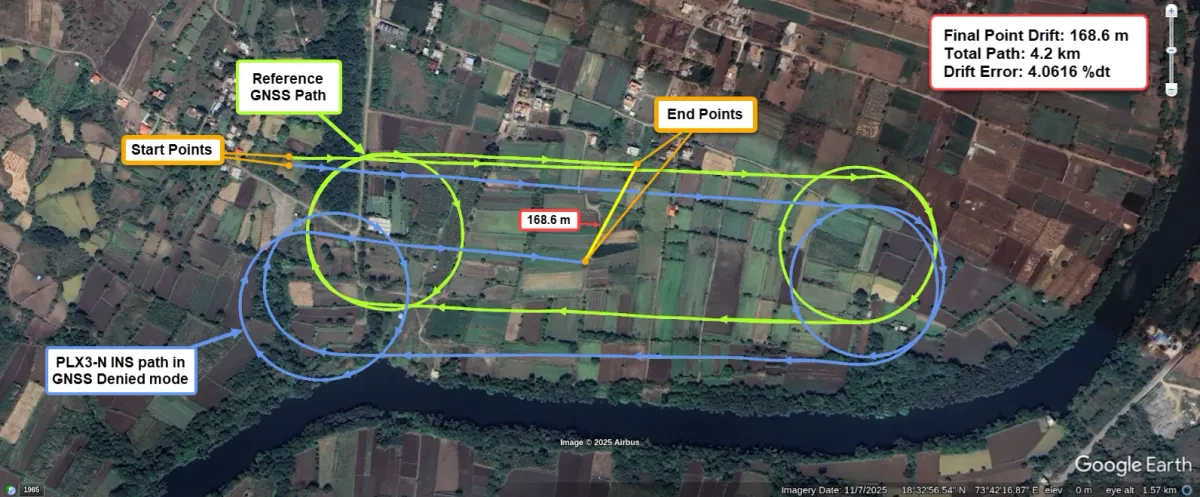
Figura 7: ilustración detallada de los resultados sin GNSS
El rendimiento independiente del Pollux 3 sin GNSS y sin despliegue, en el que el piloto automático trabaja con GNSS y el Pollux 3 se sometió a condiciones de pérdida, ofrece un rendimiento medio de < 3%dt en múltiples ensayos, como se muestra en la siguiente figura:
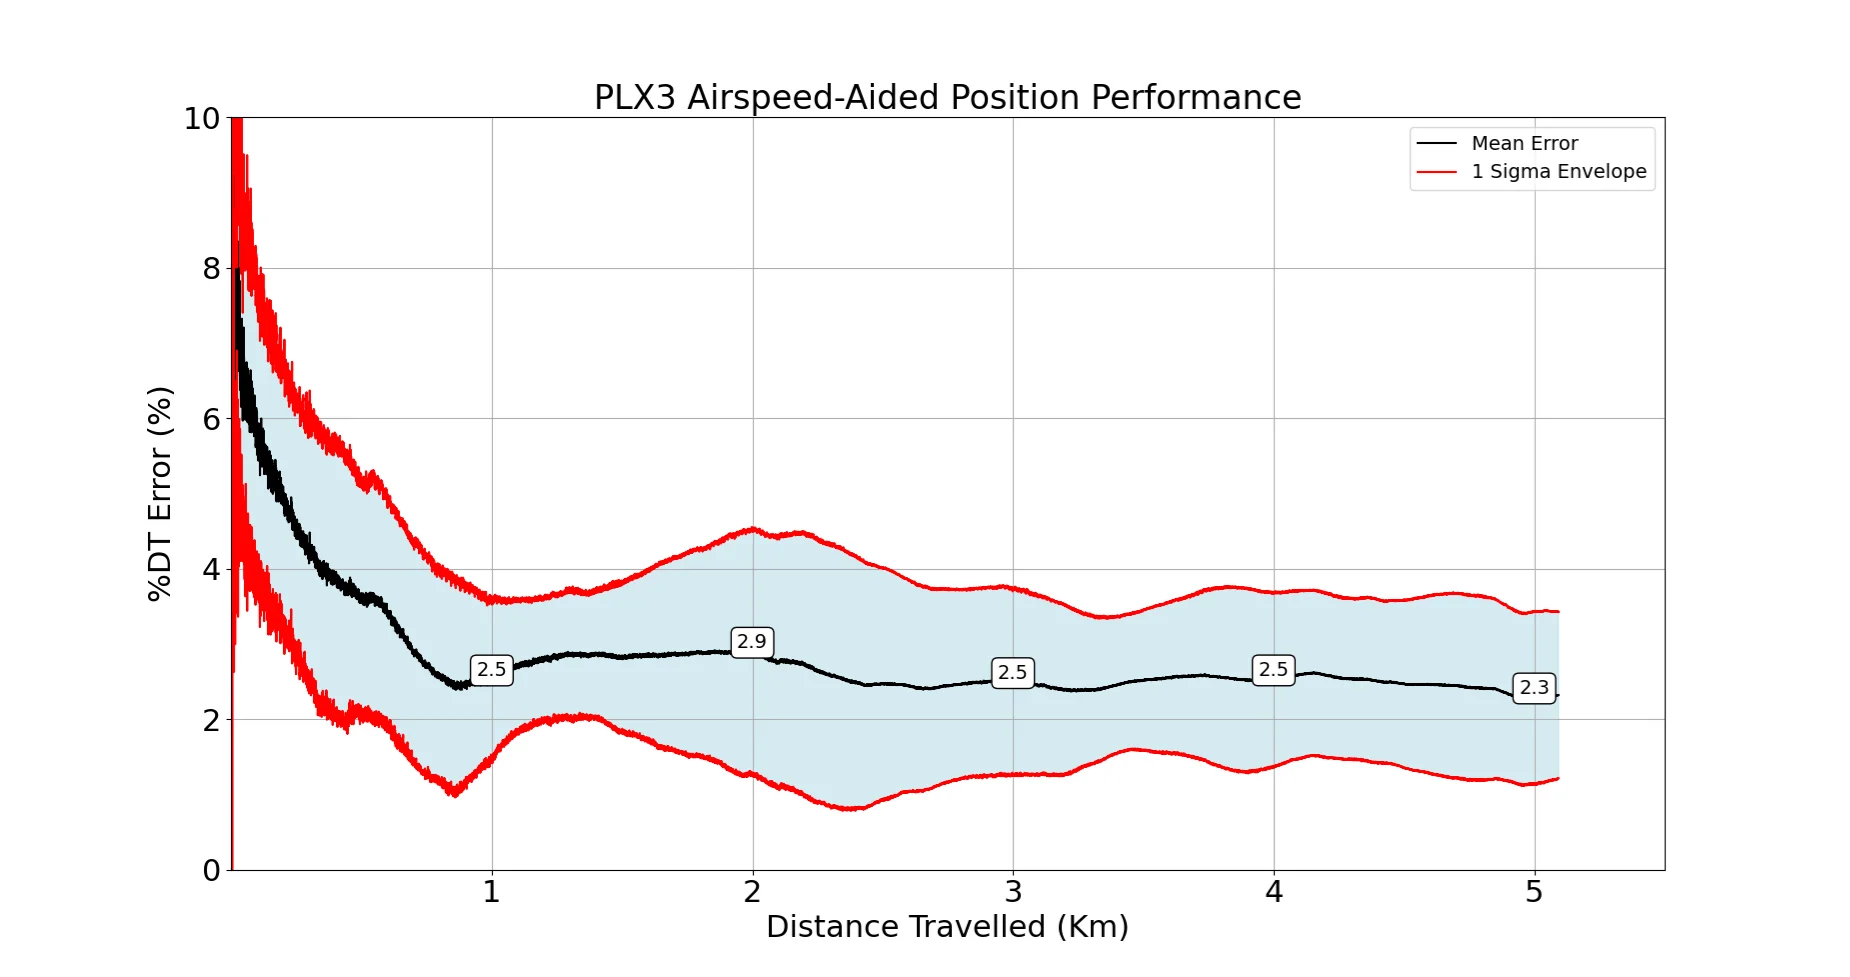
Figura 8: rendimiento de posición del PLX3 con velocidad aerodinámica
Ventajas del despliegue directo
El despliegue directo y en tiempo real del INS Pollux 3 en misiones autónomas en entornos sin GNSS supone un cambio de paradigma frente al enfoque convencional adoptado por la mayoría de los fabricantes comerciales de INS.
Mientras que la competencia suele entregar datos de alta precisión para el análisis posterior al vuelo y publicar impresionantes métricas de deriva en % DT (porcentaje de la distancia recorrida) obtenidas de vuelos controlados y registrados, nuestra solución elimina el paso intermedio de registro y análisis. El EKF interno del INS genera de forma continua estimaciones LLA y VNED fusionadas y sin saltos, que el piloto automático consume como fuente de navegación de referencia. Esto aporta varias ventajas operativas y de desarrollo decisivas:
• Disponibilidad inmediata para la misión en espacio aéreo disputado: Los operadores pueden volar misiones de puntos de ruta totalmente autónomas bajo interferencia activa sin activar failsafes ni cambios de modo. Los sistemas tradicionales fuerzan el RTL o el aterrizaje al perder el GNSS; nuestra integración continúa la misión con el estado del INS por navegación por estima, manteniendo una eficacia táctica
allí donde los vehículos de la competencia abortarían.
- Menor complejidad del sistema y menor latencia: Al delegar la fusión en el INS y omitir el EKF interno del piloto automático, la carga de CPU del controlador de vuelo es notablemente menor, lo que deja margen para cargas útiles adicionales (cámaras, ordenadores de acompañamiento, etc.) y reduce el riesgo de sobrecarga del planificador con altas tasas de actualización.
- Recuperación fluida del GNSS: Cuando vuelve el GNSS, el piloto automático mezcla de nuevo la estimación derivada con la posición real con una discontinuidad mínima (normalmente un salto <2 m), preservando la continuidad de la misión sin correcciones bruscas que podrían desestabilizar el vehículo.
- Iteración y validación rápidas: Los vuelos reales sin GNSS ponen de manifiesto de inmediato los problemas de integración (deriva, sesgo de rumbo, comportamiento del barómetro), lo que permite un refinamiento más rápido que el análisis basado en registros.
- Ventaja competitiva: Solución de desarrollo propio, de bajo coste y alto rendimiento para UAV tácticos. Estas ventajas posicionan al Pollux 3 como un habilitador crítico para la misión en drones que operan en entornos disputados electrónicamente, y ofrecen una autonomía operativa que va más allá de las métricas de laboratorio.
Conclusión
La integración con éxito del INS Pollux 3, de desarrollo propio, con el piloto automático marca un hito importante para lograr una autonomía fiable y en tiempo real sin GNSS en vehículos aéreos no tripulados. Mediante un desarrollo meticuloso del controlador, la optimización de parámetros y las pruebas de vuelo iterativas, hemos demostrado un rendimiento estable en todos los modos de vuelo principales y en misiones de puntos de ruta totalmente autónomas, incluso con denegación completa del GNSS.
La capacidad del sistema para mantener la continuidad de la misión con una deriva controlada en pruebas reales, sin activar los failsafes, junto con una recuperación fluida al restablecerse el GNSS, valida la robustez de la salida de navegación fusionada y la corrección de la implementación del INS externo.
Este enfoque de despliegue directo, en el que el INS proporciona estimaciones filtradas de referencia que el piloto automático consume al instante, ofrece una clara ventaja operativa sobre las soluciones convencionales que dependen del análisis y el despliegue a partir de datos posteriores al vuelo. Permite el uso táctico inmediato en entornos disputados y acelera los ciclos de desarrollo al dejar ver las características de rendimiento durante la propia misión.
El trabajo futuro se centrará en reducir aún más la deriva (por ejemplo, con una mayor ayuda de sensores y compensación de temperatura), en la ampliación a plataformas de ala fija y VTOL MALE y HALE, y en vuelos prolongados sin GNSS.
La integración del PLX3-N con el piloto automático establece un nuevo estándar para la autonomía sin GNSS, probado en vuelos reales. Listo para aplicaciones de misión crítica y para su despliegue en producción.
Autora: Rohini Shinde (jefa de equipo)
