Saltar al contenido

Esta página es una traducción automática que se ofrece por comodidad. La versión en inglés es la versión oficial. Leer en inglés

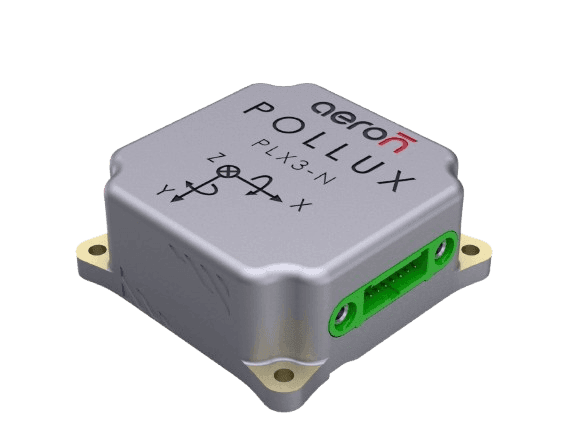
Pollux 3 INS-GNSS

Sistemas de navegación inercial

Pollux 3

Sistema de navegación inercial microminiatura

  • Precisión de posición1.5m CEP
  • Precisión de rumbo< 0.3°
  • Consumo de energía< 1.5W
  • Frecuencia de actualización200Hz

Encuentre su modelo ideal

Responda una pregunta y vea qué sistemas de navegación se adaptan a su plataforma.

¿En qué plataforma va a instalarlo?

Su coincidencia: Pollux 3 INS-GNSS and Octantis 3 INS-GNSS

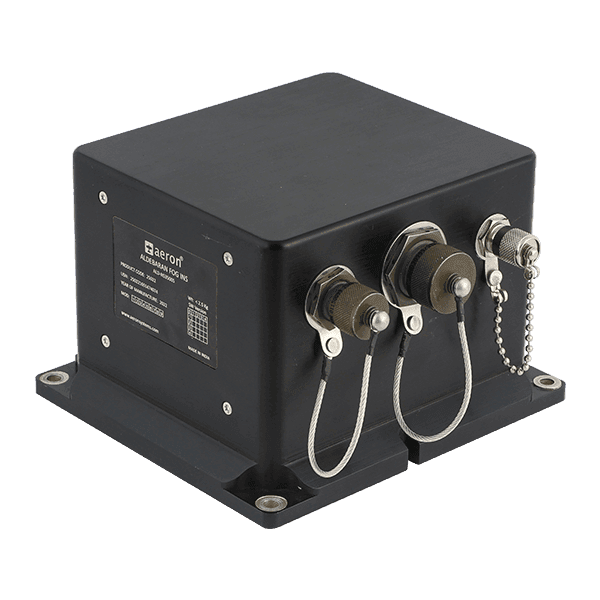
Sistema de navegación inercial con FOG Aldebaran ALD-NS3500S

Su coincidencia

Aldebaran FOG INS-GNSS

Sistema de navegación inercial táctico superior basado en giroscopio de fibra óptica

  • Deriva sin GNSS0,5 % de DT con odómetro externo
  • Inestabilidad de sesgo del giroscopio0.1°/hr
  • Peso< 2.5 ± 0.05 kg
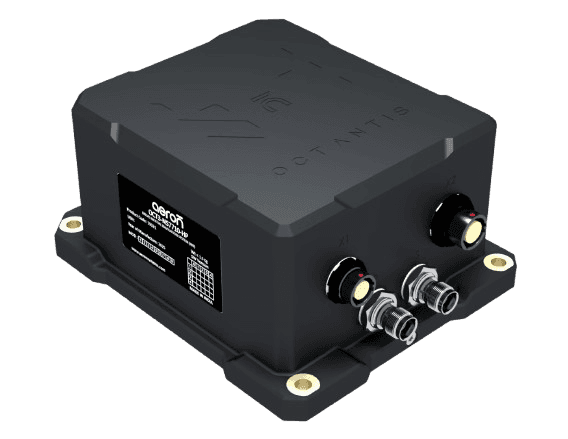
Octantis 2 INS-GNSS

Su coincidencia

Octantis 2 INS-GNSS

Sistema de navegación inercial robusto y de alta fiabilidad para aplicaciones terrestres y no tripuladas

  • Inestabilidad de sesgo del giroscopio<1 °/hr (típico)
  • Precisión de rumbo<0,3° RMS con GNSS en condiciones dinámicas
  • Peso<1,1 kg

Pollux 3 INS-GNSS

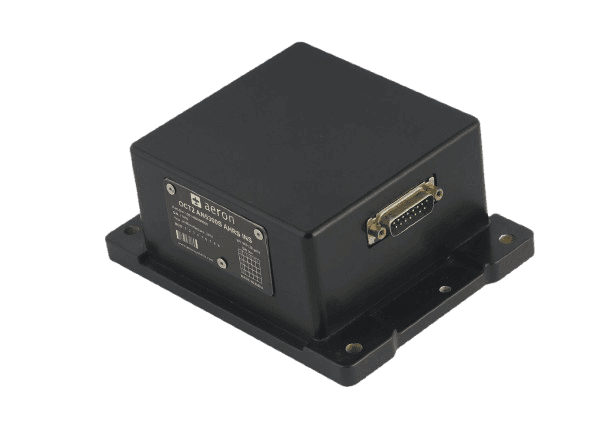
El Pollux 3 es un sistema de navegación inercial microminiatura basado en MEMS que combina acelerómetros triaxiales, giroscopios y un magnetómetro con un receptor GNSS multiconstelación integrado. Un filtro de Kalman extendido estima la posición, la velocidad, la actitud y el rumbo, con salida de navegación a 200 Hz. Pesa ~38 g, consume <1,5 W y es adecuado para la navegación y el control de UAV, UGV y otros sistemas no tripulados.

Cómo procesa el Pollux 3 los datos de los sensores

Las entradas de los sensores y del GNSS se fusionan en tiempo real mediante el filtro de Kalman extendido de Aeron para ofrecer estimaciones estables de posición, velocidad, actitud y rumbo.

In

Out

  • ACELERÓMETROMEMS triaxial · ±10/40 g
  • GIROSCOPIOMEMS triaxial · ±500/2000 °/s
  • MAGNETÓMETROTriaxial · ±50 gauss
  • RECEPTOR GNSSMulticonstelación · SBAS
FILTRO DE KALMAN EXTENDIDOMotor de navegaciónasistido por GNSS
  • POSICIÓN Y VELOCIDAD1,5 m CEP · 0,1 m/s (1σ)
  • ACTITUD Y RUMBOÁngulos de Euler · Resol. 0,01°
  • DIAGNÓSTICOEstado de salud · Hora

Diseñado para una navegación compacta y de alta precisión

  • Con DriftLocTM

    Cuando los satélites desaparecen en túneles, cañones urbanos o zonas de interferencia, mantiene una posición precisa y un rumbo verdadero al minimizar la deriva del INS.

  • Compacto, SWaP diminuto

    Huella miniatura de 37 (L) × 37 (An) × 15 (Al) mm con ~38 g y un consumo inferior a 1,5 W, diseñado para plataformas no tripuladas con limitaciones de tamaño y consumo.

  • Alta precisión

    Precisión de posición de 1,5 m CEP y precisión de velocidad horizontal de 0,1 m/s (1σ) con GNSS multiconstelación integrado, incluida la detección de bloqueo y suplantación.

  • Ligero

    Pesa aproximadamente 38 g, apto para aplicaciones de micro-UAV y, aun así, reforzado para entornos de funcionamiento exigentes.

  • Sensores de alta calidad

    Utiliza giroscopios MEMS de alta calidad para un rendimiento casi táctico y un rendimiento utilizable sin GNSS durante cortes breves.

  • Con calificación MIL

    Cumple MIL-STD-810G para funcionar de forma fiable en entornos exteriores extremos de temperatura y vibración.

  • Diseño robusto

    Construcción reforzada para soportar los impactos y las vibraciones típicos del funcionamiento real de plataformas no tripuladas, como los aterrizajes de un cuadricóptero.

  • Filtro de Kalman extendido

    Ofrece un rendimiento casi táctico y proporciona las mejores estimaciones de los parámetros de navegación durante cortes breves de GNSS.

  • Protección superior contra la entrada

    Cumple IP65 y soporta salpicaduras de agua y lluvia: una solución fiable incluso con montaje externo.

  • Comunicación

    Interfaces estándar RS232 y UART TTL, además de SPI/I²C para entrada de ayuda externa de velocidad del aire y magnetómetro, para una fácil integración con sistemas de piloto automático y controladores.

Especificaciones técnicas

Pollux 3 INS-GNSS

Interfaz de comunicación

RS232Salida de datos (NMEA y binario), E/S de configuración (binario), entrada de ayuda externa (binario), hasta 2 000 000 baudios
UARTHasta 921 600 baudios
SPI / I²CEntrada de ayuda externa de velocidad del aire y magnetómetro
Protocolo de datos de salidaNMEA 0183; binario (protocolo binario estándar de Aeron)
Frecuencia de datosHasta 1000 Hz (IMU) / 200 Hz (navegación)
Parámetros de salidaÁngulos de Euler (guiñada, cabeceo, alabeo), cuaternión, posición, velocidad, aceleración, velocidad angular, parámetros GNSS, estado de salud, hora

Acelerómetro

Rango±10/40 g (configurable por el usuario)
Inestabilidad del sesgo *8 µg
Paseo aleatorio de velocidad (VRW) *0,03 m/s/√hr
Densidad de ruido *50 µg/√Hz
Repetibilidad del sesgo0,15 mg

Velocidad angular

Rango±500/2000 °/s (configurable por el usuario)
Inestabilidad del sesgo *2 °/hr
Paseo aleatorio angular (ARW) *0,2 °/√hr
Densidad de ruido *0,002 °/s/√Hz
Repetibilidad del sesgo15 °/hr

Precisión de posición

Horizontal: buen GNSS1,5 m CEP
Horizontal: con SBAS1 m CEP
Horizontal: sin GNSS ²3 % 1σ DT (3D, con ayuda de velocidad del aire externa) / 2 % 1σ DT (2D)
Vertical: con GNSS2 m (1σ)
Vertical: con SBAS1,5 m (1σ)

Mecánica

Peso~38 g (± 2 g)
Tamaño37 (L) × 37 (An) × 15 (Al) mm (± 0,3 mm)
Temperatura de funcionamiento−40 °C a +71 °C
Temperatura de almacenamiento−40 °C a +85 °C
ConectorConector de dispositivo de E/S + conector de acoplamiento, conector de antena GNSS dedicado

Actitud

Rango de alabeo±180°
Rango de cabeceo±90°
Precisión ¹0,1° (estático) / 0,2° (dinámico)
Resolución0.01°

GPS/GNSS

ConstelacionesGPS (L1C/A, L5), GLONASS (L1OF), Galileo (E1-B/C, E5a), BeiDou (B1i, B2a), NavIC (SPS-L5)
Señal de correcciónSBAS
Tiempo hasta la primera fijación (arranque en frío)35 segundos (típico)
Detección de bloqueo y suplantaciónSí

Rumbo

Rango±180°
Precisión ¹1° con magnetómetro / < 0,3° en condiciones dinámicas
Resolución0.01°

Barómetro

Rango300 – 1250 hPa
Precisión *0,5 hPa

Precisión de velocidad

Velocidad horizontal ¹0,1 m/s (1σ, buena disponibilidad de GNSS)
Velocidad vertical0,3 m/s

Especificaciones eléctricas

Tensión de alimentación5 ± 0,5 V CC
Consumo de energía< 1,5 W

Cualificaciones ambientales

Ensayo ambientalMIL-STD-810G
Protección contra la entradaIP65

Magnetómetro

Rango±50 gauss

¹ Precisión de 1σ; la precisión de rumbo se indica con magnetómetro y en condiciones dinámicas con GNSS.

² La precisión sin GNSS depende del tiempo de corte transcurrido y de la precisión de la ayuda externa de velocidad o velocidad del aire.

* Típico / varianza de Allan.

Aplicaciones

  • Navegación de drones y UAVNavegación de drones y UAV
  • Control autónomo y ADASControl autónomo y ADAS

Preguntas

Preguntas habituales sobre el Pollux 3 INS-GNSS.

¿Qué precisión de navegación ofrece el Pollux 3?

El Pollux 3 ofrece una precisión de posición horizontal mejor que 1,5 m CEP con GNSS y una precisión de velocidad horizontal de 0,1 m/s (1σ).

¿Cuál es la frecuencia máxima de datos de salida del Pollux 3?

El Pollux 3 proporciona salidas de navegación a hasta 200 Hz y datos brutos de IMU a hasta 1000 Hz.

¿Para qué aplicaciones está diseñado el Pollux 3?

El Pollux 3 es ideal para UAV, drones, UGV, robots autónomos, vehículos de superficie no tripulados y otras plataformas autónomas compactas que requieren información precisa de navegación y actitud.

¿Qué interfaces admite el Pollux 3?

Admite interfaces RS232, UART, SPI e I²C.

¿Por qué elegir el Pollux 3?

Combina alto rendimiento, diseño compacto y navegación fiable en una sola unidad.

Is anti-vibration mount required with IMU / INS?

Yes, depending on the platform requirement AVM may be required with IMU / INS

Contacto

Solicite un precio del Pollux 3 INS-GNSS o hable con uno de nuestros ingenieros sobre su aplicación.

Oficinas

India

Sede central y centro de diseño, Pune

Plot No. 7, Lane No. 5, Laxman Nagar, Balewadi
Pune, Maharashtra 411045, India

Abrir en Google Maps

Planta de fabricación, Pune

Vivan Kohli Industrial Park, Shed No. 5, Gat No. 446
Old Pune-Mumbai Highway, Naigaon, Kanhe Phata, Talegaon
Pune, Maharashtra 412106, India

Abrir en Google Maps

Ventas y soporte, Bengaluru

First Floor, Building No. 11, Sai Anugraha
Jeevan Bhima Nagar Main Road
Bengaluru, Karnataka 560075, India

Abrir en Google Maps

Ventas y soporte, Vijayawada

Door No. 52-1/4-8D, Plot No. 9, 5th Cross Road
Veterinary Colony
Vijayawada, Andhra Pradesh 520008, India

Abrir en Google Maps

Internacional

Aeron Systems Pvt. Ltd., Sharjah

Saif Executive Office # P8-17-02
Sharjah Airport International Free Zone Authority
PO Box 8000, Sharjah, U.A.E.

Abrir en Google Maps