A integração do autopiloto PLX3 permite uma navegação ininterrupta, sem dependência de satélites.
Este relatório técnico apresenta a integração eficaz do INS Pollux 3 ao sistema ArduPilot executado em um controlador de voo CubeOrange/Plus, viabilizando operações de voo autônomo robustas, com capacidade de missão sem GNSS, em plataformas de asa fixa. A implementação usa a capacidade de entrada externa do ArduPilot para processar as saídas filtradas do INS na determinação de atitude, na estimativa de posição e no acompanhamento de velocidade, com ênfase especial no desempenho da navegação em condições sem GNSS.
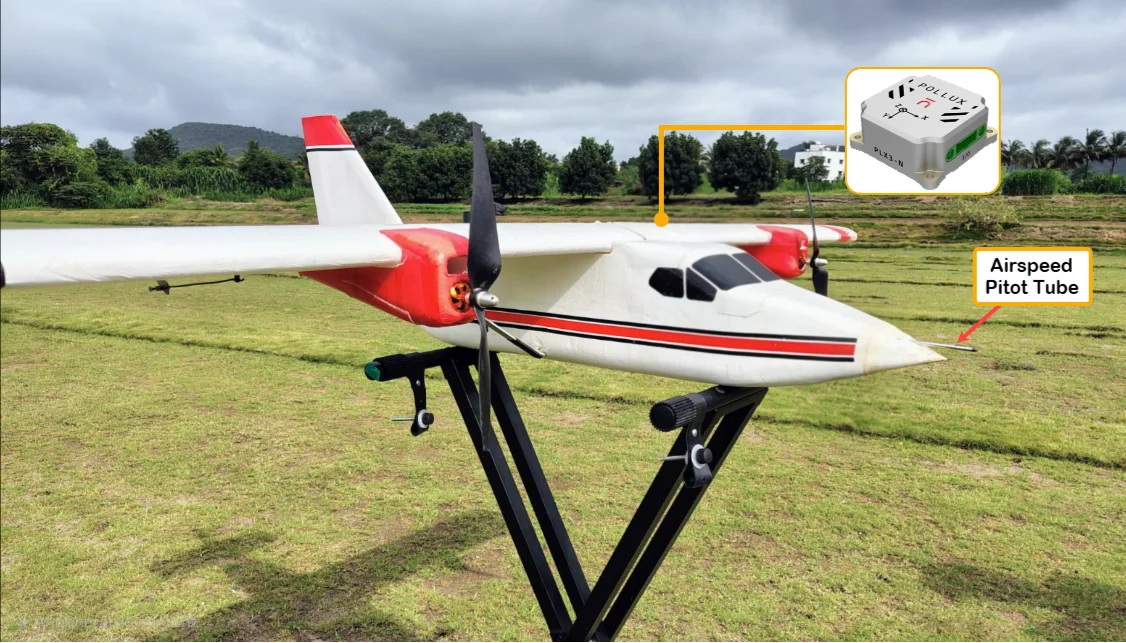
Figura 1: aeronave de asa fixa para a missão do autopiloto
Principais obstáculos para a integração
Oscilações de atitude durante a decolagem
Precisão de navegação degradada em áreas sem GNSS, com poucos sensores de auxílio
Deriva de altitude por causa de offsets do barômetro e da ausência de fusão multissensor, levando a altitudes negativas
Divergência de posição ao longo dos perfis de missão
Mitigações adotadas
Aprimoramentos no driver
Calibração eficaz de parâmetros
Integração de sensores híbridos
Resultados alcançados
Desempenho consistente em vários modos operacionais
Missões de pontos de passagem totalmente autônomas foram validadas em voo
O sistema integrado manteve um desempenho de missão aceitável, com características de deriva dentro das tolerâncias operacionais em condições sem GNSS, conforme descrito em detalhe nas seções seguintes.
A integração oferece vantagens operacionais competitivas em ambientes contestados e negados, com potencial demonstrado de aplicação em diversos tipos de plataforma.
O que é o Pollux 3?
O PLX3-N é um sistema de navegação inercial (INS) de alto desempenho, de desenvolvimento nacional, criado pela Aeron Systems Pvt. Ltd. para veículos não tripulados (por exemplo, UAVs, UGVs, USVs, UUVs etc.). O PLX3-N é uma unidade compacta, de baixo SWaP (tamanho, peso e potência), para navegação de classe tática em ambientes sem GNSS ou contestados. As principais especificações incluem:
- Sensores: IMUs baseadas em MEMS, barômetro, magnetômetro e receptor GNSS.
- Desempenho: acelerômetro (10/40 g), giroscópio (450/2000 °/s), magnetômetro (50 G), barômetro (300-1250 hPa), multiconstelação. Para as especificações técnicas detalhadas, consulte a página do Pollux 3.
- Taxas de saída: até 1000 Hz para a IMU (acelerômetro/giroscópio), 200 Hz para navegação (LLA fundida, VNED, quatérnion).
- Fusão: filtro de Kalman estendido (EKF) interno que fornece estimativas em tempo real, sem saltos, mesmo durante interferência intencional (jamming) ou falsificação de sinal (spoofing).
- Interfaces: UART (até 2 Mbps), RS232, 2xI2C, SPI. Para as especificações técnicas, consulte a página do Pollux 3.
- Capacidade exclusiva: transição fluida entre os modos auxiliado por GNSS e inercial com auxílio externo, o que o torna ideal para drones táticos em espaço aéreo contestado. Detecta interferências de jamming e spoofing.
O PLX3-N otimiza a integração direta com o autopiloto, viabilizando missões autônomas sem pós-processamento nem dependências externas.
A integração enfrenta esses desafios ao permitir que o autopiloto continue as missões usando as estimativas auxiliadas e por navegação por estimativa do Pollux 3, sem troca de modo nem interrupção.
Como o Pollux 3 resolve a navegação sem GNSS com auxílio mínimo?
O Pollux 3 emprega um EKF fortemente acoplado que funde:
IMU MEMS (baixo viés/deriva) para taxas angulares de alta precisão.
Barômetro para estabilidade vertical.
Magnetômetro opcional para auxílio ao ângulo de guinada.
Sensores de auxílio externos (velocidade aerodinâmica, magnetômetro etc.).
No modo sem GNSS:
A navegação por estimativa integra os dados da IMU e do barômetro para fornecer LLA (latitude, longitude e altitude) e velocidade VNED contínuas.
Transições sem saltos (sem retorno brusco quando o GNSS volta).
Auxílio mínimo necessário (os dados de velocidade aerodinâmica são usados na estimativa do vento para identificar e remover incertezas).
Essa integração permite uma navegação sustentada, com taxas de deriva competitivas com as de sistemas de classe tática, conforme validado em voos reais.
Avaliação de desempenho
Para avaliar o Pollux 3, nós o integramos ao ArduPilot (Arduplane) no autopiloto Cubeorange/Plus, uma plataforma de código aberto amplamente usada e confiável. O modo de AHRS externo do ArduPilot era ideal, pois confia em estimativas pré-filtradas do INS, sem refusão interna. Para mais informações, consulte os manuais de integração do Pollux 3.
Veículo de teste: asa fixa de dois rotores com hélices tratoras (sem leme).
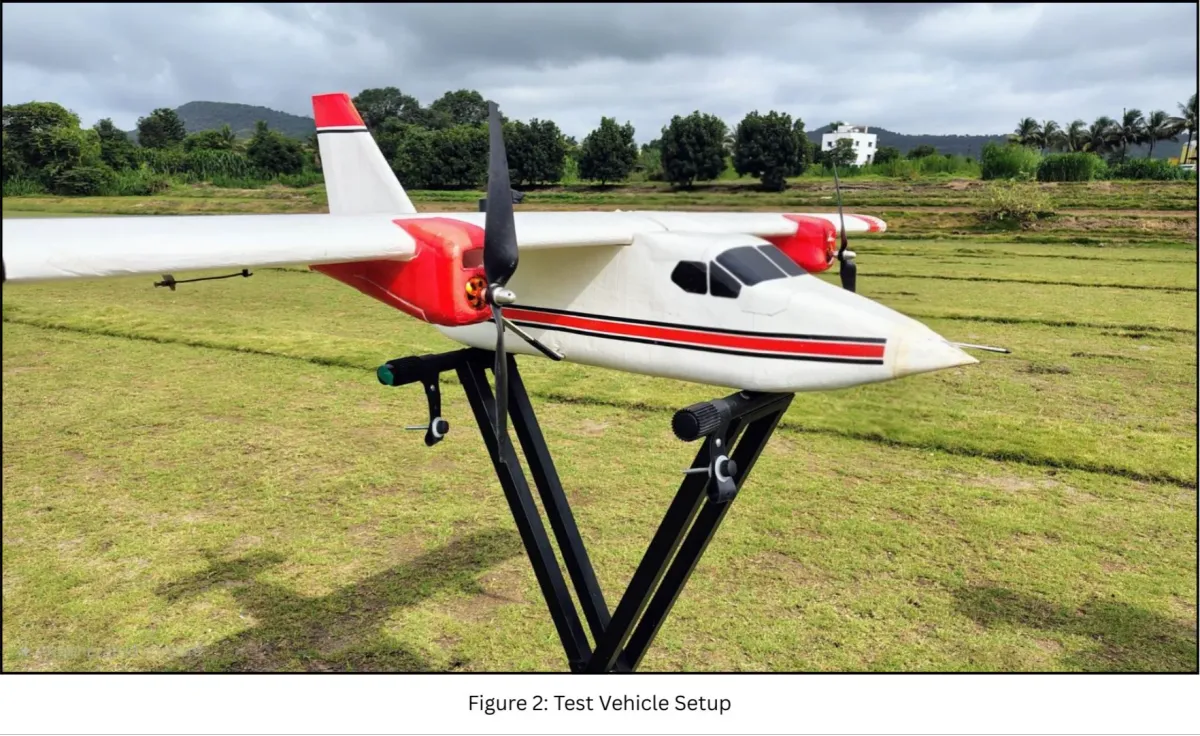
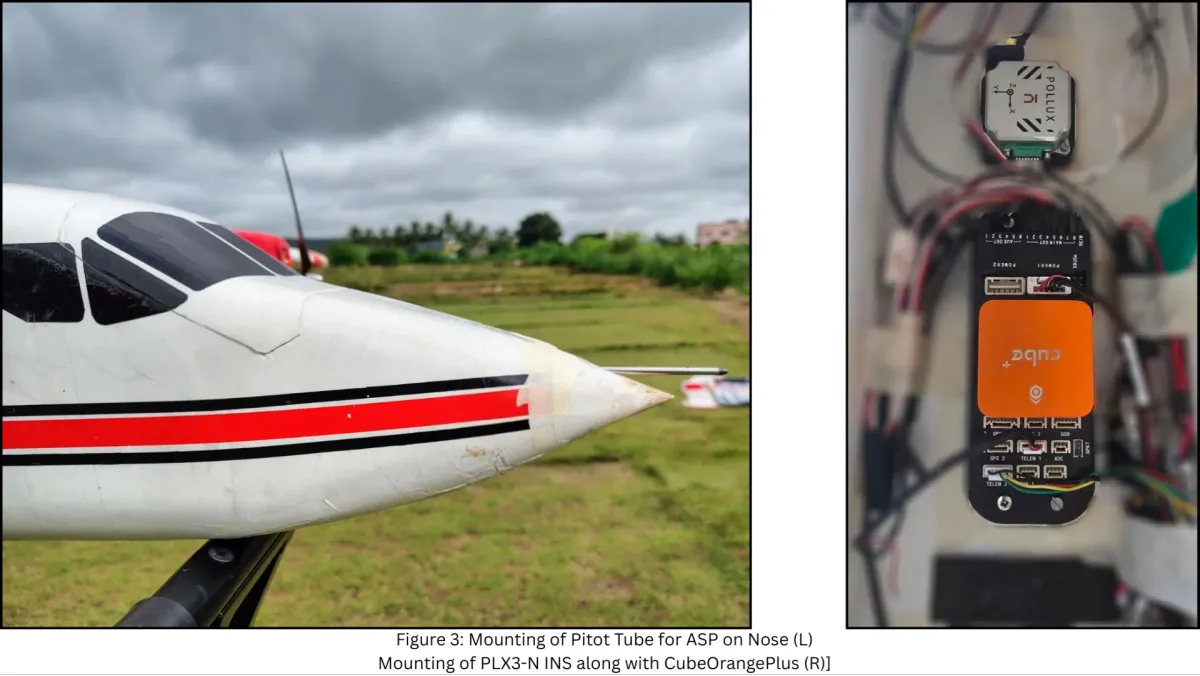
Objetivos da avaliação: validar a estabilidade nos modos normais e a continuidade em missões sem GNSS.
Integração com o CubeOrangePlus, como mostram as figuras acima. Nossa missão conduz a aeronave com sucesso mesmo em operações sem GNSS, sem acionar nenhuma condição de falha de segurança, garantindo que a navegação e a estimativa de posição sejam precisas dentro de certos limites para continuar as missões.
Detalhes da integração
A integração de um sistema de navegação inercial (INS) externo ao ArduPilot é feita implementando um driver de backend derivado de AP_ExternalAHRS_backend. Esse driver se conecta por UART (normalmente na taxa de baud do INS) e se registra como fonte primária de navegação usando AHRS_EKF_TYPE e um valor EAHRS_TYPE exclusivo.
O driver interpreta o protocolo binário do INS em uma thread de alta prioridade, preenchendo os núcleos internos com estimativas filtradas: acelerômetro (m/s²), giroscópio (rad/s), quatérnion, velocidade NED (m/s) e posição (latitude/longitude em 1e7 graus, altitude MSL em cm). Os dados de GNSS são fornecidos separadamente por AP::GPS(), com o tipo de correção, a precisão e os valores de DOP apropriados. O barômetro, o magnetômetro e a velocidade aerodinâmica (se disponível) são injetados pelos respectivos subsistemas.
Parâmetros-chave fazem o veículo direcionar toda a navegação para uma fonte externa, usar a instância de IMU externa e dar continuidade às missões em condições sem GNSS. Atrasos dinâmicos de thread e registro com taxa limitada garantem eficiência de CPU e operação confiável com altas taxas de atualização (IMU de 500 a 1000 Hz).
Após a compilação e o envio, o INS é selecionado na inicialização e fornece estimativas contínuas de atitude, posição e velocidade aos laços de navegação e controle do ArduPilot, sem refusão interna, o que garante desempenho robusto tanto em ambientes auxiliados por GNSS quanto totalmente negados. Para mais informações, consulte os manuais de integração do Pollux 3.
Detalhes da missão autônoma
Para validar com rigor a integração do INS Pollux 3 em condições operacionais realistas, foi executada uma série de missões autônomas de complexidade crescente em uma pequena plataforma de asa fixa
(envergadura de 1,7 m). As missões foram concebidas para submeter a prova tanto a navegação normal auxiliada por GNSS quanto o desempenho sem GNSS, incluindo exposição intencional a vento lateral e
transições de negação no meio da missão.
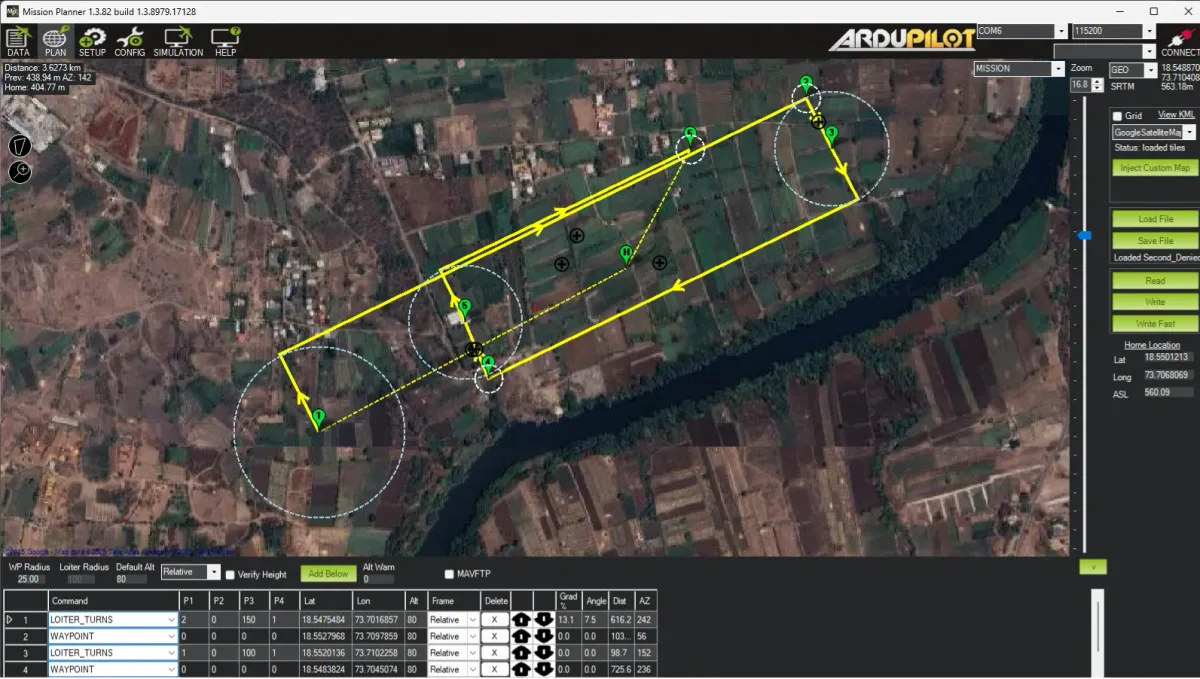
Figura 4: ilustração detalhada da missão autônoma
• Pré-voo e preparação para o lançamento:
o Armamento e verificações pré-voo realizados ao ar livre, com travamento total do GNSS (≥10 satélites, HDOP <1,2). A posição de origem é definida automaticamente na primeira correção 3D válida.
o O veículo foi lançado à mão e conduzido em modo manual na fase inicial.
• Fase 1 – Estimativa do vento (GNSS disponível):
o Nesta fase, a asa fixa foi passada ao modo autônomo, em que foram realizados dois grandes padrões circulares de espera (raio de 150 m, altitude de 80 m AGL, velocidade de 12 a 14 m/s).
o Objetivo: permitir que o Pollux 3 estime o vetor de vento comparando a velocidade do GNSS com a atitude da célula (rotina padrão de estimativa de vento do Plane/Copter).
• Fase 2 – Navegação por pontos de passagem (GNSS disponível → transição para negado):
o Como ilustrado na missão acima, após um ponto de passagem o GNSS foi DESLIGADO e, a partir daí, o veículo usou apenas a navegação do Pollux 3 para as estimativas de posição.
o O veículo seguiu com sucesso até os pontos de passagem 2 a 6 usando a estimativa auxiliada do Pollux 3. Posição e velocidade foram atualizadas exclusivamente a partir das estimativas fundidas, sem GNSS.
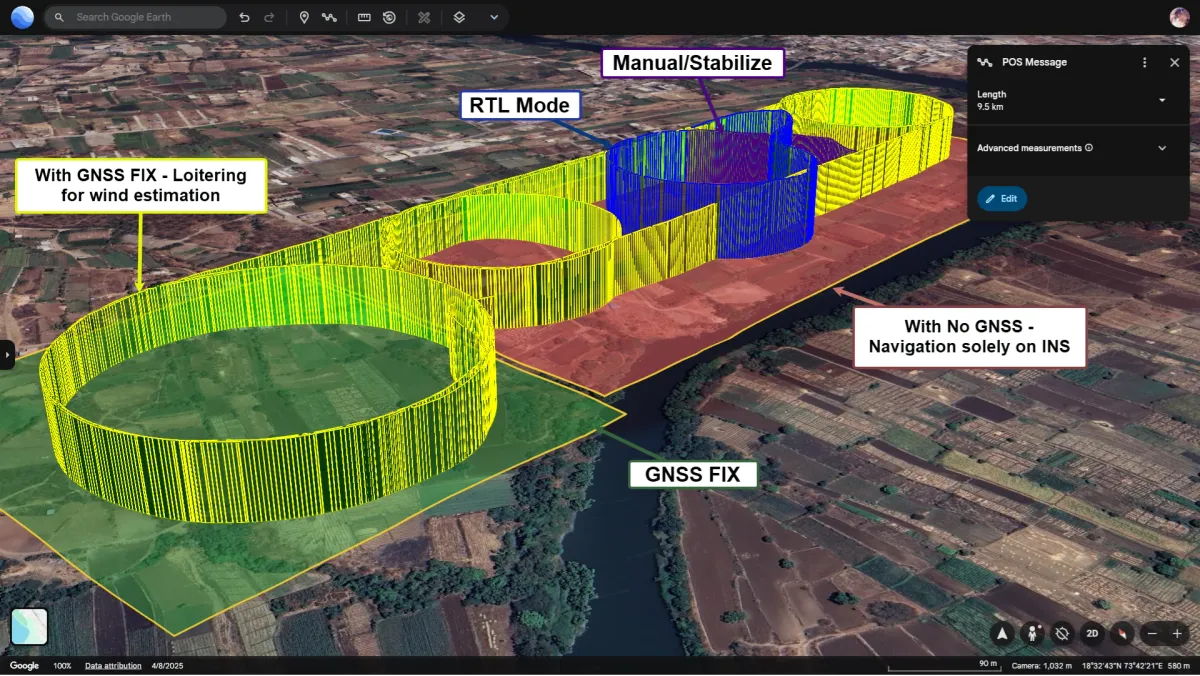
Figura 5: ilustração detalhada da missão autônoma
• Fase 3 – Retorno ao ponto de lançamento (RTL) em modo totalmente sem GNSS:
o Ao fim da missão, o RTL automático foi acionado.
o Subida até RTL_ALT=100 m e depois retorno direto à origem usando a posição estimada pelo Pollux 3.
o Duração total sem GNSS: cerca de 5 a 6 km (pontos de passagem 2 a 6 + RTL).
o Deriva observada no ponto final: cerca de 100 a 200 m na horizontal e cerca de 2 m na vertical (excelente manutenção de altitude pelo barômetro).
• Fase 4 – Recuperação do GNSS:
o Concluída a missão, o GNSS foi recuperado para a aproximação de pouso.
o Correção instantânea de posição com mistura suave (sem saltos >1 m, graças ao relato de variância do INS, à baixa deriva estimada e à lógica de realinhamento do ArduPilot).
o O pouso final é preciso em relação à origem real.
As quatro fases estão registradas no vídeo a seguir, que mostra a combinação do perfil de estimativa de vento com GNSS e a missão real sem GNSS, usando o PLX3-N implantado com o autopiloto, tudo em tempo real. Além disso, a missão inclui a função RTL realizada em condições sem GNSS antes do pouso do voo.
Resultado sem GNSS
A figura a seguir ilustra a deriva total observada durante a missão autônoma em um ambiente sem GNSS. Todo o trajeto negado teve cerca de 4,2 km e a deriva com o Pollux 3 foi de 168,6 m, auxiliado pela velocidade aerodinâmica (DLVR). Aqui, a plataforma é conduzida por um autopiloto CubeOrange com ArduPilot, e toda a navegação e os dados da IMU vêm do Pollux 3 da Aeron.
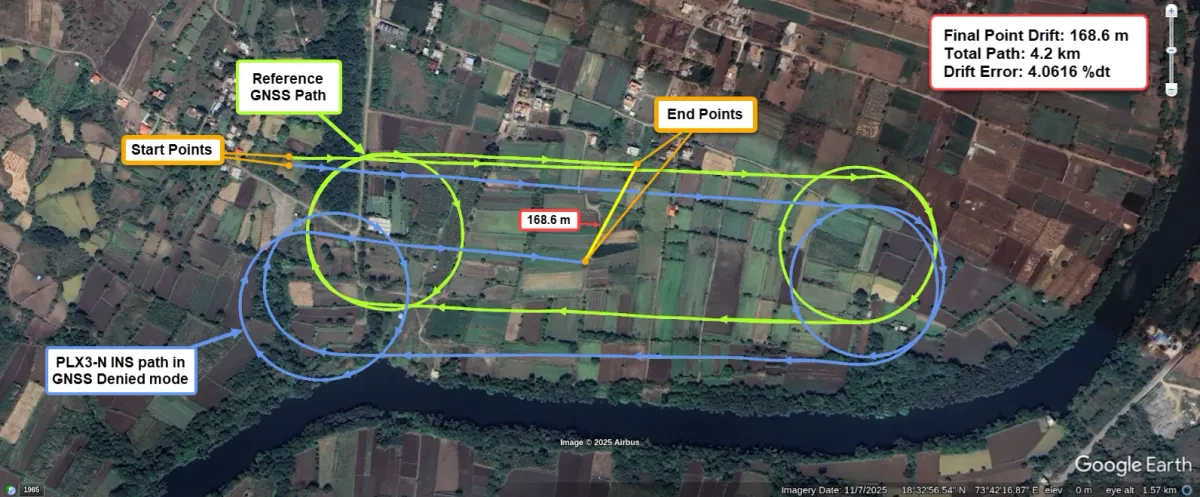
Figura 7: ilustração detalhada dos resultados sem GNSS
O desempenho isolado do Pollux 3 sem GNSS e sem implantação, em que o autopiloto trabalha com GNSS e o Pollux 3 é submetido às condições de negação, resulta em um desempenho médio de < 3%dt em várias tentativas, como mostra a figura a seguir:
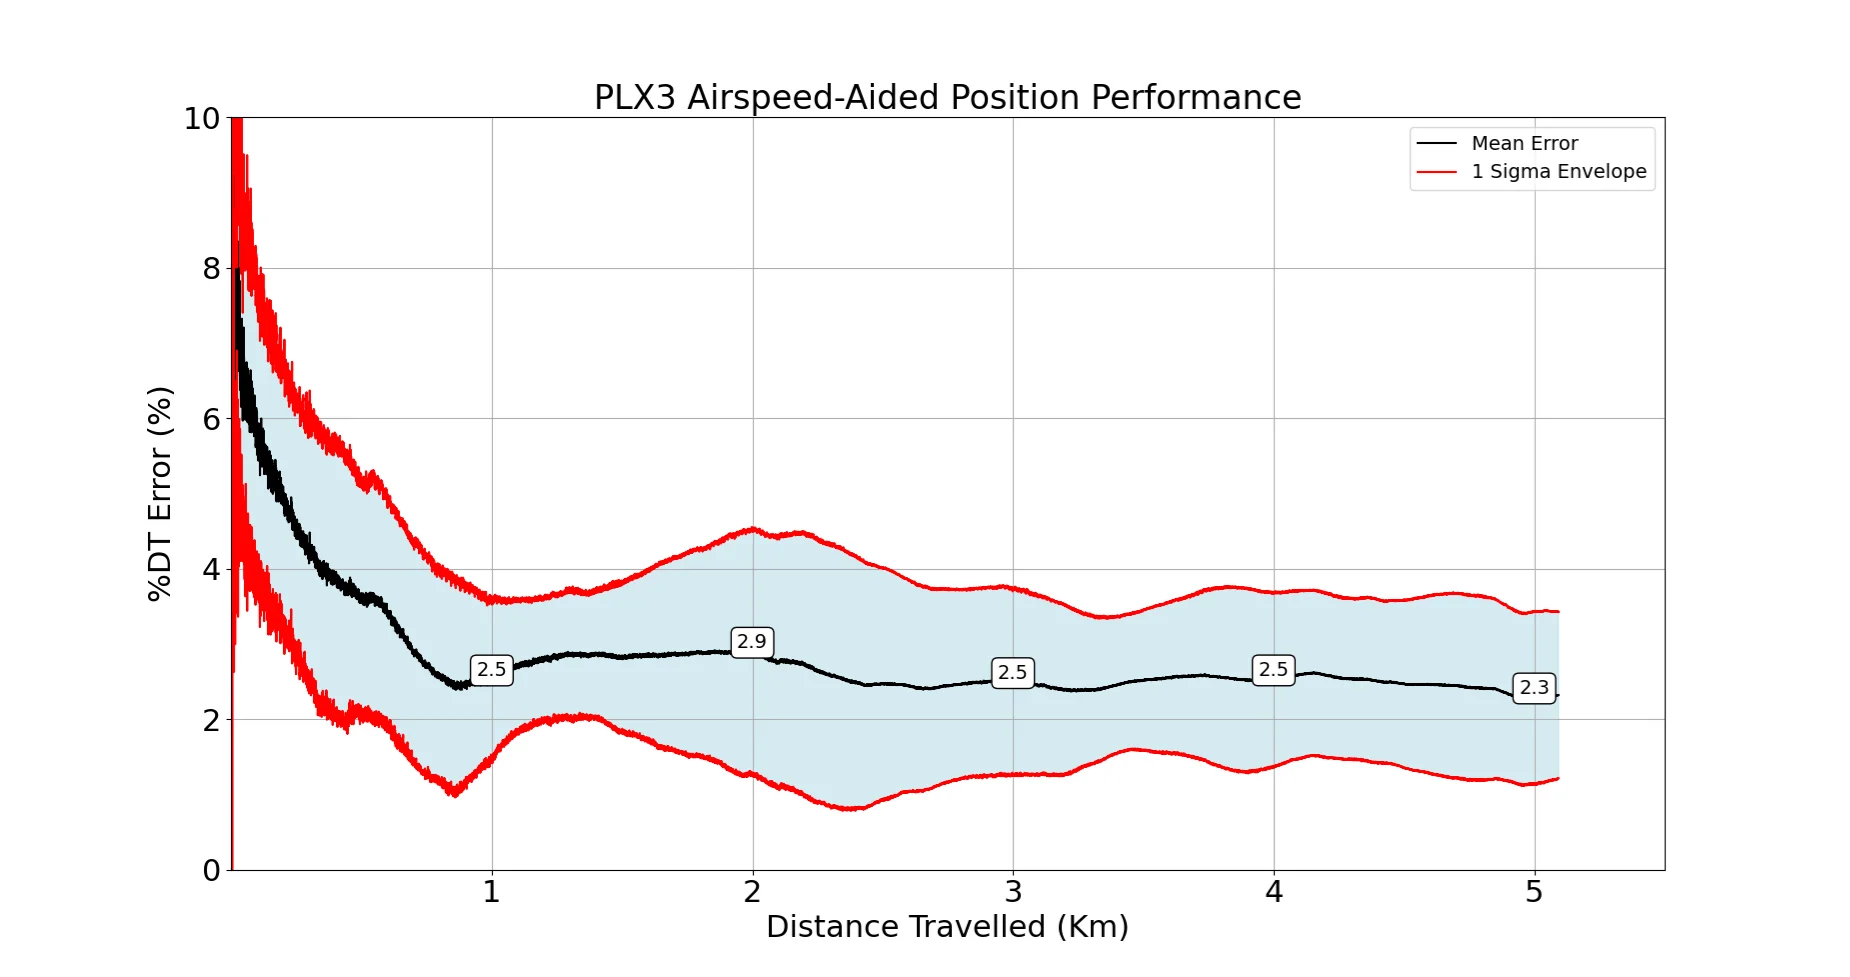
Figura 8: desempenho de posição do PLX3 com velocidade aerodinâmica
Vantagens da implantação direta
A implantação direta e em tempo real do INS Pollux 3 em missões autônomas em ambientes sem GNSS representa uma mudança de paradigma em relação à abordagem convencional adotada pela maioria dos fabricantes comerciais de INS.
Enquanto os concorrentes costumam entregar dados de alta precisão para análise pós-voo e divulgar impressionantes métricas de deriva em % DT (porcentagem da distância percorrida) obtidas em voos controlados e registrados, nossa solução elimina a etapa intermediária de registro e análise. O EKF interno do INS gera continuamente estimativas LLA e VNED fundidas e sem saltos, que o autopiloto consome como fonte oficial de navegação. Isso traz várias vantagens decisivas, operacionais e de desenvolvimento:
• Prontidão imediata para a missão em espaço aéreo contestado: Os operadores podem voar missões de pontos de passagem totalmente autônomas sob interferência ativa, sem acionar failsafes nem trocas de modo. Os sistemas tradicionais forçam o RTL ou o pouso ao perder o GNSS; nossa integração continua a missão usando o estado por navegação por estimativa do INS, mantendo a eficácia tática
onde os veículos dos concorrentes abortariam.
- Menor complexidade e latência do sistema: Ao transferir a fusão para o INS e dispensar o EKF interno do autopiloto, a carga de CPU do controlador de voo cai de forma significativa, deixando folga para cargas úteis adicionais (câmeras, computadores de bordo etc.) e reduzindo o risco de sobrecarga do escalonador em altas taxas de atualização.
- Recuperação fluida do GNSS: Quando o GNSS retorna, o autopiloto mistura a estimativa que derivou de volta à posição real com descontinuidade mínima (normalmente salto <2 m), preservando a continuidade da missão sem correções bruscas que poderiam desestabilizar o veículo.
- Iteração e validação rápidas: Voos reais sem GNSS expõem de imediato os problemas de integração (deriva, viés de guinada, comportamento do barômetro), o que permite um refinamento mais rápido do que a análise baseada em registros.
- Vantagem competitiva: Solução nacional, de baixo custo e alto desempenho para UAVs táticos. Essas vantagens posicionam o Pollux 3 como um habilitador crítico para missões de drones em ambientes eletronicamente contestados, entregando uma autonomia operacional que vai além das métricas de laboratório.
Conclusão
A integração bem-sucedida do INS Pollux 3, de desenvolvimento nacional, a um autopiloto marca um marco importante na conquista de uma autonomia confiável e em tempo real, sem GNSS, para veículos aéreos não tripulados. Com um desenvolvimento cuidadoso do driver, otimização de parâmetros e testes de voo iterativos, demonstramos desempenho estável em todos os principais modos de voo e em missões autônomas completas de pontos de passagem, mesmo sob negação total do GNSS.
A capacidade do sistema de manter a continuidade da missão com deriva controlada em testes reais, sem acionar failsafes, aliada à recuperação fluida quando o GNSS é restabelecido, valida a robustez da saída de navegação fundida e a correção da implementação do INS externo.
Essa abordagem de implantação direta, em que o INS fornece estimativas oficiais e filtradas consumidas instantaneamente pelo autopiloto, oferece uma clara vantagem operacional sobre as soluções convencionais que dependem de análise e implantação com dados pós-voo. Ela permite o uso tático imediato em ambientes contestados e acelera os ciclos de desenvolvimento ao revelar as características de desempenho durante a própria missão.
Os trabalhos futuros se concentrarão em reduzir ainda mais a deriva (por exemplo, com auxílio de sensores aprimorado e compensação de temperatura), na extensão para plataformas MALE e HALE de asa fixa e VTOL e em voos longos sem GNSS.
A integração do PLX3-N com o autopiloto estabelece um novo padrão de autonomia sem GNSS, comprovado em voos reais. Pronto para aplicações críticas e para implantação em produção.
Autora: Rohini Shinde (líder de equipe)
