Ir para o conteúdo

Esta página é uma tradução automática oferecida para sua conveniência. A versão em inglês é a que prevalece. Ler em inglês

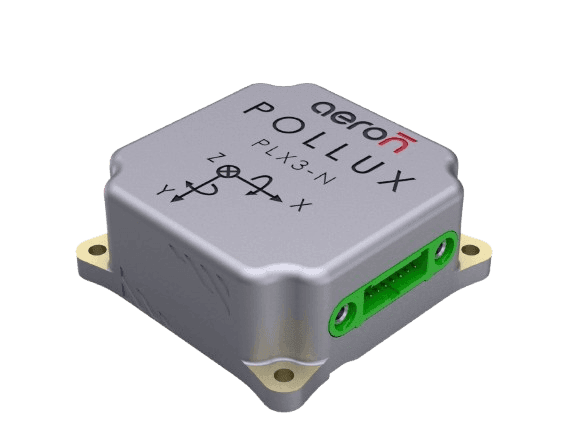
Pollux 3 INS-GNSS

Sistemas de navegação inercial

Pollux 3

Sistema de navegação inercial microminiaturizado

  • Precisão de posição1.5m CEP
  • Precisão de rumo< 0.3°
  • Consumo de energia< 1.5W
  • Taxa de atualização200Hz

Encontre a solução ideal

Responda a uma pergunta para ver quais sistemas de navegação servem para a sua plataforma.

Em qual plataforma você vai implantá-los?

Sua solução: Pollux 3 INS-GNSS and Octantis 3 INS-GNSS

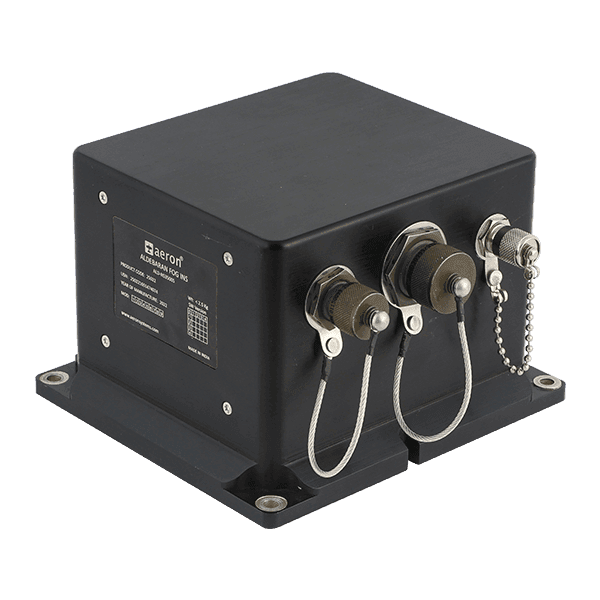
Sistema de navegação inercial FOG Aldebaran ALD-NS3500S

Sua solução

Aldebaran FOG INS-GNSS

Sistema de navegação inercial tático superior baseado em giroscópio de fibra óptica

  • Deriva sem GNSS0.5% da distância percorrida com odômetro externo
  • Instabilidade de bias do giroscópio0.1°/hr
  • Peso< 2.5 ± 0.05 kg
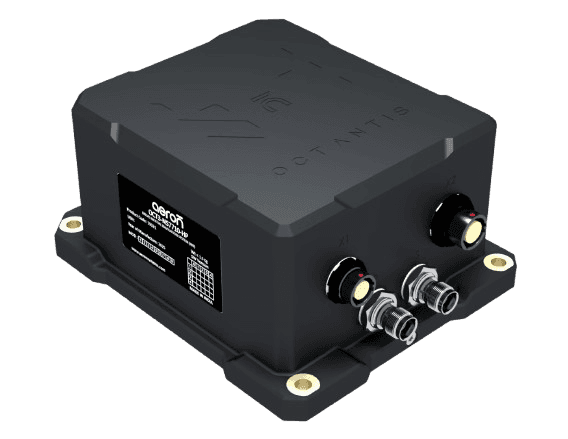
Octantis 2 INS-GNSS

Sua solução

Octantis 2 INS-GNSS

Sistema de navegação inercial robusto e de alta confiabilidade para aplicações terrestres e não tripuladas

  • Instabilidade de bias do giroscópio<1 °/hr (típico)
  • Precisão de rumo<0.3° RMS com GNSS em condições dinâmicas
  • Peso<1.1 kg

Pollux 3 INS-GNSS

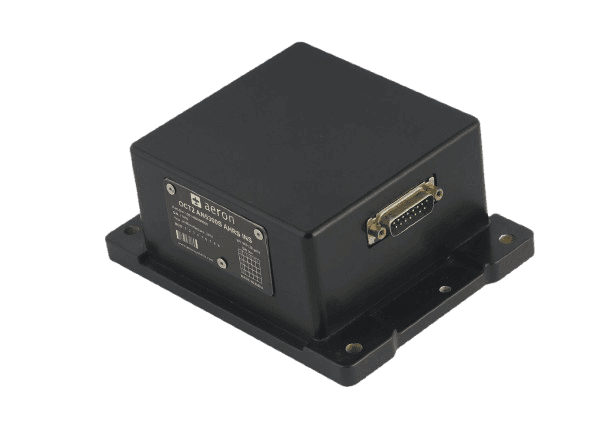
O Pollux 3 é um sistema de navegação inercial microminiaturizado baseado em MEMS, que combina acelerômetros triaxiais, giroscópios e um magnetômetro com um receptor GNSS multiconstelação integrado. Um Filtro de Kalman Estendido estima posição, velocidade, atitude e rumo, com saída de navegação a 200 Hz. Pesa cerca de 38 g, consome <1.5 W e é adequado para a navegação e o controle de VANTs, UGVs e outros sistemas não tripulados.

Como o Pollux 3 processa os dados dos sensores

As entradas dos sensores e do GNSS são fundidas em tempo real pelo Filtro de Kalman Estendido da Aeron, para entregar estimativas estáveis de posição, velocidade, atitude e rumo.

In

Out

  • ACELERÔMETROMEMS triaxial · ±10/40 g
  • GIROSCÓPIOMEMS triaxial · ±500/2000°/s
  • MAGNETÔMETROTriaxial · ±50 gauss
  • RECEPTOR GNSSMulticonstelação · SBAS
FILTRO DE KALMAN ESTENDIDOAuxiliado por GNSSMotor de navegação
  • POSIÇÃO E VELOCIDADE1.5 m CEP · 0.1 m/s (1σ)
  • ATITUDE E RUMOÂngulos de Euler · resolução de 0.01°
  • DIAGNÓSTICOSEstado de integridade · hora

Projetado para navegação compacta e de alta precisão

  • Com DriftLocTM

    Quando os satélites desaparecem em túneis, cânions urbanos ou zonas de interferência, ele mantém posição precisa e rumo verdadeiro ao minimizar a deriva do INS.

  • Compacto, SWaP minúsculo

    Dimensões miniatura de 37 (C) × 37 (L) × 15 (A) mm, com cerca de 38 g e consumo abaixo de 1.5 W: feito para plataformas não tripuladas com restrição de tamanho e energia.

  • Alta precisão

    Precisão de posição de 1.5 m CEP e precisão de velocidade horizontal de 0.1 m/s (1σ) com GNSS multiconstelação integrado, incluindo detecção de bloqueio (jamming) e falsificação (spoofing).

  • Leve

    Pesa aproximadamente 38 g, adequado para aplicações em micro-VANTs e, ao mesmo tempo, reforçado para ambientes de operação exigentes.

  • Sensores de alta qualidade

    Usa giroscópios MEMS de alta qualidade para desempenho quase tático e desempenho utilizável sem GNSS durante interrupções de curta duração.

  • Qualificado MIL

    Em conformidade com a MIL-STD-810G, para operar de forma confiável em ambientes externos extremos de temperatura e vibração.

  • Projeto robusto

    Construção reforçada para suportar os choques e as vibrações típicos da operação real de plataformas não tripuladas, como os pousos de quadricópteros.

  • Filtro de Kalman Estendido

    Oferece desempenho quase tático, fornecendo as melhores estimativas dos parâmetros de navegação durante interrupções curtas de GNSS.

  • Proteção superior contra ingresso

    Em conformidade com IP65, resiste a respingos de água e chuva: uma solução confiável mesmo quando montada externamente.

  • Comunicação

    Interfaces RS232 e UART TTL padrão, além de SPI/I²C para entrada de auxílio externo de velocidade do ar e magnetômetro, para fácil integração com sistemas de piloto automático e controladores.

Especificações técnicas

Pollux 3 INS-GNSS

Interface de comunicação

RS232Saída de dados (NMEA e binário), E/S de configuração (binário), entrada de auxílio externo (binário): até 2,000,000 baud
UARTAté 921,600 baud
SPI / I²CEntrada de auxílio externo de velocidade do ar e magnetômetro
Protocolo de saída de dadosNMEA 0183; binário (protocolo binário padrão Aeron)
Taxa de dadosAté 1000 Hz (IMU) / 200 Hz (navegação)
Parâmetros de saídaÂngulos de Euler (guinada, arfagem, rolagem), quatérnion, posição, velocidade, aceleração, velocidade angular, parâmetros GNSS, estado de integridade, hora

Acelerômetro

Faixa±10/40 g (configurável pelo usuário)
Instabilidade de bias *8 µg
Passeio aleatório de velocidade (VRW) *0.03 m/s/√hr
Densidade de ruído *50 µg/√Hz
Repetibilidade de bias0.15 mg

Velocidade angular

Faixa±500/2000 °/s (configurável pelo usuário)
Instabilidade de bias *2 °/hr
Passeio aleatório angular (ARW) *0.2 °/√hr
Densidade de ruído *0.002 °/s/√Hz
Repetibilidade de bias15 °/hr

Precisão de posição

Horizontal: GNSS bom1.5 m CEP
Horizontal: com SBAS1 m CEP
Horizontal: sem GNSS ²3% 1σ da distância percorrida (3D, auxílio externo de velocidade do ar) / 2% 1σ da distância percorrida (2D)
Vertical: com GNSS2 m (1σ)
Vertical: com SBAS1.5 m (1σ)

Mecânica

Peso~38 g (± 2 g)
Tamanho37 (L) × 37 (W) × 15 (H) mm (± 0.3 mm)
Temperatura de operação−40°C to +71°C
Temperatura de armazenamento−40°C to +85°C
ConectorConector de dispositivo de E/S + conector de acoplamento, conector de antena GNSS dedicado

Atitude

Faixa de rolagem (roll)±180°
Faixa de arfagem (pitch)±90°
Precisão ¹0.1° (estático) / 0.2° (dinâmico)
Resolução0.01°

GPS/GNSS

ConstelaçõesGPS (L1C/A, L5), GLONASS (L1OF), Galileo (E1-B/C, E5a), BeiDou (B1i, B2a), NavIC (SPS-L5)
Sinal de correçãoSBAS
Tempo até a primeira fixação (partida a frio)35 segundos (típico)
Detecção de bloqueio (jamming) e falsificação (spoofing)Sim

Rumo

Faixa±180°
Precisão ¹1° com magnetômetro / < 0.3° em condições dinâmicas
Resolução0.01°

Barômetro

Faixa300 – 1250 hPa
Precisão *0.5 hPa

Precisão de velocidade

Velocidade horizontal ¹0.1 m/s (1σ, boa disponibilidade de GNSS)
Velocidade vertical0.3 m/s

Especificações elétricas

Tensão de alimentação5 ± 0.5 V DC
Consumo de energia< 1.5 W

Qualificações ambientais

Teste ambientalMIL-STD-810G
Grau de proteçãoIP65

Magnetômetro

Faixa±50 gauss

¹ Precisão 1σ; a precisão de rumo é mostrada com magnetômetro e em condições dinâmicas com GNSS.

² A precisão sem GNSS é função do tempo de interrupção decorrido e depende da precisão do auxílio externo de velocidade/velocidade do ar.

* Típico / variância de Allan.

Aplicações

  • Navegação de drones e VANTsNavegação de drones e VANTs
  • Controle autônomo e ADASControle autônomo e ADAS

Perguntas

Perguntas frequentes sobre o Pollux 3 INS-GNSS.

Qual precisão de navegação o Pollux 3 oferece?

O Pollux 3 entrega precisão de posição horizontal melhor que 1.5 m CEP com GNSS e precisão de velocidade horizontal de 0.1 m/s (1σ).

Qual é a taxa máxima de saída de dados do Pollux 3?

O Pollux 3 fornece saídas de navegação a até 200 Hz e dados brutos da IMU a até 1000 Hz.

Para quais aplicações o Pollux 3 foi projetado?

O Pollux 3 é ideal para VANTs, drones, UGVs, robôs autônomos, veículos de superfície não tripulados e outras plataformas autônomas compactas que exigem informações precisas de navegação e atitude.

Quais interfaces o Pollux 3 suporta?

Suporta interfaces RS232, UART, SPI e I²C.

Por que escolher o Pollux 3?

Combina alto desempenho, projeto compacto e navegação confiável em uma única unidade.

Is anti-vibration mount required with IMU / INS?

Yes, depending on the platform requirement AVM may be required with IMU / INS

Contato

Peça um preço do Pollux 3 INS-GNSS ou converse com um de nossos engenheiros sobre a sua aplicação.

Escritórios

Índia

Sede e centro de projetos, Pune

Plot No. 7, Lane No. 5, Laxman Nagar, Balewadi
Pune, Maharashtra 411045, India

Abrir no Google Maps

Planta de fabricação, Pune

Vivan Kohli Industrial Park, Shed No. 5, Gat No. 446
Old Pune-Mumbai Highway, Naigaon, Kanhe Phata, Talegaon
Pune, Maharashtra 412106, India

Abrir no Google Maps

Vendas e suporte, Bengaluru

First Floor, Building No. 11, Sai Anugraha
Jeevan Bhima Nagar Main Road
Bengaluru, Karnataka 560075, India

Abrir no Google Maps

Vendas e suporte, Vijayawada

Door No. 52-1/4-8D, Plot No. 9, 5th Cross Road
Veterinary Colony
Vijayawada, Andhra Pradesh 520008, India

Abrir no Google Maps

Internacional

Aeron Systems Pvt. Ltd., Sharjah

Saif Executive Office # P8-17-02
Sharjah Airport International Free Zone Authority
PO Box 8000, Sharjah, U.A.E.

Abrir no Google Maps