O problema real
Os sistemas de posicionamento modernos têm um problema discreto de dependência. Pergunte à maioria deles como funcionam e, por trás da resposta confiante, há um sinal de satélite fazendo quase todo o trabalho. Ainda assim, essa continua sendo uma das técnicas de navegação mais valiosas quando há visibilidade do céu. O arranjo funciona bem até o momento em que deixa de funcionar: um túnel, um cânion de edifícios altos, um viaduto de vários níveis, uma doca de carga subterrânea e até a interferência deliberada nos sinais de satélite. O sinal cai, e a estimativa de posição fundida com a inércia, que parecia tão sólida um segundo antes, começa a divagar.
O motivo dessa deriva não tem mistério. Um sistema inercial estima o movimento integrando o que seus giroscópios e acelerômetros informam. Junto com o movimento, o processo de integração também acumula cada pequeno erro de sensor que varia lentamente, um viés simples aqui, outro ali, na estimativa de posição, e esses erros são somados ao longo do tempo; no caso da posição, são somados duas vezes. Em uma unidade MEMS, esses erros são grandes o bastante para que uma solução sem auxílio se desvie centenas de metros em poucos minutos. Por isso a resposta tradicional para a navegação sem GNSS tem sido recorrer a hardware melhor, como giroscópios a fibra óptica de classe de navegação e conjuntos com giroscópio a laser em anel. Eles funcionam muito bem e derivam devagar, mas são pesados, consomem muita energia, estão sujeitos a controle de exportação e têm preço de programa, não de produto.
O DriftLoc parte da premissa oposta. Em vez de pagar pela precisão no sensor, ele a conquista estimando de forma ótima, em tempo real, os erros que mudam, e travando a deriva de posição de maneira expressiva.
O que é o DriftLocTM
O DriftLoc é um algoritmo de navegação projetado para manter um sistema inercial confiável por longos períodos sem nenhuma correção de satélite. Ele roda em uma única IMU comum, em um processador embarcado modesto e em um modelo matemático cinemático orientado pela física. Em vez de confiar nas medições brutas da IMU, ele mantém um quadro contínuo, ponderado estatisticamente, de quanto confiar em cada fonte a cada instante. O DriftLoc raciocina em termos de quanto do comportamento da própria plataforma o algoritmo está disposto a levar a sério. Um veículo em movimento está o tempo todo dizendo algo sobre onde está e como está orientado, pela forma como desacelera, para, faz curvas e se acomoda, e a maior parte dessa informação é descartada em silêncio por sistemas que escutam apenas os acelerômetros e os giroscópios. O DriftLoc foi projetado para ler esses sinais continuamente e confrontá-los com o que os sensores informam, de modo que o erro seja detectado e corrigido enquanto se forma, em vez de se acumular. Todo esse processo de estabelecer correlações matemáticas acontece em tempo real de fato. Pode parecer mágica, mas é profundamente matemático e se baseia, em sua essência, em estimação bayesiana e processamento estatístico de sinais.
Em resumo
Por muito tempo, a troca na navegação inercial foi direta: pagar pela precisão no sensor ou aceitar que a posição se desfaz no instante em que o GNSS some. O DriftLoc é uma aposta de que a maior parte da precisão que as pessoas compravam em hardware podia, na verdade, ser recuperada no algoritmo, aprendendo os sensores continuamente com correlacionadores matemáticos avançados, aproveitando cada movimento e recusando qualquer coisa que não seja a cinemática pura.
O resultado é um posicionamento próximo à classe de navegação justamente nas condições que derrubam sistemas inferiores, em um hardware medido em gramas e dezenas de dólares, e não em quilogramas e dezenas de milhares. Economizar no custo, em outras palavras, já não significa abrir mão do desempenho.
O teste real
O pequeno INS baseado em MEMS da Aeron, o Pollux 3, foi atualizado com o algoritmo de navegação DriftLoc. O teste na van foi conduzido na sequência a seguir.
O INS foi montado na van de testes da Aeron, sem antena GNSS
O Pollux 3 foi ligado e recebeu 30 segundos em ambiente estático para o alinhamento.
As coordenadas iniciais foram fornecidas pela interface do usuário, obtidas do sistema de referência embarcado auxiliado por GNSS instalado para comparação.
Foi um prazer ver a física e a matemática funcionando exatamente como previsto, entregando em tempo real uma posição limpa, derivada de navegação puramente inercial, a partir do Pollux 3.
Resumo do teste
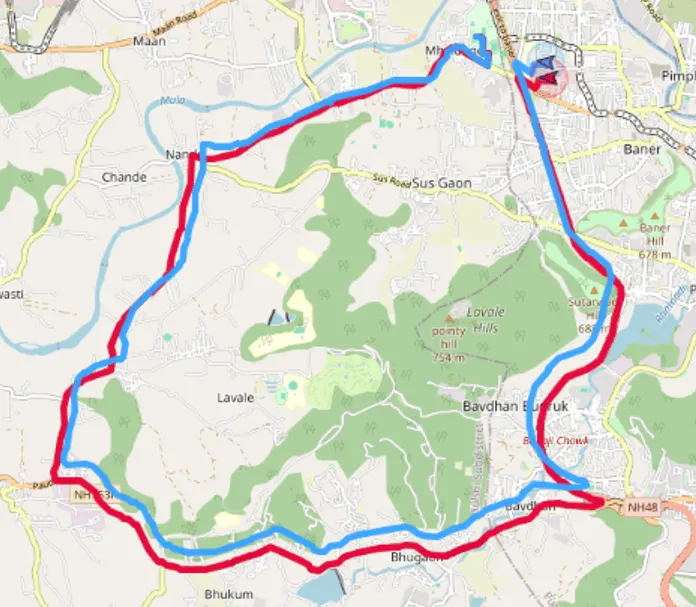 Gráfico de posição do INS Pollux 3 e da unidade de referência | 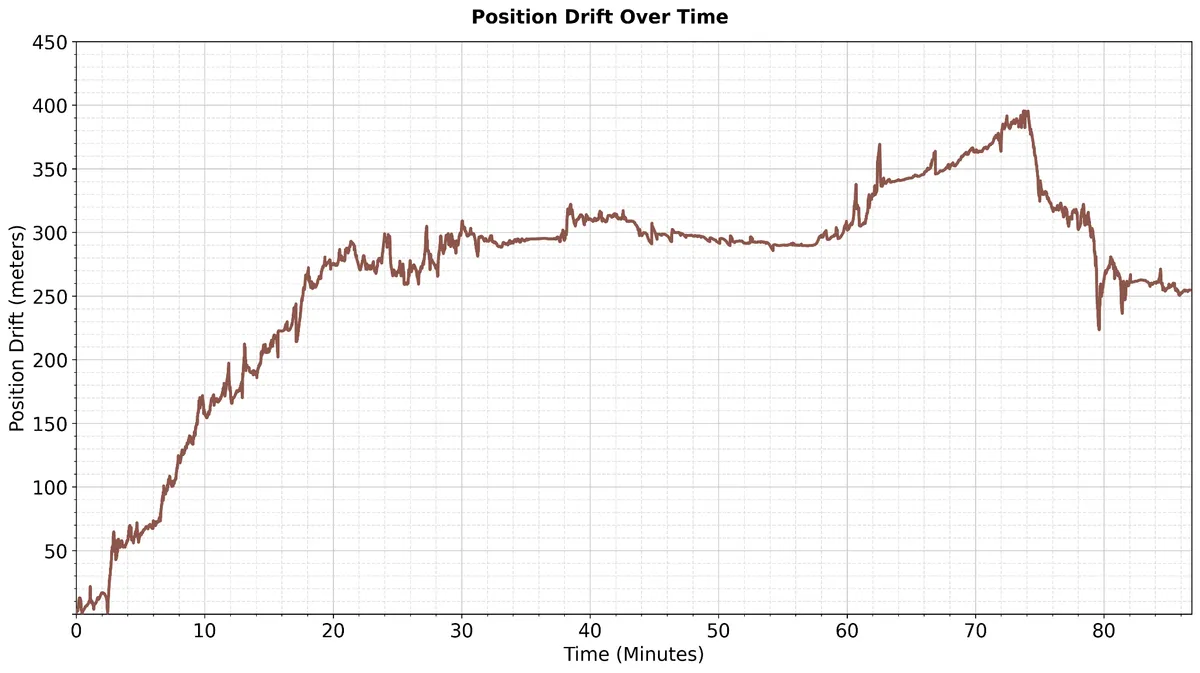 Gráfico de deriva ao longo do tempo |
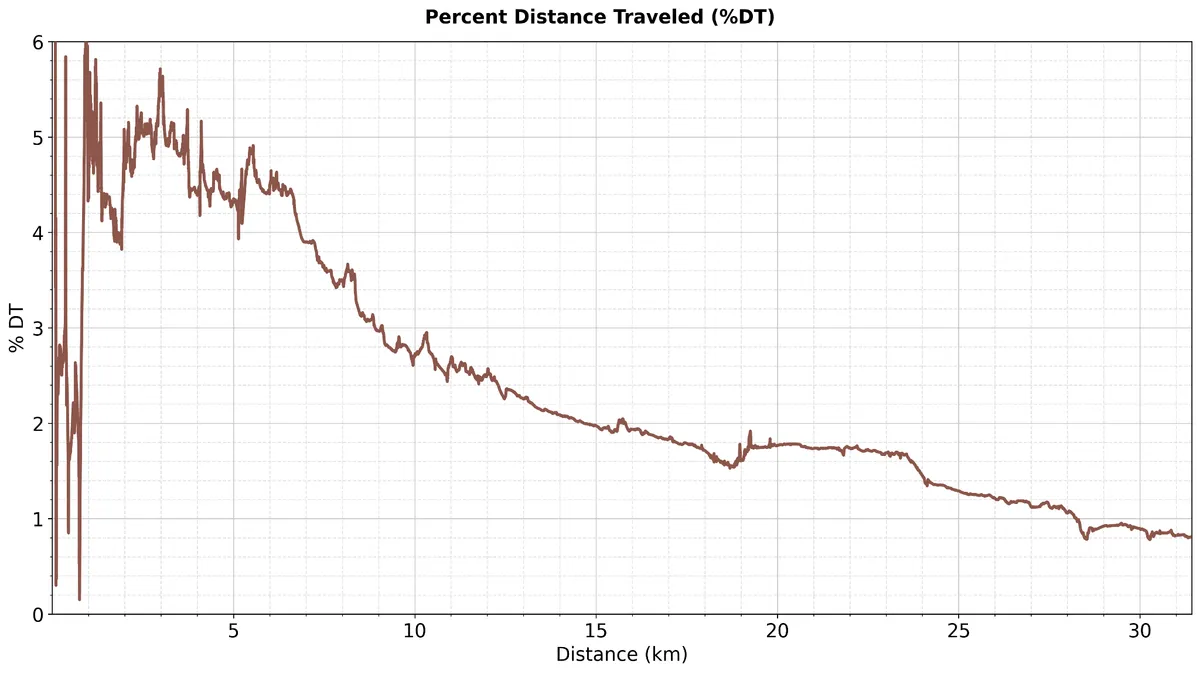 Gráfico de %DT | 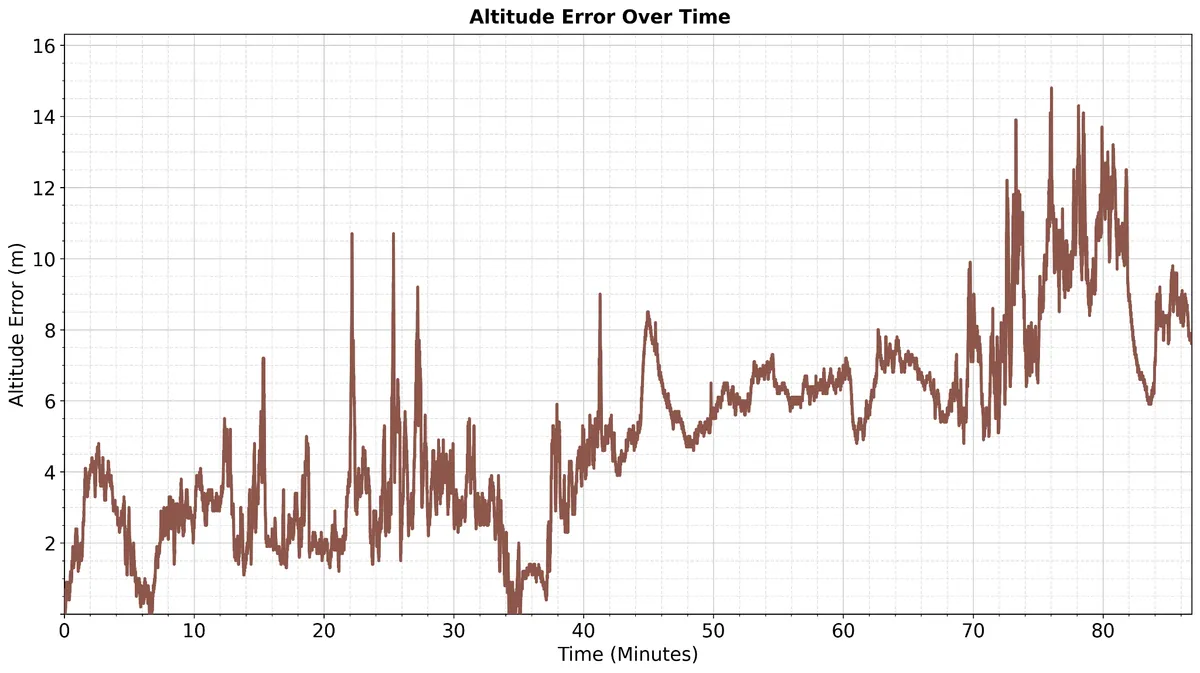 Erro de altitude ao longo do tempo |
Estatísticas do teste
Tabela 1: estatísticas de erro %DT
Distância percorrida (km) | Erro de deriva (metros) | Erro %DT |
5 | 217,34 | 4,35 |
10 | 271,38 | 2,71 |
15 | 296,16 | 1,97 |
20 | 353,27 | 1,77 |
25 | 322,95 | 1,29 |
31,4 | 254,61 | 0,81 |
Tabela 2: deriva ao longo do tempo
Tempo (minutos) | Erro (metros) |
10 | 158,22 |
20 | 275,69 |
30 | 304,97 |
40 | 310,63 |
50 | 291,87 |
60 | 303,45 |
70 | 363,29 |
80 | 262,68 |
86,84 | 254,61 |
Autor: Aniket Kamat (líder do Grupo de Fusão de Dados, Aeron Systems)
Assista ao teaser curto → Link
Assista ao desafio de navegação completo → Link
Entre em contato pelo www.aeronsystems.com/contact para mais detalhes
