انتقل إلى المحتوى
AR
اتصل بنا

هذه الصفحة ترجمة آلية مقدَّمة للتسهيل. النسخة الإنجليزية هي النسخة المعتمدة. اقرأ بالإنجليزية

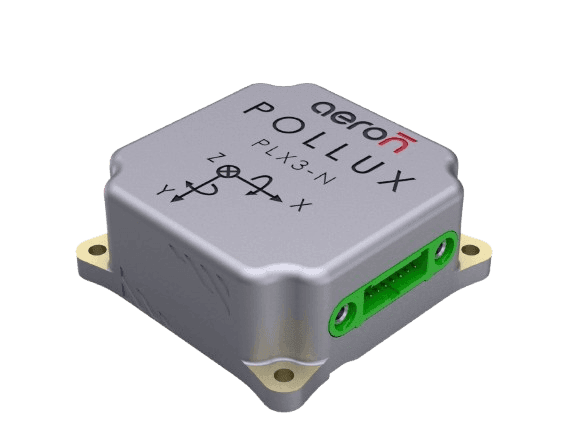
Pollux 3 INS-GNSS

أنظمة الملاحة بالقصور الذاتي

Pollux 3

نظام ملاحة بالقصور الذاتي متناهي الصغر

  • دقة الموضع1.5m CEP
  • دقة الاتجاه< 0.3°
  • استهلاك الطاقة< 1.5W
  • معدل التحديث200Hz

‏اعثر على الأنسب لك

أجب عن سؤال واحد لتعرف أنظمة الملاحة الأنسب لمنصتك.

على أي منصة ستنشر النظام؟

الأنسب لك: Pollux 3 INS-GNSS and Octantis 3 INS-GNSS

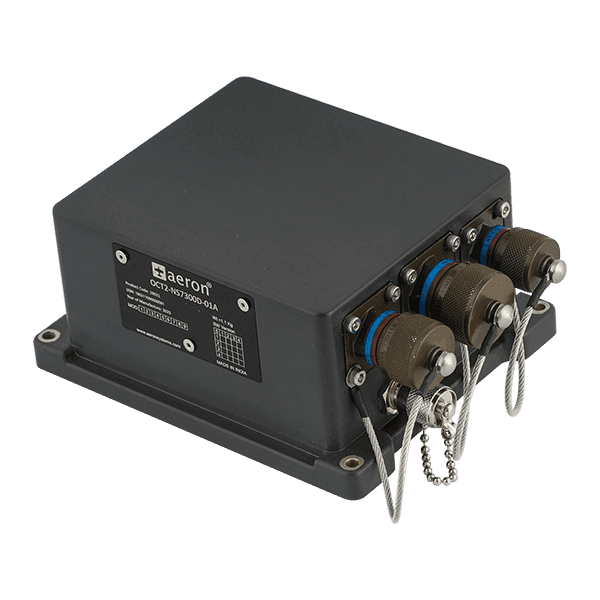
Octantis 2 INS-GNSS

الأنسب لك

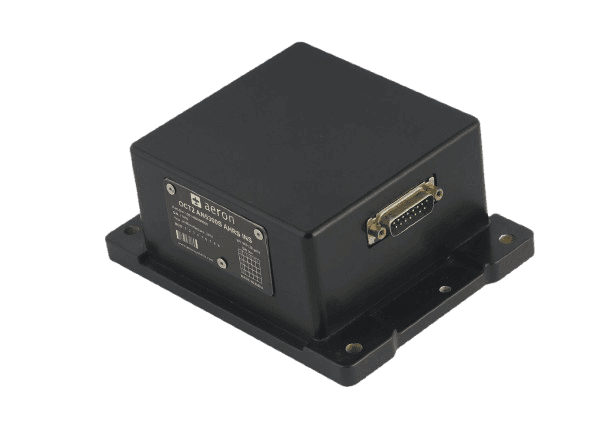
Octantis 2 INS-GNSS

نظام ملاحة بالقصور الذاتي متين وعالي الموثوقية للتطبيقات البرية وغير المأهولة

  • الانحراف دون GNSSأقل من 1% CEP من المسافة المقطوعة (DT) مع عدّاد مسافة / بيانات سرعة هواء خارجية
  • عدم استقرار انحياز الجيروسكوبأقل من 1 °/hr (نموذجي)
  • الوزنأقل من 1.1 kg
نظام الملاحة بالقصور الذاتي Aldebaran ALD-NS3500S بجيروسكوب الألياف الضوئية (FOG)

الأنسب لك

Aldebaran FOG INS-GNSS

نظام ملاحة بالقصور الذاتي تكتيكي متفوق قائم على جيروسكوب الألياف الضوئية

  • الانحراف دون GNSS0.5% of DT with external odometer
  • عدم استقرار انحياز الجيروسكوب0.1°/hr
  • الوزنأقل من 2.5 ± 0.05 kg
Octantis 2 INS-GNSS

الأنسب لك

Octantis 2 INS-GNSS

نظام ملاحة بالقصور الذاتي متين وعالي الموثوقية للتطبيقات البرية وغير المأهولة

  • عدم استقرار انحياز الجيروسكوبأقل من 1 °/hr (نموذجي)
  • دقة الاتجاه<0.3° RMS with GNSS in dynamic conditions
  • الوزنأقل من 1.1 kg
Pollux 3

الأنسب لك

Pollux 3 INS-GNSS

نظام ملاحة بالقصور الذاتي متناهي الصغر

  • الوزن~38 g (± 2 g)
  • القدرةأقل من 1.5 W
  • الانحراف دون GNSS3% 1σ من المسافة المقطوعة DT (ثلاثي الأبعاد، مع مساعدة سرعة هواء خارجية) / 2% 1σ DT (ثنائي الأبعاد)

Pollux 3 INS-GNSS

Pollux 3 نظام ملاحة بالقصور الذاتي متناهي الصغر قائم على MEMS، يجمع مقاييس تسارع وجيروسكوبات ومقياس مغنطة ثلاثية المحاور مع مستقبل GNSS متكامل متعدد الكوكبات. ويقدّر مرشح كالمان الممتد الموضع والسرعة والوضعية والاتجاه، مع خرج ملاحة بمعدل 200 Hz. يزن نحو 38 g ويستهلك أقل من 1.5 W ويناسب ملاحة الطائرات المسيّرة والمركبات البرية غير المأهولة وغيرها من الأنظمة غير المأهولة والتحكم بها.

‏كيف يعالج Pollux 3 بيانات المستشعرات

تُدمج مدخلات المستشعرات وGNSS في الوقت الفعلي عبر مرشح كالمان الممتد من Aeron لتقديم تقديرات مستقرة للموضع والسرعة والوضعية والاتجاه.

In

Out

  • مقياس التسارعMEMS ثلاثي المحاور · ±10/40 g
  • الجيروسكوبMEMS ثلاثي المحاور · ±500/2000°/s
  • مقياس المغنطةثلاثي المحاور · ±50 gauss
  • مستقبل GNSSمتعدد الكوكبات · SBAS
مرشح كالمان الممتدبمساعدة GNSSمحرك الملاحة
  • الموضع والسرعة1.5 m CEP · 0.1 m/s (1σ)
  • الوضعية والاتجاهزوايا أويلر · درجة تحليل 0.01°
  • التشخيصحالة السلامة · الوقت

‏مهندَس لملاحة مدمجة عالية الدقة

  • مع DriftLocTM

    عندما تختفي الأقمار الصناعية في الأنفاق والأخاديد الحضرية ومناطق التداخل، يحافظ على موضع دقيق واتجاه حقيقي بتقليل انجراف INS.

  • مدمج، وSWaP ضئيل

    بصمة مصغّرة 37 (طول) × 37 (عرض) × 15 (ارتفاع) mm بوزن نحو 38 g واستهلاك أقل من 1.5 W، مبني للمنصات غير المأهولة المقيَّدة بالحجم والطاقة.

  • دقة عالية

    دقة موضع 1.5 m CEP ودقة سرعة أفقية 0.1 m/s (1σ) مع GNSS متكامل متعدد الكوكبات، يشمل كشف التشويش والانتحال.

  • خفيف الوزن

    يزن نحو 38 g، مناسب لتطبيقات الطائرات المسيّرة متناهية الصغر مع بقائه معزَّزًا لبيئات التشغيل الصعبة.

  • مستشعرات عالية الجودة

    يستخدم جيروسكوبات MEMS عالية الجودة لأداء قريب من التكتيكي وأداء صالح للاستخدام عند غياب GNSS أثناء الانقطاعات القصيرة.

  • مؤهل وفق المعايير العسكرية

    متوافق مع MIL-STD-810G ليعمل بموثوقية في البيئات الخارجية القصوى من حيث الحرارة والاهتزاز.

  • تصميم متين

    بناء معزَّز لتحمّل الصدمات والاهتزازات المعتادة في تشغيل المنصات غير المأهولة الفعلي، مثل هبوط الطائرات الرباعية.

  • مرشح كالمان الممتد

    يقدّم أداءً قريبًا من التكتيكي، ويوفّر أفضل التقديرات لمعلمات الملاحة أثناء انقطاعات GNSS القصيرة.

  • حماية متفوقة من الاختراق

    متوافق مع IP65، يتحمل رذاذ الماء والمطر، وهو حل موثوق حتى عند تركيبه خارجيًا.

  • الاتصال

    واجهتا RS232 وUART TTL القياسيتان إضافة إلى SPI/I²C لمدخل المساعدة الخارجي لسرعة الهواء ومقياس المغنطة، لتكامل سهل مع أنظمة الطيار الآلي ووحدات التحكم.

‏المواصفات التقنية

Pollux 3 INS-GNSS

واجهة الاتصال

RS232خرج البيانات (NMEA وثنائي)، ومداخل/مخارج الإعداد (ثنائي)، ومدخل المساعدة الخارجية (ثنائي): حتى 2,000,000 baud
UARTحتى 921,600 baud
SPI / I²Cمدخل مساعدة خارجي لسرعة الهواء ومقياس المغنطة
بروتوكول خرج البياناتNMEA 0183؛ ثنائي (بروتوكول Aeron الثنائي القياسي)
معدل البياناتحتى 1000 Hz (IMU) / 200 Hz (الملاحة)
معلمات الخرجزوايا أويلر (yaw وpitch وroll)، والرباعيات، والموضع، والسرعة، والتسارع، والمعدل الزاوي، ومعلمات GNSS، وحالة السلامة، والوقت

مقياس التسارع

المدى±10/40 g (قابل للضبط من المستخدم)
عدم ثبات الانحياز *8 µg
المشي العشوائي للسرعة (VRW) *0.03 m/s/√hr
كثافة الضجيج *50 µg/√Hz
قابلية تكرار الانحياز0.15 mg

المعدل الزاوي

المدى±500/2000 °/s (قابل للضبط من المستخدم)
عدم ثبات الانحياز *2 °/hr
المشي العشوائي الزاوي (ARW) *0.2 °/√hr
كثافة الضجيج *0.002 °/s/√Hz
قابلية تكرار الانحياز15 °/hr

دقة الموضع

أفقي: GNSS جيد1.5 m CEP
أفقي: مع SBAS1 m CEP
أفقي: عند غياب GNSS ²3% 1σ من المسافة المقطوعة DT (ثلاثي الأبعاد، مع مساعدة سرعة هواء خارجية) / 2% 1σ DT (ثنائي الأبعاد)
عمودي: مع GNSS2 m (1σ)
عمودي: مع SBAS1.5 m (1σ)

الخصائص الميكانيكية

الوزن~38 g (± 2 g)
الحجم37 (طول) × 37 (عرض) × 15 (ارتفاع) mm (± 0.3 mm)
درجة حرارة التشغيلمن −40 °C إلى +71 °C
درجة حرارة التخزينمن −40 °C إلى +85 °C
الموصلموصل جهاز الدخل/الخرج + موصل مقابل، وموصل مخصص لهوائي GNSS

الوضعية

نطاق الدوران الجانبي (Roll)±180°
نطاق الميل (Pitch)±90°
الدقة ¹0.1° (ساكن) / 0.2° (ديناميكي)
درجة التحليل0.01°

GPS/GNSS

الكوكباتGPS (L1C/A, L5), GLONASS (L1OF), Galileo (E1-B/C, E5a), BeiDou (B1i, B2a), NavIC (SPS-L5)
إشارة التصحيحSBAS
الزمن حتى أول تثبيت (بدء بارد)35 ثانية (نموذجي)
كشف التشويش والانتحالنعم

الاتجاه (Heading)

المدى±180°
الدقة ¹1° مع مقياس المغنطة / أقل من 0.3° في الظروف الديناميكية
درجة التحليل0.01°

مقياس الضغط الجوي

المدى300 – 1250 hPa
الدقة *0.5 hPa

دقة السرعة

السرعة الأفقية ¹0.1 m/s (1σ، عند توفر GNSS الجيد)
السرعة العمودية0.3 m/s

المواصفات الكهربائية

جهد الإمداد5 ± 0.5 V DC
استهلاك الطاقةأقل من 1.5 W

التأهيلات البيئية

الاختبار البيئيMIL-STD-810G
الحماية من الاختراقIP65

مقياس المغنطة

المدى±50 gauss

¹ دقة 1σ؛ تُعرض دقة الاتجاه مع مقياس المغنطة وفي الظروف الديناميكية مع GNSS.

² تعتمد دقة الأداء عند غياب GNSS على مدة الانقطاع المنقضية وعلى دقة مساعدة السرعة/سرعة الهواء الخارجية.

* نموذجي / تباين ألان.

‏التطبيقات

  • ملاحة الطائرات المسيّرة (Drone وUAV)ملاحة الطائرات المسيّرة (Drone وUAV)
  • التحكم الذاتي وأنظمة مساعدة السائق المتقدمة (ADAS)التحكم الذاتي وأنظمة مساعدة السائق المتقدمة (ADAS)

‏أسئلة شائعة

أسئلة شائعة حول Pollux 3 INS-GNSS.

ما دقة الملاحة التي يوفّرها Pollux 3؟

يقدّم Pollux 3 دقة موضع أفقية أفضل من 1.5 m CEP مع GNSS ودقة سرعة أفقية 0.1 m/s (1σ).

ما أقصى معدل لخرج البيانات في Pollux 3؟

يوفّر Pollux 3 مخرجات الملاحة بمعدل يصل إلى 200 Hz وبيانات IMU الخام بمعدل يصل إلى 1000 Hz.

ما التطبيقات التي صُمم لها Pollux 3؟

يناسب Pollux 3 الطائرات المسيّرة (UAV) والمركبات البرية غير المأهولة (UGV) والروبوتات ذاتية القيادة والمركبات السطحية غير المأهولة وغيرها من المنصات الذاتية المدمجة التي تتطلب معلومات ملاحة ووضعية دقيقة.

ما الواجهات التي يدعمها Pollux 3؟

يدعم واجهات RS232 وUART وSPI وI²C.

لماذا تختار Pollux 3؟

يجمع بين الأداء العالي والتصميم المدمج والملاحة الموثوقة في وحدة واحدة.

Is anti-vibration mount required with IMU / INS?

Yes, depending on the platform requirement AVM may be required with IMU / INS

‏اتصل بنا

اطلب سعر Pollux 3 INS-GNSS، أو تحدّث مع أحد مهندسينا عن تطبيقك.

المكاتب

الهند

المقر الرئيسي ومركز التصميم، Pune

Plot No. 7, Lane No. 5, Laxman Nagar, Balewadi
Pune, Maharashtra 411045, India

افتح في خرائط Google

منشأة التصنيع، Pune

Vivan Kohli Industrial Park, Shed No. 5, Gat No. 446
Old Pune-Mumbai Highway, Naigaon, Kanhe Phata, Talegaon
Pune, Maharashtra 412106, India

افتح في خرائط Google

المبيعات والدعم، Bengaluru

First Floor, Building No. 11, Sai Anugraha
Jeevan Bhima Nagar Main Road
Bengaluru, Karnataka 560075, India

افتح في خرائط Google

المبيعات والدعم، Vijayawada

Door No. 52-1/4-8D, Plot No. 9, 5th Cross Road
Veterinary Colony
Vijayawada, Andhra Pradesh 520008, India

افتح في خرائط Google

دوليًا

Aeron Systems Pvt. Ltd., الشارقة

Saif Executive Office # P8-17-02
Sharjah Airport International Free Zone Authority
PO Box 8000, Sharjah, U.A.E.

افتح في خرائط Google