يتيح دمج PLX3 مع الطيار الآلي ملاحة متواصلة دون الاعتماد على الأقمار الصناعية.
يعرض هذا التقرير الفني دمجًا فعّالًا لنظام Pollux 3 INS مع نظام ArduPilot العامل على وحدة التحكم بالطيران CubeOrange/Plus، بما يتيح عمليات طيران ذاتية متينة بقدرة على تنفيذ المهام عند انقطاع GNSS على المنصات ذات الجناح الثابت. ويستفيد التنفيذ من قدرة ArduPilot على استقبال مدخلات خارجية لمعالجة المخرجات المرشّحة لنظام INS من أجل تحديد الوضعية وتقدير الموضع وتتبع السرعة، مع تركيز خاص على أداء الملاحة في ظروف انقطاع GNSS.
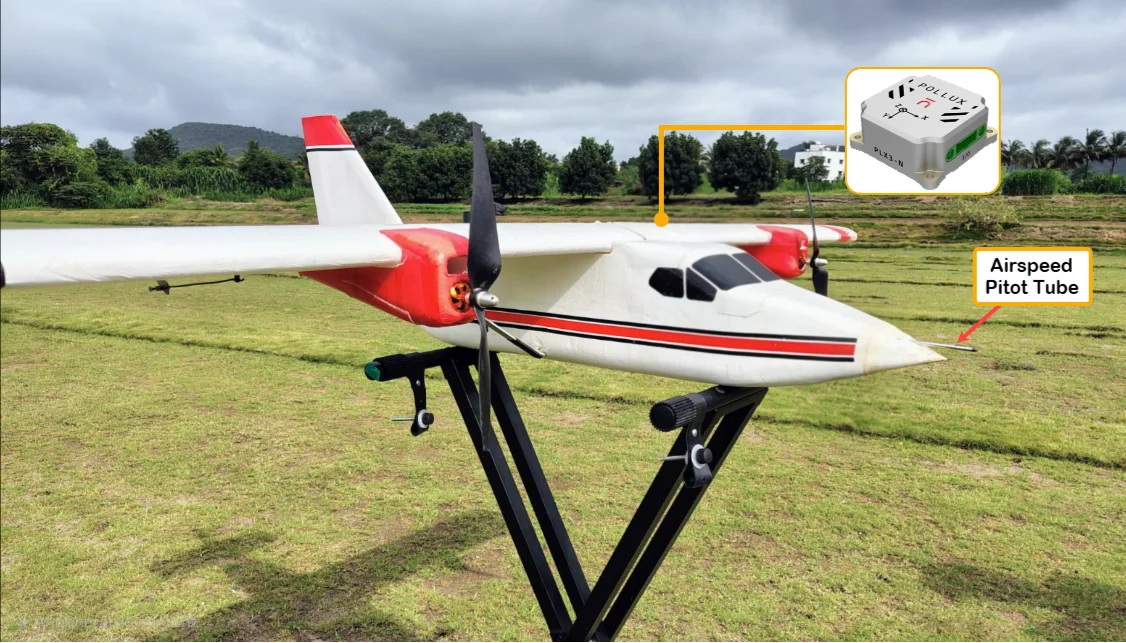
الشكل 1: طائرة ذات جناح ثابت لمهمة الطيار الآلي
أبرز العقبات أمام التكامل
تذبذبات في الوضعية أثناء الإقلاع
تراجع دقة الملاحة في المناطق المحجوبة عن GNSS مع محدودية مستشعرات الإسناد
انحراف في الارتفاع بسبب إزاحات مقياس الضغط الجوي وغياب دمج متعدد المستشعرات، ما يؤدي إلى ارتفاعات سالبة
تباعد الموضع عبر أنماط المهام المختلفة
الحلول المقدَّمة
تحسينات في المشغّل (driver)
معايرة فعّالة للمعاملات
دمج مستشعرات هجينة
النتائج المحققة
أداء متسق عبر عدة أنماط تشغيل
جرى التحقق في الطيران من نجاح مهام نقاط المسار الذاتية بالكامل
حافظ النظام المتكامل على أداء مقبول للمهمة بخصائص انحراف ضمن الحدود التشغيلية في ظروف انقطاع GNSS، كما هو موضح بالتفصيل في الأقسام التالية.
يوفّر التكامل مزايا تشغيلية تنافسية في البيئات المتنازع عليها والمحجوبة، مع إمكانات مثبتة للتطبيق على أنواع متنوعة من المنصات.
ما هو Pollux 3؟
PLX3-N نظام ملاحة بالقصور الذاتي (INS) محلي الصنع وعالي الأداء طورته شركة Aeron Systems Pvt. Ltd. للمركبات غير المأهولة (مثل UAV وUGV وUSV وUUV وغيرها). وصُمّم PLX3-N وحدةً مدمجة منخفضة SWaP (الحجم والوزن والطاقة) لملاحة بفئة الأداء التكتيكي في البيئات المحجوبة عن GNSS أو المتنازع عليها. وتشمل مواصفاته الرئيسية:
- المستشعرات: وحدات IMU قائمة على MEMS ومقياس ضغط جوي ومقياس مغنطة ومستقبِل GNSS.
- الأداء: مقياس التسارع (10/40 g)، الجيروسكوب (450/2000 °/s)، مقياس المغنطة (50 G)، مقياس الضغط (300-1250 hPa)، متعدد الكوكبات. وللاطلاع على المواصفات الفنية التفصيلية، انتقل إلى Pollux 3.
- معدلات الإخراج: حتى 1000 Hz لوحدة IMU (مقياس التسارع/الجيروسكوب)، و200 Hz للملاحة (LLA المدمج وVNED والكواترنيون).
- الدمج: مرشّح كالمان الممتد (EKF) داخلي يوفّر تقديرات فورية بلا قفزات حتى أثناء التشويش والانتحال.
- الواجهات: UART (حتى 2 Mbps) وRS232 و2xI2C وSPI. وللاطلاع على المواصفات الفنية، انتقل إلى Pollux 3.
- قدرة فريدة: انتقال سلس بين وضعَي الملاحة المدعومة بـ GNSS والملاحة القصورية مع إسناد خارجي، ما يجعله مثاليًا للطائرات المسيّرة التكتيكية في المجال الجوي المتنازع عليه. ويكشف التداخل بالتشويش والانتحال.
يُحسّن PLX3-N التكامل المباشر مع الطيار الآلي، ما يتيح مهام ذاتية دون معالجة لاحقة أو اعتماد على عناصر خارجية.
يعالج التكامل هذه التحديات بتمكين الطيار الآلي من مواصلة المهام باستخدام تقديرات Pollux 3 التقديرية والمدعومة، دون تبديل للنمط أو انقطاع.
كيف يحل Pollux 3 مشكلة الملاحة عند انقطاع GNSS بحد أدنى من الإسناد؟
يستخدم Pollux 3 مرشّح EKF وثيق الاقتران يدمج:
وحدة IMU من نوع MEMS (انحياز وانحراف منخفضان) لسرعات زاوية عالية الدقة.
مقياس ضغط جوي للاستقرار الرأسي.
مقياس مغنطة اختياري لإسناد الاتجاه (yaw).
مستشعرات إسناد خارجية (سرعة الهواء، مقياس المغنطة، إلخ).
في نمط انقطاع GNSS:
تدمج الملاحة التقديرية بيانات IMU ومقياس الضغط لتوفير LLA (خط العرض وخط الطول والارتفاع) وسرعة VNED باستمرار.
انتقالات بلا قفزات (دون ارتداد عند عودة GNSS).
حد أدنى من الإسناد (تُستخدم بيانات سرعة الهواء لتقدير الرياح من أجل تحديد حالات عدم اليقين وإزالتها).
يتيح هذا التكامل ملاحة مستدامة بمعدلات انحراف تنافس أنظمة الفئة التكتيكية، كما ثبتت صحته في رحلات فعلية.
قياس الأداء مرجعيًا
لقياس أداء Pollux 3 مرجعيًا، دمجناه مع ArduPilot (Arduplane) على الطيار الآلي Cubeorange/Plus، وهو منصة مفتوحة المصدر واسعة الاستخدام وموثوقة. وكان نمط AHRS الخارجي في ArduPilot مثاليًا لأنه يثق بتقديرات INS المرشّحة مسبقًا دون إعادة دمج داخلية. وللاطلاع على المعلومات التفصيلية، راجع أدلة تكامل Pollux 3.
مركبة الاختبار: طائرة ذات جناح ثابت بمحركين ومروحتين من نوع الجر (Tractor Pull Type) وبلا دفّة (Rudderless).
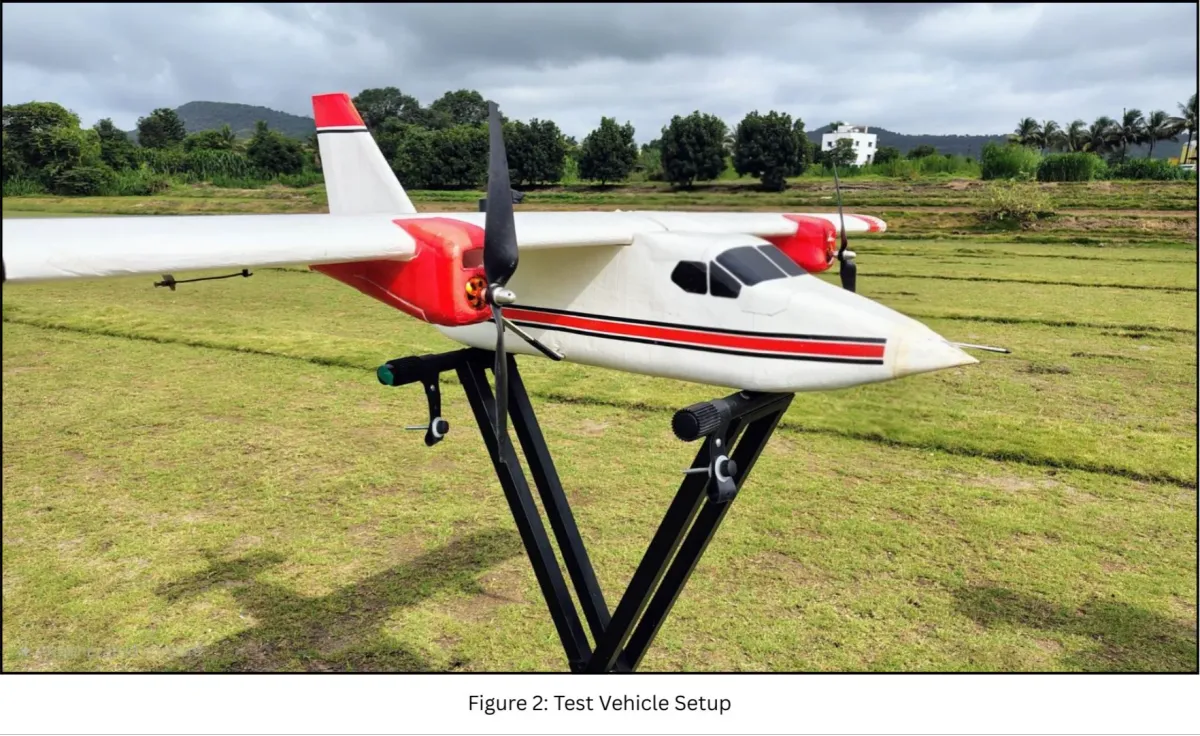
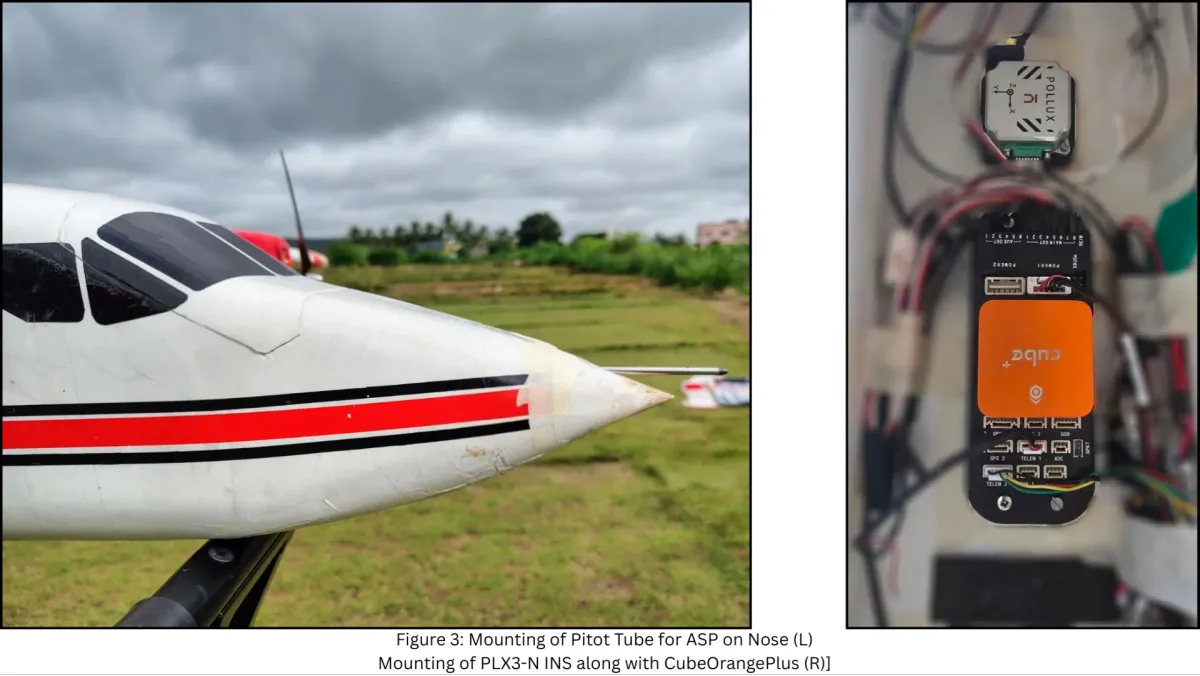
أهداف القياس: التحقق من الاستقرار في الأنماط العادية ومن استمرارية المهام عند انقطاع GNSS.
التكامل مع CubeOrangePlus كما يظهر في الأشكال أعلاه. نجحت مهمتنا في توجيه الطائرة حتى في عمليات انقطاع GNSS دون تفعيل أي حالة أمان احتياطي (failsafe)، مع ضمان دقة الملاحة وتقدير الموضع ضمن حدود معينة لمواصلة المهام.
تفاصيل التكامل
يتحقق دمج نظام الملاحة بالقصور الذاتي (INS) الخارجي مع ArduPilot بتنفيذ مشغّل خلفي (backend driver) مشتق من AP_ExternalAHRS_backend. ويتصل هذا المشغّل عبر UART (عادةً بمعدل باود INS) ويُسجَّل مصدرًا رئيسيًا للملاحة باستخدام AHRS_EKF_TYPE وقيمة EAHRS_TYPE فريدة.
يحلّل المشغّل بروتوكول INS الثنائي في خيط عالي الأولوية، ويملأ الأنوية الداخلية بالتقديرات المرشّحة: التسارع (m/s²) والسرعة الزاوية (rad/s) والكواترنيون وسرعة NED (m/s) والموقع (1e7 درجة لخطي العرض والطول، وارتفاع MSL بالسنتيمتر). ويُزوَّد GNSS بالبيانات بشكل منفصل عبر AP::GPS() مع نوع تثبيت ودقة وقيم DOP مناسبة. أما مقياس الضغط ومقياس المغنطة وسرعة الهواء (إن توافرت) فتُحقن عبر منظوماتها الفرعية الخاصة.
تتيح المعاملات الرئيسية للمركبة توجيه كل الملاحة إلى مصدر خارجي، وضبط استخدام نسخة IMU الخارجية، ومواصلة المهمة في ظروف انقطاع GNSS. وتضمن تأخيرات الخيوط الديناميكية والتسجيل المحدود المعدل كفاءة المعالج وتشغيلًا موثوقًا عند معدلات تحديث عالية (حتى 500-1000 Hz لوحدة IMU).
بعد التصريف والرفع، يُختار INS عند الإقلاع، فيزوّد حلقات الملاحة والتحكم في ArduPilot بتقديرات سلسة للوضعية والموضع والسرعة دون إعادة دمج داخلية، ما يتيح أداءً متينًا في البيئات المدعومة بـ GNSS والمحجوبة عنه تمامًا. وللاطلاع على المعلومات التفصيلية، راجع أدلة تكامل Pollux 3.
تفاصيل المهمة الذاتية
للتحقق الصارم من تكامل Pollux 3 INS في ظروف تشغيلية واقعية، نُفذت سلسلة من المهام الذاتية المتدرجة التعقيد على
منصة صغيرة ذات جناح ثابت (باتساع جناحين 1.7 m). وصُممت المهام لاختبار كل من الملاحة العادية المدعومة بـ GNSS والأداء عند انقطاعه، بما في ذلك التعرض المتعمد لرياح جانبية وانتقالات الحجب
في منتصف المهمة.
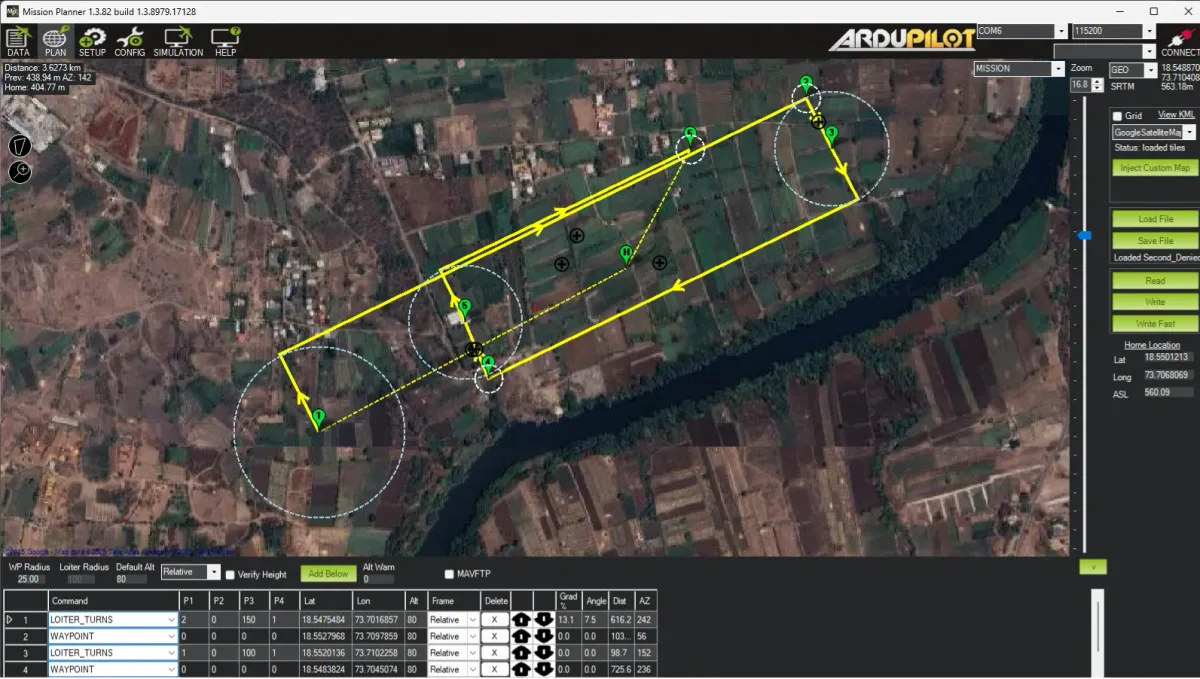
الشكل 4: رسم توضيحي مفصل للمهمة الذاتية
• التحضير قبل الطيران والإطلاق:
o أُجري التسليح والفحوص قبل الطيران في الخارج مع تثبيت كامل لـ GNSS (≥10 أقمار صناعية، وHDOP <1.2). وعُيّن موضع الانطلاق (Home) تلقائيًا عند أول تثبيت صالح بنمط 3D.
o أُطلقت المركبة يدويًا وجرت مناورتها في النمط اليدوي في مرحلة البداية.
• المرحلة 1 – تقدير الرياح (GNSS متاح):
o في هذه المرحلة حُوّلت الطائرة ذات الجناح الثابت إلى النمط الذاتي، حيث نُفذ نمطان دائريان كبيران للتحويم (نصف القطر 150 m، الارتفاع 80 m فوق سطح الأرض AGL، السرعة 12 -14 m/s).
o الغرض: تمكين Pollux 3 من تقدير متجه الرياح باستخدام سرعة GNSS مقابل وضعية هيكل الطائرة (إجراء تقدير الرياح القياسي في Plane/Copter).
• المرحلة 2 – الملاحة بنقاط المسار (GNSS متاح ← الانتقال إلى الحجب):
o كما يوضح الرسم أعلاه، بعد نقطة مسار واحدة أُطفئ GNSS، ومن هذه اللحظة اعتمدت المركبة على ملاحة Pollux 3 وحدها في تقدير الموضع.
o واصلت المركبة بنجاح إلى نقاط المسار من 2 إلى 6 باستخدام تقدير Pollux 3 المدعوم. وحُدّثت بيانات الموقع والسرعة من التقديرات المدمجة وحدها دون GNSS.
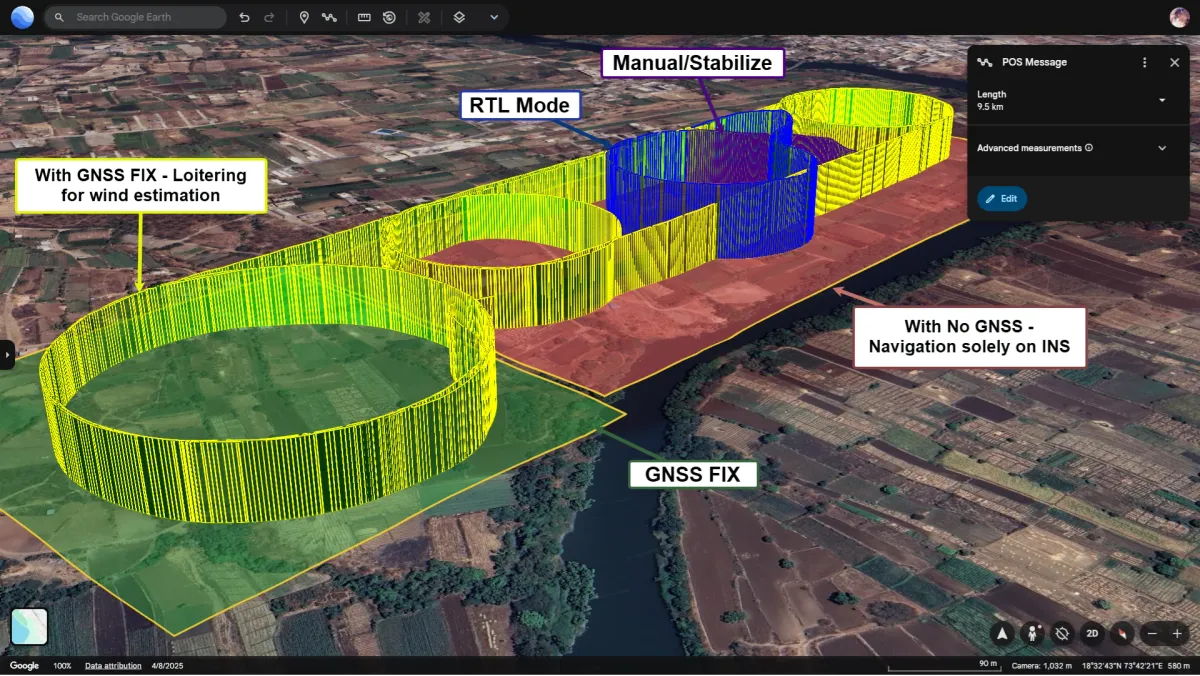
الشكل 5: رسم توضيحي مفصل للمهمة الذاتية
• المرحلة 3 – العودة إلى نقطة الإطلاق (RTL) في حجب GNSS الكامل:
o عند اكتمال المهمة، تفعّلت العودة التلقائية RTL.
o تسلّق إلى RTL_ALT=100 m، ثم عودة مباشرة إلى نقطة الانطلاق باستخدام الموضع المقدَّر من Pollux 3.
o إجمالي مدة حجب GNSS: نحو 5-6 Km (نقاط المسار 2–6 + RTL).
o الانحراف الملحوظ عند نقطة النهاية: نحو 100-200 m أفقيًا و~2 m رأسيًا (تثبيت ممتاز للارتفاع بمقياس الضغط).
• المرحلة 4 – استعادة GNSS:
o بعد اكتمال المهمة كليًا، استُعيد GNSS لمرحلة الاقتراب للهبوط.
o تصحيح فوري للموضع مع مزج سلس (دون قفزات تتجاوز 1 m، بفضل إبلاغ INS عن التباين وتقدير الانحراف المنخفض ومنطق إعادة المحاذاة في ArduPilot).
o جاء الهبوط النهائي دقيقًا بالنسبة لنقطة الانطلاق الحقيقية.
تُسجَّل المراحل الأربع كلها في الفيديو التالي، الذي يعرض الجمع بين نمط تقدير الرياح بوجود GNSS والمهمة الفعلية عند انقطاعه، باستخدام PLX3-N المثبّت مع الطيار الآلي، وكل ذلك في الزمن الحقيقي. كما تتضمن المهمة وظيفة RTL المنفذة في ظروف انقطاع GNSS قبل هبوط الطائرة.
نتيجة انقطاع GNSS
يوضح الشكل التالي إجمالي الانحراف الملحوظ أثناء المهمة الذاتية في بيئة منقطعة عن GNSS. بلغ طول المسار المحجوب بأكمله نحو 4.2 km، وبلغ انحراف Pollux 3 ما مقداره 168.6m، بمساعدة سرعة الهواء (DLVR). وهنا تُقاد المنصة بالطيار الآلي CubeOrange الذي يشغّل ArduPilot، وتؤخذ كل بيانات الملاحة وIMU من Pollux 3 من Aeron.
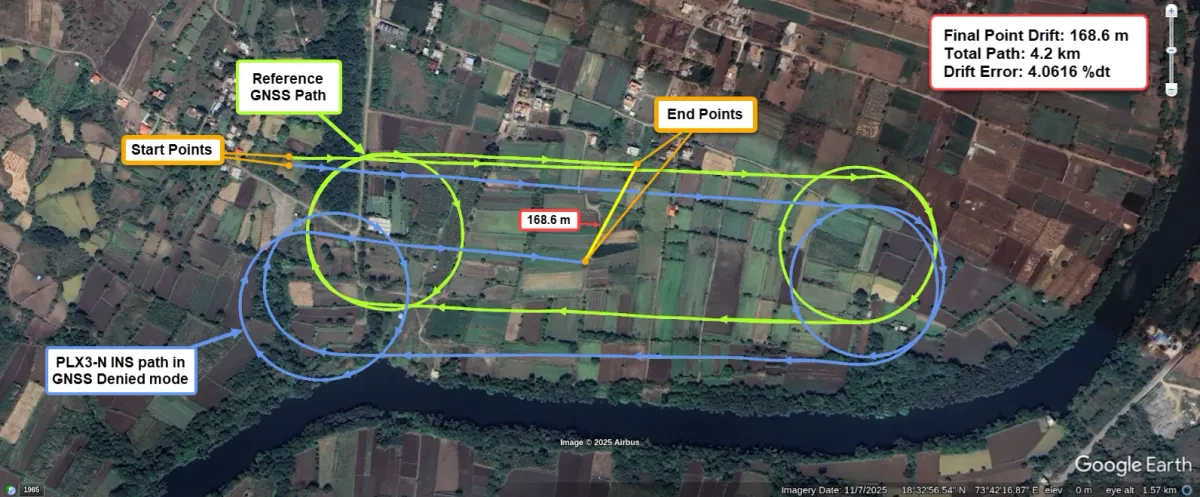
الشكل 7: رسم توضيحي مفصل لنتائج انقطاع GNSS
إن الأداء المستقل لـ Pollux 3 في ظروف الحجب دون نشر مباشر، حيث يعمل الطيار الآلي بوجود GNSS ويتعرض Pollux 3 لظروف الحجب، يعطي أداءً متوسطًا أقل من 3%dt عبر تجارب متعددة، كما يوضح الشكل التالي:
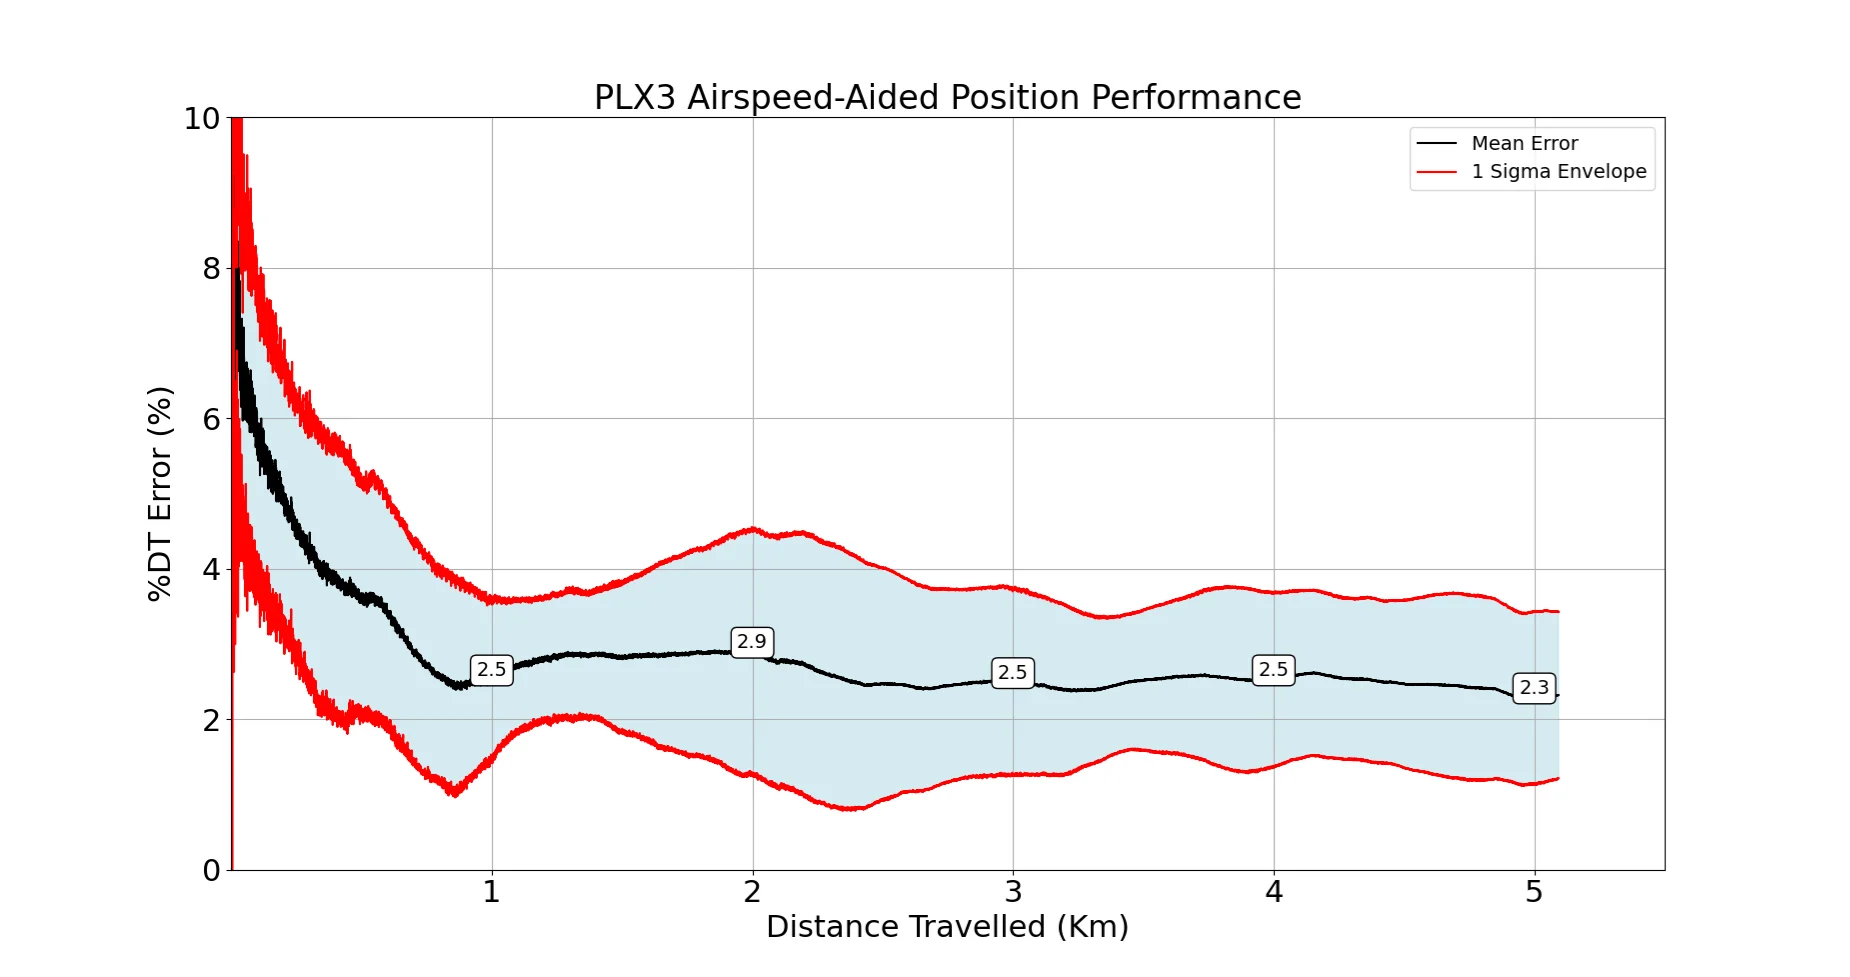
الشكل 8: أداء موضع PLX3 بمساعدة سرعة الهواء
مزايا النشر المباشر
يمثّل النشر المباشر الفوري لنظام Pollux 3 INS في المهام الذاتية ضمن بيئات انقطاع GNSS نقلة نوعية قياسًا على النهج التقليدي الذي تتبعه معظم الشركات المصنّعة لأنظمة INS التجارية.
فبينما يقدّم المنافسون عادةً بيانات عالية الدقة لتحليل ما بعد الطيران وينشرون مقاييس انحراف % DT (نسبة المسافة المقطوعة) لافتة مستخلصة من رحلات مسجّلة ومضبوطة، يلغي حلّنا خطوة التسجيل والتحليل الوسيطة. فالمرشّح EKF الداخلي في INS يُخرج باستمرار تقديرات LLA وVNED مدمجة وبلا قفزات يستهلكها الطيار الآلي بوصفها مصدر الملاحة المرجعي. ويمنح ذلك عدة مزايا تشغيلية وتطويرية حاسمة:
• جاهزية فورية للمهمة في المجال الجوي المتنازع عليه: يستطيع المشغّلون تنفيذ مهام نقاط مسار ذاتية بالكامل تحت تشويش فعلي دون تفعيل حالات الأمان الاحتياطي أو تبديل الأنماط. فالأنظمة التقليدية تفرض RTL أو الهبوط عند فقدان GNSS، أما تكاملنا فيواصل المهمة باستخدام حالة INS التقديرية، محافظًا على الفاعلية التكتيكية
حيث تُجهض مركبات المنافسين مهامها.
- تقليل تعقيد النظام وزمن التأخير: بنقل الدمج إلى INS وتجاوز EKF الداخلي في الطيار الآلي، ينخفض حمل المعالج على وحدة التحكم بالطيران انخفاضًا كبيرًا، ما يترك هامشًا لحمولات إضافية (كاميرات وحواسيب مرافقة وغيرها) ويقلل مخاطر إجهاد المجدوِل عند معدلات التحديث العالية.
- استعادة سلسة لـ GNSS: عند عودة GNSS، يمزج الطيار الآلي التقدير المنحرف عائدًا به إلى القيمة الحقيقية بأقل انقطاع (عادةً قفزة أقل من 2 m)، محافظًا على استمرارية المهمة دون تصحيحات مفاجئة قد تُخل باستقرار المركبة.
- تكرار وتحقق سريعان: تكشف رحلات الحجب الواقعية مشكلات التكامل (الانحراف وانحياز الاتجاه وسلوك مقياس الضغط) على الفور، ما يتيح تحسينًا أسرع من التحليل المعتمد على السجلات.
- ميزة تنافسية: حل محلي الصنع منخفض التكلفة وعالي الأداء للطائرات المسيّرة التكتيكية. وتضع هذه المزايا Pollux 3 عنصرًا تمكينيًا حاسمًا للمهام للطائرات المسيّرة العاملة في بيئات متنازع عليها إلكترونيًا، موفرًا استقلالية تشغيلية تتجاوز مقاييس المختبر.
الخلاصة
يمثّل نجاح دمج نظام Pollux 3 INS المحلي الصنع مع الطيار الآلي محطة مهمة في تحقيق استقلالية موثوقة في الزمن الحقيقي عند انقطاع GNSS للمركبات الجوية غير المأهولة. فمن خلال تطوير دقيق للمشغّل وتحسين المعاملات واختبارات طيران متكررة، أثبتنا أداءً مستقرًا عبر جميع أنماط الطيران الرئيسية ومهام نقاط المسار الذاتية بالكامل، حتى مع الحجب التام لـ GNSS.
إن قدرة النظام على الحفاظ على استمرارية المهمة بانحراف مضبوط في الاختبارات الفعلية، دون تفعيل حالات الأمان الاحتياطي، إلى جانب الاستعادة السلسة عند عودة GNSS، تؤكد متانة مخرجات الملاحة المدمجة وصحة تنفيذ INS الخارجي.
ويوفّر نهج النشر المباشر هذا، حيث يقدّم INS تقديرات مرجعية مرشّحة يستهلكها الطيار الآلي فورًا، ميزة تشغيلية واضحة على الحلول التقليدية التي تعتمد على تحليل البيانات بعد الطيران ثم النشر. فهو يتيح الاستخدام التكتيكي الفوري في البيئات المتنازع عليها ويسرّع دورات التطوير بكشف خصائص الأداء أثناء المهمة نفسها.
وستركّز الأعمال المستقبلية على مزيد من خفض الانحراف (مثل تعزيز إسناد المستشعرات وتعويض درجة الحرارة)، والتوسع إلى منصات MALE وHALE ذات الجناح الثابت ومنصات VTOL، والرحلات الطويلة المدة عند الحجب.
ويضع تكامل PLX3-N مع الطيار الآلي معيارًا جديدًا للاستقلالية عند انقطاع GNSS، أثبتته الرحلات الفعلية. وهو جاهز للتطبيقات الحرجة للمهام وللنشر الإنتاجي.
المؤلفة : Rohini Shinde (قائدة الفريق)
