المشكلة الحقيقية
تعاني أنظمة تحديد الموضع الحديثة من مشكلة اعتماد صامتة. اسأل معظم الأنظمة كيف تعمل، وستجد تحت الإجابة الواثقة إشارة قمر صناعي تؤدي الجزء الأكبر من العمل. ومع ذلك تبقى من أثمن تقنيات الملاحة متى توافر لك أفق مفتوح نحو السماء. ويصلح هذا الترتيب تمامًا إلى أن تأتي لحظة لا يصلح فيها: نفق، أو وادٍ من المباني الشاهقة، أو تقاطع طرق متعدد الطبقات، أو رصيف تحميل تحت الأرض، أو حتى تشويش متعمَّد على إشارات الأقمار الصناعية. تنقطع الإشارة، فيبدأ تقدير الموضع المدمج بالقصور الذاتي، الذي بدا راسخًا قبل لحظة، بالانجراف.
وسبب هذا الانجراف ليس غامضًا. فالنظام القصوري يقدّر الحركة بتكامل ما تقيسه جيروسكوباته ومقاييس تسارعه. وإلى جانب الحركة، تُراكم عملية التكامل كل خطأ صغير بطيء التغير في المستشعرات، كانحياز بسيط هنا وخطأ آخر هناك في تقدير الموضع، فتُجمع هذه الأخطاء عبر الزمن، وتُجمع مرتين عند تقدير الموضع. وفي وحدات MEMS تكون هذه الأخطاء كبيرة إلى حد أن الحل غير المدعوم قد يحيد مئات الأمتار خلال دقائق معدودة. ولهذا كان الجواب التقليدي على الملاحة في بيئات انقطاع GNSS اللجوء إلى عتاد أفضل، مثل جيروسكوبات الألياف الضوئية من فئة الملاحة ومجموعات الليزر الحلقي. وهي تعمل بإتقان وتنحرف ببطء، لكنها ثقيلة وكثيرة استهلاك الطاقة وخاضعة لرقابة التصدير، وأسعارها مناسبة للبرامج لا للمنتجات.
تنطلق DriftLoc من الفرضية المعاكسة. فبدلًا من دفع ثمن الدقة في المستشعر، تكتسب الدقة بتقدير الأخطاء المتغيرة تقديرًا أمثل في الزمن الحقيقي، وتحدّ من انحراف الموضع حدًّا كبيرًا.
ما هي DriftLocTM
DriftLoc خوارزمية ملاحة صُمّمت لإبقاء النظام القصوري منضبطًا لفترات طويلة دون أي تحديد موضع بالأقمار الصناعية. وهي تعمل على وحدة IMU تجارية واحدة ومعالج مدمج متواضع ونموذج رياضي حركي قائم على الفيزياء. فبدلًا من الثقة بقياسات IMU الخام، تحتفظ بصورة مستمرة مرجّحة إحصائيًا لمدى الثقة بكل مصدر في كل لحظة. وتفكّر DriftLoc بطريقة تحدد مقدار ما تأخذه الخوارزمية بجدية من سلوك المنصة نفسها. فالمركبة المتحركة تقول شيئًا باستمرار عن موضعها واتجاهها، في طريقة إبطائها وتوقفها وانعطافها واستقرارها، وتتجاهل الأنظمة التي تصغي إلى مقاييس التسارع والجيروسكوبات وحدها معظم هذه المعلومات بصمت. وقد صُممت DriftLoc لقراءة هذه الإشارات باستمرار ومطابقتها مع ما تقيسه المستشعرات، بحيث يُلتقط الخطأ ويُصحَّح لحظة نشوئه بدلًا من تركه يتراكم. وتجري عملية إقامة هذه الارتباطات الرياضية كلها في الزمن الحقيقي الفعلي. قد يبدو ذلك سحرًا، لكنه في الواقع رياضي بعمق ويقوم أساسًا على التقدير البايزي (Bayesian) ومعالجة الإشارات الإحصائية.
الخلاصة
ظلّت المقايضة في الملاحة القصورية لوقت طويل صريحة: إما أن تدفع ثمن الدقة في المستشعر، أو تقبل بانهيار موضعك لحظة غياب GNSS. وDriftLoc رهان على أن معظم الدقة التي كان الناس يشترونها في العتاد يمكن استعادتها فعليًا بالخوارزمية، عبر تعلّم المستشعرات باستمرار بمرتبطات رياضية متقدمة، والتقاط كل حركة، ورفض أي شيء غير الحركيات البحتة.
والنتيجة تحديد موضع يقارب فئة الملاحة في الظروف ذاتها التي تُعطّل الأنظمة الأدنى، على عتاد يُقاس بالغرامات وعشرات الدولارات لا بالكيلوغرامات وعشرات الآلاف. أي أن توفير التكلفة لم يعد يعني التخلي عن الأداء.
الاختبار الفعلي
جرى تحديث نظام INS الصغير من Aeron القائم على MEMS، وهو Pollux 3، بخوارزمية الملاحة DriftLoc. وأُجري اختبار المركبة وفق التسلسل التالي.
رُكّب نظام INS على مركبة الاختبار التابعة لشركة Aeron دون هوائي GNSS
شُغّل Pollux 3، ثم أُتيحت له بيئة ساكنة مدتها 30 ثانية لإجراء المحاذاة.
أُدخلت الإحداثيات الابتدائية عبر واجهة المستخدم، مأخوذة من منظومة المرجع المركّبة على المركبة والمدعومة بـ GNSS لأغراض المقارنة.
كان من دواعي السرور مشاهدة الفيزياء والرياضيات تعملان تمامًا كما أُريد لهما، وتُخرجان موضعًا نقيًا مشتقًا من القصور الذاتي وحده من Pollux 3 في الزمن الحقيقي.
ملخص الاختبار
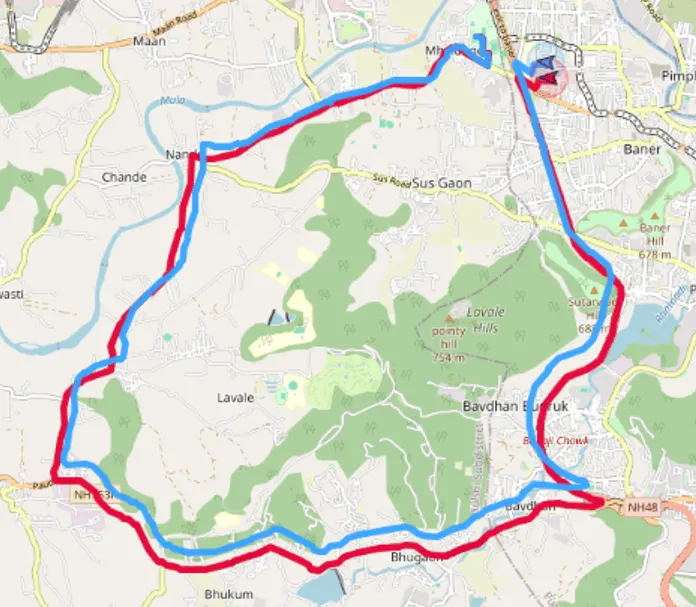 مخطط الموضع لنظام Pollux 3 INS ووحدة المرجع | 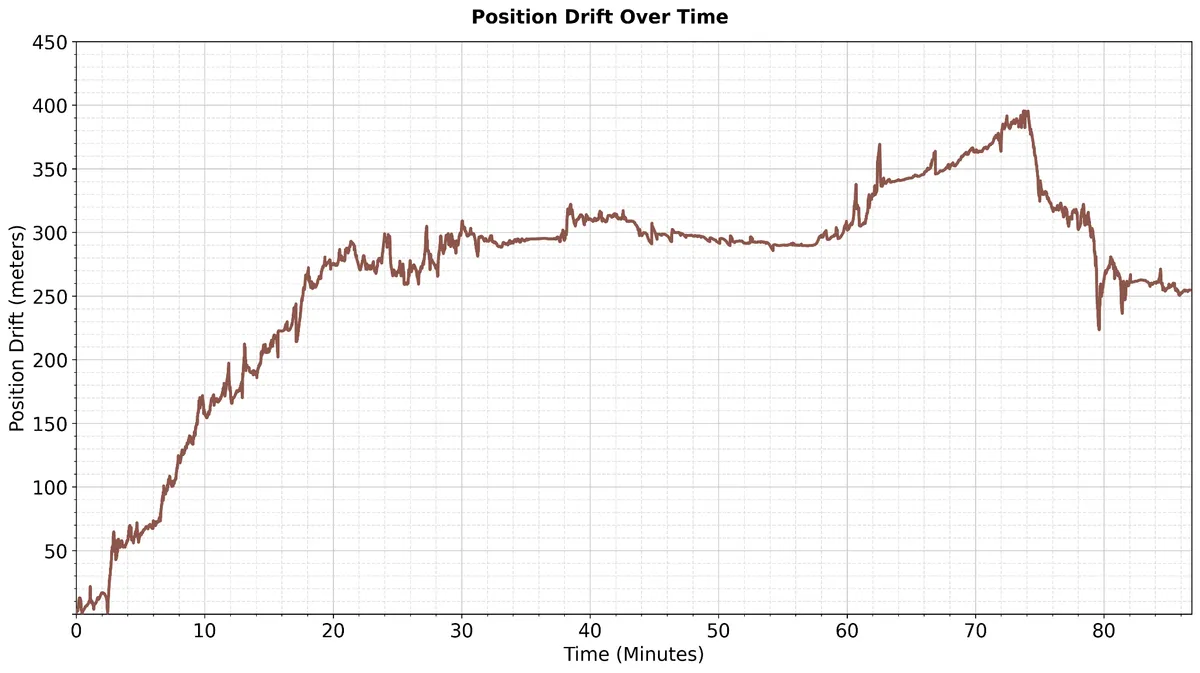 مخطط الانحراف عبر الزمن |
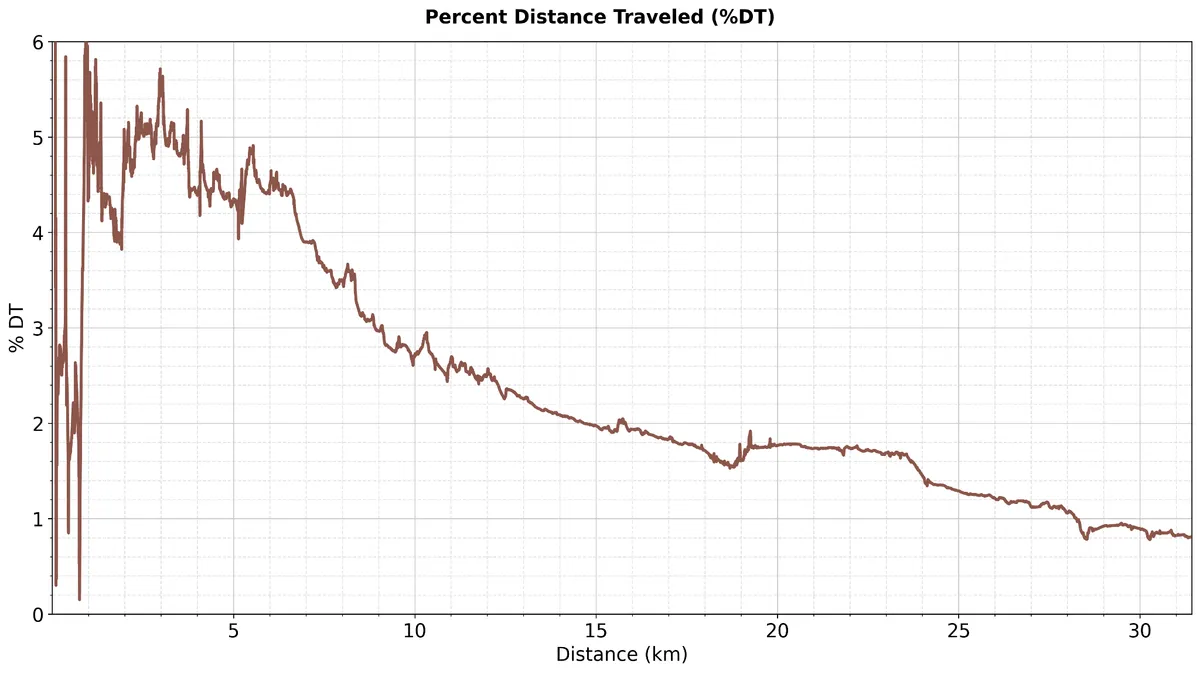 مخطط النسبة المئوية للمسافة المقطوعة (%DT) | 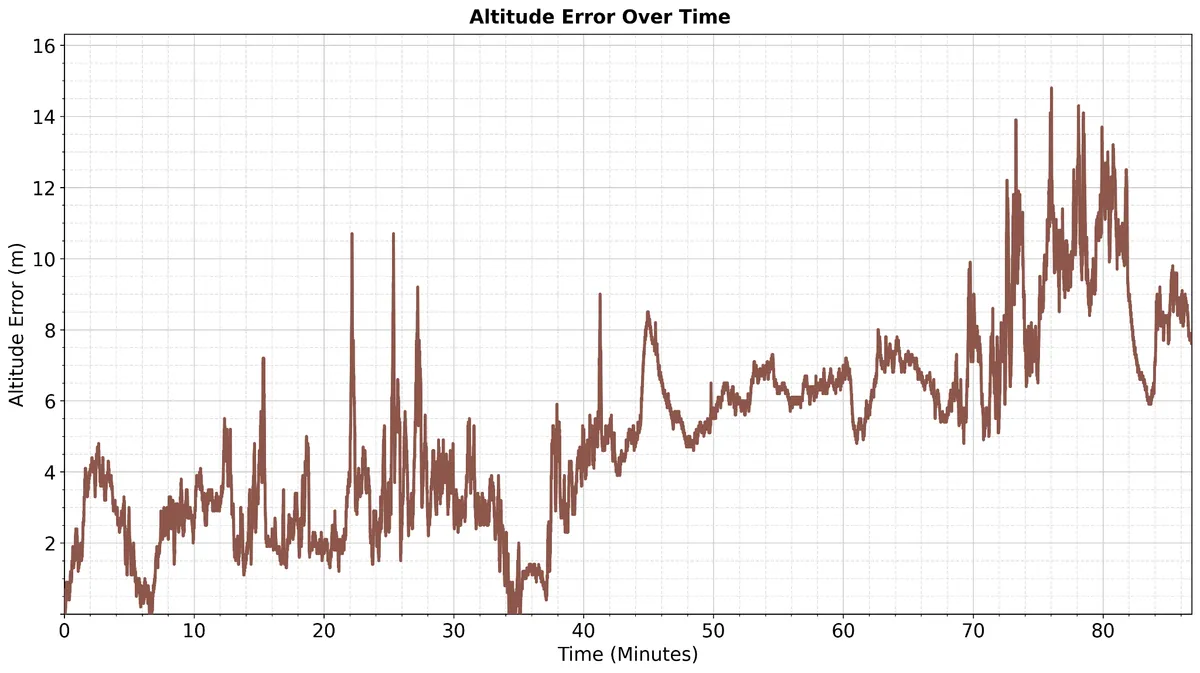 خطأ الارتفاع عبر الزمن |
إحصائيات الاختبار
الجدول 1 : إحصائيات خطأ %DT
المسافة المقطوعة (km) | خطأ الانحراف (m) | خطأ %DT |
5 | 217.34 | 4.35 |
10 | 271.38 | 2.71 |
15 | 296.16 | 1.97 |
20 | 353.27 | 1.77 |
25 | 322.95 | 1.29 |
31.4 | 254.61 | 0.81 |
الجدول 2 : الانحراف عبر الزمن
الزمن (دقيقة) | الخطأ (m) |
10 | 158.22 |
20 | 275.69 |
30 | 304.97 |
40 | 310.63 |
50 | 291.87 |
60 | 303.45 |
70 | 363.29 |
80 | 262.68 |
86.84 | 254.61 |
المؤلف : Aniket Kamat (رئيس مجموعة دمج البيانات، Aeron Systems)
شاهد المقطع التشويقي القصير → رابط
شاهد تحدي الملاحة كاملًا → رابط
يُرجى التواصل عبر www.aeronsystems.com/contact لمزيد من التفاصيل
