Un positionnement fiable, un cap précis et une navigation fluide pour les systèmes robotiques autonomes.
L'usage des robots à des fins domestiques comme commerciales progresse rapidement. À mesure que leur coût baisse et que leur polyvalence augmente, de plus en plus de tâches et de corvées seront confiées à des robots. Une aide à la navigation précise et exacte est absolument essentielle pour que les robots fonctionnent correctement et accomplissent les tâches commandées. Cela appelle une solution de navigation précise, rapide dans la fourniture des données et économique. Utiliser le GPS comme aide à la navigation n'est pas toujours possible : les robots peuvent évoluer en intérieur, où les signaux GPS peuvent être indisponibles ou inhibés. De plus, pour commander les mouvements du robot et lui faire suivre une trajectoire définie, les moteurs ont besoin de données à une cadence supérieure à celle du GPS.
Outre les limites évoquées ci-dessus, en intérieur, le GPS fournit une aide à la navigation bidimensionnelle assez précise, ce qui ne suffit pas pour certaines applications, comme les robots travaillant dans un bâtiment à plusieurs étages. En revanche, utiliser des systèmes de navigation inertielle sophistiqués à RLG ou à FOG n'est pas viable commercialement en raison du coût élevé des capteurs.
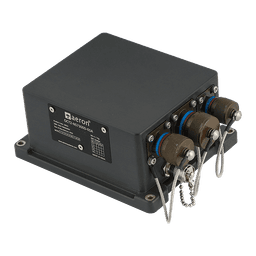
De nombreuses expériences et recherches menées au fil des ans laissent penser qu'une combinaison d'un système de navigation inertielle MEMS à semi-conducteurs avec une assistance GPS ou odomètre/codeur résout efficacement tous les problèmes évoqués. Un système de navigation inertielle MEMS avec magnétomètre, entrée d'odomètre et GPS intégré est abordable et fournit une sortie précise et exacte. Comme il s'agit d'un système hybride, il peut fonctionner correctement lorsque le signal GPS est faible.
En résumé, comparé à toutes les autres options de navigation, un système INS-GPS MEMS présente les avantages suivants :
Cadences de sortie plus élevées : Les systèmes de navigation inertielle MEMS ont des cadences de sortie supérieures à celles des solutions à odomètre seul ou GPS seul. Le temps d'échantillonnage du capteur doit être au moins le double (en pratique, 4 à 5 fois) du temps de réponse des actionneurs pour une commande efficace, ce que les INS MEMS peuvent fournir.
Consommation d'énergie plus faible : Les capteurs MEMS, qui sont essentiellement des dispositifs microélectroniques, consomment beaucoup moins de courant que les capteurs à laser ou optiques. Les IMU/INS MEMS consomment généralement 2 à 5 W, contre 10 à 30 W pour les INS à FOG.
Surveillance et commande de l'orientation : Les systèmes GPS autonomes ne peuvent pas surveiller ni fournir d'informations sur l'orientation de la plateforme en conditions statiques ou quasi statiques. Un INS MEMS, qui comprend un magnétomètre et des gyroscopes, fournit l'orientation de la plateforme et peut commander les moteurs de façon appropriée pour l'empêcher de devenir instable.
Économique : Les IMU/INS MEMS sont peu coûteux (1000 à 2000 $), ce qui se justifie pour les applications de robotique industrielle ou grand public. Comparé aux systèmes FOG ou RLG, le coût des systèmes de navigation inertielle MEMS (avec GPS intégré) est 40 à 50 fois inférieur.
La solution de navigation idéale pour les applications de robotique : la densité de robots augmente avec l'automatisation dans le monde entier. Vous pouvez consulter Robots et automatisation pour en savoir plus sur le sujet.
Pour toute question, n'hésitez pas à contacter notre équipe : notre expert du support se fera un plaisir de vous aider.