تحديد موضع موثوق واتجاه دقيق وملاحة سلسة للأنظمة الروبوتية ذاتية التشغيل.
يتزايد استخدام الروبوتات للأغراض المنزلية والتجارية بسرعة. ومع انخفاض تكلفة الروبوتات وزيادة تعدد استخداماتها، ستؤدي الروبوتات عددًا أكبر بكثير من المهام والأعمال. والمساعدة الملاحية الدقيقة والمضبوطة ضرورية تمامًا لكي تعمل الروبوتات بشكل سليم وتنفّذ مهامها المطلوبة. وهذا يستدعي حل ملاحة دقيقًا ويعطي بيانات سريعة واقتصاديًا. ولا يمكن دائمًا استخدام GPS للمساعدة الملاحية، فقد تعمل الروبوتات داخل المباني حيث قد تكون إشارات GPS غير متاحة أو محجوبة. كما أن المحركات، للتحكم في حركة الروبوت وجعله يسير على مسار محدد، تحتاج إلى بيانات بمعدل أعلى مما يوفّره GPS.
وإلى جانب القيود المذكورة أعلاه، يوفّر GPS في الأماكن الداخلية مساعدة ملاحية ثنائية الأبعاد دقيقة إلى حد معقول، وهي غير كافية لبعض التطبيقات مثل الروبوتات العاملة في مبنى متعدد الطوابق. ومن ناحية أخرى، فإن استخدام أنظمة الملاحة بالقصور الذاتي المتطورة القائمة على RLG أو FOG غير مجدٍ تجاريًا بسبب ارتفاع تكلفة المستشعرات.
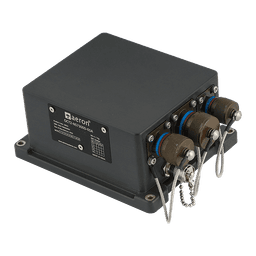
وتشير تجارب وأبحاث عديدة أُجريت على مر السنين إلى أن الجمع بين نظام ملاحة قصوري MEMS صلب الحالة وGPS أو إسناد بعدّاد المسافة/المرمّز يحل بفعالية جميع المشكلات المذكورة أعلاه. فنظام الملاحة القصوري MEMS المزود بمقياس مغنطة ومدخل عدّاد مسافة وGPS مدمج ميسور التكلفة ويعطي مخرجات دقيقة ومضبوطة. وبما أنه نظام هجين، فهو يعمل بشكل سليم في الظروف التي تضعف فيها إشارة GPS.
وخلاصة القول، بالمقارنة مع جميع خيارات الملاحة الأخرى، تتمتع أنظمة MEMS INS-GPS بالمزايا التالية:
معدلات إخراج بيانات أعلى: لأنظمة الملاحة القصورية MEMS معدلات إخراج أعلى مقارنة بحلول عدّاد المسافة أو GPS وحدها. ويجب أن يكون زمن أخذ عينات المستشعر ضعف زمن استجابة المشغّلات على الأقل (وعمليًا 4 إلى 5 أضعاف) للتحكم الفعّال، وهو ما يوفّره MEMS INS.
استهلاك طاقة أقل: مستشعرات MEMS، لأنها أجهزة إلكترونية دقيقة في جوهرها، تستهلك تيارًا أقل بكثير من المستشعرات القائمة على الليزر أو البصريات. وتستهلك وحدات MEMS IMU/INS عادةً 2-5 W من الطاقة، بينما تستهلك أنظمة FOG INS ما بين 10-30 W.
مراقبة الاتجاه والتحكم فيه: لا تستطيع أنظمة GPS المستقلة مراقبة اتجاه المنصة وتوفير معلومات عنه في الحالات الساكنة أو شبه الساكنة. أما MEMS INS، المؤلف من مقياس مغنطة وجيروسكوبات، فيوفّر معلومات عن اتجاه المنصة ويمكنه أن يحفّز المحركات بشكل مناسب للتحكم فيه ومنعه من فقدان الاستقرار.
اقتصادي: وحدات MEMS IMU/INS منخفضة التكلفة ($1000–$2000)، وهو ما يمكن تبريره للتطبيقات الروبوتية الصناعية أو الاستهلاكية. وبالمقارنة مع أنظمة FOG أو RLG، فإن تكلفة أنظمة الملاحة القصورية MEMS (مع GPS مدمج) أقل بمقدار 40-50 ضعفًا.
الحل الملاحي المثالي لتطبيقات الروبوتات: تزداد كثافة الروبوتات مع ازدياد الأتمتة حول العالم. يمكنك زيارة الروبوتات والأتمتة لمزيد من المعلومات حول الموضوع.
إذا كانت لديك أي أسئلة، فلا تتردد في التواصل مع فريقنا، وسيسعد خبير الدعم لدينا بمساعدتك.