Posicionamento confiável, rumo preciso e navegação contínua para sistemas robóticos autônomos.
O uso de robôs para fins domésticos e comerciais cresce com rapidez. À medida que o custo dos robôs cai e sua versatilidade aumenta, muito mais tarefas e afazeres serão realizados por robôs. Um auxílio de navegação exato e preciso é absolutamente essencial para que os robôs funcionem bem e cumpram as tarefas que lhes são atribuídas. Isso exige uma solução de navegação precisa, que entregue dados rápidos e seja econômica. Nem sempre é possível usar o GPS como auxílio de navegação, pois os robôs podem operar em ambientes internos, onde o sinal de GPS pode estar indisponível ou inibido. Além disso, para controlar os movimentos do robô e fazê-lo seguir uma trajetória definida, os motores precisam de dados em uma taxa mais alta do que a fornecida por um GPS.
Além das limitações citadas, em espaços internos o GPS oferece um auxílio de navegação bidimensional razoavelmente preciso, o que não basta para certas aplicações, como robôs que trabalham em um prédio de vários andares. Por outro lado, usar sistemas de navegação inercial sofisticados, baseados em RLG ou FOG, não é viável comercialmente por causa do alto custo dos sensores.
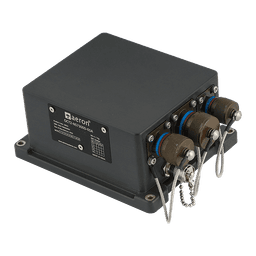
Inúmeros experimentos e pesquisas realizados ao longo dos anos indicam que a combinação de um sistema de navegação inercial MEMS de estado sólido com GPS, ou com auxílio de odômetro/encoder, resolve com eficácia todos os problemas citados. Um sistema de navegação inercial MEMS com magnetômetro, entrada de odômetro e GPS integrado é acessível e fornece uma saída exata e precisa. Por ser um sistema híbrido, ele funciona bem em circunstâncias em que o sinal de GPS é fraco.
Em resumo, em comparação com todas as outras opções de navegação, o sistema INS-GPS MEMS tem as seguintes vantagens:
Taxas de saída de dados mais altas: os sistemas de navegação inercial MEMS têm taxas de saída mais altas do que as soluções apenas com odômetro ou GPS. Para um controle eficaz, o tempo de amostragem do sensor deve ser pelo menos o dobro (na prática, de 4 a 5 vezes) do tempo de resposta dos atuadores, o que o INS MEMS consegue entregar.
Menor consumo de energia: os sensores MEMS, por serem essencialmente dispositivos microeletrônicos, consomem muito menos corrente do que sensores baseados em laser ou em óptica. Em geral, as IMUs/INS MEMS consomem de 2 a 5 W, enquanto os INS FOG consomem de 10 a 30 W.
Monitoramento e controle de orientação: sistemas GPS isolados não conseguem monitorar nem fornecer informações sobre a orientação da plataforma em condições estáticas ou quase estáticas. O INS MEMS, com magnetômetro e giroscópios, fornece informações sobre a orientação da plataforma e pode comandar os motores de forma adequada para controlá-la e evitar que fique instável.
Boa relação custo-benefício: as IMUs/INS MEMS são de baixo custo (US$ 1000 a US$ 2000), o que se justifica em aplicações de robótica industrial ou de consumo. Em comparação com os sistemas FOG ou RLG, o custo dos sistemas de navegação inercial MEMS (com GPS integrado) é de 40 a 50 vezes menor.
A solução de navegação ideal para aplicações de robótica: a densidade de robôs aumenta com a automação crescente em todo o mundo. Você pode visitar Robôs e automação para obter mais informações sobre o assunto.
Se tiver alguma dúvida, fale com nossa equipe; nosso especialista de suporte terá o maior prazer em ajudar.