Posicionamiento fiable, rumbo preciso y navegación continua para sistemas robóticos autónomos.
El uso de robots con fines domésticos y comerciales crece con rapidez. A medida que baja el coste de los robots y aumenta su versatilidad, los robots realizarán muchas más tareas. Una asistencia de navegación precisa y exacta es absolutamente esencial para que los robots funcionen correctamente y cumplan las tareas encomendadas. Esto exige una solución de navegación precisa, que ofrezca datos rápidos y sea rentable. No siempre es posible usar el GPS como asistencia de navegación, ya que los robots pueden operar en interiores, donde la señal GPS puede no estar disponible o estar bloqueada. Además, para controlar los movimientos del robot y hacer que siga una trayectoria designada, los motores necesitan datos a una frecuencia mayor que la que proporciona un GPS.
Junto con las limitaciones mencionadas, en espacios interiores el GPS ofrece una asistencia de navegación bidimensional bastante precisa, que no es adecuada para ciertas aplicaciones, como los robots que trabajan en un edificio de varias plantas. Por otro lado, utilizar sistemas de navegación inercial sofisticados basados en RLG o FOG no es comercialmente viable por el alto coste de los sensores.
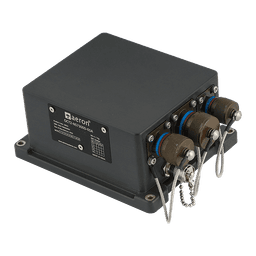
Numerosos experimentos e investigaciones realizados a lo largo de los años indican que la combinación de un sistema de navegación inercial MEMS de estado sólido con ayuda de GPS u odómetro o codificador resuelve eficazmente todos los problemas anteriores. Un sistema de navegación inercial MEMS con magnetómetro, entrada de odómetro y GPS integrado es asequible y proporciona una salida precisa y exacta. Al ser un sistema híbrido, puede funcionar correctamente en circunstancias en las que la señal GPS es débil.
En resumen, en comparación con todas las demás opciones de navegación, el sistema MEMS INS-GPS tiene las siguientes ventajas:
Mayores frecuencias de salida de datos: los sistemas de navegación inercial MEMS tienen frecuencias de salida más altas que las soluciones de odómetro o GPS puros. El tiempo de muestreo del sensor debe ser al menos el doble (en la práctica, de 4 a 5 veces) del tiempo de respuesta de los actuadores para un control eficaz, algo que los INS MEMS pueden ofrecer.
Menor consumo de energía: los sensores MEMS, al ser esencialmente dispositivos microelectrónicos, consumen mucha menos corriente que los sensores láser u ópticos. Normalmente, las IMU/INS MEMS consumen de 2 a 5 W, mientras que los INS FOG consumen de 10 a 30 W.
Monitorización y control de la orientación: los sistemas GPS autónomos no pueden monitorizar ni proporcionar información sobre la orientación de la plataforma en condiciones estáticas o semiestáticas. Un INS MEMS, que incluye magnetómetro y giroscopios, proporciona información sobre la orientación de la plataforma y puede ordenar a los motores que la controlen para evitar que se vuelva inestable.
Rentabilidad: las IMU/INS MEMS son de bajo coste ($1000–$2000), lo que se justifica para aplicaciones robóticas industriales o de consumo. En comparación con los sistemas FOG o RLG, el coste de los sistemas de navegación inercial MEMS (con GPS integrado) es de 40 a 50 veces menor.
La solución de navegación ideal para aplicaciones de robótica. La densidad de robots aumenta con la automatización en todo el mundo. Puede visitar Robots y automatización para obtener más información sobre el tema.
Si tiene alguna pregunta, no dude en ponerse en contacto con nuestro equipo; nuestro experto de soporte estará encantado de ayudarle.