Une navigation précise au-delà du GPS : assurer une connaissance continue de la position dans des environnements difficiles
Traditionnellement, le système de navigation inertielle était une technologie coûteuse, réservée aux véhicules militaires haut de gamme, aux missiles à guidage de précision ou aux aéronefs. Depuis l'arrivée de la technologie MEMS et de gyroscopes et d'accéléromètresà bas coût, la navigation inertielle est désormais déployée jusque dans des applications sensibles au coût et à faible consommation, comme la navigation des soldats et du personnel.
On peut se demander pourquoi la navigation inertielle est nécessaire pour les soldats, les secouristes ou d'autres personnes, alors que l'on peut se contenter de la navigation GPS. Il faut comprendre que, même si la navigation GPS est aujourd'hui facilement disponible à un prix très modeste, il n'est pas conseillé de s'y fier exclusivement.
Voici quelques limites des systèmes de navigation individuelle à base d'INS-GPS :
Couverture intérieure faible ou nulle : les signaux GPS peuvent être extrêmement faibles en intérieur. Le suivi des soldats, des pompiers ou d'autres secouristes à l'intérieur d'un bâtiment devient alors difficile. Les signaux sont encore plus faibles dans les structures à plusieurs étages ou les bunkers souterrains.
La possibilité de leurrage et de brouillage: Les données de localisation de soldats ou de personnels infiltrés peuvent être déterminantes pour la réussite ou l'échec d'actions militaires. Les signaux GPS sont sujets au leurrage (informations erronées) et au brouillage (perte d'informations), qui peuvent compromettre des missions critiques et même conduire à la destruction de ressources humaines.
Systèmes INS-GPS pour la navigation individuelle
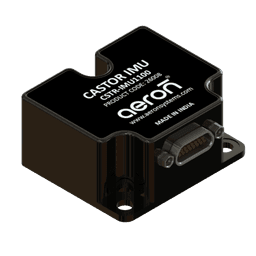
Le Castor MEMS-INS d'Aeron (en cours de développement) est un capteur de position à très faible consommation et de format micro, qui exécute des algorithmes propriétaires d'apprentissage automatique et fusionne les données des accéléromètres, gyroscopes et du GNSS pour fournir en temps réel la localisation du personnel et des véhicules.
L'algorithme de filtrage adaptatif du Castor détecte la vitesse nulle, étalonne en temps réel la longueur de pas du soldat et suit la dernière position connue pour générer des données de navigation continues, même en intérieur. Les figures montrent les tracés du capteur de mouvement lorsque l'utilisateur marche, l'analyse de la vitesse de mouvement et le nombre de pas qui augmente avec le temps.