Navegação precisa além do GPS: consciência contínua de posição em ambientes desafiadores
Tradicionalmente, o sistema de navegação inercial foi uma tecnologia cara, o que limitava sua aplicação a veículos militares de ponta, mísseis de precisão ou aeronaves. Com o surgimento da tecnologia MEMS e de giroscópios e acelerômetros de baixo custo, a navegação inercial agora é aplicada até em usos sensíveis a custo e de baixo consumo, como a navegação de soldados e de pessoal em campo.
Pode-se perguntar por que a navegação inercial é necessária para soldados, socorristas ou outras pessoas, se é possível se virar com a navegação por GPS. É importante entender que, embora a navegação por GPS esteja hoje facilmente disponível a preço muito baixo, não é aconselhável depender apenas dela.
A seguir, algumas deficiências dos sistemas de navegação de pessoal baseados em INS-GPS:
Cobertura interna fraca ou inexistente: os sinais de GPS podem ser extremamente fracos em ambientes internos. Com isso, rastrear soldados, bombeiros ou outros socorristas quando estão dentro de uma edificação se torna difícil. Os sinais são ainda piores em estruturas de vários andares ou em bunkers subterrâneos.
A possibilidade de spoofing/jamming: os dados de localização de soldados ou de pessoal infiltrado podem ser extremamente críticos para o sucesso ou o fracasso de ações militares. Os sinais de GPS são suscetíveis a spoofing (que resulta em informações incorretas) e a jamming (que resulta em perda de informações), o que pode comprometer missões críticas e até levar à perda de ativos humanos.
Sistemas INS-GPS para navegação de pessoal
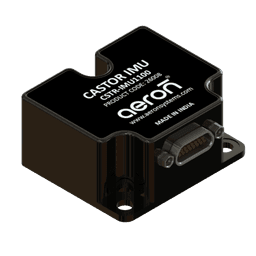
O Castor MEMS-INS da Aeron (em desenvolvimento) é um sensor de posição de consumo extremamente baixo e fator de forma micro, que executa algoritmos proprietários de aprendizado de máquina e funde dados de acelerômetros, giroscópios e GNSS para fornecer a localização em tempo real de pessoal e de veículos.
O algoritmo de filtragem adaptativa do Castor detecta velocidade zero, calibra em tempo real o comprimento do passo do soldado e acompanha a última posição conhecida para gerar dados de navegação contínuos, mesmo em ambientes internos. As figuras mostram os gráficos do sensor de movimento quando o usuário caminha, a análise da taxa de movimento e a contagem de passos crescendo com o tempo.