Navegación precisa más allá del GPS: conciencia de posición continua en entornos difíciles
Tradicionalmente, el sistema de navegación inercial ha sido una tecnología cara, lo que limitaba su uso a vehículos militares de gama alta, misiles guiados de precisión o aeronaves. Desde la llegada de la tecnología MEMS y de giroscopios y acelerómetros de bajo coste, la navegación inercial se despliega ahora incluso en aplicaciones sensibles al coste y de bajo consumo, como la navegación de soldados y de personal.
Cabría preguntarse por qué hace falta navegación inercial para soldados, personal de emergencias u otras personas, cuando basta con la navegación GPS. Es importante entender que, aunque hoy la navegación GPS está disponible fácilmente a un precio muy bajo, no es aconsejable depender únicamente de ella.
Estas son algunas limitaciones de los sistemas de navegación personal basados en INS-GPS:
Cobertura en interiores deficiente o nula: las señales GPS pueden ser extremadamente débiles en interiores. Como resultado, resulta difícil seguir a soldados, bomberos u otro personal de emergencias cuando están dentro de un edificio. Las señales son aún peores en estructuras de varias plantas o en búnkeres subterráneos.
La posibilidad de suplantación o interferencia: los datos de ubicación de soldados o de personal encubierto pueden ser decisivos para el éxito o el fracaso de las acciones militares. Las señales GPS son vulnerables a la suplantación (que genera información incorrecta) y a la interferencia (que provoca pérdida de información), lo que puede poner en peligro misiones críticas e incluso causar la destrucción de activos humanos.
Sistemas INS-GPS para la navegación de personal
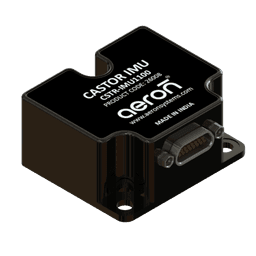
De Aeron, el Castor MEMS-INS (en desarrollo) es un sensor de posición de consumo extremadamente bajo y formato microminiaturizado que ejecuta algoritmos propios de aprendizaje automático y fusiona datos de acelerómetros, giroscopios y GNSS para ofrecer la ubicación en tiempo real de personas y vehículos.
El algoritmo de filtrado adaptativo del Castor detecta la velocidad cero, realiza una calibración en tiempo real de la longitud de paso del soldado y sigue la última posición conocida para generar datos de navegación continuos incluso en interiores. Las figuras muestran los gráficos del sensor de movimiento cuando el usuario camina, el análisis de la velocidad de movimiento y el aumento del recuento de pasos con el tiempo.