Aller au contenu

Cette page est une traduction automatique proposée pour votre confort. La version anglaise fait foi. Lire en anglais

IMU Castor

Centrale inertielle

Aidez-moi à choisir
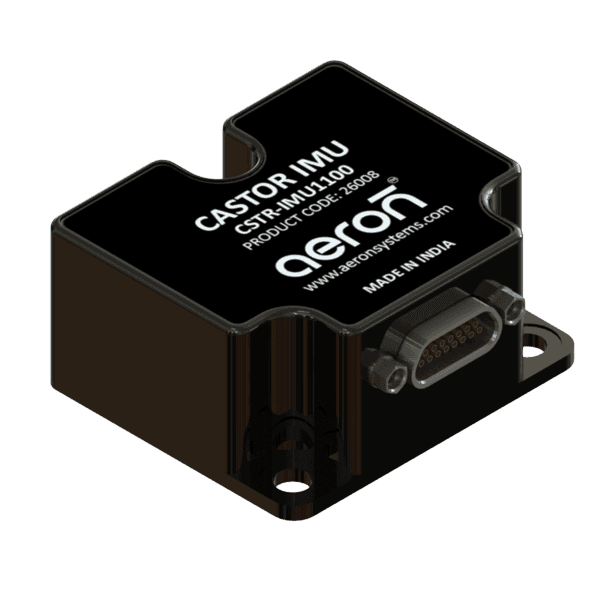
Castor IMU 1100

IMU 6DOF tactique miniature avec interface RS422

CSTR-IMU1100

  • Instabilité de biais du gyroscope0.7°/hr
  • Consommation électrique< 1.3W
  • Cadence de mise à jour2,000Hz
  • Tenue aux chocs1,500g
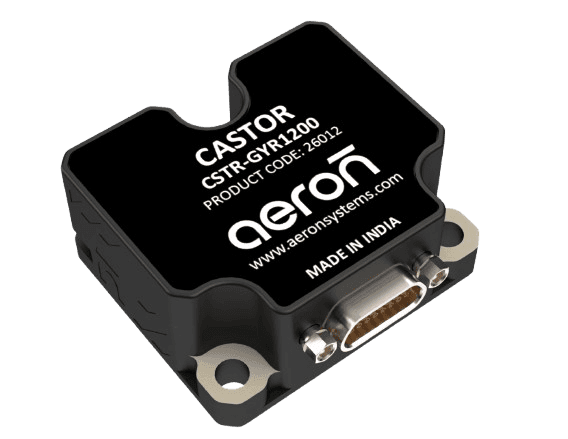
Castor GYR 1200

Module gyroscopique 3 axes de classe tactique

CSTR-GYR1200

  • Instabilité de biais0.6°/hr
  • Consommation électrique1.2W
  • Cadence de mise à jour2,000Hz
  • Tenue aux chocs1,500g
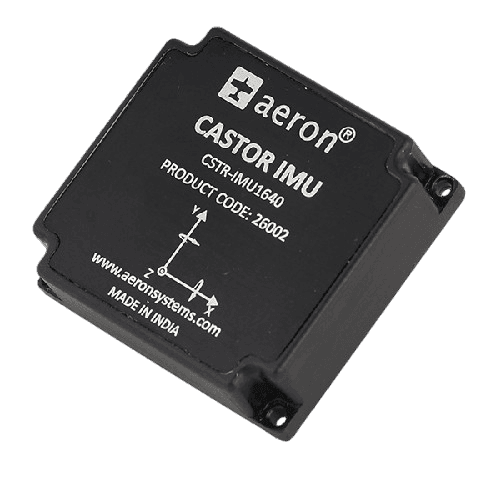
Castor IMU 1640

IMU 6DOF miniature (montage OEM sur circuit imprimé) avec interface SPI

CSTR-IMU1640

  • Instabilité de biais du gyroscope< 1°/hr
  • Consommation électrique< 1W
  • Cadence de mise à jour4,250Hz
  • Tenue aux chocs1,500g

Which Castor fits?

Two short questions on what it measures and how it connects, and the model that fits.

Compare all our IMUs

What must it measure?

How will it connect?

Votre solution: Castor IMU 1100

Castor IMU 1100

Votre solution

Castor IMU 1100

IMU 6DOF tactique miniature avec interface RS422

  • InterfaceRS422, entrée de déclenchement externe, heure de validité (TOV), entrée auxiliaire
  • Plage de l'accéléromètre±10 g
  • Plage de l'inclinomètre±1.7 g

C'est le modèle présenté

Afficher ce modèle
Castor IMU 1640

Votre solution

Castor IMU 1640

IMU 6DOF miniature (montage OEM sur circuit imprimé) avec interface SPI

  • InterfaceSPI, 4 × E/S numériques
  • Plage de l'accéléromètre±16 g (±40 g en surcharge)
  • Fréquence de mise à jourJusqu'à 4250 Hz

C'est le modèle présenté

Afficher ce modèle
Castor GYR 1200

Votre solution

Castor GYR 1200

Module gyroscopique 3 axes de classe tactique

  • Instabilité de biais du gyroscope0.6 °/hr
  • Marche aléatoire angulaire0.1 °/√hr
  • InterfaceRS422, entrée de déclenchement externe, heure de validité (TOV)

C'est le modèle présenté

Afficher ce modèle

Castor IMU 1100

Model
CSTR-IMU1100
Modèle
Castor IMU 1100 · CSTR-IMU1100
Interface
RS422 · Jusqu'à 2000 Hz
Instabilité de biais du gyroscope
0.7°/hr (typ.)
Conformité
IP65 · MIL-STD-883F

La série Castor CSTR-IMU1100 est une centrale inertielle haut de gamme de classe tactique, composée d'un accéléromètre triaxial, d'un gyroscope triaxial et d'un inclinomètre triaxial hautes performances fondés sur la dernière technologie MEMS, qui fournit des données de mesure inertielle de qualité commande via une interface RS422.

Sa conception robuste et modulaire, avec une sortie disponible sur interface RS422, rend l'IMU 1100 adaptée à l'intégration avec des calculateurs de commande et d'autres matériels applicatifs dans les systèmes de guidage, de navigation et de commande, la robotique et la commande de cardans, les véhicules terrestres sans équipage et les systèmes de commande de vol.
Comment le Castor IMU 1100 traite les données des capteurs

Les signaux bruts de l'accéléromètre, du gyroscope et de l'inclinomètre sont calibrés, compensés en température et filtrés numériquement en temps réel avant d'être fournis sous forme de données inertielles de qualité commande via RS422.

In

Out

  • ACCÉLÉROMÈTREMEMS triaxial · ±10 g
  • GYROSCOPEMEMS triaxial · ±480°/s
  • INCLINOMÈTRETriaxial · ±1.7 g
Processeur de signal numériqueMoteur de calibration et de compensation
  • DONNÉES DE CAPTEUR CALIBRÉESRS422 · Jusqu'à Hz
  • DIAGNOSTICTest intégré (BIT)

Tout est conçu pour une fiabilité de classe tactique

  • Performances gyroscopiques tactiques haut de gamme

    Excellente instabilité de biais en fonctionnement de 0.7 deg/hr (typ.), compensation thermique et bonne répétabilité de mise sous tension à mise sous tension à court terme.

  • Filtrage logiciel numérique

    L'IMU1100 dispose de filtres configurables à coefficients programmables qui optimisent l'IMU pour de meilleures performances.

  • Entièrement calibrée

    Calibrée en usine pour les désalignements, les décalages et les erreurs de facteur d'échelle, et compensée en température.

  • Haute tenue aux chocs

    L'IMU1100 est conçue pour résister à des chocs jusqu'à 1500g, ce qui la rend adaptée aux applications à forte dynamique.

  • Communication

    Interface RS422, déclenchement externe, diagnostics et options de donnée prête pour une communication intégrée avec le contrôleur de l'utilisateur.

  • Cadence de mise à jour élevée

    Offre des cadences de mise à jour jusqu'à 2000Hz et une bande passante configurable selon les besoins de l'application du client.

  • Tension de fonctionnement

    Faible tension d'alimentation requise, ce qui permet d'alimenter l'IMU avec des systèmes de batteries basse tension.

  • Capteurs à faible bruit

    Accéléromètres et gyroscopes à faible bruit et très stables pour des données de capteurs hautes performances.

  • Environnement de fonctionnement

    Large plage de températures de fonctionnement et compensation en température des capteurs pour des performances utiles sur toute la plage de fonctionnement.

Caractéristiques techniques

Castor IMU 1100, model CSTR-IMU1100, from datasheet v 1.5

Vitesse angulaire

Plage±480 °/s
Instabilité de biais0.7 °/hr (typ.), de 0.5 à 1.2 °/hrAt 25°C
Marche aléatoire angulaire (ARW)0.13 °/√hr (typ.), de 0.09 à 0.2LPF 262 Hz, à 25°C
Répétabilité du biais±100 °/hr
Bande passante262 Hz, −3dB
Densité de bruit0.001 °/s / √Hz
Résolution24 bits
Précision du facteur d'échelle< 500 ppm1σ, à 25°C
Non-linéarité< 40 ppm1σ, pleine échelle ±480°/s

Accéléromètre

Plage±10 g
Instabilité de biais0.020 mg (typ.), de 0.016 à 0.024 mgAt 25°C
Marche aléatoire de vitesse (VRW)0.018 m/s/√hr (typ.), de 0.018 à 0.028LPF 262 Hz, à 25°C
Répétabilité du biais±1.5 mg
Bande passante262 Hz, −3dB
Densité de bruit0.0001 m/s² / √Hz
Résolution24 bits

Dimensions et masse

Dimensions38.6 (L) × 44.8 (W) × 21.5 (H) mm
Poids72 ± 3 gm
Connecteur (appareil)Micro-D mâle : MDA215SFSP4
Connecteur (contre-fiche)Micro-D femelle : MDA215P4L150S
Vis de fixationM4 métrique
Couple recommandé3 Nm

Inclinomètre

Plage±1.7 g
Instabilité de biais0.028 mg (typ.), de 0.021 à 0.035 mgAt 25°C
Marche aléatoire de vitesse (VRW)0.026 m/s/√hr (typ.), de 0.024 à 0.032LPF 262 Hz, à 25°C
Répétabilité du biais±1.2 mg
Densité de bruit0.0001 m/s² / √Hz

Caractéristiques électriques

Tension d'entrée4.5 à 5.5 VDC
Consommation électrique< 1.3 W
Cadence de mise à jourJusqu'à 2000 Hz
AUX (pleine échelle)±2.5 V
DiagnosticSurveillance continue embarquée de la température, de la tension et de l'état des capteurs

Environnement

Température de fonctionnement−40°C à +85°C
Température de stockage−55°C à +90°C
Choc mécanique1500 g / demi-sinusoïde 0.5 msMIL-STD-883F, méthode 2002.4, condition d'essai B
Indice de protectionIP65

Interface de communication

MatérielRS422, entrée de déclenchement externe, heure de validité (TOV), entrée auxiliaire
LogicielBinaire
Débit en bauds374,400 à 1,843,200 bit/s

Temporisation

Délai de transmission après mise sous tension0.6 s
Délai de transmission après réinitialisation1.5 s
Délai avant la première donnée valide0.6 s

Applications

  • Guidage, navigation et commandeGuidage, navigation et commande
  • Navigation et commande de dronesNavigation et commande de drones

Castor GYR 1200

Model
CSTR-GYR1200
Modèle
Castor GYR 1200 · CSTR-GYR1200
Interface
RS422 · Jusqu'à 2000 Hz
Instabilité de biais
0.6°/hr (typ.)
Conformité
MIL-STD-810G · MIL-STD-461F · MIL-STD-883 · JSS-55555 · IP65

Le CSTR-GYR1200 est un module gyroscopique haut de gamme de classe tactique, construit autour d'un gyroscope MEMS triaxial hautes performances. Un processeur embarqué rapide exécute des algorithmes de traitement numérique du signal pour fournir des données de mesure inertielle de qualité commande via une interface RS422 standard, avec une seule alimentation +5V.

Les éléments sensibles de chaque axe sont calibrés en usine pour le biais et le désalignement, et compensés des effets de la température sur toute la plage de fonctionnement de −40°C à +85°C. Sa conception robuste et modulaire et sa qualification aux chocs de 1500 g rendent le GYR1200 bien adapté à l'intégration avec des calculateurs de commande et d'autres matériels applicatifs dans les systèmes de guidage, de navigation et de commande.

Comment le Castor GYR 1200 traite les données des capteurs

Les signaux du gyroscope triaxial sont calibrés et compensés en température en temps réel par le processeur de signal numérique embarqué du Castor, pour fournir des données de vitesse angulaire stables et de qualité commande.

In

Out

  • GYROSCOPE AXE XMEMS triaxial · ±480°/s
  • GYROSCOPE AXE YMEMS triaxial · ±480°/s
  • GYROSCOPE AXE ZMEMS triaxial · ±480°/s
Processeur de signal numériqueMoteur de calibration et de compensation
  • DONNÉES DE CAPTEUR CALIBRÉESRS422 · Jusqu'à Hz
  • DIAGNOSTICTest intégré (BIT)

Tout est conçu pour une fiabilité de classe tactique

  • Gyroscope tactique haut de gamme

    Instabilité de biais en fonctionnement de 0.6°/hr, compensation thermique et bonne répétabilité de mise sous tension à mise sous tension.

  • Excellentes performances sous vibrations

    Le GYR1200 est qualifié jusqu'à 1500 g de choc mécanique, ce qui le rend adapté aux plateformes soumises à de forts chocs.

  • Autodiagnostic continu

    Fonctions intégrées permettant à l'appareil de surveiller son propre état et son fonctionnement, et d'alerter les utilisateurs en temps réel en cas de problème potentiel.

  • Faible instabilité de biais

    La dérive de sortie (biais) du capteur reste minimale dans le temps, ce qui donne des mesures plus stables et plus précises.

  • Boîtier miniature

    Faible encombrement, faible poids, hautes performances, avec options de calibration, de compensation et de montage durci.

  • Entrée de déclenchement externe

    Utilisée pour un séquencement précis, un fonctionnement déterministe, l'intégrité des données et la vérification de la synchronisation.

Caractéristiques techniques

Castor GYR 1200, model CSTR-GYR1200, from datasheet v 1.5

Gyroscope

Instabilité de biais0.6 °/hrAt 25°C
Marche aléatoire angulaire (ARW)0.1 °/√hrLPF 262 Hz, à 25°C
Plage±480 °/s
Plage de biais−250 à +250 °/hr (typ. +2 °/hr)
Bande passante262 Hz−3dB (262 Hz LPF)
Densité de bruit0.002 °/s/√Hz
Résolution24 bits
Précision du facteur d'échelle≤ 500 ppmÀ 25°C, pour ±450°/s
Non-linéarité10 ppm (±250°/s) · 20 ppm (±400°/s)
Répétabilité du biais3 °/hr
Désalignement1 mrad
Erreur de biais en température50 °/hr
Erreur de biais en gradient de température70 °/hr

Dimensions et masse

Dimensions37.6 (L) × 43.8 (W) × 19 (H) mm (± 0.3 mm)
Poids60 g (± 4 g)
ConnecteurMicro-D mâle MDA215SFSP4 (appareil) · Micro-D femelle MDA215P4L150S (contre-fiche)
Vis de fixationM4 métrique
Couple recommandé3 Nm

Électrique

Tension d'entrée4.5 à 5.5 V DC
Consommation électrique1.2 WTolérance : ±0.5 W
DiagnosticSurveillance continue embarquée de la température, de la tension et de l'état des capteurs
Cadence de mise à jourJusqu'à 2000 Hz

Réinitialisation (broche NRST)

Niveau logique, haut≥ 2.6 V DC
Niveau logique, bas≤ 1.6 V DC
Durée minimale de maintien de la réinitialisation1 µs
Résistance de rappel100 kΩ

Environnement

Température de fonctionnement−40°C à +85°C
Température de stockage−55°C à +90°C
Choc mécanique1500 g / demi-sinusoïde 0.5 msMIL-STD-883F, méthode 2002.4, condition d'essai B
Indice de protectionIP65

Interface de communication

MatérielRS422, entrée de déclenchement externe, heure de validité (TOV)
LogicielBinaire
Débit en bauds374400 à 1843200 bits/s

Temporisation

Délai de transmission après mise sous tension0.27 s
Délai de transmission après réinitialisation0.26 s
Délai avant la première donnée valide0.275 s

Terminaison de ligne RS422

Résistance d'entrée (terminaison activée)120 ΩTolérance ±5%
Résistance d'entrée (terminaison désactivée)300 kΩ

Applications

  • Véhicule terrestre sans équipageVéhicule terrestre sans équipage
  • Navigation et commande de dronesNavigation et commande de drones
  • Guidage, navigation et commandeGuidage, navigation et commande

Castor IMU 1640

Model
CSTR-IMU1640
Modèle
Castor IMU 1640 · CSTR-IMU1640
Interface
SPI (15 Mbps) · Jusqu'à 4250 Hz
Instabilité de biais du gyroscope
1°/hr (typ.)
Conformité
IP65 · MIL-STD-883F

La série Castor IMU1640 est une centrale inertielle haut de gamme de classe tactique, composée d'un accéléromètre MEMS triaxial et d'un gyroscope triaxial hautes performances fondés sur la dernière technologie MEMS. Un processeur embarqué rapide exécute des algorithmes de traitement numérique du signal supérieurs pour fournir des données de mesure inertielle de qualité commande via une interface SPI numérique.

Les éléments sensibles de chaque axe sont calibrés en usine pour le biais et le désalignement, et compensés en température pour rester exploitables sur toute la plage de fonctionnement. L'IMU est conçue pour être montée fermement sur le circuit imprimé du client ; sa conception robuste et modulaire la rend adaptée à l'intégration avec des calculateurs de commande et d'autres matériels applicatifs lorsque l'encombrement est une contrainte.

Comment le Castor IMU 1640 traite les données des capteurs

Les signaux bruts de l'accéléromètre et du gyroscope sont calibrés, compensés en température et filtrés numériquement en temps réel avant d'être fournis via l'interface SPI.

In

Out

  • ACCÉLÉROMÈTREMEMS triaxial · ±16 g
  • GYROSCOPEMEMS triaxial · ±480°/s
Processeur de signal numériqueMoteur de calibration et de compensation
  • DONNÉES DE CAPTEUR CALIBRÉESSPI · Jusqu'à Hz
  • DIAGNOSTICTest intégré (BIT)

Tout est conçu pour une fiabilité de classe tactique

  • Gyroscope tactique haut de gamme

    Excellente instabilité de biais en fonctionnement de 1°/hr, compensation thermique et bonne répétabilité de mise sous tension à mise sous tension.

  • Filtrage logiciel numérique

    L'IMU1640 dispose de filtres FIR configurables à coefficients programmables qui optimisent l'IMU pour de meilleures performances.

  • Entièrement calibrée en température

    Calibrée en usine pour la température, les désalignements, les décalages et les erreurs de facteur d'échelle.

  • Cadence de mise à jour élevée via SPI

    Offre des cadences de mise à jour jusqu'à 4250 Hz et une bande passante configurable selon les besoins de l'application du client.

  • Haute tenue aux chocs

    L'IMU1640 est conçue pour résister à des chocs jusqu'à 1500g, ce qui la rend adaptée aux applications à forte dynamique.

  • Tension de fonctionnement

    Faible tension d'alimentation requise (3 à 3.6V DC), ce qui permet d'alimenter l'IMU avec des systèmes de batteries basse tension.

  • Capteurs à faible bruit

    Accéléromètres et gyroscopes à faible bruit et très stables pour des données de capteurs hautes performances.

  • Environnement de fonctionnement

    Large plage de températures de fonctionnement et compensation en température des capteurs pour des performances utiles sur toute la plage de fonctionnement.

  • Communication

    Interface SPI numérique, entrées et sorties numériques, diagnostics et options de donnée prête pour une communication intégrée avec le contrôleur de l'utilisateur.

Caractéristiques techniques

Castor IMU 1640, model CSTR-IMU1640, from datasheet v 1.2

Gyroscope

Plage±480 °/s
Instabilité de biais ²1 °/hr (typ.)0.6–1.6 °/hr, à 25°C
Marche aléatoire angulaire (ARW)0.14 °/√hr (typ.)0.11–0.2 °/√hr, LPF 262 Hz, à 25°C
Répétabilité du biais ⁵±250 °/hr
Bande passante400 Hz−3dB (262 Hz LPF)
Résolution32 bits
Précision du facteur d'échelle< 500 ppm1σ, à 25°C
Non-linéarité ⁴< 40 ppm1σ, pour une pleine échelle de ±480°/s

Accéléromètre

Plage±16 g (±40 g en surcharge)
Instabilité de biais ¹0.019 mg (typ.)0.015–0.020 mg, à 25°C
Répétabilité du biais ⁵±1.5 mg
Marche aléatoire de vitesse (VRW)0.017 m/s/√hr (typ.)0.015–0.06 m/s/√hr, LPF 262 Hz, à 25°C
Bande passante400 Hz−3dB (262 Hz LPF)
Densité de bruit0.0005 m/s²/√HzAvec filtre
Résolution32 bits

Mécanique

Dimensions47 (L) × 44 (W) × 14 (H) mm
Poids57 ± 3 g
Connecteur (appareil)MW-12-03-G-D-118-118
Connecteur (contre-fiche)MLE-112-01-G-DV-A-P
Vis de fixationM2 métrique
Couple recommandé0.35 Nm

Électrique

Tension d'entrée3 à 3.6 V DC
Consommation électrique< 1 W
Cadence de mise à jourJusqu'à 4250 Hz
DiagnosticSurveillance continue embarquée de la température, de la tension et de l'état des capteurs

Qualifications environnementales

Température de fonctionnement ⁶−40°C à +71°C
Température de stockage−55°C à +85°C
Choc mécanique ³1500 g / demi-sinusoïde 0.5 msSelon MIL-STD-883F, méthode 2002.4, condition d'essai B
Indice de protectionIP65

Communication

MatérielSPI, 4 × E/S numériques
LogicielBinaire
Fréquence d'horloge SPI15 Mbps

Temporisation

Délai de transmission après mise sous tension0.9 s
Délai avant la première donnée valide0.9 s

Applications

  • Véhicule terrestre sans équipageVéhicule terrestre sans équipage
  • Commande et stabilisation d'UAVCommande et stabilisation d'UAV
  • Commande et stabilisation d'attitudeCommande et stabilisation d'attitude

IMU 1100 and GYR 1200 and IMU 1640

IMU 1100, GYR 1200, IMU 1640 side by side.

IMU 1100Accéléromètre + gyroscope + inclinomètre · RS422GYR 1200Module gyroscopique seul · RS422IMU 1640Accéléromètre + gyroscope · SPI OEM
Ensemble de capteurs
CapteursAccéléromètre, gyroscope, inclinomètreGyroscope seulAccéléromètre, gyroscope
Instabilité de biais du gyroscope0.7°/hr (typ.)0.6°/hr (typ.) (stronger)1°/hr (typ.)
Instabilité de biais de l'accéléromètre0.02 mg (typ.)—0.019 mg (typ.)
Cadence de mise à jourJusqu'à 2000 HzJusqu'à 2000 HzJusqu'à 4250 Hz (stronger)
Communication et interface
InterfaceRS422RS422SPI (15 Mbps)
Format de donnéesBinaireBinaireBinaire
MontageModule autonomeModule autonomeMontage OEM sur circuit imprimé (connecteur carte à carte)
Électrique et alimentation
Tension d'entrée4.5 à 5.5 V DC4.5 à 5.5 V DC3 à 3.6 V DC
Consommation électrique< 1.3 W1.2 W< 1 W (stronger)
Mécanique et environnement
Dimensions38.6 × 44.8 × 21.5 mm37.6 × 43.8 × 19 mm47 × 44 × 14 mm
Poids72 ± 3 g60 ± 4 g57 ± 3 g (stronger)
Choc mécanique1500 g / demi-sinusoïde 0.5 ms1500 g / demi-sinusoïde 0.5 ms1500 g / demi-sinusoïde 0.5 ms
Température de fonctionnement−40°C à +85°C−40°C à +85°C−40°C à +71°C
Indice de protectionIP65IP65IP65

Questions

Questions fréquentes sur le .

Quelle est l'interface du CSTR-IMU1100 ?

Le CSTR-IMU1100 peut être raccordé en RS422.

À quelle dynamique le CSTR-IMU1100 convient-il ?

Le CSTR-IMU1100 a une plage de mesure dynamique de 400 deg./s et jusqu'à 40g

Quels capteurs sont intégrés à l'IMU ?

Elle associe des accéléromètres, des gyroscopes et des magnétomètres triaxiaux.

Quelle est l'instabilité de biais du gyroscope de la Castor IMU 1100 ?

Elle offre une instabilité de biais typique d'environ 1°/hr.

Questions

Questions fréquentes sur le .

À quelles applications le Castor GYR1200 convient-il ?

Le GYR1200 est conçu pour des applications telles que la navigation et la commande de drones, la robotique, les véhicules terrestres sans équipage (UGV), les systèmes de guidage aérospatiaux et les systèmes de commande de mouvement de qualité défense.

Quelle interface de communication le Castor GYR1200 prend-il en charge ?

L'unité communique via une interface RS422, ce qui permet une communication rapide et fiable avec les calculateurs de commande, les pilotes automatiques et les systèmes embarqués.

Quelle est l'instabilité de biais du Castor GYR1200 ?

Le Castor GYR1200 offre une instabilité de biais en fonctionnement typique de 0.6°/hr, ce qui fournit des mesures de vitesse angulaire stables et précises pour les applications de navigation tactique.

Questions

Questions fréquentes sur le .

À quelles applications le CSTR-IMU1640 convient-il ?

Le CSTR-IMU1640 convient à la commande de vol d'UAV, à la robotique, aux véhicules terrestres sans équipage, aux systèmes de stabilisation de mouvement, au guidage aérospatial et aux applications de défense à forte dynamique.

Quelle interface de communication le CSTR-IMU1640 prend-il en charge ?

Le CSTR-IMU1640 communique via une interface SPI haut débit, ce qui permet une intégration fluide avec les contrôleurs embarqués, les pilotes automatiques et les systèmes de traitement embarqués

Le CSTR-IMU1640 peut-il être monté directement sur un circuit imprimé ?

Oui, le CSTR-IMU1640 est conçu comme une IMU OEM à montage sur circuit imprimé et peut être intégré directement sur la carte de commande du client à l'aide d'un connecteur carte à carte.

Contact

Demandez un prix pour le IMU Castor, ou parlez de votre application avec l’un de nos ingénieurs.

Bureaux

Inde

Siège et centre de conception, Pune

Plot No. 7, Lane No. 5, Laxman Nagar, Balewadi
Pune, Maharashtra 411045, India

Ouvrir dans Google Maps

Site de production, Pune

Vivan Kohli Industrial Park, Shed No. 5, Gat No. 446
Old Pune-Mumbai Highway, Naigaon, Kanhe Phata, Talegaon
Pune, Maharashtra 412106, India

Ouvrir dans Google Maps

Ventes et support, Bengaluru

First Floor, Building No. 11, Sai Anugraha
Jeevan Bhima Nagar Main Road
Bengaluru, Karnataka 560075, India

Ouvrir dans Google Maps

Ventes et support, Vijayawada

Door No. 52-1/4-8D, Plot No. 9, 5th Cross Road
Veterinary Colony
Vijayawada, Andhra Pradesh 520008, India

Ouvrir dans Google Maps

International

Aeron Systems Pvt. Ltd., Sharjah

Saif Executive Office # P8-17-02
Sharjah Airport International Free Zone Authority
PO Box 8000, Sharjah, U.A.E.

Ouvrir dans Google Maps