Garantir un positionnement précis dans des environnements contestés et perturbés pour le GNSS.
À l'ère du monde autonome, les UAV, les UUV et les UGV se sont révélés des systèmes indispensables pour un large éventail d'applications militaires, commerciales et civiles. Ces systèmes dépendent des systèmes mondiaux de navigation par satellite (GNSS) pour les données de position, de navigation et de datation (PNT). Cette dépendance crée toutefois une vulnérabilité critique.
Le récepteur GNSS et les véhicules autonomes qui en dépendent sont exposés à des risques de brouillage et de leurrage. Le signal submerge le récepteur de bruit et le rend sourd au système de navigation ; cette forme d'interférence s'appelle le brouillage. La menace plus sophistiquée appelée leurrage se produit lorsque de faux signaux contrefaits amènent le récepteur à calculer une position ou une heure erronées. Pour des véhicules autonomes évoluant en environnement sensible ou lors d'opérations critiques, ces attaques risquent d'être catastrophiques.
Avec la prolifération de moyens de brouillage et de leurrage relativement bon marché à acquérir mais coûteux à contrer, le besoin de contre-mesures efficaces n'a fait que se renforcer. C'est là que les systèmes de navigation inertielle (INS) jouent un rôle déterminant : ils offrent un moyen de navigation indépendant, qui reste efficace même lorsque les signaux GNSS sont compromis.
Le PLX d'Aeron est une famille de systèmes de navigation inertielle MEMS très compacts. Les navigateurs inertiels Pollux 2 et 3 conçus pour les systèmes sans équipage (UAV, UUV et UGV) offrent des capacités de détection et d'atténuation du brouillage et du leurrage GPS, décrites ci-dessous.
Comment le GNSS est-il brouillé et leurré ?
Guerre électronique : les brouilleurs et les leurreurs ne sont pas de simples « idées » théoriques ; ils sont éprouvés dans les tactiques de guerre électronique actuelles. Dans les scénarios de guerre, un brouillage GPS intensif met en danger la navigation dans les zones à accès restreint.
Brouillage
Des signaux d'interférence intentionnels perturbent les antennes et les récepteurs GNSS à des fréquences élevées, et les niveaux d'interférence dépassent un seuil donné (voir la figure 1). Le GNSS peut alors perdre les signaux des satellites et transmettre des données de position inexactes.
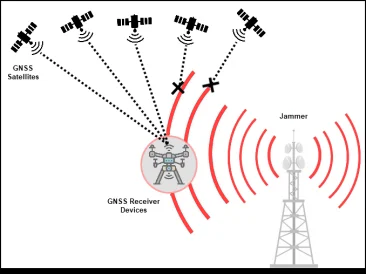
Figure 1 : interférence de brouillage
Leurrage
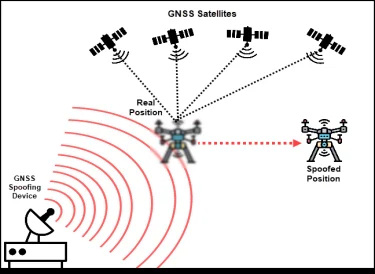
Pour leurrer un récepteur, un adversaire doit imiter fidèlement les signaux de plusieurs satellites, puis envoyer ce signal falsifié pour tromper un récepteur GPS local. (Voir la figure 2.) Si le récepteur GPS visé ne peut pas distinguer les vrais signaux de satellites des signaux falsifiés, il sera induit en erreur et indiquera une fausse position.
Méthodes anti-leurrage et anti-brouillage de l'INS
GNSS multiconstellation et multifréquence : utiliser un GNSS multiconstellation ou multifréquence, ainsi que plusieurs bandes de fréquences, pour tolérer le brouillage ou le leurrage, qui peut entraîner une perte de positionnement.
Fusion multicapteur : si les informations GNSS sont corrompues ou brouillées, le système bascule ses sources d'entrée vers d'autres données de navigation, y compris l'IMU interne, continue de fournir des estimations de position et d'attitude, et maintient la navigation.
Comment le Pollux 3 détecte-t-il le brouillage et le leurrage GPS ?
Les Pollux 2 et Pollux 3 sont des systèmes de navigation inertielle modernes à base de MEMS (systèmes micro-électromécaniques), qui emploient plusieurs sources et techniques pour fournir une position et une orientation précises. Le Pollux adopte une approche à plusieurs couches pour détecter, atténuer et surmonter le brouillage et le leurrage GPS :
Détection : le Pollux détecte le brouillage et le leurrage en surveillant en continu la puissance du signal GNSS reçu. Des écarts importants par rapport aux niveaux de C/N₀ attendus, surtout s'ils sont soudains, peuvent servir à détecter le brouillage et le leurrage. Des incohérences soudaines ou des variations invraisemblables des données GNSS déclenchent des alertes, qui signalent aux systèmes de commande de lancer le processus d'atténuation.
Atténuation : pour atténuer les problèmes, le Pollux utilise à la fois des techniques multifréquences et multiconstellations. Comme il fonctionne avec un GNSS multifréquence, si une bande donnée tombe en panne, le Pollux bascule automatiquement la réception vers une bande qui fonctionne. Ensuite, le Pollux dispose de techniques de filtrage avancées pour écarter les données GNSS suspectes et s'appuyer sur d'autres données d'assistance externes (sources d'assistance en vitesse, données d'assistance aérienne) pour poursuivre la navigation. Les stratégies d'atténuation combinent traitement du signal avancé, algorithmes robustes et fusion multicapteur pour préserver la résilience. Le Pollux est immunisé contre les attaques classiques de brouillage et de leurrage radiofréquence qui affectent les systèmes GNSS.
Contournement : si la menace persiste, le Pollux passe en navigation inertielle pure ou assistée (navigation à l'estime) et maintient les estimations de position et d'attitude sans entrées GNSS. La durée et la précision de ce mode dépendent de la qualité des données d'entrée et de la disponibilité de sources d'assistance supplémentaires.
Réintégration : une fois l'entrée GNSS stabilisée, le système redonne en toute sécurité la priorité de mesure aux sources de données antérieures, en corrigeant les dérives accumulées de l'INS.
L'organigramme illustre la façon dont le Pollux détecte les interférences de brouillage et de leurrage :
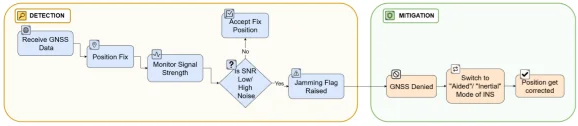
Figure 3 : détection et atténuation du brouillage
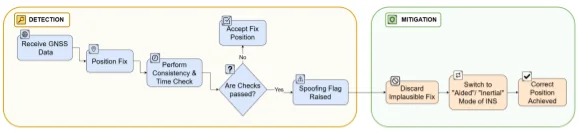
Figure 4 : détection et atténuation du leurrage
Dès que le Pollux détecte un brouillage ou un leurrage, son filtre de Kalman étendu propriétaire fusionne la sortie de l'IMU et celle d'une source d'assistance externe pour corriger les données de position. Si aucune assistance n'est disponible, le Pollux passe en mode inertiel pur. La figure 5 montre les performances du Pollux en présence de brouillage et de leurrage.
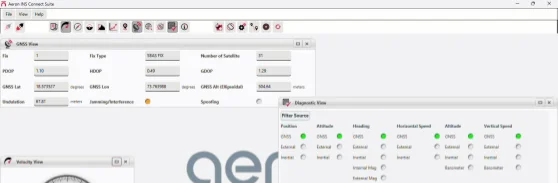
Figure 5 : performances du Pollux 3 sous brouillage et leurrage
Auteur : Rohini Shinde
