Ir para o conteúdo

Esta página é uma tradução automática oferecida para sua conveniência. A versão em inglês é a que prevalece. Ler em inglês

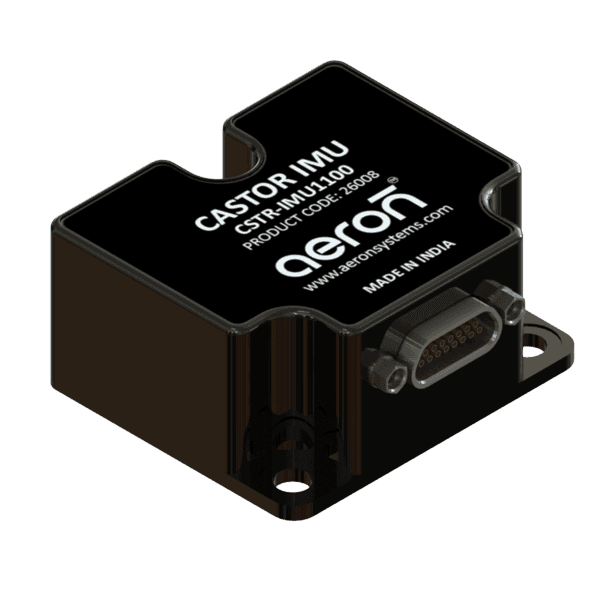
Castor IMU

Unidade de medição inercial

Ajude-me a escolher
Castor IMU 1100

IMU tática 6DOF em miniatura com interface RS422

CSTR-IMU1100

  • Instabilidade de bias do giroscópio0.7°/hr
  • Consumo de energia< 1.3W
  • Taxa de atualização2,000Hz
  • Sobrevivência a choques1,500g
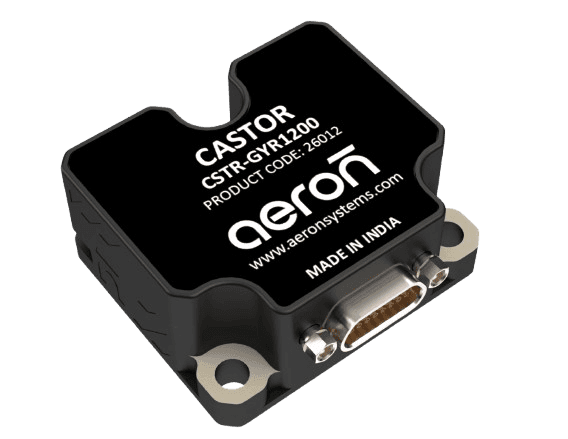
Castor GYR 1200

Módulo de giroscópio de 3 eixos de grau tático

CSTR-GYR1200

  • Instabilidade de bias0.6°/hr
  • Consumo de energia1.2W
  • Taxa de atualização2,000Hz
  • Sobrevivência a choques1,500g
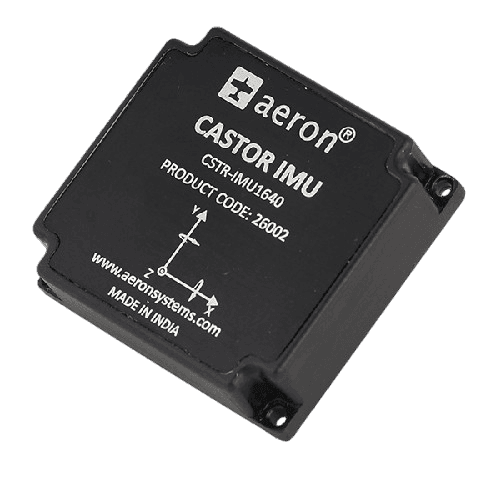
Castor IMU 1640

IMU 6DOF em miniatura (montada em PCB OEM) com interface SPI

CSTR-IMU1640

  • Instabilidade de bias do giroscópio< 1°/hr
  • Consumo de energia< 1W
  • Taxa de atualização4,250Hz
  • Sobrevivência a choques1,500g

Which Castor fits?

Two short questions on what it measures and how it connects, and the model that fits.

Compare all our IMUs

What must it measure?

How will it connect?

Sua solução: Castor IMU 1100

Castor IMU 1100

Sua solução

Castor IMU 1100

IMU tática 6DOF em miniatura com interface RS422

  • InterfaceRS422, entrada de gatilho externo, tempo de validade (TOV), entrada auxiliar
  • Faixa do acelerômetro±10 g
  • Faixa do inclinômetro±1.7 g

Este é o modelo exibido

Exibir este modelo
Castor IMU 1640

Sua solução

Castor IMU 1640

IMU 6DOF em miniatura (montada em PCB OEM) com interface SPI

  • InterfaceSPI, 4 × E/S digitais
  • Faixa do acelerômetro±16 g (±40 g de sobrefaixa)
  • Taxa de atualizaçãoUp to 4250 Hz

Este é o modelo exibido

Exibir este modelo
Castor GYR 1200

Sua solução

Castor GYR 1200

Módulo de giroscópio de 3 eixos de grau tático

  • Instabilidade de bias do giroscópio0.6 °/hr
  • Passeio aleatório angular0.1 °/√hr
  • InterfaceRS422, entrada de gatilho externo, tempo de validade (TOV)

Este é o modelo exibido

Exibir este modelo

Castor IMU 1100

Model
CSTR-IMU1100
Modelo
Castor IMU 1100 · CSTR-IMU1100
Interface
RS422 · Up to 2000 Hz
Instabilidade de bias do giroscópio
0.7°/hr (típ.)
Conformidade
IP65 · MIL-STD-883F

O CSTR-IMU1100 da série Castor é uma unidade de medição inercial de classe tática de alto nível, composta por sensores de alto desempenho (acelerômetro triaxial, giroscópio triaxial e inclinômetro triaxial) baseados na mais recente tecnologia MEMS, que entrega dados de medição inercial de grau de controle por uma interface RS422.

Seu projeto robusto e modular, com saída disponível por interface RS422, torna a IMU 1100 adequada para integração com computadores de controle e outros hardwares de aplicação em sistemas de orientação, navegação e controle, robótica e controle de gimbal, veículos terrestres não tripulados e sistemas de controle de voo.
Como o Castor IMU 1100 processa os dados dos sensores

Os sinais brutos de acelerômetro, giroscópio e inclinômetro são calibrados, compensados em temperatura e filtrados digitalmente em tempo real antes de serem entregues como dados inerciais de grau de controle por RS422.

In

Out

  • ACELERÔMETROMEMS triaxial · ±10 g
  • GIROSCÓPIOMEMS triaxial · ±480°/s
  • INCLINÔMETROTriaxial · ±1.7 g
Processador digital de sinaisMecanismo de calibração e compensação
  • DADOS DE SENSOR CALIBRADOSRS422 · Até Hz
  • DIAGNÓSTICOSAutoteste integrado (BIT)

Tudo construído para a confiabilidade de grau tático

  • Desempenho de giroscópio tático de alto nível

    Excelente instabilidade de bias em operação de 0.7 deg/hr (típica), compensação térmica e boa repetibilidade de partida a partida no curto prazo.

  • Filtragem digital por software

    A IMU1100 possui filtros configuráveis com taps programáveis, otimizando a IMU para o melhor desempenho.

  • Totalmente calibrada

    Calibrada de fábrica quanto a desalinhamento, offsets e erros de fator de escala, com compensação de temperatura.

  • Alta sobrevivência a choques

    A IMU1100 foi projetada para sobreviver a choques de até 1500g, o que a torna adequada para aplicações de alta dinâmica.

  • Comunicação

    Interface RS422, gatilho externo, diagnóstico e opções de dado pronto para comunicação integrada com o controlador do usuário.

  • Alta taxa de atualização

    Oferece taxas de atualização de até 2000Hz e largura de banda configurável conforme os requisitos da aplicação do cliente.

  • Tensão de operação

    Baixo requisito de tensão de alimentação, o que permite alimentar a IMU com sistemas de bateria de baixa tensão.

  • Sensores de baixo ruído

    Acelerômetro e giroscópio de baixo ruído e alta estabilidade, para dados de sensor de alto desempenho.

  • Ambiente de operação

    Ampla faixa de temperatura de operação e compensação de temperatura dos sensores, para desempenho útil em toda a faixa de operação.

Especificações técnicas

Castor IMU 1100, model CSTR-IMU1100, from datasheet v 1.5

Velocidade angular

Faixa±480 °/s
Instabilidade de bias0.7 °/hr (típ.) – 0.5 a 1.2 °/hrAt 25°C
Passeio aleatório angular (ARW)0.13 °/√hr (típ.) – 0.09 a 0.2262 Hz LPF, at 25°C
Repetibilidade de bias±100 °/hr
Largura de banda262 Hz, −3dB
Densidade de ruído0.001 °/s / √Hz
Resolução24 bits
Precisão do fator de escala< 500 ppm1σ, at 25°C
Não linearidade< 40 ppm1σ, fundo de escala ±480°/s

Acelerômetro

Faixa±10 g
Instabilidade de bias0.020 mg (típ.) – 0.016 a 0.024 mgAt 25°C
Passeio aleatório de velocidade (VRW)0.018 m/s/√hr (típ.) – 0.018 a 0.028262 Hz LPF, at 25°C
Repetibilidade de bias±1.5 mg
Largura de banda262 Hz, −3dB
Densidade de ruído0.0001 m/s² / √Hz
Resolução24 bits

Física

Dimensões38.6 (L) × 44.8 (W) × 21.5 (H) mm
Peso72 ± 3 gm
Conector (dispositivo)Pino Micro-D: MDA215SFSP4
Conector (par)Soquete Micro-D: MDA215P4L150S
Parafusos de fixaçãoM4 métrico
Torque recomendado3 Nm

Inclinômetro

Faixa±1.7 g
Instabilidade de bias0.028 mg (típ.) – 0.021 a 0.035 mgAt 25°C
Passeio aleatório de velocidade (VRW)0.026 m/s/√hr (típ.) – 0.024 a 0.032262 Hz LPF, at 25°C
Repetibilidade de bias±1.2 mg
Densidade de ruído0.0001 m/s² / √Hz

Especificações elétricas

Tensão de entrada4.5 to 5.5 VDC
Consumo de energia< 1.3 W
Taxa de atualizaçãoUp to 2000 Hz
AUX (fundo de escala)±2.5 V
DiagnósticoMonitoramento contínuo integrado de temperatura, tensão e integridade dos sensores

Ambiental

Temperatura de operação−40°C to +85°C
Temperatura de armazenamento−55°C to +90°C
Choque mecânico1500 g / 0.5 ms meia-senoideMIL-STD-883F Método 2002.4, condição de teste B
Grau de proteçãoIP65

Interface de comunicação

HardwareRS422, entrada de gatilho externo, tempo de validade (TOV), entrada auxiliar
SoftwareBinário
Taxa de transmissão (baud)374,400 to 1,843,200 bit/s

Temporização

Tempo para transmitir após ligar0.6 s
Tempo para transmitir após reinício1.5 s
Tempo até o primeiro dado válido0.6 s

Applications

  • Orientação, navegação e controleOrientação, navegação e controle
  • Navegação e controle de dronesNavegação e controle de drones

Castor GYR 1200

Model
CSTR-GYR1200
Modelo
Castor GYR 1200 · CSTR-GYR1200
Interface
RS422 · Up to 2000 Hz
Instabilidade de bias
0.6°/hr (típ.)
Conformidade
MIL-STD-810G · MIL-STD-461F · MIL-STD-883 · JSS-55555 · IP65

O CSTR-GYR1200 é um módulo de giroscópio de classe tática de alto nível, construído em torno de um giroscópio MEMS triaxial de alto desempenho. Um processador de bordo de alta velocidade executa algoritmos de processamento digital de sinais para entregar dados de medição inercial de grau de controle por uma interface RS422 padrão, alimentado por uma única fonte de +5V.

Os elementos sensores de cada eixo são calibrados de fábrica quanto a bias e desalinhamento, e compensados quanto aos efeitos de temperatura em toda a faixa de operação de −40°C a +85°C. Seu projeto robusto e modular e a qualificação a choques de 1500 g tornam o GYR1200 adequado para integração com computadores de controle e outros hardwares de aplicação em sistemas de orientação, navegação e controle.

Como o Castor GYR 1200 processa os dados dos sensores

Os sinais do giroscópio triaxial são calibrados e compensados em temperatura em tempo real pelo processador digital de sinais integrado do Castor, para entregar dados de velocidade angular estáveis e de grau de controle.

In

Out

  • GIROSCÓPIO EIXO XMEMS triaxial · ±480°/s
  • GIROSCÓPIO EIXO YMEMS triaxial · ±480°/s
  • GIROSCÓPIO EIXO ZMEMS triaxial · ±480°/s
Processador digital de sinaisMecanismo de calibração e compensação
  • DADOS DE SENSOR CALIBRADOSRS422 · Até Hz
  • DIAGNÓSTICOSAutoteste integrado (BIT)

Tudo construído para a confiabilidade de grau tático

  • Giroscópio tático de alto nível

    Instabilidade de bias em operação de 0.6°/hr, compensação térmica e boa repetibilidade de partida a partida.

  • Excelente desempenho sob vibração

    O GYR1200 é qualificado para choques mecânicos de até 1500 g, o que o torna adequado para plataformas sujeitas a choques intensos.

  • Autodiagnóstico contínuo

    Recursos integrados que permitem ao dispositivo monitorar a própria integridade e o próprio funcionamento, alertando os usuários sobre possíveis problemas em tempo real.

  • Baixa instabilidade de bias

    A deriva da saída do sensor (bias) permanece mínima ao longo do tempo, resultando em medições mais estáveis e precisas.

  • Encapsulamento miniaturizado

    Tamanho compacto, baixo peso e alto desempenho, com calibração, compensação e opções de montagem reforçada.

  • Entrada de gatilho externo

    Usada para temporização precisa, operação determinística, integridade dos dados e verificação de sincronização.

Especificações técnicas

Castor GYR 1200, model CSTR-GYR1200, from datasheet v 1.5

Giroscópio

Instabilidade de bias0.6 °/hrAt 25°C
Passeio aleatório angular (ARW)0.1 °/√hr262 Hz LPF, at 25°C
Faixa±480 °/s
Faixa de bias−250 a +250 °/hr (típ. +2 °/hr)
Largura de banda262 Hz−3dB (262 Hz LPF)
Densidade de ruído0.002 °/s/√Hz
Resolução24 bits
Precisão do fator de escala≤ 500 ppmA 25°C, para ±450°/s
Não linearidade10 ppm (±250°/s) · 20 ppm (±400°/s)
Repetibilidade de bias3 °/hr
Desalinhamento1 mrad
Erro de bias sobre a temperatura50 °/hr
Erro de bias sobre o gradiente de temperatura70 °/hr

Física

Dimensões37.6 (L) × 43.8 (W) × 19 (H) mm (± 0.3 mm)
Peso60 g (± 4 g)
ConectorMicro-D pino MDA215SFSP4 (dispositivo) · Micro-D soquete MDA215P4L150S (par)
Parafusos de fixaçãoM4 métrico
Torque recomendado3 Nm

Elétrica

Tensão de entrada4.5 to 5.5 V DC
Consumo de energia1.2 WTolerância: ±0.5 W
DiagnósticoMonitoramento contínuo integrado de temperatura, tensão e integridade dos sensores
Taxa de atualizaçãoUp to 2000 Hz

Reset (pino NRST)

Nível lógico: alto≥ 2.6 V DC
Nível lógico: baixo≤ 1.6 V DC
Tempo mínimo de retenção para reset1 µs
Resistor de pull-up100 kΩ

Ambiental

Temperatura de operação−40°C to +85°C
Temperatura de armazenamento−55°C to +90°C
Choque mecânico1500 g / 0.5 ms meia-senoideMIL-STD-883F Método 2002.4, condição de teste B
Grau de proteçãoIP65

Interface de comunicação

HardwareRS422, entrada de gatilho externo, tempo de validade (TOV)
SoftwareBinário
Taxa de transmissão (baud)374400 to 1843200 bits/s

Temporização

Tempo para transmitir após ligar0.27 s
Tempo para transmitir após reinício0.26 s
Tempo até o primeiro dado válido0.275 s

Terminação de linha RS422

Resistência de entrada (terminação ligada)120 ΩTolerância ±5%
Resistência de entrada (terminação desligada)300 kΩ

Applications

  • Veículo terrestre não tripuladoVeículo terrestre não tripulado
  • Navegação e controle de dronesNavegação e controle de drones
  • Orientação, navegação e controleOrientação, navegação e controle

Castor IMU 1640

Model
CSTR-IMU1640
Modelo
Castor IMU 1640 · CSTR-IMU1640
Interface
SPI (15 Mbps) · até 4250 Hz
Instabilidade de bias do giroscópio
1°/hr (típ.)
Conformidade
IP65 · MIL-STD-883F

A IMU1640 da série Castor é uma unidade de medição inercial de classe tática de alto nível, composta por um acelerômetro MEMS triaxial e um giroscópio triaxial de alto desempenho, construídos com a mais recente tecnologia MEMS. Um processador de bordo de alta velocidade executa algoritmos superiores de processamento digital de sinais para entregar dados de medição inercial de grau de controle por uma interface SPI digital.

Os elementos sensores de cada eixo são calibrados de fábrica quanto a bias e desalinhamento e compensados em temperatura para permanecerem utilizáveis em toda a faixa de operação. A IMU foi projetada para ser fixada firmemente na PCB do próprio cliente, e seu projeto robusto e modular a torna adequada para integração com computadores de controle e outros hardwares de aplicação em que o tamanho é uma restrição.

Como o Castor IMU 1640 processa os dados dos sensores

Os sinais brutos de acelerômetro e giroscópio são calibrados, compensados em temperatura e filtrados digitalmente em tempo real antes de serem entregues pela interface SPI.

In

Out

  • ACELERÔMETROMEMS triaxial · ±16 g
  • GIROSCÓPIOMEMS triaxial · ±480°/s
Processador digital de sinaisMecanismo de calibração e compensação
  • DADOS DE SENSOR CALIBRADOSSPI · Até Hz
  • DIAGNÓSTICOSAutoteste integrado (BIT)

Tudo construído para a confiabilidade de grau tático

  • Giroscópio tático de alto nível

    Excelente instabilidade de bias em operação de 1°/hr, compensação térmica e boa repetibilidade de partida a partida.

  • Filtragem digital por software

    A IMU1640 possui filtros FIR configuráveis com taps programáveis, otimizando a IMU para o melhor desempenho.

  • Totalmente calibrada em temperatura

    Calibrada de fábrica quanto a temperatura, desalinhamento, offsets e erros de fator de escala.

  • Alta taxa de atualização via SPI

    Oferece taxas de atualização de até 4250 Hz e largura de banda configurável conforme os requisitos da aplicação do cliente.

  • Alta sobrevivência a choques

    A IMU1640 foi projetada para sobreviver a choques de até 1500g, o que a torna adequada para aplicações de alta dinâmica.

  • Tensão de operação

    Baixo requisito de tensão de alimentação (3 a 3.6V DC), o que permite alimentar a IMU com sistemas de bateria de baixa tensão.

  • Sensores de baixo ruído

    Acelerômetro e giroscópio de baixo ruído e alta estabilidade, para dados de sensor de alto desempenho.

  • Ambiente de operação

    Ampla faixa de temperatura de operação e compensação de temperatura dos sensores, para desempenho útil em toda a faixa de operação.

  • Comunicação

    Interface SPI digital, entradas e saídas digitais, diagnóstico e opções de dado pronto para comunicação integrada com o controlador do usuário.

Especificações técnicas

Castor IMU 1640, model CSTR-IMU1640, from datasheet v 1.2

Giroscópio

Faixa±480 °/s
Instabilidade de bias ²1 °/hr (típ.)0.6–1.6 °/hr, at 25°C
Passeio aleatório angular (ARW)0.14 °/√hr (típ.)0.11–0.2 °/√hr, 262 Hz LPF, at 25°C
Repetibilidade de bias ⁵±250 °/hr
Largura de banda400 Hz−3dB (262 Hz LPF)
Resolução32 bits
Precisão do fator de escala< 500 ppm1σ, at 25°C
Não linearidade ⁴< 40 ppm1σ, para fundo de escala ±480°/s

Acelerômetro

Faixa±16 g (±40 g de sobrefaixa)
Instabilidade de bias ¹0.019 mg (típ.)0.015–0.020 mg, at 25°C
Repetibilidade de bias ⁵±1.5 mg
Passeio aleatório de velocidade (VRW)0.017 m/s/√hr (típ.)0.015–0.06 m/s/√hr, 262 Hz LPF, at 25°C
Largura de banda400 Hz−3dB (262 Hz LPF)
Densidade de ruído0.0005 m/s²/√HzCom filtro
Resolução32 bits

Mecânica

Dimensões47 (L) × 44 (W) × 14 (H) mm
Peso57 ± 3 g
Conector (dispositivo)MW-12-03-G-D-118-118
Conector (par)MLE-112-01-G-DV-A-P
Parafusos de fixaçãoM2 métrico
Torque recomendado0.35 Nm

Elétrica

Tensão de entrada3 to 3.6 V DC
Consumo de energia< 1 W
Taxa de atualizaçãoUp to 4250 Hz
DiagnósticoMonitoramento contínuo integrado de temperatura, tensão e integridade dos sensores

Qualificações ambientais

Temperatura de operação ⁶−40°C to +71°C
Temperatura de armazenamento−55°C to +85°C
Choque mecânico ³1500 g / 0.5 ms meia-senoideConforme MIL-STD-883F, Método 2002.4, condição de teste B
Grau de proteçãoIP65

Comunicação

HardwareSPI, 4 × E/S digitais
SoftwareBinário
Velocidade do clock SPI15 Mbps

Temporização

Tempo para transmitir após ligar0.9 s
Tempo até o primeiro dado válido0.9 s

Applications

  • Veículo terrestre não tripuladoVeículo terrestre não tripulado
  • Controle e estabilização de VANTsControle e estabilização de VANTs
  • Controle e estabilização de atitudeControle e estabilização de atitude

IMU 1100 and GYR 1200 and IMU 1640

IMU 1100, GYR 1200, IMU 1640 side by side.

IMU 1100Acel. + giro + inclinômetro · RS422GYR 1200Módulo somente de giroscópio · RS422IMU 1640Acel. + giro · OEM SPI
Conjunto de sensores
SensoresAcelerômetro, giroscópio, inclinômetroSomente giroscópioAcelerômetro, giroscópio
Instabilidade de bias do giroscópio0.7°/hr (típ.)0.6°/hr (típ.) (stronger)1°/hr (típ.)
Instabilidade de bias do acelerômetro0.02 mg (típ.)—0.019 mg (típ.)
Taxa de atualizaçãoUp to 2000 HzUp to 2000 HzUp to 4250 Hz (stronger)
Comunicação e interface
InterfaceRS422RS422SPI (15 Mbps)
Formato dos dadosBinárioBinárioBinário
MontagemMódulo independenteMódulo independenteMontagem em PCB OEM (conector placa a placa)
Elétrica e alimentação
Tensão de entrada4.5 to 5.5 V DC4.5 to 5.5 V DC3 to 3.6 V DC
Consumo de energia< 1.3 W1.2 W< 1 W (stronger)
Mecânica e ambiental
Dimensões38.6 × 44.8 × 21.5 mm37.6 × 43.8 × 19 mm47 × 44 × 14 mm
Peso72 ± 3 g60 ± 4 g57 ± 3 g (stronger)
Choque mecânico1500 g / 0.5 ms meia-senoide1500 g / 0.5 ms meia-senoide1500 g / 0.5 ms meia-senoide
Temperatura de operação−40°C to +85°C−40°C to +85°C−40°C to +71°C
Grau de proteçãoIP65IP65IP65

Perguntas

Perguntas frequentes sobre o .

Qual é a interface do CSTR-IMU1100?

O CSTR-IMU1100 pode ser conectado por RS422.

Para que dinâmicas o CSTR-IMU1100 é adequado?

O CSTR-IMU1100 tem faixa de medição dinâmica de 400 deg./s e até 40g

Quais sensores estão integrados na IMU?

Combina acelerômetros, giroscópios e magnetômetros triaxiais.

Qual é a instabilidade de bias do giroscópio da Castor IMU 1100?

Oferece instabilidade de bias típica de aproximadamente 1°/hr.

Perguntas

Perguntas frequentes sobre o .

Para quais aplicações o Castor GYR1200 é adequado?

O GYR1200 foi projetado para aplicações como navegação e controle de drones, robótica, veículos terrestres não tripulados (UGVs), sistemas de orientação aeroespacial e sistemas de controle de movimento de grau de defesa.

Qual interface de comunicação o Castor GYR1200 suporta?

A unidade se comunica por uma interface RS422, permitindo comunicação confiável e de alta velocidade com computadores de controle, pilotos automáticos e sistemas embarcados.

Qual é a instabilidade de bias do Castor GYR1200?

O Castor GYR1200 oferece instabilidade de bias típica em operação de 0.6°/hr, entregando medições de velocidade angular estáveis e precisas para aplicações de navegação tática.

Perguntas

Perguntas frequentes sobre o .

Para quais aplicações o CSTR-IMU1640 é adequado?

O CSTR-IMU1640 é adequado para controle de voo de VANTs, robótica, veículos terrestres não tripulados, sistemas de estabilização de movimento, orientação aeroespacial e aplicações de defesa de alta dinâmica.

Qual interface de comunicação o CSTR-IMU1640 suporta?

O CSTR-IMU1640 se comunica por uma interface SPI de alta velocidade, permitindo integração sem complicações com controladores embarcados, pilotos automáticos e sistemas de processamento de bordo

O CSTR-IMU1640 pode ser montado diretamente em uma PCB?

Sim, o CSTR-IMU1640 foi projetado como uma IMU OEM montada em PCB e pode ser integrada diretamente à placa de controle do cliente por meio de um conector placa a placa.

Contato

Peça um preço do Castor IMU ou converse com um de nossos engenheiros sobre a sua aplicação.

Escritórios

Índia

Sede e centro de projetos, Pune

Plot No. 7, Lane No. 5, Laxman Nagar, Balewadi
Pune, Maharashtra 411045, India

Abrir no Google Maps

Planta de fabricação, Pune

Vivan Kohli Industrial Park, Shed No. 5, Gat No. 446
Old Pune-Mumbai Highway, Naigaon, Kanhe Phata, Talegaon
Pune, Maharashtra 412106, India

Abrir no Google Maps

Vendas e suporte, Bengaluru

First Floor, Building No. 11, Sai Anugraha
Jeevan Bhima Nagar Main Road
Bengaluru, Karnataka 560075, India

Abrir no Google Maps

Vendas e suporte, Vijayawada

Door No. 52-1/4-8D, Plot No. 9, 5th Cross Road
Veterinary Colony
Vijayawada, Andhra Pradesh 520008, India

Abrir no Google Maps

Internacional

Aeron Systems Pvt. Ltd., Sharjah

Saif Executive Office # P8-17-02
Sharjah Airport International Free Zone Authority
PO Box 8000, Sharjah, U.A.E.

Abrir no Google Maps