الأنسب لك
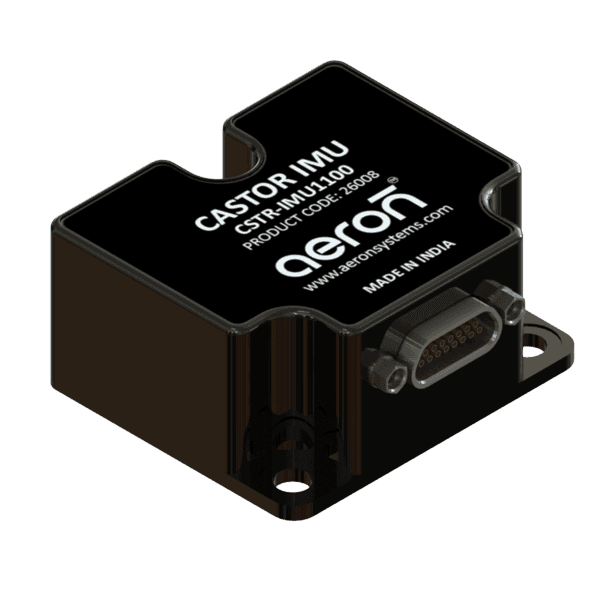
Castor IMU 1100
وحدة قياس بالقصور الذاتي تكتيكية مصغّرة بـ 6 درجات حرية (6DOF) وواجهة RS422
- الواجهةRS422، ومدخل قدح خارجي، وزمن الصلاحية (TOV)، ومدخل مساعد
- مدى مقياس التسارع±10 g
- مدى مقياس الميل±1.7 g
هذا هو الطراز المعروض
اعرض هذا الطرازهذه الصفحة ترجمة آلية مقدَّمة للتسهيل. النسخة الإنجليزية هي النسخة المعتمدة. اقرأ بالإنجليزية
وحدة القياس القصورية
وحدة قياس بالقصور الذاتي تكتيكية مصغّرة بـ 6 درجات حرية (6DOF) وواجهة RS422
CSTR-IMU1100
وحدة IMU مصغّرة بـ 6 درجات حرية (6DOF) (تُثبَّت على لوحة OEM) وواجهة SPI
CSTR-IMU1640
Two short questions on what it measures and how it connects, and the model that fits.
Compare all our IMUsWhat must it measure?
How will it connect?
الأنسب لك: Castor IMU 1100
الأنسب لك
وحدة قياس بالقصور الذاتي تكتيكية مصغّرة بـ 6 درجات حرية (6DOF) وواجهة RS422
هذا هو الطراز المعروض
اعرض هذا الطرازالأنسب لك
وحدة IMU مصغّرة بـ 6 درجات حرية (6DOF) (تُثبَّت على لوحة OEM) وواجهة SPI
هذا هو الطراز المعروض
اعرض هذا الطرازالأنسب لك
وحدة جيروسكوب ثلاثية المحاور من الفئة التكتيكية
هذا هو الطراز المعروض
اعرض هذا الطرازوحدة Castor من السلسلة CSTR-IMU1100 هي وحدة قياس بالقصور الذاتي متقدمة من الفئة التكتيكية، تتألف من مقياس تسارع ثلاثي المحاور عالي الأداء وجيروسكوب ثلاثي المحاور ومقياس ميل ثلاثي المحاور بأحدث تقنيات MEMS، وتقدّم بيانات قياس قصوري بمستوى التحكم عبر واجهة RS422.
يجعل تصميمها المتين والمعياري، مع مخرج متاح عبر واجهة RS422، وحدة IMU 1100 مناسبة للتكامل مع حواسيب التحكم وأجهزة التطبيقات الأخرى في أنظمة التوجيه والملاحة والتحكم، والروبوتات والتحكم بالجيمبال، والمركبات البرية غير المأهولة، وأنظمة التحكم بالطيران.
تُعايَر إشارات مقياس التسارع والجيروسكوب ومقياس الميل الخام وتُعوَّض حراريًا وتُرشَّح رقميًا في الوقت الفعلي قبل تسليمها بيانات قصورية بمستوى التحكم عبر RS422.
In
Out
عدم ثبات انحياز أثناء التشغيل ممتاز بنحو 0.7 deg/hr (نموذجيًا)، مع تعويض حراري وقابلية تكرار جيدة قصيرة الأمد من تشغيل إلى آخر.
يتميز IMU1100 بمرشحات قابلة للضبط ذات نقاط قابلة للبرمجة تحسّن أداء الوحدة إلى أقصى حد.
معايَر في المصنع لأخطاء عدم المحاذاة والانحرافات ومعامل المقياس، ومعوَّض حراريًا.
صُمم IMU1100 لتحمّل صدمات تصل إلى 1500g، مما يجعله مناسبًا للتطبيقات عالية الديناميكية.
واجهة RS422 وخيارات القدح الخارجي والتشخيص وجاهزية البيانات للتواصل المتكامل مع متحكم المستخدم.
يوفّر معدلات تحديث تصل إلى 2000Hz وعرض نطاق قابلًا للضبط وفق متطلبات تطبيق العميل.
يحتاج إلى جهد إمداد منخفض، مما يتيح تشغيل IMU من أنظمة بطاريات منخفضة الجهد.
مستشعرات مقياس تسارع وجيروسكوب منخفضة الضجيج وعالية الثبات لبيانات مستشعرات عالية الأداء.
نطاق حرارة تشغيل واسع وتعويض حراري للمستشعرات لأداء مفيد عبر نطاق التشغيل كله.
| المدى | ±480 °/s |
|---|---|
| عدم ثبات الانحياز | 0.7 °/hr (نموذجي) — من 0.5 إلى 1.2 °/hrعند 25 °C |
| المشي العشوائي الزاوي (ARW) | 0.13 °/√hr (نموذجي) — من 0.09 إلى 0.2مرشح تمرير منخفض 262 Hz، عند 25 °C |
| قابلية تكرار الانحياز | ±100 °/hr |
| عرض النطاق | 262 Hz، −3dB |
| كثافة الضجيج | 0.001 °/s / √Hz |
| درجة التحليل | 24 بت |
| دقة معامل المقياس | أقل من 500 ppm1σ، عند 25 °C |
| اللاخطية | أقل من 40 ppm1σ، المدى الكامل ±480°/s |
| المدى | ±10 g |
|---|---|
| عدم ثبات الانحياز | 0.020 mg (نموذجي) — من 0.016 إلى 0.024 mgعند 25 °C |
| المشي العشوائي للسرعة (VRW) | 0.018 m/s/√hr (نموذجي) — من 0.018 إلى 0.028مرشح تمرير منخفض 262 Hz، عند 25 °C |
| قابلية تكرار الانحياز | ±1.5 mg |
| عرض النطاق | 262 Hz، −3dB |
| كثافة الضجيج | 0.0001 m/s² / √Hz |
| درجة التحليل | 24 بت |
| الأبعاد | 38.6 (طول) × 44.8 (عرض) × 21.5 (ارتفاع) mm |
|---|---|
| الوزن | 72 ± 3 g |
| الموصل (الجهاز) | Micro-D ذكر: MDA215SFSP4 |
| الموصل (المقابل) | Micro-D أنثوي: MDA215P4L150S |
| براغي التثبيت | M4 متري |
| عزم الربط الموصى به | 3 Nm |
| المدى | ±1.7 g |
|---|---|
| عدم ثبات الانحياز | 0.028 mg (نموذجي) — من 0.021 إلى 0.035 mgعند 25 °C |
| المشي العشوائي للسرعة (VRW) | 0.026 m/s/√hr (نموذجي) — من 0.024 إلى 0.032مرشح تمرير منخفض 262 Hz، عند 25 °C |
| قابلية تكرار الانحياز | ±1.2 mg |
| كثافة الضجيج | 0.0001 m/s² / √Hz |
| جهد الدخل | من 4.5 إلى 5.5 VDC |
|---|---|
| استهلاك الطاقة | أقل من 1.3 W |
| معدل التحديث | حتى 2000 Hz |
| AUX (المدى الكامل) | ±2.5 V |
| التشخيص | مراقبة مستمرة مدمجة للحرارة والجهد وسلامة المستشعرات |
| درجة حرارة التشغيل | من −40 °C إلى +85 °C |
|---|---|
| درجة حرارة التخزين | من −55 °C إلى +90 °C |
| الصدمة الميكانيكية | 1500 g / 0.5 ms نصف جيبيةMIL-STD-883F الطريقة 2002.4، شرط الاختبار B |
| الحماية من الاختراق | IP65 |
| العتاد | RS422، ومدخل قدح خارجي، وزمن الصلاحية (TOV)، ومدخل مساعد |
|---|---|
| البرمجيات | ثنائي |
| معدل الإرسال (Baud) | من 374,400 إلى 1,843,200 bit/s |
| الزمن حتى الإرسال بعد التشغيل | 0.6 ثانية |
|---|---|
| الزمن حتى الإرسال بعد إعادة الضبط | 1.5 ثانية |
| الزمن حتى أول بيانات صالحة | 0.6 ثانية |
 التوجيه والملاحة والتحكم
 ملاحة الطائرات المسيّرة والتحكم بها
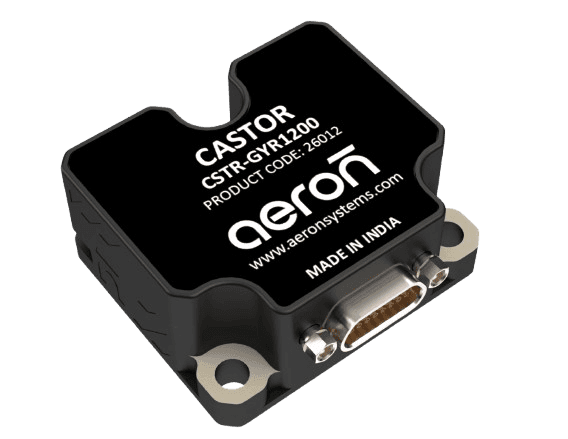
CSTR-GYR1200 وحدة جيروسكوب متقدمة من الفئة التكتيكية مبنية حول جيروسكوب MEMS ثلاثي المحاور عالي الأداء. ويشغّل معالج مدمج عالي السرعة خوارزميات معالجة الإشارات الرقمية لتقديم بيانات قياس قصوري بمستوى التحكم عبر واجهة RS422 قياسية، بتغذية واحدة +5V.
تُعايَر عناصر الاستشعار لكل محور في المصنع للانحياز وعدم المحاذاة، وتُعوَّض لتأثيرات الحرارة عبر نطاق التشغيل الكامل من −40 °C إلى +85 °C. ويجعل تصميمها المتين والمعياري وتأهيلها لتحمّل صدمة 1500 g وحدة GYR1200 مناسبة للتكامل مع حواسيب التحكم وأجهزة التطبيقات الأخرى في أنظمة التوجيه والملاحة والتحكم.
يعايِر معالج الإشارات الرقمية المدمج في Castor إشارات الجيروسكوب ثلاثية المحاور ويعوّضها حراريًا في الوقت الفعلي لتقديم بيانات مستقرة للمعدل الزاوي بمستوى التحكم.
In
Out
عدم ثبات انحياز أثناء التشغيل بمقدار 0.6°/hr، وتعويض حراري، وقابلية تكرار جيدة من تشغيل إلى آخر.
GYR1200 مؤهل لتحمّل صدمات ميكانيكية حتى 1500 g، مما يجعله مناسبًا للمنصات عالية الصدمات.
إمكانات مدمجة تتيح للجهاز مراقبة سلامته ووظائفه وتنبيه المستخدمين إلى المشكلات المحتملة في الوقت الفعلي.
يظل انجراف خرج المستشعر (الانحياز) ضئيلًا بمرور الوقت، مما يعطي قياسات أكثر ثباتًا ودقة.
حجم صغير ووزن خفيف وأداء عالٍ، مع المعايرة والتعويض وخيارات تثبيت معزَّزة.
يُستخدم للتوقيت الدقيق والتشغيل القطعي وسلامة البيانات والتحقق من التزامن.
| عدم ثبات الانحياز | 0.6 °/hrعند 25 °C |
|---|---|
| المشي العشوائي الزاوي (ARW) | 0.1 °/√hrمرشح تمرير منخفض 262 Hz، عند 25 °C |
| المدى | ±480 °/s |
| نطاق الانحياز | من −250 إلى +250 °/hr (نموذجيًا +2 °/hr) |
| عرض النطاق | 262 Hz−3dB (مرشح تمرير منخفض 262 Hz) |
| كثافة الضجيج | 0.002 °/s/√Hz |
| درجة التحليل | 24 بت |
| دقة معامل المقياس | ≤ 500 ppmعند 25 °C، لمدى ±450°/s |
| اللاخطية | 10 ppm (±250°/s) · 20 ppm (±400°/s) |
| قابلية تكرار الانحياز | 3 °/hr |
| عدم المحاذاة | 1 mrad |
| خطأ الانحياز مع الحرارة | 50 °/hr |
| خطأ الانحياز مع تدرج الحرارة | 70 °/hr |
| الأبعاد | 37.6 (طول) × 43.8 (عرض) × 19 (ارتفاع) mm (± 0.3 mm) |
|---|---|
| الوزن | 60 g (± 4 g) |
| الموصل | Micro-D ذكر MDA215SFSP4 (الجهاز) · Micro-D أنثوي MDA215P4L150S (المقابل) |
| براغي التثبيت | M4 متري |
| عزم الربط الموصى به | 3 Nm |
| جهد الدخل | من 4.5 إلى 5.5 V DC |
|---|---|
| استهلاك الطاقة | 1.2 Wالسماحية: ±0.5 W |
| التشخيص | مراقبة مستمرة مدمجة للحرارة والجهد وسلامة المستشعرات |
| معدل التحديث | حتى 2000 Hz |
| المستوى المنطقي: مرتفع | ≥ 2.6 V DC |
|---|---|
| المستوى المنطقي: منخفض | ≤ 1.6 V DC |
| أدنى زمن احتجاز لإعادة الضبط | 1 µs |
| مقاومة الرفع (Pull-Up) | 100 kΩ |
| درجة حرارة التشغيل | من −40 °C إلى +85 °C |
|---|---|
| درجة حرارة التخزين | من −55 °C إلى +90 °C |
| الصدمة الميكانيكية | 1500 g / 0.5 ms نصف جيبيةMIL-STD-883F الطريقة 2002.4، شرط الاختبار B |
| الحماية من الاختراق | IP65 |
| العتاد | RS422، ومدخل قدح خارجي، وزمن الصلاحية (TOV) |
|---|---|
| البرمجيات | ثنائي |
| معدل الإرسال (Baud) | من 374400 إلى 1843200 bit/s |
| الزمن حتى الإرسال بعد التشغيل | 0.27 ثانية |
|---|---|
| الزمن حتى الإرسال بعد إعادة الضبط | 0.26 ثانية |
| الزمن حتى أول بيانات صالحة | 0.275 ثانية |
| مقاومة الدخل (الإنهاء مفعَّل) | 120 Ωالسماحية ±5% |
|---|---|
| مقاومة الدخل (الإنهاء معطَّل) | 300 kΩ |
 مركبة برية غير مأهولة
 ملاحة الطائرات المسيّرة والتحكم بها
 التوجيه والملاحة والتحكم
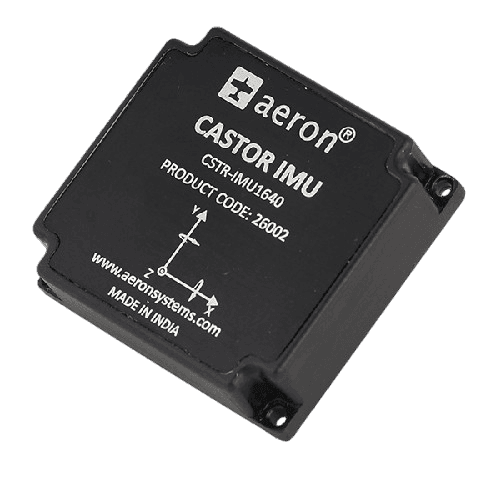
وحدة Castor IMU1640 هي وحدة قياس بالقصور الذاتي متقدمة من الفئة التكتيكية، تتألف من مقياس تسارع ثلاثي المحاور عالي الأداء وجيروسكوب ثلاثي المحاور بأحدث تقنيات MEMS. ويشغّل معالج مدمج عالي السرعة خوارزميات متفوقة لمعالجة الإشارات الرقمية لتقديم بيانات قياس قصوري بمستوى التحكم عبر واجهة SPI رقمية.
تُعايَر عناصر الاستشعار لكل محور في المصنع للانحياز وعدم المحاذاة، وتُعوَّض حراريًا لتبقى صالحة للاستخدام عبر نطاق التشغيل الكامل. صُممت وحدة IMU لتُثبَّت بإحكام على لوحة PCB الخاصة بالعميل، ويجعلها تصميمها المتين والمعياري مناسبة للتكامل مع حواسيب التحكم وأجهزة التطبيقات الأخرى حيث يشكّل الحجم قيدًا.
تُعايَر إشارات مقياس التسارع والجيروسكوب الخام وتُعوَّض حراريًا وتُرشَّح رقميًا في الوقت الفعلي قبل تسليمها عبر واجهة SPI.
In
Out
عدم ثبات انحياز أثناء التشغيل ممتاز بمقدار 1°/hr، وتعويض حراري، وقابلية تكرار جيدة من تشغيل إلى آخر.
يتميز IMU1640 بمرشحات FIR قابلة للضبط ذات نقاط قابلة للبرمجة تحسّن أداء الوحدة إلى أقصى حد.
معايَر في المصنع للحرارة وعدم المحاذاة والانحرافات وأخطاء معامل المقياس.
يوفّر معدلات تحديث تصل إلى 4250 Hz وعرض نطاق قابلًا للضبط وفق متطلبات تطبيق العميل.
صُمم IMU1640 لتحمّل صدمات تصل إلى 1500g، مما يجعله مناسبًا للتطبيقات عالية الديناميكية.
يحتاج إلى جهد إمداد منخفض (من 3 إلى 3.6V DC)، مما يتيح تشغيل IMU من أنظمة بطاريات منخفضة الجهد.
مستشعرات مقياس تسارع وجيروسكوب منخفضة الضجيج وعالية الثبات لبيانات مستشعرات عالية الأداء.
نطاق حرارة تشغيل واسع وتعويض حراري للمستشعرات لأداء مفيد عبر نطاق التشغيل كله.
واجهة SPI رقمية ومداخل ومخارج رقمية وخيارات التشخيص وجاهزية البيانات للتواصل المتكامل مع متحكم المستخدم.
| المدى | ±480 °/s |
|---|---|
| عدم ثبات الانحياز ² | 1 °/hr (نموذجي)0.6–1.6 °/hr، عند 25 °C |
| المشي العشوائي الزاوي (ARW) | 0.14 °/√hr (نموذجي)0.11–0.2 °/√hr، مرشح تمرير منخفض 262 Hz، عند 25 °C |
| قابلية تكرار الانحياز ⁵ | ±250 °/hr |
| عرض النطاق | 400 Hz−3dB (مرشح تمرير منخفض 262 Hz) |
| درجة التحليل | 32 بت |
| دقة معامل المقياس | أقل من 500 ppm1σ، عند 25 °C |
| اللاخطية ⁴ | أقل من 40 ppm1σ، للمدى الكامل ±480°/s |
| المدى | ±16 g (±40 g تجاوز للمدى) |
|---|---|
| عدم ثبات الانحياز ¹ | 0.019 mg (نموذجي)0.015–0.020 mg، عند 25 °C |
| قابلية تكرار الانحياز ⁵ | ±1.5 mg |
| المشي العشوائي للسرعة (VRW) | 0.017 m/s/√hr (نموذجي)0.015–0.06 m/s/√hr، مرشح تمرير منخفض 262 Hz، عند 25 °C |
| عرض النطاق | 400 Hz−3dB (مرشح تمرير منخفض 262 Hz) |
| كثافة الضجيج | 0.0005 m/s²/√Hzمع المرشح |
| درجة التحليل | 32 بت |
| الأبعاد | 47 (طول) × 44 (عرض) × 14 (ارتفاع) mm |
|---|---|
| الوزن | 57 ± 3 g |
| الموصل (الجهاز) | MW-12-03-G-D-118-118 |
| الموصل (المقابل) | MLE-112-01-G-DV-A-P |
| براغي التثبيت | M2 متري |
| عزم الربط الموصى به | 0.35 Nm |
| جهد الدخل | من 3 إلى 3.6 V DC |
|---|---|
| استهلاك الطاقة | أقل من 1 W |
| معدل التحديث | حتى 4250 Hz |
| التشخيص | مراقبة مستمرة مدمجة للحرارة والجهد وسلامة المستشعرات |
| حرارة التشغيل ⁶ | من −40 °C إلى +71 °C |
|---|---|
| درجة حرارة التخزين | من −55 °C إلى +85 °C |
| الصدمة الميكانيكية ³ | 1500 g / 0.5 ms نصف جيبيةوفق MIL-STD-883F، الطريقة 2002.4، شرط الاختبار B |
| الحماية من الاختراق | IP65 |
| العتاد | SPI، 4 × مداخل/مخارج رقمية |
|---|---|
| البرمجيات | ثنائي |
| سرعة ساعة SPI | 15 Mbps |
| الزمن حتى الإرسال بعد التشغيل | 0.9 ثانية |
|---|---|
| الزمن حتى أول بيانات صالحة | 0.9 ثانية |
 مركبة برية غير مأهولة
 التحكم بالطائرات المسيّرة وتثبيتها
 التحكم بالوضعية وتثبيتها
IMU 1100, GYR 1200, IMU 1640 side by side.
| IMU 1100مقياس تسارع + جيروسكوب + مقياس ميل · RS422 | GYR 1200وحدة جيروسكوب فقط · RS422 | IMU 1640مقياس تسارع + جيروسكوب · SPI للمصنّعين الأصليين (OEM) | |
|---|---|---|---|
| مجموعة المستشعرات | |||
| المستشعرات | مقياس تسارع وجيروسكوب ومقياس ميل | جيروسكوب فقط | مقياس تسارع وجيروسكوب |
| عدم ثبات انحياز الجيروسكوب | 0.7°/hr (نموذجي) | 0.6°/hr (نموذجي) (stronger) | 1°/hr (نموذجي) |
| عدم ثبات انحياز مقياس التسارع | 0.02 mg (نموذجي) | — | 0.019 mg (نموذجي) |
| معدل التحديث | حتى 2000 Hz | حتى 2000 Hz | حتى 4250 Hz (stronger) |
| الاتصال والواجهة | |||
| الواجهة | RS422 | RS422 | SPI (15 Mbps) |
| صيغة البيانات | ثنائي | ثنائي | ثنائي |
| التركيب | وحدة مستقلة | وحدة مستقلة | تركيب على لوحة OEM (موصل لوحة إلى لوحة) |
| الخصائص الكهربائية والطاقة | |||
| جهد الدخل | من 4.5 إلى 5.5 V DC | من 4.5 إلى 5.5 V DC | من 3 إلى 3.6 V DC |
| استهلاك الطاقة | أقل من 1.3 W | 1.2 W | أقل من 1 W (stronger) |
| الخصائص الميكانيكية والبيئية | |||
| الأبعاد | 38.6 × 44.8 × 21.5 mm | 37.6 × 43.8 × 19 mm | 47 × 44 × 14 mm |
| الوزن | 72 ± 3 g | 60 ± 4 g | 57 ± 3 g (stronger) |
| الصدمة الميكانيكية | 1500 g / 0.5 ms نصف جيبية | 1500 g / 0.5 ms نصف جيبية | 1500 g / 0.5 ms نصف جيبية |
| درجة حرارة التشغيل | من −40 °C إلى +85 °C | من −40 °C إلى +85 °C | من −40 °C إلى +71 °C |
| الحماية من الاختراق | IP65 | IP65 | IP65 |
أسئلة شائعة حول .
يمكن ربط CSTR-IMU1100 عبر RS422.
يبلغ مدى القياس الديناميكي لـ CSTR-IMU1100 ما قدره 400 deg./s وحتى 40g.
يجمع بين مقاييس التسارع والجيروسكوبات ومقاييس المغنطة ثلاثية المحاور.
يوفّر عدم ثبات انحياز نموذجيًا يبلغ نحو 1°/hr.
أسئلة شائعة حول .
صُمم GYR1200 لتطبيقات مثل ملاحة الطائرات المسيّرة والتحكم بها، والروبوتات، والمركبات البرية غير المأهولة (UGV)، وأنظمة التوجيه الفضائية، وأنظمة التحكم بالحركة بمستوى الدفاع.
تتصل الوحدة عبر واجهة RS422، مما يتيح اتصالًا سريعًا وموثوقًا مع حواسيب التحكم والطيار الآلي والأنظمة المدمجة.
يوفّر Castor GYR1200 عدم ثبات انحياز نموذجيًا أثناء التشغيل يبلغ 0.6°/hr، فيقدّم قياسات مستقرة ودقيقة للمعدل الزاوي لتطبيقات الملاحة التكتيكية.
أسئلة شائعة حول .
يناسب CSTR-IMU1640 التحكم بطيران الطائرات المسيّرة، والروبوتات، والمركبات البرية غير المأهولة، وأنظمة تثبيت الحركة، والتوجيه الفضائي، وتطبيقات الدفاع عالية الديناميكية.
يتصل CSTR-IMU1640 عبر واجهة SPI عالية السرعة، مما يتيح تكاملًا سلسًا مع المتحكمات المدمجة والطيار الآلي وأنظمة المعالجة على متن المنصة
نعم، صُمم CSTR-IMU1640 وحدةَ IMU تُثبَّت على لوحة OEM ويمكن دمجها مباشرة على لوحة التحكم الخاصة بالعميل باستخدام موصل لوحة إلى لوحة.
منتجات أخرى من الروبوتات والقطاع الصناعي، معروضة بمقياس أبعادها الحقيقية.
اطلب سعر وحدة Castor IMU، أو تحدّث مع أحد مهندسينا عن تطبيقك.
المبيعات
المنتجات وعروض الأسعار والعروض التوضيحية
الدعم الفني
مساعدة بشأن منتج مثبّت
الوظائف
الوظائف وطلبات التوظيف
الهند
Plot No. 7, Lane No. 5, Laxman Nagar, Balewadi
Pune, Maharashtra 411045, India
Vivan Kohli Industrial Park, Shed No. 5, Gat No. 446
Old Pune-Mumbai Highway, Naigaon, Kanhe Phata, Talegaon
Pune, Maharashtra 412106, India
First Floor, Building No. 11, Sai Anugraha
Jeevan Bhima Nagar Main Road
Bengaluru, Karnataka 560075, India
Door No. 52-1/4-8D, Plot No. 9, 5th Cross Road
Veterinary Colony
Vijayawada, Andhra Pradesh 520008, India
دوليًا
Saif Executive Office # P8-17-02
Sharjah Airport International Free Zone Authority
PO Box 8000, Sharjah, U.A.E.