Saltar al contenido

Esta página es una traducción automática que se ofrece por comodidad. La versión en inglés es la versión oficial. Leer en inglés

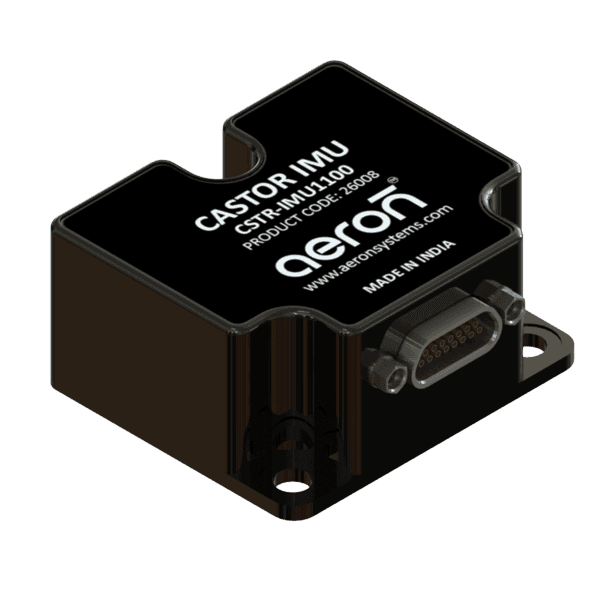
IMU Castor

Unidad de medición inercial

Ayúdeme a elegir
IMU Castor 1100

IMU táctica miniatura de 6 grados de libertad con interfaz RS422

CSTR-IMU1100

  • Inestabilidad del sesgo del giroscopio0.7°/hr
  • Consumo de energía< 1.3W
  • Frecuencia de actualización2,000Hz
  • Resistencia a impactos1,500g
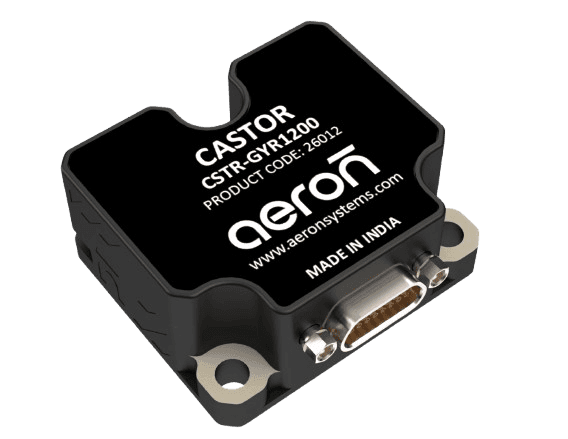
Castor GYR 1200

Módulo de giroscopio de 3 ejes de grado táctico

CSTR-GYR1200

  • Inestabilidad del sesgo0.6°/hr
  • Consumo de energía1.2W
  • Frecuencia de actualización2,000Hz
  • Resistencia a impactos1,500g
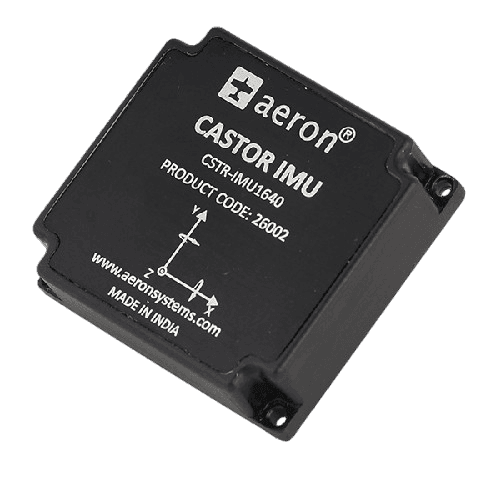
Castor IMU 1640

IMU miniatura de 6 grados de libertad (montaje en PCB OEM) con interfaz SPI

CSTR-IMU1640

  • Inestabilidad del sesgo del giroscopio< 1°/hr
  • Consumo de energía< 1W
  • Frecuencia de actualización4,250Hz
  • Resistencia a impactos1,500g

Which Castor fits?

Two short questions on what it measures and how it connects, and the model that fits.

Compare all our IMUs

What must it measure?

How will it connect?

Su coincidencia: IMU Castor 1100

IMU Castor 1100

Su coincidencia

IMU Castor 1100

IMU táctica miniatura de 6 grados de libertad con interfaz RS422

  • InterfazRS422, entrada de disparo externo, tiempo de validez (TOV), entrada auxiliar
  • Rango del acelerómetro±10 g
  • Rango del inclinómetro±1.7 g

Este es el modelo que se muestra

Mostrar este modelo
Castor IMU 1640

Su coincidencia

Castor IMU 1640

IMU miniatura de 6 grados de libertad (montaje en PCB OEM) con interfaz SPI

  • InterfazSPI, 4 × E/S digitales
  • Rango del acelerómetro±16 g (±40 g de sobrerrango)
  • Frecuencia de actualizaciónHasta 4250 Hz

Este es el modelo que se muestra

Mostrar este modelo
Castor GYR 1200

Su coincidencia

Castor GYR 1200

Módulo de giroscopio de 3 ejes de grado táctico

  • Inestabilidad de sesgo del giroscopio0,6 °/hr
  • Paseo aleatorio angular0,1 °/√hr
  • InterfazRS422, entrada de disparo externo, tiempo de validez (TOV)

Este es el modelo que se muestra

Mostrar este modelo

IMU Castor 1100

Model
CSTR-IMU1100
Modelo
Castor IMU 1100 · CSTR-IMU1100
Interfaz
RS422 · Hasta 2000 Hz
Inestabilidad del sesgo del giroscopio
0,7 °/hr (típ.)
Conformidad
IP65 · MIL-STD-883F

La serie Castor CSTR-IMU1100 es una unidad de medición inercial táctica de gama alta formada por un acelerómetro triaxial, un giroscopio triaxial y un inclinómetro triaxial de alto rendimiento, basados en la última tecnología MEMS, que proporciona datos de medición inercial de grado de control mediante una interfaz RS422.

Su diseño robusto y modular, con salida disponible mediante una interfaz RS422, hace que la IMU 1100 sea adecuada para integrarse con ordenadores de control y otro hardware de aplicación en sistemas de guiado, navegación y control, robótica y control de cardán, vehículos terrestres no tripulados y sistemas de control de vuelo.
Cómo procesa IMU 1100 los datos de los sensores

Las señales brutas del acelerómetro, el giroscopio y el inclinómetro se calibran, se compensan en temperatura y se filtran digitalmente en tiempo real antes de entregarse como datos inerciales de grado de control por RS422.

In

Out

  • ACELERÓMETROMEMS triaxial · ±10 g
  • GIROSCOPIOMEMS triaxial · ±480 °/s
  • INCLINÓMETROTriaxial · ±1,7 g
Procesador digital de señalesMotor de calibración y compensación
  • DATOS DE SENSOR CALIBRADOSRS422 · Hasta Hz
  • DIAGNÓSTICOPrueba integrada (BIT)

Todo diseñado para una fiabilidad de grado táctico

  • Rendimiento de giroscopio táctico de gama alta

    Excelente inestabilidad de sesgo en marcha de 0,7 °/hr (típica), compensación térmica y buena repetibilidad de arranque a arranque a corto plazo.

  • Filtrado digital por software

    La IMU1100 incorpora filtros configurables con tomas programables que optimizan la IMU para obtener el mejor rendimiento.

  • Totalmente calibrada

    Calibrada de fábrica frente a desalineación, desfases y errores del factor de escala, y con compensación de temperatura.

  • Alta resistencia a impactos

    La IMU1100 está diseñada para soportar impactos de hasta 1500g, lo que la hace adecuada para aplicaciones de alta dinámica.

  • Comunicación

    Interfaz RS422, disparo externo, diagnóstico y opciones de datos listos para una comunicación integrada con el controlador del usuario.

  • Alta frecuencia de actualización

    Ofrece frecuencias de actualización de hasta 2000 Hz y ancho de banda configurable según los requisitos de la aplicación del cliente.

  • Tensión de funcionamiento

    Su bajo requisito de tensión de alimentación permite alimentar la IMU con sistemas de baterías de baja tensión.

  • Sensores de bajo ruido

    Acelerómetros y giroscopios de bajo ruido y gran estabilidad para datos de sensor de alto rendimiento.

  • Entorno de funcionamiento

    Amplio rango de temperatura de funcionamiento y compensación de temperatura de los sensores para un rendimiento útil en todo el rango.

Especificaciones técnicas

IMU Castor 1100, model CSTR-IMU1100, from datasheet v 1.5

Velocidad angular

Rango±480 °/s
Inestabilidad del sesgo0,7 °/hr (típ.), de 0,5 a 1,2 °/hrA 25 °C
Paseo aleatorio angular (ARW)0,13 °/√hr (típ.), de 0,09 a 0,2LPF de 262 Hz, a 25 °C
Repetibilidad del sesgo±100 °/hr
Ancho de banda262 Hz, −3 dB
Densidad de ruido0,001 °/s / √Hz
Resolución24 bits
Precisión del factor de escala< 500 ppm1σ, a 25 °C
No linealidad< 40 ppm1σ, escala completa ±480 °/s

Acelerómetro

Rango±10 g
Inestabilidad del sesgo0,020 mg (típ.), de 0,016 a 0,024 mgA 25 °C
Paseo aleatorio de velocidad (VRW)0,018 m/s/√hr (típ.), de 0,018 a 0,028LPF de 262 Hz, a 25 °C
Repetibilidad del sesgo±1.5 mg
Ancho de banda262 Hz, −3 dB
Densidad de ruido0,0001 m/s² / √Hz
Resolución24 bits

Características físicas

Dimensiones38,6 (L) × 44,8 (An) × 21,5 (Al) mm
Peso72 ± 3 g
Conector (dispositivo)Micro-D macho: MDA215SFSP4
Conector (de acoplamiento)Micro-D hembra: MDA215P4L150S
Pernos de fijaciónM4 métrico
Par de apriete recomendado3 Nm

Inclinómetro

Rango±1.7 g
Inestabilidad del sesgo0,028 mg (típ.), de 0,021 a 0,035 mgA 25 °C
Paseo aleatorio de velocidad (VRW)0,026 m/s/√hr (típ.), de 0,024 a 0,032LPF de 262 Hz, a 25 °C
Repetibilidad del sesgo±1.2 mg
Densidad de ruido0,0001 m/s² / √Hz

Especificaciones eléctricas

Tensión de entrada4,5 a 5,5 V CC
Consumo de energía< 1.3 W
Frecuencia de actualizaciónHasta 2000 Hz
AUX (escala completa)±2.5 V
DiagnósticoMonitorización continua integrada de temperatura, tensión y estado de los sensores

Ambientales

Temperatura de funcionamiento−40 °C a +85 °C
Temperatura de almacenamiento−55 °C a +90 °C
Impacto mecánico1500 g / 0,5 ms semisinusoidalMIL-STD-883F, método 2002.4, condición de ensayo B
Protección contra la entradaIP65

Interfaz de comunicación

HardwareRS422, entrada de disparo externo, tiempo de validez (TOV), entrada auxiliar
SoftwareBinario
Velocidad en baudios374 400 a 1 843 200 bit/s

Temporización

Tiempo de transmisión tras el encendido0,6 s
Tiempo de transmisión tras el reinicio1,5 s
Tiempo hasta los primeros datos válidos0,6 s

Applications

  • Guiado, navegación y controlGuiado, navegación y control
  • Navegación y control de dronesNavegación y control de drones

Castor GYR 1200

Model
CSTR-GYR1200
Modelo
Castor GYR 1200 · CSTR-GYR1200
Interfaz
RS422 · Hasta 2000 Hz
Inestabilidad del sesgo
0,6 °/hr (típ.)
Conformidad
MIL-STD-810G · MIL-STD-461F · MIL-STD-883 · JSS-55555 · IP65

El CSTR-GYR1200 es un módulo de giroscopio táctico de gama alta construido en torno a un giroscopio MEMS triaxial de alto rendimiento. Un procesador integrado de alta velocidad ejecuta algoritmos de procesamiento digital de señales para entregar datos de medición inercial de grado de control mediante una interfaz RS422 estándar, con una única alimentación de +5 V.

Los elementos sensores de cada eje se calibran en fábrica en sesgo y desalineación, y se compensan frente a los efectos de la temperatura en todo el rango de funcionamiento de −40 °C a +85 °C. Su diseño robusto y modular y su cualificación frente a impactos de 1500 g hacen del GYR1200 una opción idónea para integrarse con ordenadores de control y otro hardware de aplicación en sistemas de guiado, navegación y control.

Cómo procesa GYR 1200 los datos de los sensores

El procesador digital de señales integrado de Castor calibra y compensa en temperatura en tiempo real las señales del giroscopio triaxial para entregar datos de velocidad angular estables y de grado de control.

In

Out

  • GIROSCOPIO, EJE XMEMS triaxial · ±480 °/s
  • GIROSCOPIO, EJE YMEMS triaxial · ±480 °/s
  • GIROSCOPIO, EJE ZMEMS triaxial · ±480 °/s
Procesador digital de señalesMotor de calibración y compensación
  • DATOS DE SENSOR CALIBRADOSRS422 · Hasta Hz
  • DIAGNÓSTICOPrueba integrada (BIT)

Todo diseñado para una fiabilidad de grado táctico

  • Giroscopio táctico de gama alta

    Inestabilidad de sesgo en marcha de 0,6 °/hr, compensación térmica y buena repetibilidad de arranque a arranque.

  • Excelente rendimiento bajo vibración

    El GYR1200 está cualificado para impactos mecánicos de hasta 1500 g, lo que lo hace adecuado para plataformas sometidas a fuertes impactos.

  • Autodiagnóstico continuo

    Funciones integradas que permiten al dispositivo supervisar su propio estado y funcionamiento y avisar al usuario de posibles problemas en tiempo real.

  • Baja inestabilidad del sesgo

    La deriva de salida (sesgo) del sensor se mantiene mínima con el tiempo, lo que da mediciones más estables y precisas.

  • Formato miniatura

    Tamaño compacto, poco peso y alto rendimiento, con calibración, compensación y opciones de montaje reforzado.

  • Entrada de disparo externo

    Se utiliza para una temporización precisa, un funcionamiento determinista, la integridad de los datos y la verificación de la sincronización.

Especificaciones técnicas

Castor GYR 1200, model CSTR-GYR1200, from datasheet v 1.5

Giroscopio

Inestabilidad del sesgo0,6 °/hrA 25 °C
Paseo aleatorio angular (ARW)0,1 °/√hrLPF de 262 Hz, a 25 °C
Rango±480 °/s
Rango de sesgo−250 a +250 °/hr (típ. +2 °/hr)
Ancho de banda262 Hz−3dB (262 Hz LPF)
Densidad de ruido0,002 °/s/√Hz
Resolución24 bits
Precisión del factor de escala≤ 500 ppmA 25 °C, para ±450 °/s
No linealidad10 ppm (±250 °/s) · 20 ppm (±400 °/s)
Repetibilidad del sesgo3 °/hr
Desalineación1 mrad
Error de sesgo con la temperatura50 °/hr
Error de sesgo con el gradiente de temperatura70 °/hr

Características físicas

Dimensiones37,6 (L) × 43,8 (An) × 19 (Al) mm (± 0,3 mm)
Peso60 g (± 4 g)
ConectorMicro-D macho MDA215SFSP4 (dispositivo) · Micro-D hembra MDA215P4L150S (de acoplamiento)
Pernos de fijaciónM4 métrico
Par de apriete recomendado3 Nm

Características eléctricas

Tensión de entrada4,5 a 5,5 V CC
Consumo de energía1,2 WTolerancia: ±0,5 W
DiagnósticoMonitorización continua integrada de temperatura, tensión y estado de los sensores
Frecuencia de actualizaciónHasta 2000 Hz

Reinicio (pin NRST)

Nivel lógico: alto≥ 2,6 V CC
Nivel lógico: bajo≤ 1,6 V CC
Tiempo mínimo de mantenimiento del reinicio1 µs
Resistencia de pull-up100 kΩ

Ambientales

Temperatura de funcionamiento−40 °C a +85 °C
Temperatura de almacenamiento−55 °C a +90 °C
Impacto mecánico1500 g / 0,5 ms semisinusoidalMIL-STD-883F, método 2002.4, condición de ensayo B
Protección contra la entradaIP65

Interfaz de comunicación

HardwareRS422, entrada de disparo externo, tiempo de validez (TOV)
SoftwareBinario
Velocidad en baudios374 400 a 1 843 200 bit/s

Temporización

Tiempo de transmisión tras el encendido0,27 s
Tiempo de transmisión tras el reinicio0,26 s
Tiempo hasta los primeros datos válidos0,275 s

Terminación de línea RS422

Resistencia de entrada (terminación activada)120 ΩTolerancia ±5 %
Resistencia de entrada (terminación desactivada)300 kΩ

Applications

  • Vehículo terrestre no tripuladoVehículo terrestre no tripulado
  • Navegación y control de dronesNavegación y control de drones
  • Guiado, navegación y controlGuiado, navegación y control

Castor IMU 1640

Model
CSTR-IMU1640
Modelo
Castor IMU 1640 · CSTR-IMU1640
Interfaz
SPI (15 Mbps) · Hasta 4250 Hz
Inestabilidad del sesgo del giroscopio
1 °/hr (típ.)
Conformidad
IP65 · MIL-STD-883F

La serie Castor IMU1640 es una unidad de medición inercial táctica de gama alta formada por un acelerómetro MEMS triaxial y un giroscopio triaxial de alto rendimiento, basados en la última tecnología MEMS. Un procesador integrado de alta velocidad ejecuta algoritmos superiores de procesamiento digital de señales para entregar datos de medición inercial de grado de control mediante una interfaz digital SPI.

Los elementos sensores de cada eje se calibran en fábrica en sesgo y desalineación y se compensan en temperatura para seguir siendo utilizables en todo el rango de funcionamiento. La IMU está diseñada para montarse firmemente en la PCB del propio cliente, y su diseño robusto y modular la hace adecuada para integrarse con ordenadores de control y otro hardware de aplicación en los que el tamaño es una limitación.

Cómo procesa IMU 1640 los datos de los sensores

Las señales brutas del acelerómetro y del giroscopio se calibran, se compensan en temperatura y se filtran digitalmente en tiempo real antes de entregarse por la interfaz SPI.

In

Out

  • ACELERÓMETROMEMS triaxial · ±16 g
  • GIROSCOPIOMEMS triaxial · ±480 °/s
Procesador digital de señalesMotor de calibración y compensación
  • DATOS DE SENSOR CALIBRADOSSPI · Hasta Hz
  • DIAGNÓSTICOPrueba integrada (BIT)

Todo diseñado para una fiabilidad de grado táctico

  • Giroscopio táctico de gama alta

    Excelente inestabilidad de sesgo en marcha de 1 °/hr, compensación térmica y buena repetibilidad de arranque a arranque.

  • Filtrado digital por software

    La IMU1640 incorpora filtros FIR configurables con tomas programables que optimizan la IMU para obtener el mejor rendimiento.

  • Totalmente calibrada en temperatura

    Calibrada de fábrica frente a temperatura, desalineación, desfases y errores del factor de escala.

  • Alta frecuencia de actualización por SPI

    Ofrece frecuencias de actualización de hasta 4250 Hz y ancho de banda configurable según los requisitos de la aplicación del cliente.

  • Alta resistencia a impactos

    La IMU1640 está diseñada para soportar impactos de hasta 1500g, lo que la hace adecuada para aplicaciones de alta dinámica.

  • Tensión de funcionamiento

    Bajo requisito de tensión de alimentación (3 a 3,6 V CC), que permite alimentar la IMU con sistemas de baterías de baja tensión.

  • Sensores de bajo ruido

    Acelerómetros y giroscopios de bajo ruido y gran estabilidad para datos de sensor de alto rendimiento.

  • Entorno de funcionamiento

    Amplio rango de temperatura de funcionamiento y compensación de temperatura de los sensores para un rendimiento útil en todo el rango.

  • Comunicación

    Interfaz digital SPI, entradas y salidas digitales, diagnóstico y opciones de datos listos para una comunicación integrada con el controlador del usuario.

Especificaciones técnicas

Castor IMU 1640, model CSTR-IMU1640, from datasheet v 1.2

Giroscopio

Rango±480 °/s
Inestabilidad del sesgo ²1 °/hr (típ.)0,6–1,6 °/hr, a 25 °C
Paseo aleatorio angular (ARW)0,14 °/√hr (típ.)0,11–0,2 °/√hr, LPF de 262 Hz, a 25 °C
Repetibilidad del sesgo ⁵±250 °/hr
Ancho de banda400 Hz−3dB (262 Hz LPF)
Resolución32 bits
Precisión del factor de escala< 500 ppm1σ, a 25 °C
No linealidad ⁴< 40 ppm1σ, para escala completa ±480 °/s

Acelerómetro

Rango±16 g (±40 g de sobrerrango)
Inestabilidad del sesgo ¹0,019 mg (típ.)0,015–0,020 mg, a 25 °C
Repetibilidad del sesgo ⁵±1.5 mg
Paseo aleatorio de velocidad (VRW)0,017 m/s/√hr (típ.)0,015–0,06 m/s/√hr, LPF de 262 Hz, a 25 °C
Ancho de banda400 Hz−3dB (262 Hz LPF)
Densidad de ruido0,0005 m/s²/√HzCon filtro
Resolución32 bits

Mecánica

Dimensiones47 (L) × 44 (An) × 14 (Al) mm
Peso57 ± 3 g
Conector (dispositivo)MW-12-03-G-D-118-118
Conector (de acoplamiento)MLE-112-01-G-DV-A-P
Pernos de fijaciónM2 métrico
Par de apriete recomendado0,35 Nm

Características eléctricas

Tensión de entrada3 a 3,6 V CC
Consumo de energía< 1 W
Frecuencia de actualizaciónHasta 4250 Hz
DiagnósticoMonitorización continua integrada de temperatura, tensión y estado de los sensores

Cualificaciones ambientales

Temperatura de funcionamiento ⁶−40 °C a +71 °C
Temperatura de almacenamiento−55 °C a +85 °C
Impacto mecánico ³1500 g / 0,5 ms semisinusoidalSegún MIL-STD-883F, método 2002.4, condición de ensayo B
Protección contra la entradaIP65

Comunicación

HardwareSPI, 4 × E/S digitales
SoftwareBinario
Velocidad de reloj SPI15 Mbps

Temporización

Tiempo de transmisión tras el encendido0,9 s
Tiempo hasta los primeros datos válidos0,9 s

Applications

  • Vehículo terrestre no tripuladoVehículo terrestre no tripulado
  • Control y estabilización de UAVControl y estabilización de UAV
  • Control y estabilización de actitudControl y estabilización de actitud

IMU 1100 and GYR 1200 and IMU 1640

IMU 1100, GYR 1200, IMU 1640 side by side.

IMU 1100Acel. + giroscopio + inclinómetro · RS422GYR 1200Módulo solo con giroscopio · RS422IMU 1640Acel. + giroscopio · SPI OEM
Conjunto de sensores
SensoresAcelerómetro, giroscopio, inclinómetroSolo giroscopioAcelerómetro, giroscopio
Inestabilidad del sesgo del giroscopio0,7 °/hr (típ.)0,6 °/hr (típ.) (stronger)1 °/hr (típ.)
Inestabilidad del sesgo del acelerómetro0,02 mg (típ.)—0,019 mg (típ.)
Frecuencia de actualizaciónHasta 2000 HzHasta 2000 HzHasta 4250 Hz (stronger)
Comunicación e interfaz
InterfazRS422RS422SPI (15 Mbps)
Formato de datosBinarioBinarioBinario
MontajeMódulo independienteMódulo independienteMontaje en PCB OEM (conector placa a placa)
Características eléctricas y de alimentación
Tensión de entrada4,5 a 5,5 V CC4,5 a 5,5 V CC3 a 3,6 V CC
Consumo de energía< 1.3 W1,2 W< 1 W (stronger)
Características mecánicas y ambientales
Dimensiones38,6 × 44,8 × 21,5 mm37,6 × 43,8 × 19 mm47 × 44 × 14 mm
Peso72 ± 3 g60 ± 4 g57 ± 3 g (stronger)
Impacto mecánico1500 g / 0,5 ms semisinusoidal1500 g / 0,5 ms semisinusoidal1500 g / 0,5 ms semisinusoidal
Temperatura de funcionamiento−40 °C a +85 °C−40 °C a +85 °C−40 °C a +71 °C
Protección contra la entradaIP65IP65IP65

Preguntas

Preguntas habituales sobre el .

¿Cuál es la interfaz del CSTR-IMU1100?

El CSTR-IMU1100 puede conectarse mediante RS422.

¿Para qué dinámicas es adecuado el CSTR-IMU1100?

El CSTR-IMU1100 tiene un rango de medición dinámico de 400 °/s y hasta 40 g.

¿Qué sensores integra la IMU?

Combina acelerómetros, giroscopios y magnetómetros triaxiales.

¿Cuál es la inestabilidad del sesgo del giroscopio de la Castor IMU 1100?

Ofrece una inestabilidad de sesgo típica de aproximadamente 1 °/hr.

Preguntas

Preguntas habituales sobre el .

¿Para qué aplicaciones es adecuado el Castor GYR1200?

El GYR1200 está diseñado para aplicaciones como la navegación y el control de drones, la robótica, los vehículos terrestres no tripulados (UGV), los sistemas de guiado aeroespacial y los sistemas de control de movimiento de grado defensa.

¿Qué interfaz de comunicación admite el Castor GYR1200?

La unidad se comunica mediante una interfaz RS422, que permite una comunicación fiable y de alta velocidad con ordenadores de control, pilotos automáticos y sistemas embebidos.

¿Cuál es la inestabilidad del sesgo del Castor GYR1200?

El Castor GYR1200 ofrece una inestabilidad de sesgo en marcha típica de 0,6 °/hr y proporciona mediciones de velocidad angular estables y precisas para aplicaciones de navegación táctica.

Preguntas

Preguntas habituales sobre el .

¿Para qué aplicaciones es adecuado el CSTR-IMU1640?

El CSTR-IMU1640 es adecuado para el control de vuelo de UAV, la robótica, los vehículos terrestres no tripulados, los sistemas de estabilización de movimiento, el guiado aeroespacial y las aplicaciones de defensa de alta dinámica.

¿Qué interfaz de comunicación admite el CSTR-IMU1640?

El CSTR-IMU1640 se comunica mediante una interfaz SPI de alta velocidad, lo que permite una integración fluida con controladores embebidos, pilotos automáticos y sistemas de procesamiento a bordo.

¿Se puede montar el CSTR-IMU1640 directamente en una PCB?

Sí, el CSTR-IMU1640 está diseñado como una IMU OEM para montaje en PCB y puede integrarse directamente en la placa de control del cliente mediante un conector placa a placa.

Contacto

Solicite un precio del IMU Castor o hable con uno de nuestros ingenieros sobre su aplicación.

Oficinas

India

Sede central y centro de diseño, Pune

Plot No. 7, Lane No. 5, Laxman Nagar, Balewadi
Pune, Maharashtra 411045, India

Abrir en Google Maps

Planta de fabricación, Pune

Vivan Kohli Industrial Park, Shed No. 5, Gat No. 446
Old Pune-Mumbai Highway, Naigaon, Kanhe Phata, Talegaon
Pune, Maharashtra 412106, India

Abrir en Google Maps

Ventas y soporte, Bengaluru

First Floor, Building No. 11, Sai Anugraha
Jeevan Bhima Nagar Main Road
Bengaluru, Karnataka 560075, India

Abrir en Google Maps

Ventas y soporte, Vijayawada

Door No. 52-1/4-8D, Plot No. 9, 5th Cross Road
Veterinary Colony
Vijayawada, Andhra Pradesh 520008, India

Abrir en Google Maps

Internacional

Aeron Systems Pvt. Ltd., Sharjah

Saif Executive Office # P8-17-02
Sharjah Airport International Free Zone Authority
PO Box 8000, Sharjah, U.A.E.

Abrir en Google Maps