Un gyroscope mesure une rotation. Tout système de navigation inertielle, toute centrale d'attitude et de cap et tout contrôleur de vol de drone dépend de gyroscopes pour savoir dans quelle direction il pointe et à quelle vitesse il tourne. Les gyroscopes relèvent de technologies très différentes, et le choix entre elles détermine dans quelle mesure un système de navigation peut conserver son cap lorsque rien d'extérieur au véhicule ne l'aide.
Ce que mesure un gyroscope
Les gyroscopes de navigation modernes mesurent la vitesse angulaire : la vitesse à laquelle le capteur tourne autour d'un axe, en degrés par seconde. Trois gyroscopes à angle droit couvrent le roulis, le tangage et le lacet. Un calculateur de navigation intègre ces vitesses dans le temps pour suivre l'orientation du véhicule. Toute petite erreur sur la vitesse devient une erreur croissante sur l'angle, ce qui explique l'importance de la qualité du gyroscope.
Les valeurs qui décrivent un gyroscope
- Instabilité de biais (°/hr) : la plus petite dérive du point zéro du gyroscope dans le temps. C'est la valeur principale pour savoir combien de temps un système peut naviguer seul.
- Marche aléatoire angulaire (°/√hr) : le bruit en sortie, qui ajoute une dérive aléatoire à l'angle intégré.
- Plage de mesure (°/s) : la rotation la plus rapide que le gyroscope peut mesurer.
- Erreur de facteur d'échelle (ppm) : l'écart entre la vitesse mesurée et la vitesse réelle, en proportion de celle-ci.
- Biais en fonction de la température: de combien le point zéro se déplace lorsque le capteur chauffe ou refroidit, ce que l'étalonnage doit corriger.
Gyroscopes mécaniques
Le gyroscope classique est un rotor en rotation monté sur cardans. Son moment cinétique résiste aux changements de direction, si bien que son axe de rotation reste stable pendant que le véhicule tourne autour. Les gyroscopes mécaniques ont guidé navires et aéronefs durant la majeure partie du XXe siècle et peuvent être très précis, mais ils sont lourds, exigent un entretien soigné et comportent des pièces mobiles qui s'usent. Pour les conceptions nouvelles, ils ont largement cédé la place aux types optiques et MEMS ci-dessous.
Gyroscopes à laser en anneau (RLG)
Un gyrolaser envoie deux faisceaux laser en sens opposés le long d'un trajet fermé, généralement un triangle ou un carré de miroirs dans un bloc de verre. Lorsque le bloc tourne, le trajet d'un faisceau devient légèrement plus long que celui de l'autre (effet Sagnac), et la différence se traduit par un décalage de la figure d'interférence. Les RLG n'ont aucune pièce en rotation, sont très stables et sont largement utilisés dans les aéronefs et les systèmes de navigation stratégiques. Ils sont relativement grands et coûteux, et nécessitent un « dither » mécanique ou une autre technique pour éviter l'accrochage aux très faibles vitesses de rotation.
Gyroscopes à fibre optique (FOG)
Un gyroscope à fibre optique utilise le même effet Sagnac, mais la lumière circule dans une longue bobine de fibre optique au lieu de passer entre des miroirs. Une bobine plus longue donne un effet plus important et une meilleure sensibilité. Les FOG sont à l'état solide, n'ont pas de problème d'accrochage, supportent bien les chocs et les vibrations et atteignent une stabilité de classe navigation. Les conceptions en boucle fermée, qui réinjectent un signal pour annuler le déphasage, offrent une grande dynamique et un facteur d'échelle très linéaire.
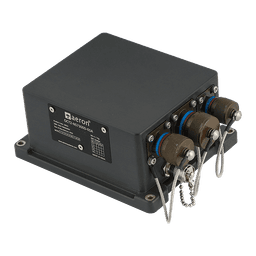
L' INS à FOG Aldebaran d'Aeron utilise des gyroscopes à fibre optique en boucle fermée, avec une instabilité de biais de 0,1 °/hr et une marche aléatoire angulaire inférieure à 0,012 °/√hr, pour les plateformes qui doivent conserver une solution précise lors de longues pertes du GNSS.
Gyroscopes MEMS
Les gyroscopes MEMS (systèmes micro-électromécaniques) sont de minuscules structures vibrantes gravées dans le silicium. Une masse d'épreuve est entraînée en vibration ; lorsque la puce tourne, l'effet Coriolis pousse la masse latéralement d'une quantité proportionnelle à la vitesse de rotation, et ce mouvement est mesuré électriquement. Les gyroscopes MEMS sont petits, légers, économes en énergie, robustes et peu coûteux, ce qui explique leur présence dans tous les téléphones et drones. Les meilleurs gyroscopes MEMS atteignent aujourd'hui des performances de classe tactique, et un étalonnage soigné en usine du biais, du désalignement et de la température en tire le meilleur parti.
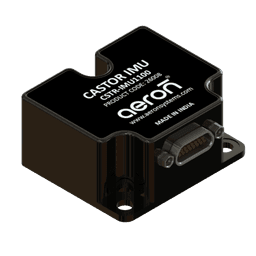
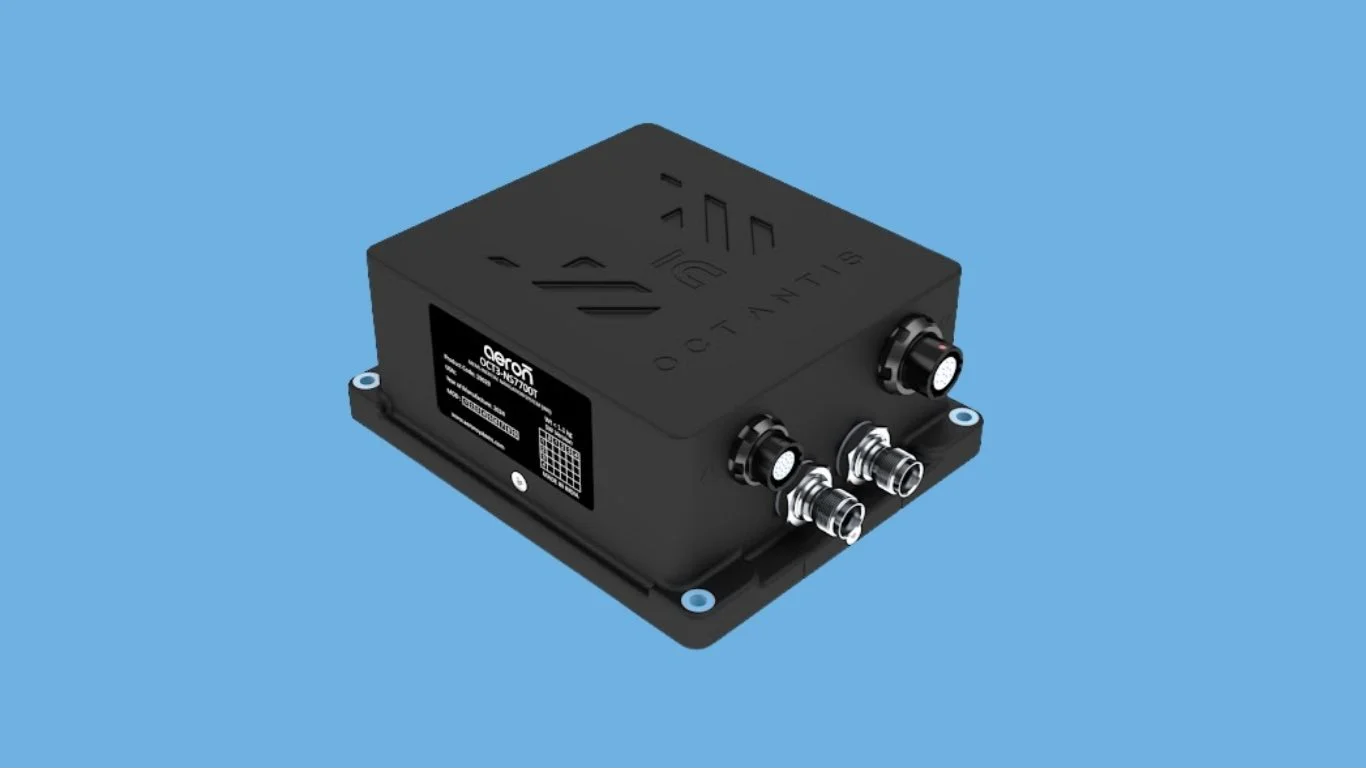
Le Castor GYR1200 d'Aeron est un module gyroscopique MEMS triaxial de classe tactique, avec une instabilité de biais de 0,6 °/hr, une marche aléatoire angulaire de 0,1 °/√hr et une plage de ±480 °/s, étalonné en usine pour le biais et le désalignement et compensé en température sur toute sa plage de fonctionnement. Il supporte des chocs mécaniques jusqu'à 1500 g et transmet ses données en RS422. Les gyroscopes MEMS sont aussi au cœur des systèmes de navigation inertielle Octantis et Pollux 3 d'Aeron et du contacteur d'inclinaison Vega TSW-G , qui utilise son gyroscope pour mesurer les angles de façon fiable sur des machines qui vibrent.
Comparaison
- MEMS : les plus petits, les plus légers, à plus faible consommation et coût ; de la classe grand public à la classe tactique. Idéaux lorsque l'encombrement et le coût priment, ou lorsque le GNSS ou une autre assistance est généralement disponible.
- FOG : plus grands et plus coûteux ; de la classe tactique à la classe navigation. Idéaux lorsqu'il faut naviguer longtemps sans assistance ou obtenir une grande précision de cap.
- RLG : grande stabilité, établis dans les aéronefs et les systèmes stratégiques ; plus grands et coûteux.
- Mécaniques : usages historiques et spécialisés aujourd'hui.
Choisir un gyroscope
Partez de la durée pendant laquelle le système doit conserver son orientation sans aide extérieure, et de l'erreur d'angle acceptable au bout de ce temps. Divisez l'une par l'autre et vous obtenez une instabilité de biais approximative à viser. Pesez ensuite l'encombrement, le poids, la consommation, l'environnement et le budget. Si vous souhaitez de l'aide pour ce calcul sur votre plateforme, parlez à nos ingénieurs.