Garantizar un posicionamiento preciso en entornos disputados y con dificultades para el GNSS.
En la era moderna del mundo autónomo, los UAV, los UUV y los UGV han demostrado ser sistemas indispensables para una amplia gama de aplicaciones militares, comerciales y civiles. Estos sistemas dependen de los sistemas globales de navegación por satélite (GNSS) para obtener datos de posición, navegación y tiempo (PNT). Sin embargo, esta dependencia crea una vulnerabilidad crítica.
El receptor GNSS está expuesto a riesgos de interferencia y suplantación, que crecen con el número de vehículos autónomos. La señal satura el receptor con ruido y lo deja sordo para el sistema de navegación; esta forma de interferencia se denomina jamming. La amenaza más sofisticada, conocida como suplantación (spoofing), se produce cuando señales falsas y falsificadas hacen que el receptor calcule una posición o una hora erróneas. Para los vehículos autónomos en entornos delicados o en operaciones de misión crítica, es probable que estos ataques sean catastróficos.
Debido a la proliferación de capacidades de interferencia y suplantación, relativamente baratas de conseguir pero costosas de contrarrestar, la necesidad de contramedidas eficaces se ha vuelto aún más apremiante. Aquí es donde los sistemas de navegación inercial (INS) desempeñan un papel crucial, al proporcionar un medio de navegación independiente que puede funcionar con eficacia incluso cuando las señales GNSS están comprometidas.
PLX de Aeron es una familia de sistemas de navegación inercial basados en MEMS muy compactos. Los navegadores inerciales Pollux 2 y 3, diseñados para sistemas no tripulados (UAV, UUV y UGV), ofrecen capacidades de detección y mitigación de la interferencia y la suplantación de GPS, como se describe a continuación.
¿Cómo se interfiere y se suplanta el GNSS?
Guerra electrónica: los interferidores y los suplantadores no son meras «ideas» teóricas; se están probando en las tácticas actuales de guerra electrónica. En escenarios bélicos, la interferencia intensiva del GPS pone en peligro la navegación en zonas restringidas.
Interferencia (jamming)
Las señales de interferencia intencionada perturban las antenas y los receptores GNSS a frecuencias elevadas, de modo que los niveles de interferencia superan un umbral determinado (véase la Figura 1). Como consecuencia, el GNSS puede perder las señales de los satélites y enviar datos de posición inexactos.
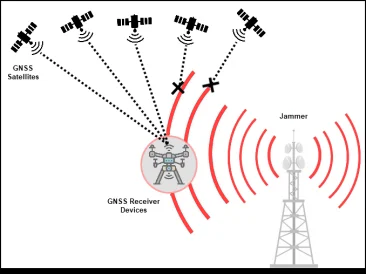
Figura 1: interferencia (jamming)
Suplantación (spoofing)
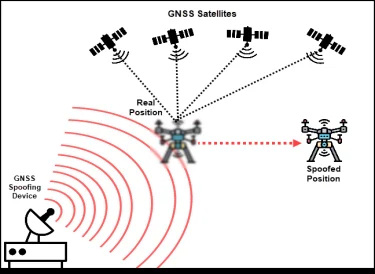
Para suplantar un receptor, un adversario debe imitar con precisión las señales de varios satélites y enviar esa señal falsa para engañar a un receptor GPS local (véase la Figura 2). Si el receptor GPS atacado no puede distinguir entre las señales genuinas de los satélites y las falsas, será inducido a informar de una ubicación falsa.
Métodos antisuplantación y antiinterferencia del INS
GNSS multiconstelación y multifrecuencia: se utilizan GNSS multiconstelación o multifrecuencia y distintas bandas de frecuencia para tolerar la interferencia o la suplantación, que pueden causar la pérdida del posicionamiento.
Fusión multisensor: si la información del GNSS está dañada o interferida, el sistema cambia sus fuentes de entrada a otros datos de navegación, incluida la IMU interna, sigue ofreciendo estimaciones de posición y actitud y mantiene la navegación.
¿Cómo detecta el Pollux 3 la interferencia y la suplantación de GPS?
Pollux 2 y Pollux 3 son sistemas de navegación inercial modernos basados en MEMS (sistemas microelectromecánicos) que emplean técnicas de múltiples fuentes para proporcionar una posición y una orientación precisas. Pollux aplica un enfoque de varias capas para detectar, mitigar y superar la interferencia y la suplantación de GPS:
Detección: Pollux detecta la interferencia y la suplantación supervisando de forma continua la intensidad de la señal GNSS recibida. Las desviaciones significativas respecto a los niveles esperados de C/N₀, sobre todo si el cambio es repentino, pueden servir para detectar la interferencia y la suplantación. Las incoherencias repentinas o los cambios inverosímiles en los datos GNSS activan alertas que indican a los sistemas de control que inicien el proceso de mitigación.
Mitigación: para mitigar los problemas, Pollux utiliza técnicas tanto multifrecuencia como multiconstelación. Como opera con GNSS de varias frecuencias, si falla una banda concreta, Pollux traslada automáticamente la recepción a una banda que funcione. En segundo lugar, Pollux dispone de técnicas de filtrado avanzadas para descartar los datos GNSS sospechosos y apoyarse en otros datos de ayuda externa (fuentes de ayuda por velocidad, datos de ayuda aérea) para continuar la navegación. Las estrategias de mitigación combinan procesamiento avanzado de señales, algoritmos robustos y fusión multisensor para mantener la resiliencia. Pollux se inmuniza frente a los ataques tradicionales de interferencia y suplantación por radiofrecuencia que afectan a los sistemas GNSS.
Elusión: si la amenaza persiste, Pollux pasa a navegación puramente inercial o con ayuda (navegación por estima), manteniendo las estimaciones de posición y actitud sin entradas GNSS. La duración y la precisión de este modo dependen de la calidad de los datos de entrada y de la disponibilidad de fuentes de ayuda adicionales.
Reintegración: cuando la entrada GNSS se estabiliza, el sistema devuelve con seguridad la prioridad de medición a las fuentes de datos anteriores, corrigiendo cualquier deriva acumulada del INS.
El diagrama de flujo ilustra cómo detecta Pollux la interferencia y la suplantación:
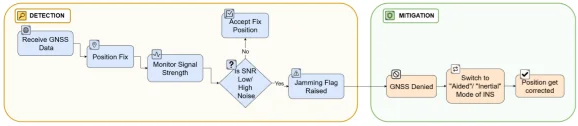
Figura 3: detección y mitigación de la interferencia
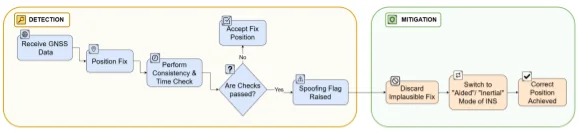
Figura 4: detección y mitigación de la suplantación
Cuando Pollux detecta interferencia o suplantación, su filtro de Kalman extendido propio fusiona la salida de la IMU con una fuente de ayuda externa para corregir los datos de posición. Si no hay ayuda disponible, Pollux pasa al modo puramente inercial. La Figura 5 muestra el rendimiento de Pollux bajo interferencia y suplantación.
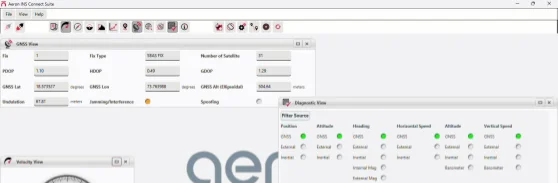
Figura 5: rendimiento del Pollux 3 bajo interferencia y suplantación
Autora: Rohini Shinde
