Garantindo um posicionamento preciso em ambientes contestados e desafiadores para o GNSS.
Na era moderna do mundo autônomo, UAVs, UUVs e UGVs provaram ser sistemas indispensáveis em uma ampla gama de aplicações militares, comerciais e civis. Esses sistemas dependem dos sistemas globais de navegação por satélite (GNSS) para obter dados de posição, navegação e tempo (PNT). No entanto, essa dependência cria uma vulnerabilidade crítica.
Há riscos de jamming e spoofing para o receptor GNSS e sua relação com o número de veículos autônomos. Quando o sinal sobrecarrega o receptor com ruído e o deixa surdo para o sistema de navegação, esse tipo de interferência é chamado de jamming. A ameaça mais sofisticada, conhecida como spoofing, ocorre quando sinais falsos fazem o receptor calcular informações incorretas de posição ou de tempo. Para carros autônomos em ambientes delicados ou em operações críticas para a missão, esses ataques tendem a ser catastróficos.
Com a proliferação de recursos de jamming e spoofing, relativamente baratos de obter e caros de combater, a necessidade de contramedidas eficazes só se tornou mais urgente. É aí que os sistemas de navegação inercial (INS) têm um papel fundamental, oferecendo um meio independente de navegação que funciona bem mesmo quando os sinais de GNSS estão comprometidos.
O PLX da Aeron é uma família de sistemas de navegação inercial baseados em MEMS e muito compactos. Os navegadores inerciais Pollux 2 e 3, projetados para sistemas não tripulados (UAVs, UUVs e UGVs), oferecem detecção e mitigação de jamming e spoofing de GPS, conforme descrito a seguir.
Como o GNSS sofre jamming e spoofing?
Guerra eletrônica: jammers e spoofers não são apenas “ideias” teóricas; eles estão sendo comprovados nas táticas de guerra eletrônica atuais. Em cenários de guerra, o jamming intenso de GPS põe em risco a navegação em áreas restritas.
Jamming
Sinais de interferência intencional perturbam antenas e receptores GNSS em frequências elevadas, resultando em níveis de interferência acima de um limiar especificado (veja a Figura 1). Como consequência, o GNSS pode perder os sinais dos satélites e enviar dados de posição imprecisos.
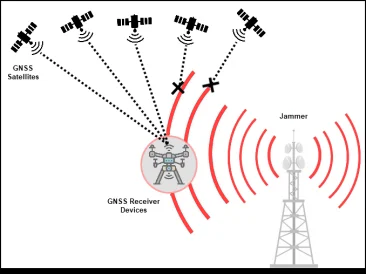
Figura 1: interferência por jamming
Spoofing
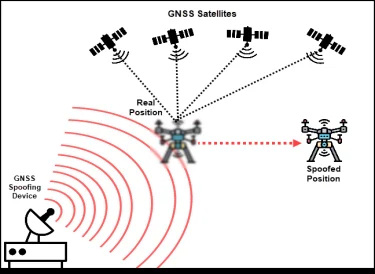
Para fazer spoofing em um receptor, o adversário precisa imitar com precisão os sinais de vários satélites e depois enviar esse sinal falsificado para enganar um receptor GPS local. (Veja a Figura 2.) Se o receptor GPS alvo não consegue diferenciar os sinais genuínos dos satélites dos sinais falsificados, ele será induzido a informar uma posição falsa.
Métodos antispoofing e antijamming do INS
GNSS multiconstelação e multifrequência: use GNSS multiconstelação ou multifrequência e várias bandas de frequência para tolerar o jamming e o spoofing, que podem causar perda de posicionamento.
Fusão multissensor: se a informação do GNSS for corrompida ou sofrer jamming, o sistema troca suas fontes de entrada para outros dados de navegação, incluindo a IMU interna, continua fornecendo estimativas de posição e atitude e mantém a navegação.
Como o Pollux 3 detecta jamming e spoofing de GPS?
O Pollux 2 e o Pollux 3 são sistemas de navegação inercial modernos, baseados em MEMS (sistemas microeletromecânicos), que empregam técnicas de múltiplas fontes para fornecer posição e orientação precisas. O Pollux adota uma abordagem em várias camadas para detectar, mitigar e superar o jamming e o spoofing de GPS:
Detecção: o Pollux detecta jamming e spoofing monitorando continuamente a intensidade do sinal GNSS recebido. Desvios significativos em relação aos níveis esperados de C/N₀, sobretudo se a mudança for repentina, podem ser usados para detectar jamming e spoofing. Inconsistências repentinas ou variações implausíveis nos dados do GNSS disparam alertas, sinalizando aos sistemas de controle que iniciem o processo de mitigação.
Mitigação: para mitigar os problemas, o Pollux usa técnicas multifrequência e multiconstelação. Como opera com GNSS de várias frequências, se uma banda específica falha, o Pollux passa automaticamente a recepção para uma banda que esteja funcionando. Além disso, o Pollux tem técnicas avançadas de filtragem para descartar os dados de GNSS suspeitos e depender de outros dados de auxílio externos (fontes de auxílio por velocidade, dados de auxílio aéreo) para continuar a navegação. As estratégias de mitigação combinam processamento avançado de sinais, algoritmos robustos e fusão multissensor para manter a resiliência. O Pollux imuniza contra os ataques tradicionais de jamming e spoofing por radiofrequência que afetam os sistemas GNSS.
Contorno: se a ameaça persiste, o Pollux passa para a navegação puramente inercial ou auxiliada (navegação por estimativa), mantendo as estimativas de posição e atitude sem entradas do GNSS. A duração e a precisão desse modo dependem da qualidade dos dados de entrada e da disponibilidade de fontes adicionais de auxílio.
Reintegração: quando a entrada do GNSS se estabiliza, o sistema devolve com segurança a prioridade de medição às fontes de dados anteriores, corrigindo qualquer deriva acumulada do INS.
O fluxograma ilustra como o Pollux detecta a interferência por jamming e spoofing:
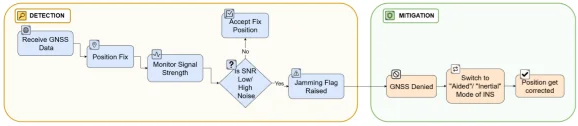
Figura 3: detecção e mitigação de jamming
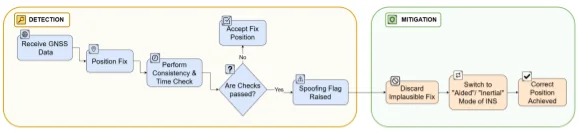
Figura 4: detecção e mitigação de spoofing
Quando detecta jamming ou spoofing, o filtro de Kalman estendido proprietário do Pollux funde a saída da IMU com uma fonte de auxílio externa para corrigir os dados de posição. Se não há auxílio disponível, o Pollux passa ao modo puramente inercial. A Figura 5 mostra o desempenho do Pollux sob jamming e spoofing.
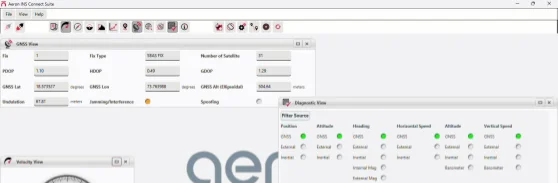
Figura 5: desempenho do Pollux 3 sob jamming e spoofing
Autora: Rohini Shinde
