Comment l'INS OCTANTIS a permis une navigation précise et un positionnement en temps réel pour des véhicules terrestres sans pilote évoluant dans des mines souterraines dangereuses.
- Client
- Un fabricant d'engins de terrassement et d'équipements miniers
- Site
- Mines souterraines et tunnels
- Secteur
- Systèmes terrestres
- Résultat
- L'UGV a navigué de façon fiable sans GNSS : plus personne n'a besoin d'entrer dans la zone dangereuse.
Contexte et défi opérationnel
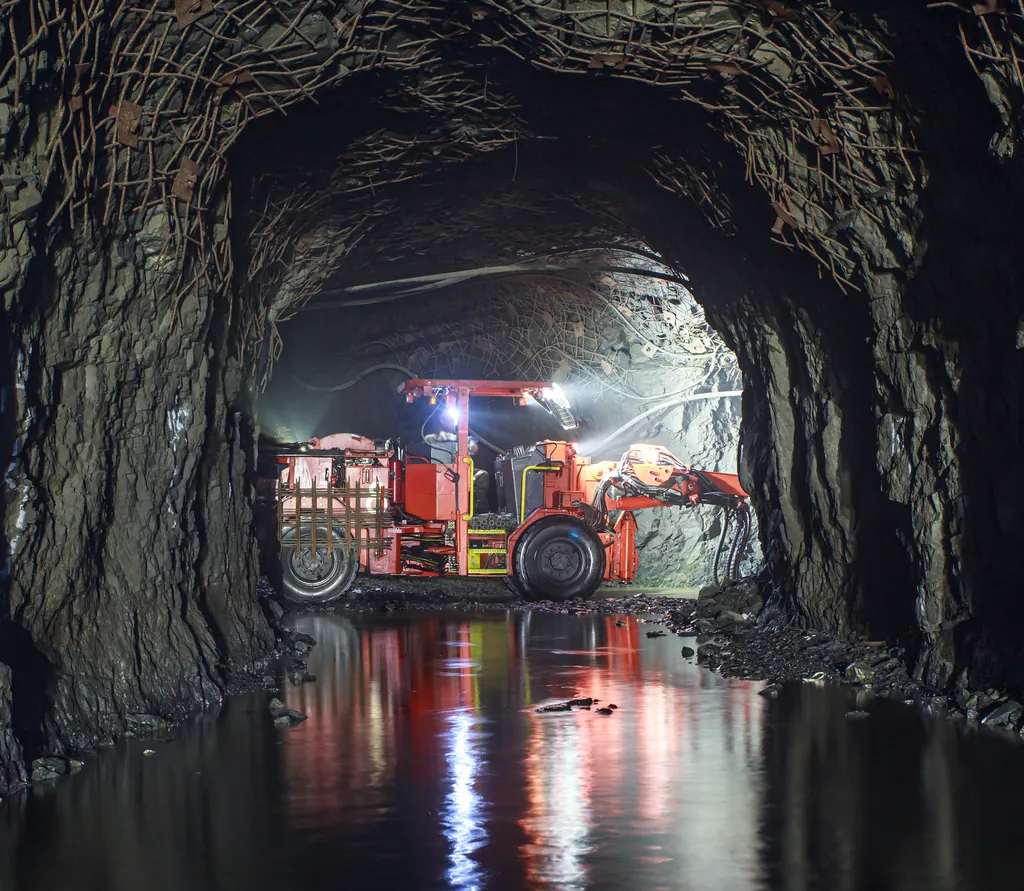
Notre client, un grand fabricant d'engins de terrassement et d'équipements miniers, a lancé la conception et le développement d'un véhicule terrestre sans pilote (UGV) télécommandé, capable de mener des missions d'inspection dans des environnements souterrains sombres et confinés. Dans les réseaux de tunnels, les signaux GNSS sont souvent faibles, partiellement disponibles ou totalement absents, en raison de l'atténuation et de l'obstruction du signal.
Il fallait déployer un UGV autonome capable de :
se positionner avec précision dans des environnements sans GNSS
fournir une orientation stable en temps réel pour la conduite du véhicule
géoréférencer avec précision les images et les vidéos capturées
naviguer de façon fiable sans présence humaine dans les zones dangereuses
Un capteur critique pour la mission était nécessaire pour fournir en continu des données de position, de navigation et de temps (PNT), ainsi que l'attitude en temps réel (roulis, tangage, cap), afin d'assurer la stabilité du véhicule sur tout le parcours d'inspection. La solution devait avoir fait ses preuves sur le terrain pour les systèmes terrestres, présenter une dérive minimale pendant les coupures de GNSS, être durcie pour les environnements sévères et rester économique.
Présentation de la solution
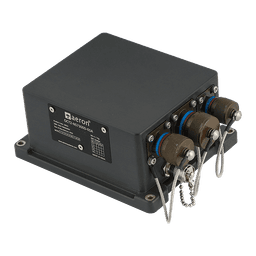
Aeron Systems a déployé son système de navigation inertielle MEMS OCTANTIS (OCT3-NS7700T) comme cœur de navigation principal d'un véhicule terrestre sans pilote conçu pour l'inspection de mines et de tunnels. L'UGV était équipé de charges utiles caméra et vidéo, tandis qu'OCTANTIS assurait une navigation continue et fiable en ciel dégagé, en conditions GNSS dégradées et en environnement totalement sans GNSS.
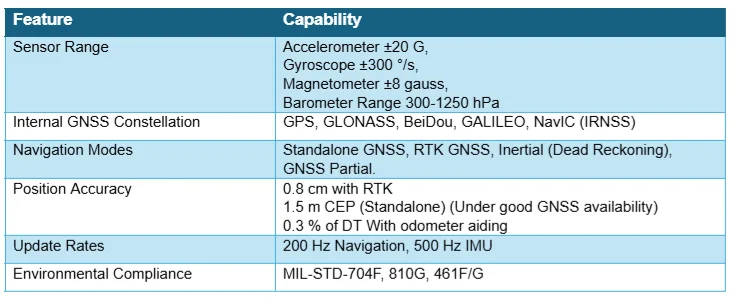
L'OCT3-NS7700-HP est un système INS-GNSS MEMS hautes performances à double antenne, conçu pour fournir des données de navigation et d'orientation très précises et fiables pour une gamme d'applications critiques. Il comprend une centrale inertielle (IMU) MEMS haut de gamme de classe tactique, avec une instabilité de biais de 0,25 °/h, et un récepteur GNSS à double antenne, qui permet au système de déterminer le cap vrai indépendamment du mouvement ou des magnétomètres.
Le système utilise un filtrage de Kalman avancé pour combiner les données inertielles et satellitaires, ce qui permet des transitions fluides entre les scénarios avec et sans GNSS.
Principales capacités de l'INS OCTANTIS
Déroulement des opérations
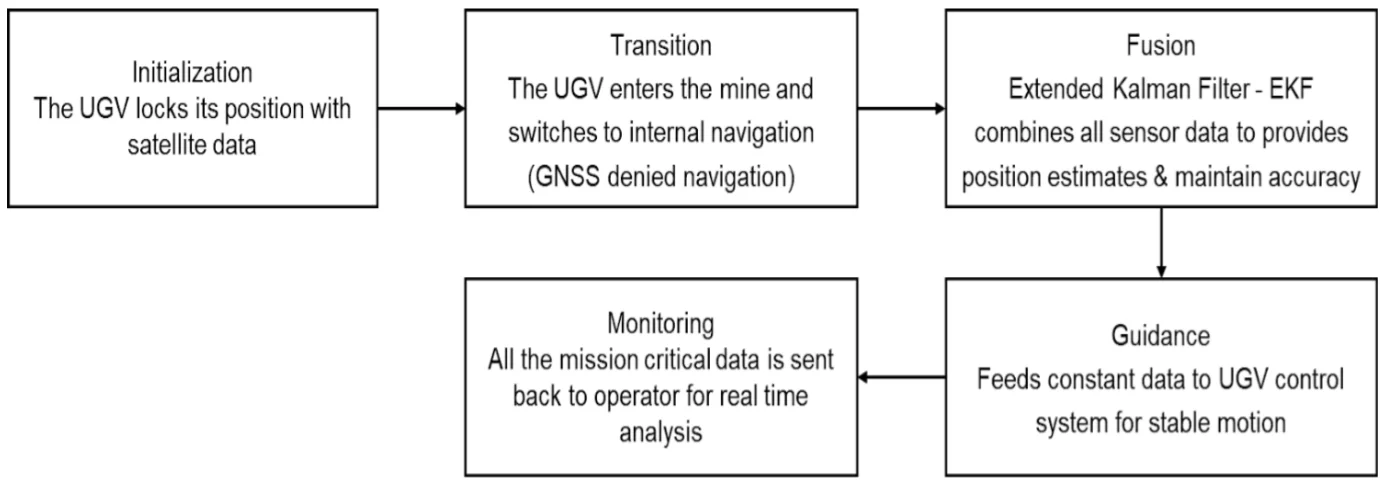
Dans les zones à ciel dégagé, OCTANTIS fonctionne en mode RTK/GNSS et offre une précision de position de l'ordre du centimètre au mètre, ainsi qu'un cap précis pour l'initialisation de la mission et la cartographie.
Lorsque l'UGV pénètre dans un tunnel ou une mine, la disponibilité du GNSS se dégrade ou disparaît. OCTANTIS bascule automatiquement en mode de navigation inertielle pure. Dans ce mode, l'INS Octantis utilise les données de l'odomètre de roue embarqué, qui aide la navigation en corrigeant et en réduisant les dérives dues à l'instabilité des gyroscopes.
Le filtre de Kalman embarqué fusionne les capteurs inertiels, les données du magnétomètre, celles de l'odomètre de roue et les mises à jour intermittentes du GNSS (lorsqu'elles sont disponibles) pour combler les coupures et limiter la dérive.
Des données continues de position, de vitesse et d'attitude sont fournies au système de commande de l'UGV, ce qui permet un déplacement autonome stable et un géoréférencement précis des vidéos et des images.
Les données de mission sont transmises au poste opérateur pour une surveillance en temps réel et une analyse après mission.
Des données PNT garanties en temps réel sont fournies au système de commande de l'UGV et à l'opérateur grâce au capteur OCTANTIS.
Impact opérationnel
Le déploiement de l'INS OCTANTIS a permis de supprimer totalement la présence humaine dans les zones d'inspection dangereuses, ce qui réduit nettement les risques et évite des pertes de vies humaines. Le système a démontré des performances de navigation fiables dans des environnements sans GNSS ou dégradés, validant OCTANTIS comme solution de navigation critique pour les systèmes terrestres sans pilote opérant dans des conditions extrêmes.
Cette étude de cas met en évidence la capacité d'Aeron Systems à concevoir et à livrer des systèmes de navigation inertielle MEMS nationaux et hautes performances pour des applications autonomes et critiques pour la sécurité.
L'INS OCTANTIS s'est révélé une solution robuste, prête pour le terrain et économique pour les véhicules d'inspection de mines sans pilote, au service des missions de défense, de sécurité intérieure et d'autonomie industrielle qui exigent une navigation garantie en environnement sans GNSS.
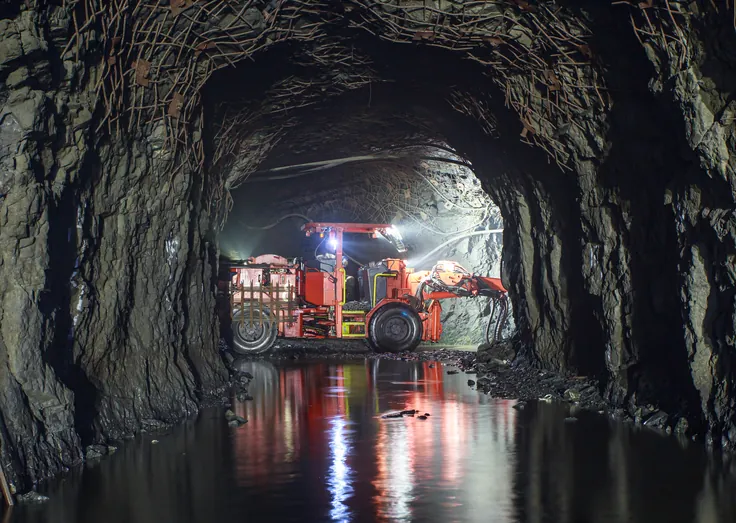
Avertissement : les images utilisées dans cet article sont données à titre indicatif. Aucune atteinte aux droits d'auteur n'est voulue, et les crédits reviennent à leurs propriétaires respectifs.
Auteur : Karan Retawade | Ingénieur commercial senior