Cómo el INS OCTANTIS permitió una navegación precisa y un posicionamiento en tiempo real para vehículos terrestres no tripulados que operan en minas subterráneas peligrosas.
- Cliente
- Un fabricante de equipos de movimiento de tierras y minería
- Emplazamiento
- Minas y túneles subterráneos
- Sector
- Sistemas terrestres
- Productos
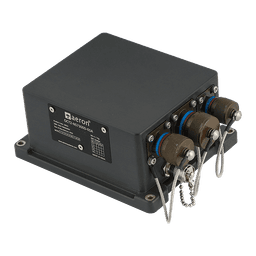
- Octantis 3 INS-GNSS (OCT3-NS7700T)
- Resultado
- El UGV navegó con fiabilidad sin GNSS, de modo que nadie tiene que entrar en la zona peligrosa.
Antecedentes y reto operativo
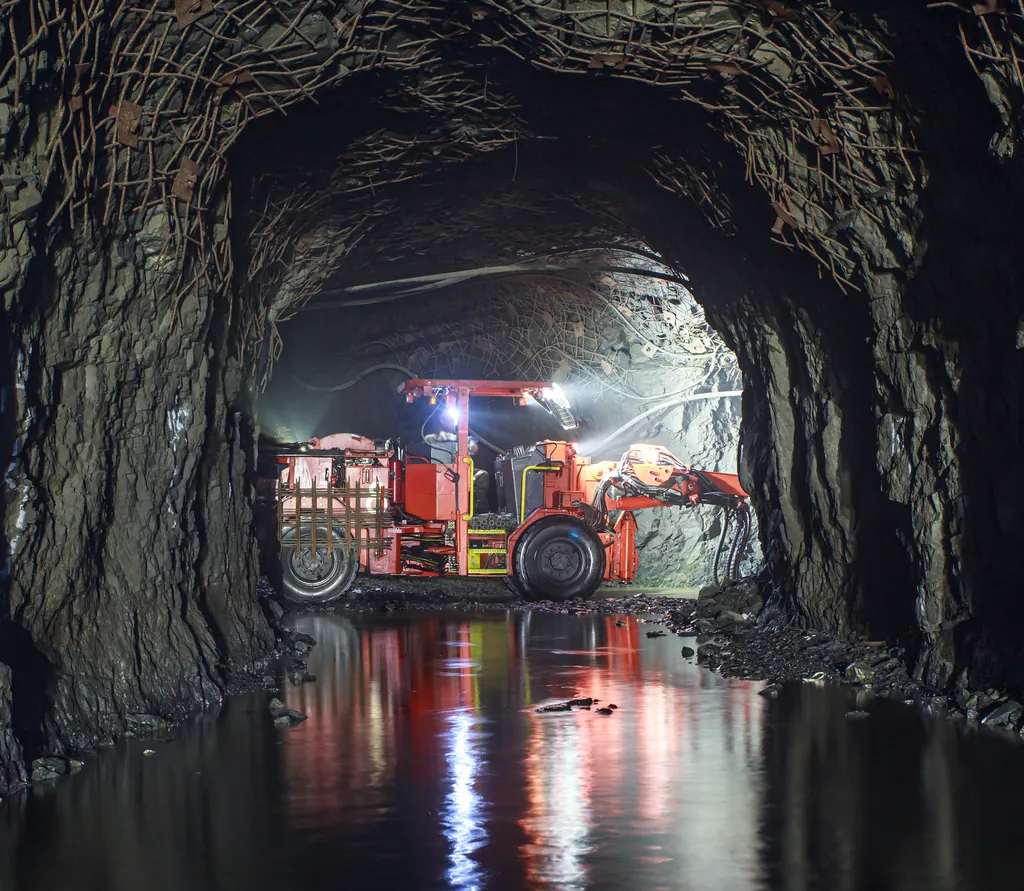
Nuestro cliente, un fabricante de primer nivel de equipos de movimiento de tierras y minería, inició el diseño y el desarrollo de un vehículo terrestre no tripulado (UGV) de operación remota capaz de realizar misiones de inspección en entornos subterráneos oscuros y confinados. En los sistemas de túneles, las señales GNSS suelen ser débiles, estar parcialmente disponibles o no estar disponibles en absoluto debido a la atenuación y la obstrucción de la señal.
El requisito era desplegar un UGV autónomo capaz de:
Posicionamiento preciso en entornos sin GNSS
Orientación estable en tiempo real para el control del vehículo
Georreferenciación precisa de las imágenes y los vídeos capturados
Navegación fiable sin presencia humana en zonas peligrosas
Se necesitaba un sensor de misión crítica que proporcionara datos continuos de posición, navegación y tiempo (PNT), junto con información de actitud (balanceo, cabeceo y rumbo) en tiempo real, para garantizar la estabilidad del vehículo durante todo el recorrido de inspección. La solución debía estar probada en campo para sistemas terrestres, mostrar una deriva mínima durante las pérdidas de GNSS, estar reforzada para entornos duros y seguir siendo rentable.
Descripción general de la solución
Aeron Systems desplegó su sistema de navegación inercial basado en MEMS OCTANTIS (OCT3-NS7700T) como núcleo de navegación principal de un vehículo terrestre no tripulado diseñado para la inspección de minas y túneles. El UGV estaba equipado con cámara y cargas útiles de vídeo, mientras que OCTANTIS garantizaba una navegación continua y fiable con cielo abierto, con GNSS degradado y sin GNSS.
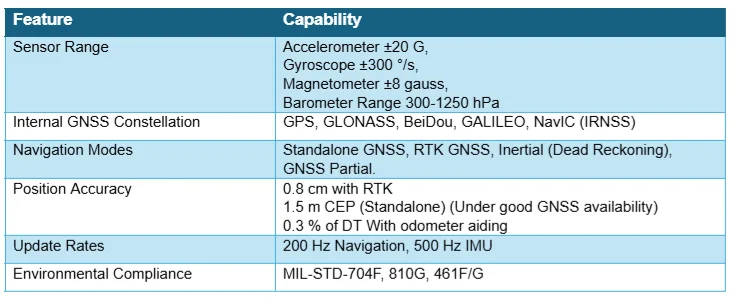
El OCT3-NS7700-HP es un sistema INS-GNSS MEMS de alto rendimiento y doble antena, diseñado para proporcionar datos de navegación y orientación muy precisos y fiables en una gama de aplicaciones de misión crítica. Incluye una unidad de medición inercial (IMU) basada en MEMS de grado táctico superior, con una inestabilidad de sesgo de 0.25°/h, y un receptor GNSS de doble antena, que permite al sistema determinar el rumbo verdadero con independencia del movimiento o de los magnetómetros.
El sistema emplea un filtrado de Kalman avanzado para combinar los datos inerciales y satelitales, lo que permite transiciones fluidas entre escenarios con y sin GNSS.
Capacidades clave del INS OCTANTIS
Flujo operativo
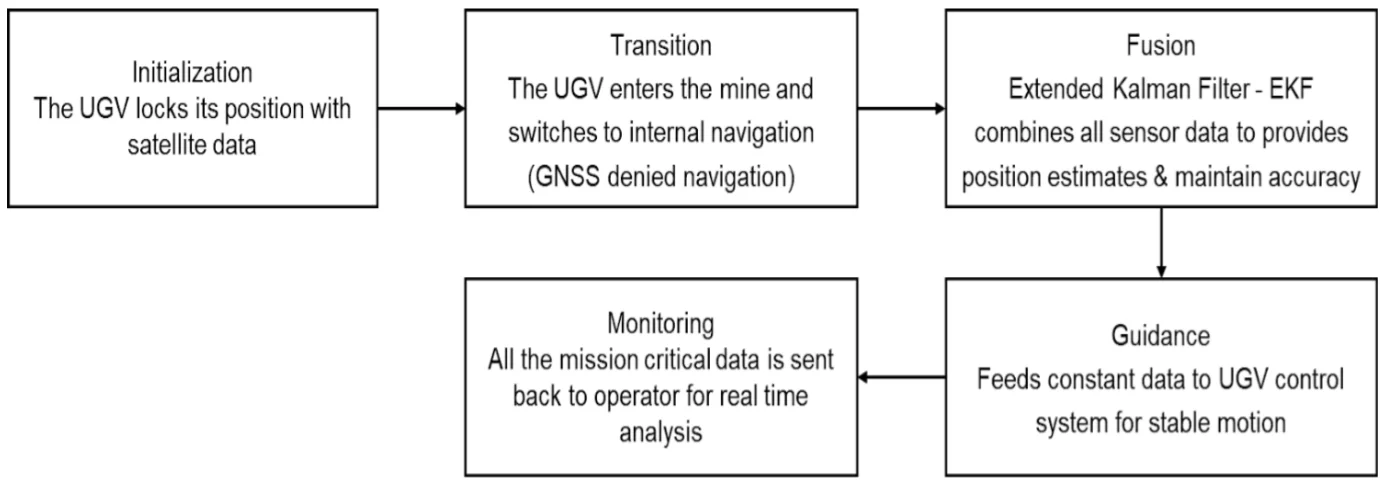
En zonas de cielo abierto, OCTANTIS funciona en modo RTK/GNSS y proporciona una precisión de posición de centímetros a metros y un rumbo preciso para la inicialización de la misión y la cartografía.
Cuando el UGV entra en entornos de túnel o mina, la disponibilidad de GNSS se degrada o se pierde. OCTANTIS pasa automáticamente al modo de navegación inercial pura. En este modo, el INS Octantis toma datos del odómetro de ruedas de a bordo, que apoya la navegación al corregir y suprimir las derivas que surgen por la inestabilidad de los giroscopios.
El filtro de Kalman de a bordo fusiona los sensores inerciales, los datos del magnetómetro, los datos del odómetro de ruedas y las actualizaciones intermitentes de GNSS (si están disponibles) para superar las interrupciones y suprimir la deriva.
Se suministran de forma continua datos de posición, velocidad y actitud al sistema de control del UGV, lo que permite un movimiento autónomo estable y una georreferenciación precisa del vídeo y de las imágenes.
Los datos de la misión se transmiten a la estación del operador para su monitorización en tiempo real y su análisis posterior a la misión.
El sensor OCTANTIS proporciona datos PNT asegurados en tiempo real al sistema de control del UGV y al operador.
Impacto operativo
El despliegue del INS OCTANTIS permitió eliminar por completo la presencia humana en las zonas de inspección peligrosas, lo que redujo de forma significativa el riesgo y evitó pérdidas de vidas. El sistema demostró un rendimiento de navegación fiable en entornos sin GNSS y con GNSS degradado, lo que valida a OCTANTIS como solución de navegación de misión crítica para sistemas terrestres no tripulados que operan en condiciones extremas.
Este caso de estudio pone de relieve la capacidad de Aeron Systems para diseñar y entregar sistemas de navegación inercial basados en MEMS, autóctonos y de alto rendimiento, para aplicaciones autónomas y críticas para la seguridad.
El INS OCTANTIS demostró ser una solución robusta, lista para el campo y rentable para vehículos no tripulados de inspección de minas, y respalda misiones de defensa, seguridad nacional y autonomía industrial que requieren una navegación asegurada en entornos sin GNSS.
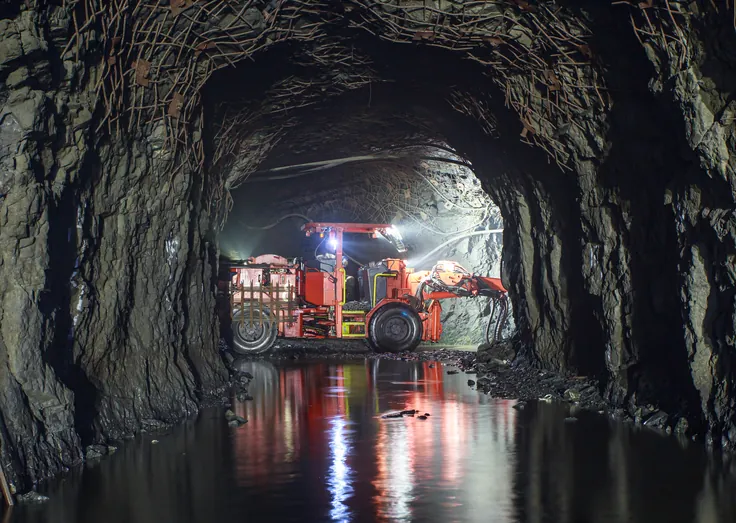
Aviso: las imágenes utilizadas en este artículo son solo representativas. No se pretende infringir ningún derecho de autor y se reconoce el crédito a sus respectivos propietarios.
Autor: Karan Retawade | Ingeniero de ventas sénior