Como o INS OCTANTIS permitiu navegação precisa e posicionamento em tempo real para veículos terrestres não tripulados que operam em minas subterrâneas perigosas.
- Cliente
- Um fabricante de equipamentos de terraplenagem e mineração
- Local
- Minas subterrâneas e túneis
- Setor
- Sistemas terrestres
- Resultado
- O UGV navegou de forma confiável sem GNSS, de modo que ninguém precisa entrar na zona perigosa.
Contexto e desafio operacional
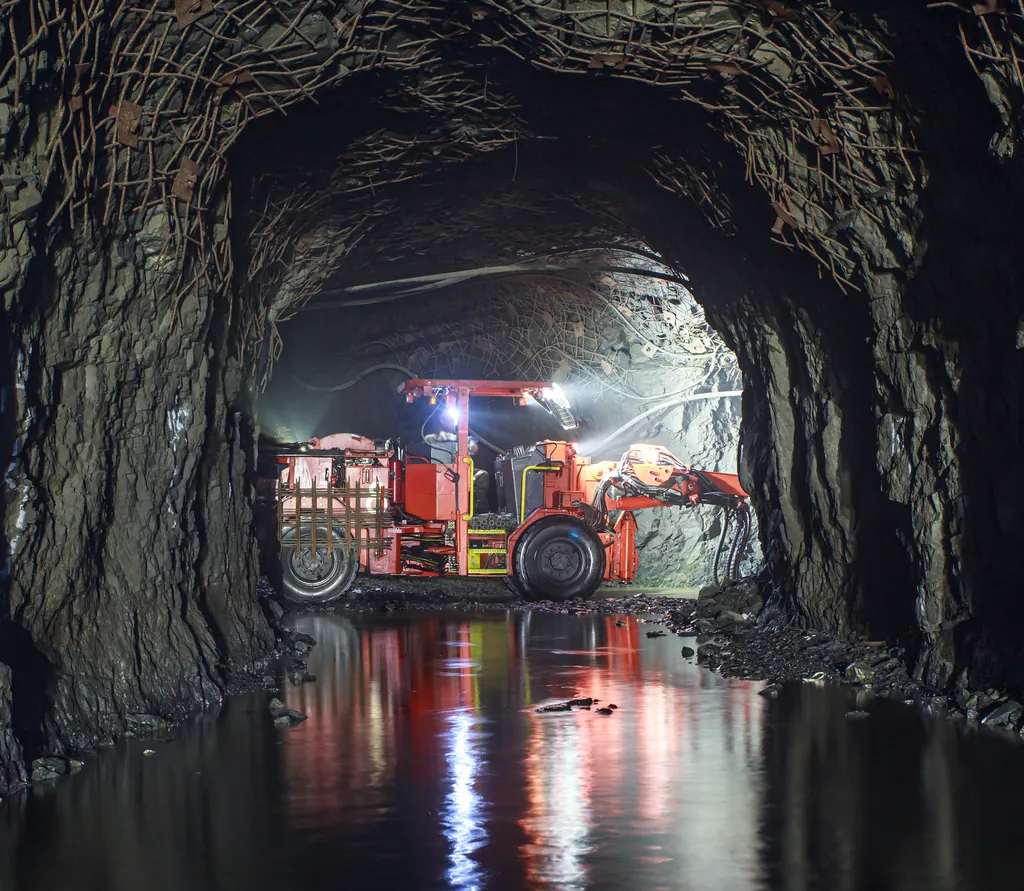
Nosso cliente, um dos principais fabricantes de equipamentos de terraplenagem e mineração, iniciou o projeto e o desenvolvimento de um veículo terrestre não tripulado (UGV) operado remotamente, capaz de realizar missões de inspeção em ambientes subterrâneos escuros e confinados. Dentro de sistemas de túneis, os sinais de GNSS costumam ser fracos, parcialmente disponíveis ou totalmente indisponíveis, por atenuação e obstrução do sinal.
O requisito era implantar um UGV autônomo capaz de:
Posicionamento preciso em ambientes sem GNSS
Orientação estável em tempo real para o controle do veículo
Georreferenciamento preciso de imagens e vídeos capturados
Navegação confiável sem presença humana em zonas perigosas
Era necessário um sensor de missão crítica que fornecesse dados contínuos de Posição, Navegação e Tempo (PNT), além de informações de atitude (rolagem, arfagem e rumo) em tempo real, para garantir a estabilidade do veículo em todo o trajeto de inspeção. A solução precisava ser comprovada em campo para sistemas terrestres, apresentar deriva mínima durante interrupções de GNSS, ser robusta para ambientes severos e continuar economicamente viável.
Visão geral da solução
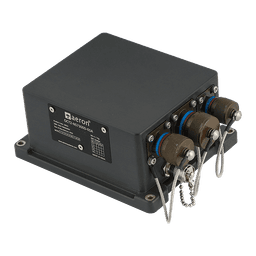
A Aeron Systems empregou seu Sistema de Navegação Inercial baseado em MEMS OCTANTIS (OCT3-NS7700T) como núcleo principal de navegação de um veículo terrestre não tripulado projetado para inspeção de minas e túneis. O UGV foi equipado com cargas úteis de câmera e vídeo, enquanto o OCTANTIS garantiu navegação contínua e confiável em ambientes de céu aberto, com GNSS degradado e totalmente sem GNSS.
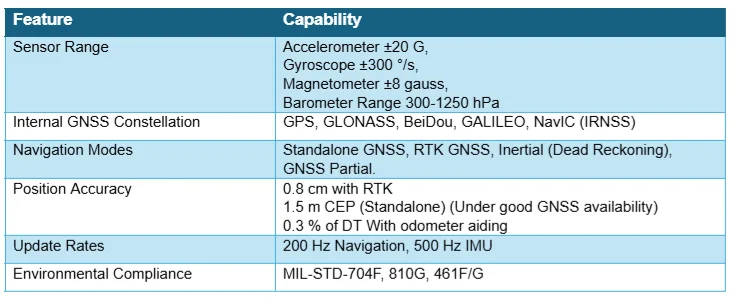
O OCT3-NS7700-HP é um sistema INS-GNSS MEMS de alto desempenho e antena dupla, projetado para fornecer dados de navegação e orientação altamente precisos e confiáveis para diversas aplicações de missão crítica. Inclui uma unidade de medição inercial (IMU) baseada em MEMS de grau tático de alto nível, integrada, com instabilidade de bias de 0,25°/h, e um receptor GNSS de antena dupla, o que permite ao sistema determinar o rumo verdadeiro independentemente do movimento ou de magnetômetros.
O sistema emprega filtragem de Kalman avançada para combinar dados inerciais e de satélite, permitindo transições contínuas entre cenários com e sem GNSS.
Principais recursos do INS OCTANTIS
Fluxo operacional
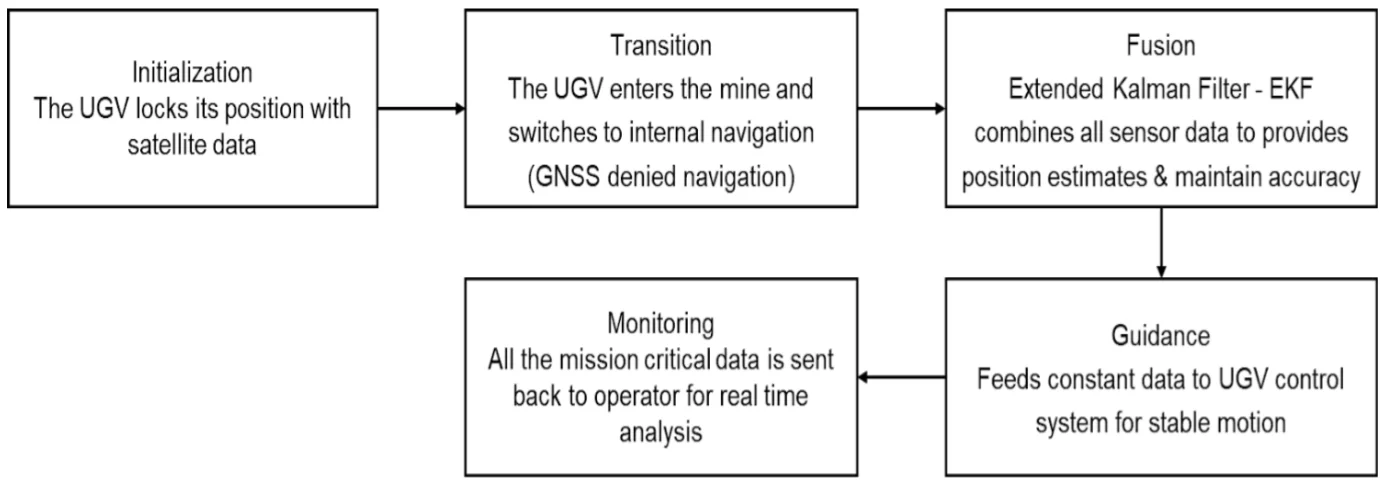
Em regiões de céu aberto, o OCTANTIS opera em modo RTK/GNSS, fornecendo exatidão de posição de centímetros a metros e rumo preciso para a inicialização da missão e o mapeamento.
Quando o UGV entra em ambientes de túnel ou mina, a disponibilidade de GNSS diminui ou é perdida. O OCTANTIS passa automaticamente ao modo de navegação inercial pura. Nesse modo, o INS Octantis recebe dados do odômetro de roda a bordo, que auxilia a navegação ao corrigir e suprimir as derivas decorrentes da instabilidade do giroscópio.
O filtro de Kalman embarcado funde sensores inerciais, dados do magnetômetro, dados do odômetro de roda e atualizações intermitentes de GNSS (se disponíveis) para superar as interrupções e suprimir a deriva.
Dados contínuos de posição, velocidade e atitude são fornecidos ao sistema de controle do UGV, permitindo movimento autônomo estável e georreferenciamento preciso de vídeos e imagens.
Os dados da missão são transmitidos à estação do operador para monitoramento em tempo real e análise pós-missão.
Dados PNT garantidos em tempo real são fornecidos ao sistema de controle do UGV e ao operador por meio do sensor OCTANTIS.
Impacto operacional
A instalação do INS OCTANTIS permitiu eliminar totalmente a presença humana em zonas de inspeção perigosas, reduzindo significativamente o risco e evitando a perda de vidas. O sistema demonstrou desempenho de navegação confiável em ambientes sem GNSS e degradados, validando o OCTANTIS como solução de navegação de missão crítica para sistemas terrestres não tripulados que operam em condições extremas.
Este estudo de caso destaca a capacidade da Aeron Systems de projetar e entregar sistemas de navegação inercial baseados em MEMS, nacionais e de alto desempenho, para aplicações autônomas e críticas para a segurança.
O INS OCTANTIS provou ser uma solução robusta, pronta para o campo e econômica para veículos não tripulados de inspeção de minas, apoiando missões de defesa, segurança interna e autonomia industrial que exigem navegação garantida em ambientes sem GNSS.
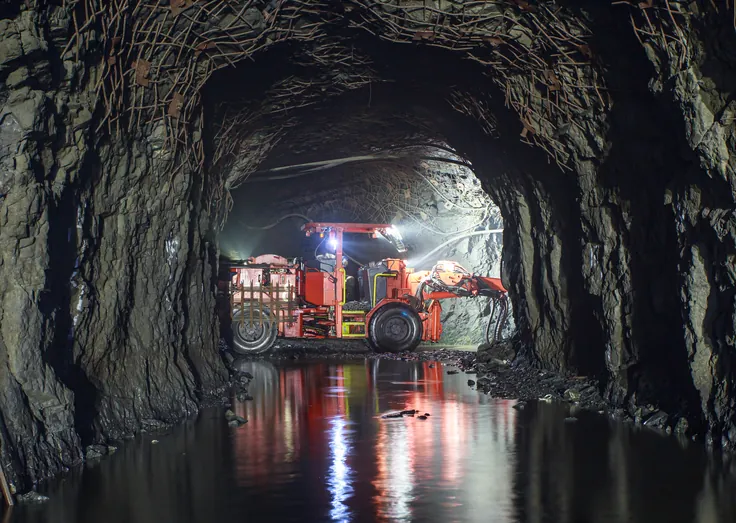
Aviso: as imagens usadas neste artigo têm caráter meramente representativo. Não há intenção de violar direitos autorais, e os créditos são atribuídos aos respectivos proprietários.
Autor: Karan Retawade | Engenheiro de Vendas Sênior