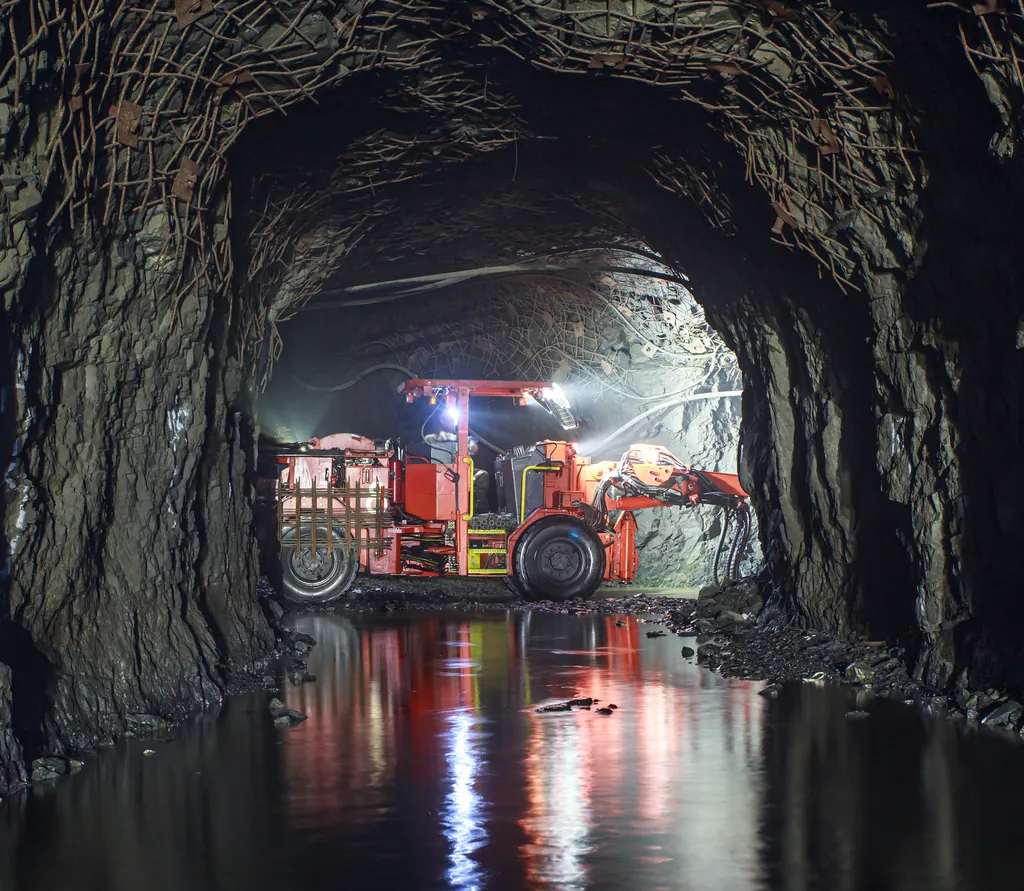
كيف مكّن OCTANTIS INS من الملاحة الدقيقة وتحديد المواقع في الزمن الفعلي للمركبات الأرضية غير المأهولة العاملة في المناجم الخطرة تحت الأرض.
- العميل
- شركة تصنيع معدات الحفر والتعدين
- الموقع
- المناجم والأنفاق تحت الأرض
- القطاع
- الأنظمة البرية
- النتيجة
- ملاحة المركبة UGV بموثوقية دون GNSS، فلا حاجة لأي شخص لدخول المنطقة الخطرة.
الخلفية والتحدي التشغيلي
بدأ عميلنا، وهو شركة رائدة في تصنيع معدات الحفر والتعدين، تصميم وتطوير مركبة أرضية بدون طيار (UGV) تُدار عن بُعد وقادرة على تنفيذ مهام التفتيش في بيئات مظلمة وضيقة تحت الأرض. وفي أنظمة الأنفاق، تكون إشارات GNSS غالبًا ضعيفة أو متاحة جزئيًا أو غير متاحة تمامًا بسبب تضاؤل الإشارة والعوائق.
تمثّل المطلوب في نشر مركبة UGV ذاتية القيادة قادرة على:
تحديد المواقع بدقة في البيئات التي تنعدم فيها إشارة GNSS
توفير اتجاه مستقر في الزمن الفعلي للتحكم في المركبة
الإسناد الجغرافي الدقيق للصور ومقاطع الفيديو الملتقطة
الملاحة الموثوقة دون وجود بشري في المناطق الخطرة
كانت المهمة تتطلب مستشعرًا حيويًا يوفر بيانات مستمرة للموقع والملاحة والتوقيت (PNT) مع معلومات الاتجاه في الزمن الفعلي (الدوران الجانبي والانحدار والاتجاه) لضمان ثبات المركبة طوال مسار التفتيش. وكان على الحل أن يكون مجرَّبًا ميدانيًا للأنظمة البرية، وأن يُظهر انحرافًا ضئيلًا أثناء انقطاع GNSS، وأن يكون مقاومًا للبيئات القاسية، وأن يبقى اقتصاديًا.
نظرة عامة على الحل
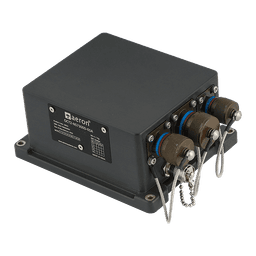
نشرت Aeron Systems نظام الملاحة بالقصور الذاتي OCTANTIS (OCT3-NS7700T) القائم على MEMS بوصفه نواة الملاحة الأساسية لمركبة أرضية بدون طيار مخصصة لتفتيش المناجم والأنفاق. وجُهزت مركبة UGV بحمولات كاميرا وفيديو، بينما وفّر OCTANTIS ملاحة مستمرة وموثوقة في البيئات المفتوحة السماء، والتي تضعف فيها إشارة GNSS، والتي تنعدم فيها تمامًا.
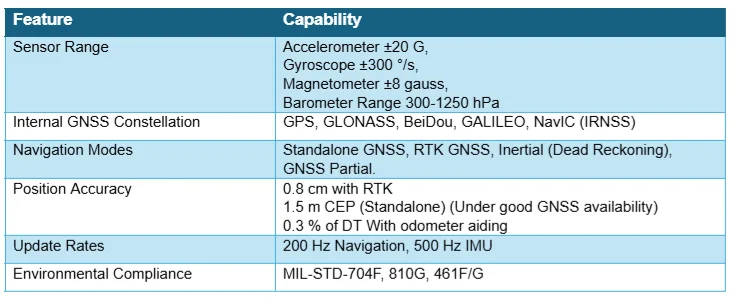
النظام OCT3-NS7700-HP هو نظام INS-GNSS عالي الأداء من نوع MEMS ذو هوائيين، مصمم لتوفير بيانات ملاحة واتجاه عالية الدقة والموثوقية لمجموعة من التطبيقات الحيوية. ويتضمن وحدة قياس بالقصور الذاتي (IMU) متكاملة من نوع MEMS بمستوى تكتيكي رفيع، مع عدم ثبات انحياز يبلغ 0.25°/h، ومستقبل GNSS ذي هوائيين، ما يتيح للنظام تحديد الاتجاه الحقيقي بمعزل عن الحركة أو المغناطيسيات.
يعتمد النظام ترشيح كالمان المتقدم لدمج بيانات القصور الذاتي والأقمار الصناعية، ما يتيح انتقالًا سلسًا بين حالات توفر GNSS وانعدامه.
القدرات الرئيسية لنظام OCTANTIS INS
سير العمليات
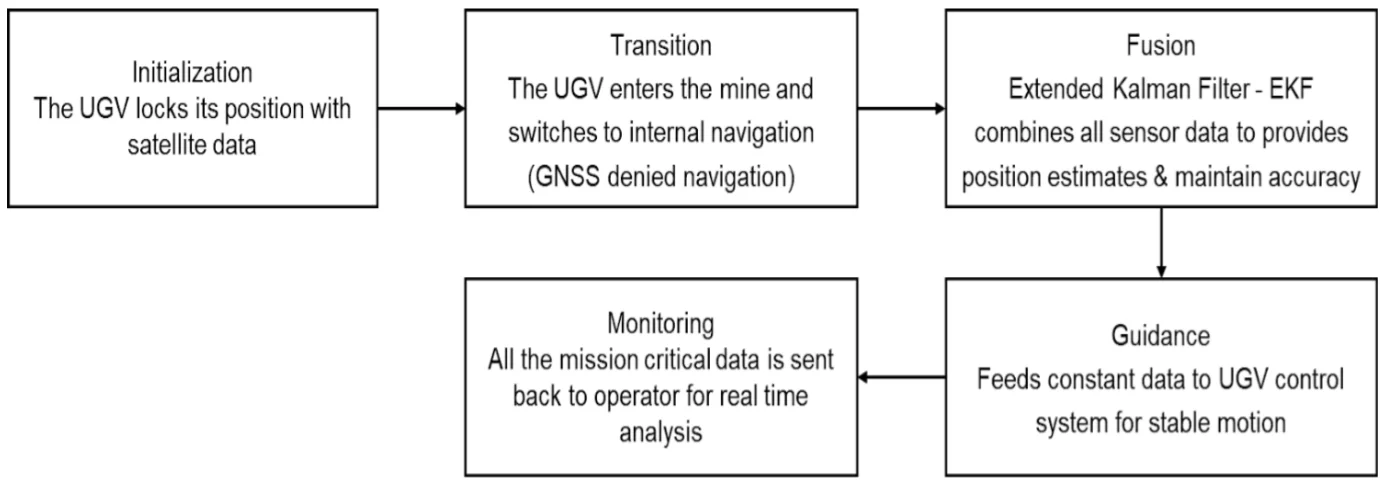
في المناطق المفتوحة السماء، يعمل OCTANTIS بنمط RTK/GNSS، فيوفر دقة موقع تتراوح من سنتيمترات إلى متر واحد، واتجاهًا دقيقًا لبدء المهمة ورسم الخرائط.
عند دخول مركبة UGV إلى بيئات الأنفاق أو المناجم، تتراجع إتاحة GNSS أو تنقطع. وينتقل OCTANTIS تلقائيًا إلى نمط الملاحة بالقصور الذاتي الخالص. وفي هذا النمط، يأخذ Octantis INS مدخلات من عدّاد المسافة المثبت على العجلات في المركبة، وهو يساعد الملاحة بتصحيح الانحرافات الناجمة عن عدم ثبات الجيروسكوب وكبحها.
يدمج مرشح كالمان المدمج في النظام بيانات مستشعرات القصور الذاتي وبيانات المغناطيسية وبيانات عدّاد المسافة وتحديثات GNSS المتقطعة (إن توفرت) لتجاوز فترات الانقطاع وكبح الانحراف.
تُزوَّد منظومة التحكم في المركبة بيانات مستمرة للموقع والسرعة والاتجاه، ما يتيح حركة ذاتية مستقرة وإسنادًا جغرافيًا دقيقًا للفيديو والصور.
تُرسل بيانات المهمة إلى محطة المشغّل للمراقبة في الزمن الفعلي والتحليل بعد المهمة.
وتُزوَّد منظومة التحكم في المركبة والمشغّل ببيانات PNT مضمونة في الزمن الفعلي باستخدام مستشعر OCTANTIS.
الأثر التشغيلي
أتاح نشر OCTANTIS INS إزالة الوجود البشري تمامًا من مناطق التفتيش الخطرة، ما قلّل المخاطر بصورة ملحوظة ومنع الخسائر في الأرواح. وأظهر النظام أداءً ملاحيًا موثوقًا في البيئات التي تنعدم فيها إشارة GNSS أو تضعف، ما يثبت أن OCTANTIS حل ملاحة حيوي للأنظمة الأرضية غير المأهولة العاملة في ظروف قاسية.
تبرز دراسة الحالة هذه قدرة Aeron Systems على تصميم وتقديم أنظمة ملاحة بالقصور الذاتي محلية الصنع وعالية الأداء قائمة على MEMS للتطبيقات ذاتية القيادة والتطبيقات الحرجة للسلامة.
أثبت OCTANTIS INS أنه حل متين وجاهز للاستخدام الميداني واقتصادي لمركبات تفتيش المناجم غير المأهولة، ويدعم مهام الدفاع والأمن الداخلي والاستقلالية الصناعية التي تتطلب ملاحة مضمونة في بيئات تنعدم فيها إشارة GNSS.
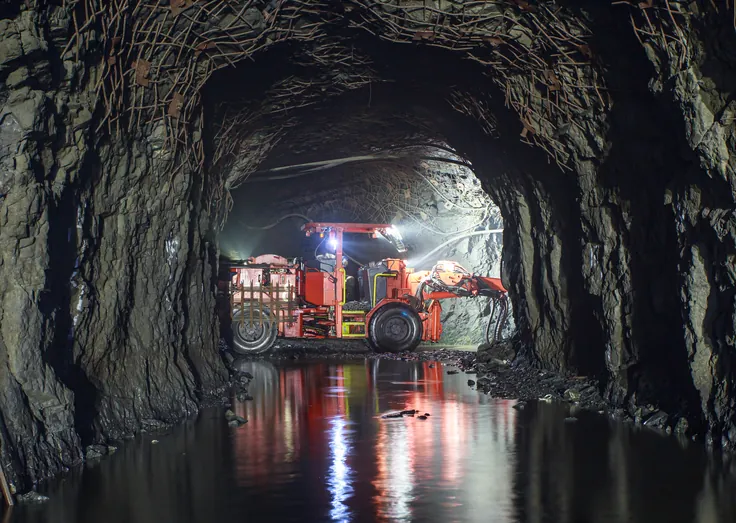
إخلاء مسؤولية : الصور المستخدمة في هذا المقال لأغراض التمثيل فقط. ولا يُقصد أي انتهاك لحقوق النشر، وتُنسب الأعمال إلى أصحابها.
الكاتب : Karan Retawade | مهندس مبيعات أول