ضمان تحديد دقيق للموضع في البيئات المتنازع عليها والصعبة على GNSS.
في عصر العالم الذاتي الحديث، أثبتت المركبات الجوية غير المأهولة (UAV) والمركبات غير المأهولة تحت الماء (UUV) والمركبات الأرضية غير المأهولة (UGV) أنها أنظمة لا غنى عنها في طيف واسع من التطبيقات العسكرية والتجارية والمدنية. وتعتمد هذه الأنظمة على النظم العالمية للملاحة بالأقمار الصناعية (GNSS) للحصول على بيانات الموضع والملاحة والتوقيت (PNT). لكن هذا الاعتماد يخلق ثغرة حرجة.
هناك مخاطر التشويش والانتحال على مستقبل GNSS وما يرتبط به من عدد المركبات ذاتية القيادة. فالإشارة تغمر المستقبل بالضجيج وتصمّه عن نظام الملاحة؛ ويُسمى هذا الشكل من التداخل تشويشًا. أما التهديد الأكثر تطورًا والمعروف بالانتحال فيحدث عندما تجعل إشارات مزيفة المستقبل يحسب معلومات موضع أو توقيت خاطئة بدلًا من الصحيحة. وبالنسبة للسيارات ذاتية القيادة في البيئات الحساسة أو للعمليات الحرجة للمهام، يرجّح أن تكون هذه الهجمات كارثية.
ومع انتشار قدرات التشويش والانتحال التي يسهل نسبيًا الحصول عليها بينما يكلّف الدفاع ضدها كثيرًا، ازدادت الحاجة إلى إجراءات مضادة فعّالة إلحاحًا. وهنا تؤدي أنظمة الملاحة بالقصور الذاتي (INS) دورًا حاسمًا، إذ توفّر وسيلة ملاحة مستقلة تعمل بفعالية حتى عند اختراق إشارات GNSS.
PLX من Aeron عائلة من أنظمة الملاحة بالقصور الذاتي المدمجة جدًا والقائمة على MEMS. وتوفّر مُلاحات Pollux 2 وPollux 3 القصورية المصممة للأنظمة غير المأهولة (UAV وUUV وUGV) قدرات كشف التشويش والانتحال على GPS والتخفيف منهما كما هو موضح أدناه.
كيف يجري التشويش والانتحال على GNSS؟
الحرب الإلكترونية: أجهزة التشويش والانتحال ليست مجرد "أفكار" نظرية؛ بل تثبت فعاليتها في تكتيكات الحرب الإلكترونية اليوم. وفي سيناريوهات الحرب، يهدد التشويش المكثف على GPS الملاحة في المناطق المحظورة.
التشويش
تعطّل إشارات التداخل المتعمَّد هوائيات GNSS ومستقبلاته عند ترددات مرتفعة، فتتجاوز مستويات التداخل عتبة محددة (انظر الشكل 1). ونتيجة لذلك، قد يفقد GNSS إشارات الأقمار الصناعية ويرسل بيانات موضع غير دقيقة.
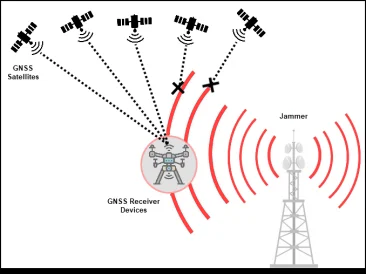
الشكل 1: تداخل التشويش
الانتحال
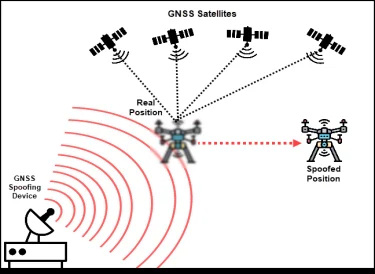
لانتحال مستقبل، يجب على الخصم أن يحاكي بدقة إشارات عدة أقمار صناعية ثم يرسل الإشارة المنتحلة لخداع مستقبل GPS محلي. (انظر الشكل 2). فإذا لم يستطع مستقبل GPS المستهدف التمييز بين إشارات الأقمار الصناعية الحقيقية والمنتحلة، فسيُضلَّل فيبلّغ عن موقع خاطئ.
أساليب INS لمقاومة الانتحال والتشويش
GNSS متعدد الكوكبات والترددات: استخدم GNSS متعدد الكوكبات أو الترددات ونطاقات التردد لتحمّل التشويش/الانتحال الذي قد يسبب فقدان تحديد الموضع.
دمج المستشعرات المتعددة: إذا تعرضت معلومات GNSS للتلف أو التشويش، يبدّل النظام مصادر مدخلاته إلى بيانات ملاحة أخرى منها IMU الداخلية، ويواصل تقديم تقديرات الموضع والوضعية ويحافظ على الملاحة.
كيف يكشف Pollux 3 التشويش والانتحال على GPS؟
يعتمد Pollux 2 وPollux 3 على أنظمة MEMS (الأنظمة الكهروميكانيكية الدقيقة) الحديثة ضمن نظام ملاحة بالقصور الذاتي يستخدم تقنيات متعددة المصادر لتوفير موضع واتجاه دقيقين. ويعتمد Pollux نهجًا متعدد الطبقات لكشف التشويش والانتحال على GPS والتخفيف منهما وتجاوزهما:
الكشف: يكشف Pollux التشويش والانتحال بمراقبة قوة إشارة GNSS المستقبلة باستمرار. ويمكن استخدام الانحرافات الكبيرة عن مستويات C/N₀ المتوقعة، خصوصًا إن كان التغير مفاجئًا، لكشف التشويش والانتحال. وتطلق التناقضات المفاجئة أو التحولات غير المعقولة في بيانات GNSS تنبيهات تشير إلى أنظمة التحكم لبدء عملية التخفيف.
التخفيف: للتخفيف من المشكلات، يستخدم Pollux تقنيتي تعدد الترددات وتعدد الكوكبات. ولأنه يعمل بـ GNSS متعدد الترددات، فإذا تعطل نطاق معين ينتقل Pollux تلقائيًا بالاستقبال إلى نطاق عامل. وثانيًا، يمتلك Pollux تقنيات ترشيح متقدمة لاستبعاد بيانات GNSS المشتبه بها والاعتماد على بيانات إسناد خارجية أخرى (مصادر مساندة بالسرعة وبيانات مساندة جوية) لمواصلة الملاحة. وتجمع استراتيجيات التخفيف بين معالجة الإشارات المتقدمة والخوارزميات المتينة ودمج المستشعرات المتعددة للحفاظ على المرونة. ويحصّن Pollux ضد هجمات التشويش والانتحال التقليدية بالترددات الراديوية التي تعاني منها أنظمة GNSS.
التجاوز: إذا استمر التهديد، يتحول Pollux إلى الملاحة القصورية البحتة أو المدعومة (الملاحة التقديرية)، محافظًا على تقديرات الموضع والوضعية دون مدخلات GNSS. وتعتمد مدة هذا النمط ودقته على جودة مدخلات البيانات وتوافر مصادر إسناد إضافية.
إعادة الدمج: حالما يستقر مدخل GNSS، يعيد النظام بأمان أولوية القياس إلى مصادر البيانات السابقة بتصحيح أي انحراف تراكمي في INS.
يوضح المخطط الانسيابي كيف يكشف Pollux تداخل التشويش والانتحال:
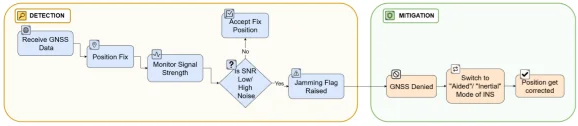
الشكل 3: كشف التشويش والتخفيف منه
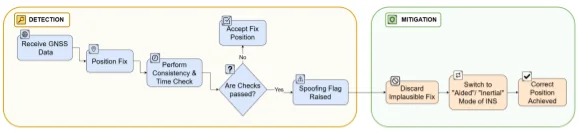
الشكل 4: كشف الانتحال والتخفيف منه
حالما يكشف Pollux التشويش أو الانتحال، يدمج مرشّح كالمان الممتد (Extended Kalman Filter) الخاص به مخرجات IMU ومصدر إسناد خارجي لتصحيح بيانات الموضع. وإذا لم يتوافر الإسناد، يتحول Pollux إلى النمط القصوري البحت. ويوضح الشكل 5 أداء Pollux تحت التشويش والانتحال.
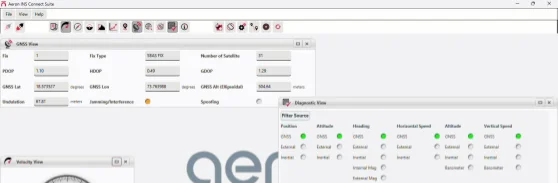
الشكل 5: أداء Pollux 3 تحت التشويش والانتحال
المؤلفة : Rohini Shinde
