Apprenez à étalonner les magnétomètres des INS d'Aeron pour obtenir des mesures précises du champ magnétique.
Qu'est-ce qu'un magnétomètre ?
Un magnétomètre est un capteur ou un appareil qui mesure l'intensité et la direction des champs magnétiques de l'environnement. C'est un instrument essentiel en géologie, en navigation, en archéologie et en sciences spatiales, qui aide à détecter et à analyser les phénomènes magnétiques. Il existe différents types de magnétomètres, conçus pour mesurer la direction, l'intensité ou la variation relative d'un champ magnétique en un lieu donné.
Comment fonctionne-t-il ?
Un magnétomètre mesure l'intensité et la direction d'un champ magnétique. Il repose généralement sur le principe de l'induction magnétique, selon lequel des champs magnétiques variables induisent des courants dans des bobines de fil, ou sur l'interaction de matériaux magnétiques avec des champs magnétiques externes. Il détecte les variations du champ magnétique au moyen de capteurs de type fluxgate, à effet Hall ou à éléments magnétorésistifs. Ces capteurs produisent des signaux proportionnels au champ magnétique, qui sont traités pour mesurer l'intensité et la direction du champ.
Estimation de la direction par le magnétomètre
Monter un INS contenant un magnétomètre sur des objets contenant des matériaux ferromagnétiques, ou à proximité, peut déformer le champ magnétique et entraîner des erreurs d'estimation de l'orientation. Pour y remédier, Aeron fournit un utilitaire logiciel propriétaire qui corrige les perturbations magnétiques de l'INS d'Aeron.
Causes des erreurs magnétiques
Distorsions de type fer dur (biais) : causées par des champs magnétiques permanents provenant d'aimants ou de matériaux magnétisés, tels que :
Les aimants
Les métaux magnétisés
Les câbles à fort courant
Les câbles de haut-parleurs
Les moteurs
Distorsions de type fer doux : causées par des matériaux paramagnétiques qui dévient et déforment le champ magnétique terrestre, notamment :
Les métaux ferreux (fer, acier)
Le nickel
La fibre de carbone
Erreurs courantes d'alignement des capteurs :
Désalignement des axes
Non-orthogonalité due aux imprécisions de fabrication
Aperçu du processus d'étalonnage
Pour étalonner magnétiquement l'INS d'Aeron, suivez les étapes ci-dessous :
1. Précautions
L'appareil doit être tourné en mouvement circulaire sur une surface horizontale. L'angle d'inclinaison (roulis/tangage) de la surface doit être proche de zéro et ne pas dépasser ±5 deg.
La zone où l'étalonnage est effectué doit être exempte de toute interférence magnétique.
Évitez de monter l'INS près des arêtes vives de matériaux ferromagnétiques, car elles concentrent les distorsions magnétiques.
2. Préparation
Fixez solidement l'INS pour éviter tout mouvement pendant l'étalonnage.
Aucune orientation de montage particulière n'est requise.
3. Collecte des données
Faites tourner l'INS selon diverses orientations pour acquérir les données brutes des capteurs.
Utilisez l'utilitaire d'Aeron pour enregistrer ces données.
4. Procédure
Mettez l'appareil sous tension (ON).
Lancez AICS (utilitaire d'Aeron).
Raccordez le port de l'appareil à l'ordinateur ou à l'ordinateur portable.
L'utilisateur peut connecter l'appareil via le menu Fichier -> Connecter ou le bouton de la barre d'outils, comme le montrent la Figure 1 : menu Fichier - Connecter et la Figure 2 : Connecter - bouton de la barre d'outils.
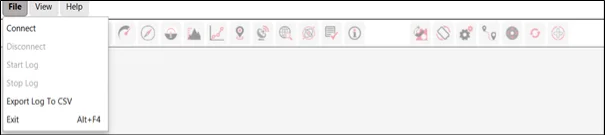
Figure 1 : menu Fichier - Connecter
OU
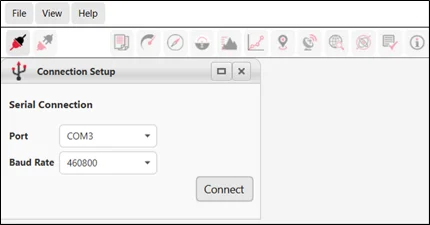
Figure 2 : Connecter - bouton de la barre d'outils
Sélectionnez le port COM et la vitesse de transmission dans la liste déroulante.
Cliquez sur Connecter.
Cliquez sur l'icône Configuration de la barre d'outils et sélectionnez l'onglet Paramètres du magnétomètre ; une fenêtre s'affiche, comme le montre la Figure 3.
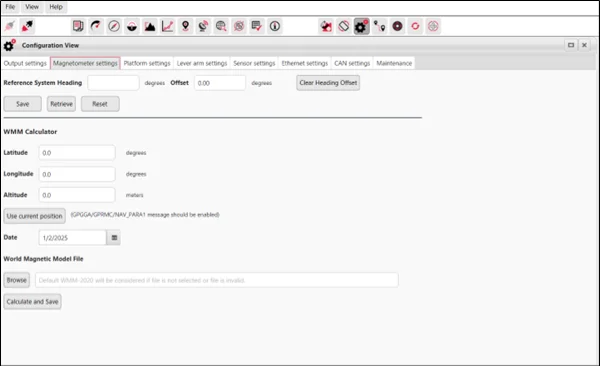
Figure 3 : étalonnage magnétique - paramètres du magnétomètre
Saisissez la valeur de cap du système de référence. La valeur de décalage s'affiche en calculant la différence entre le cap de l'appareil et celui du système de référence. Cliquez sur Enregistrer pour appliquer les paramètres.
Saisissez les données de position (latitude, longitude) du site d'étalonnage magnétique pour le WMM.
OU
Si un point GNSS FIX est disponible, cliquez sur « Utiliser la position actuelle ».
Sélectionnez la date du jour.
Sélectionnez le dernier fichier WMM.COF OU ignorez cette étape pour utiliser le fichier WMM intégré.
Cliquez maintenant sur Calculer > Enregistrer pour enregistrer tous les paramètres ci-dessus.
L'appareil est maintenant prêt à démarrer l'étalonnage.
Cliquez sur l'icône (
) des paramètres magnétiques de la barre d'outils.
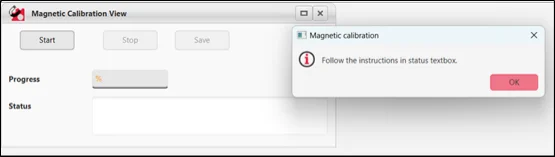
Figure 4 : étalonnage magnétique - étape 1
Cliquez sur le bouton Démarrer pour lancer le processus d'étalonnage magnétique. Suivez les instructions qui s'affichent dans la zone de texte d'état, comme le montre la Figure 4.
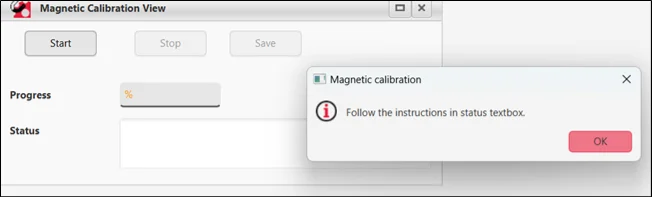
Figure 5 : étalonnage magnétique - étape 2 - démarrage du processus
Faites tourner lentement l'appareil (ou la plateforme sur laquelle il est monté) et observez le déroulement de l'étalonnage dans la barre « État » . Surveillez le pourcentage de « Progression » pendant l'opération. Lisez attentivement les messages d'état.
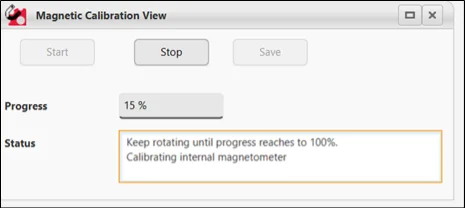
Figure 6 : étalonnage magnétique - étape 3 - en cours 15 % (a)
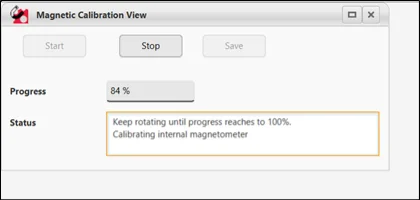
Figure 7 : étalonnage magnétique - étape 3 - en cours 84 % (b)
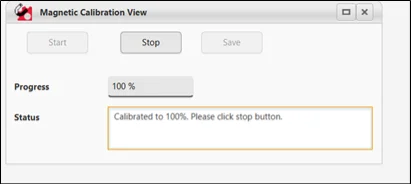
Figure 8 : étalonnage magnétique - étape 4 - processus terminé 100 %
Lorsque la progression atteint 100 %, l'étalonnage magnétique est terminé avec succès et les données nécessaires à l'étalonnage ont été collectées.
Cliquez sur Arrêter > Enregistrer pour enregistrer l'étalonnage.
L'appareil passe alors en mode navigation.
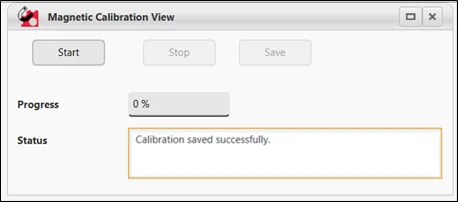
Figure 9 : étalonnage magnétique enregistré avec succès
Une fois l'étalonnage terminé, vérifiez s'il subsiste un décalage entre le système de référence et l'appareil.
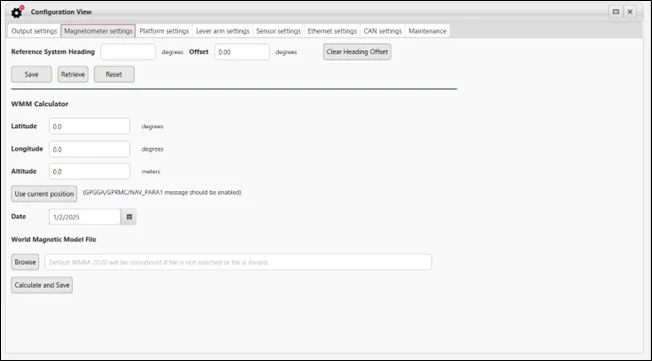
Figure 10 : étalonnage magnétique - décalage
Cliquez sur le bouton Enregistrer.
L'étalonnage est maintenant terminé.
Lorsque les étapes ci-dessus sont suivies dans l'ordre, l'étalonnage magnétique s'achève avec succès.
5. Réétalonnage
Nécessaire si la position de montage ou la géométrie de l'objet change de façon notable.
Nécessaire pour conserver la précision dans le temps ou après des modifications.
6. Fonctionnalités et remarques supplémentaires
Variabilité de l'environnement : le champ magnétique terrestre varie selon la géographie et dans le temps.
Intégration d'un modèle magnétique : l'utilitaire d'Aeron intègre le dernier modèle magnétique mondial (WMM) pour mettre à jour les données magnétiques en fonction du lieu (latitude, longitude, altitude) et de l'heure UTC actuelle.
Saisie du lieu et de l'heure : elle peut être faite manuellement ou acquise automatiquement via le GNSS.
Correction du décalage : La déclinaison magnétique locale peut provoquer des décalages de lacet de plusieurs degrés, qui peuvent être corrigés pendant l'étalonnage.
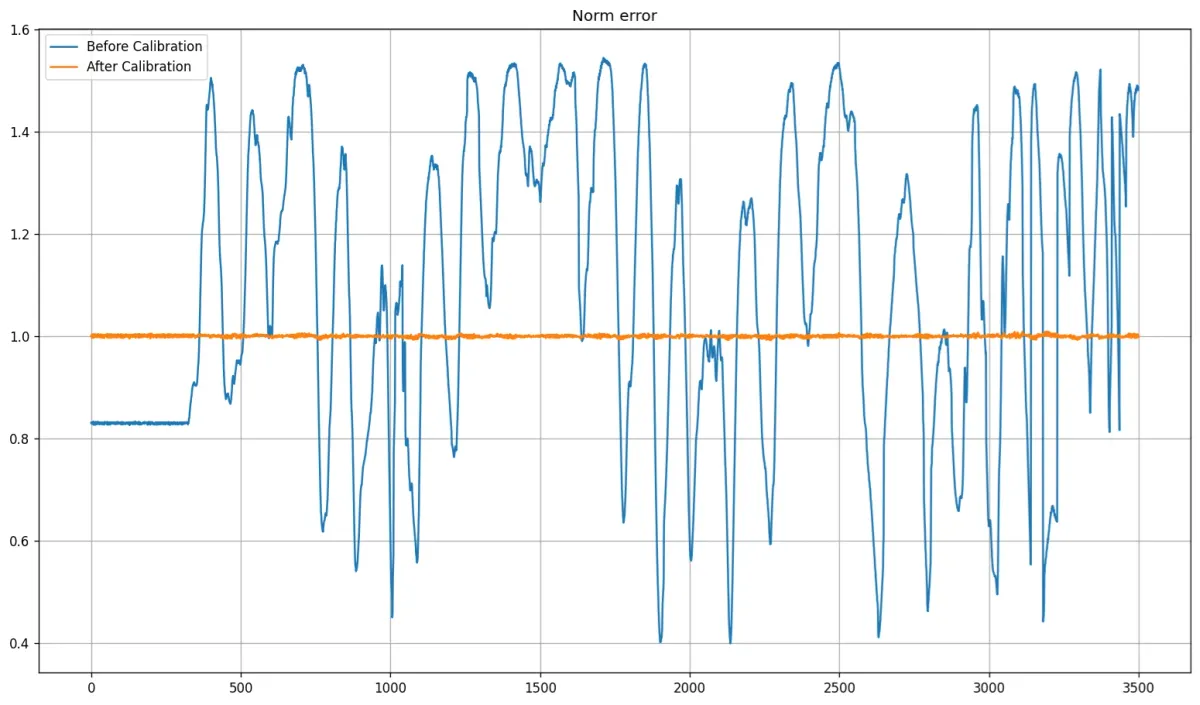
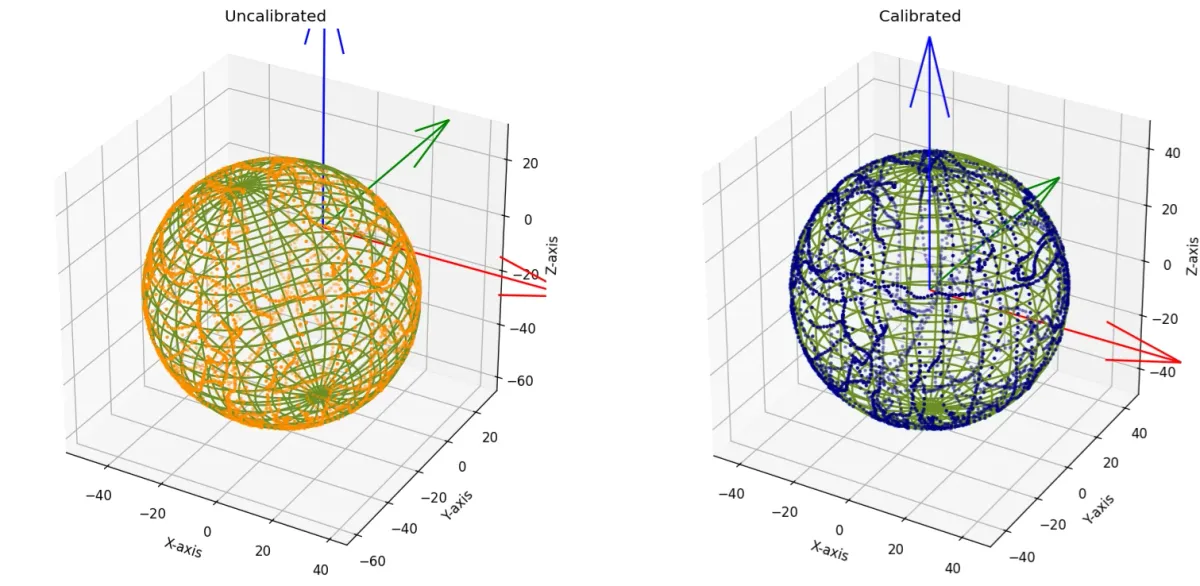
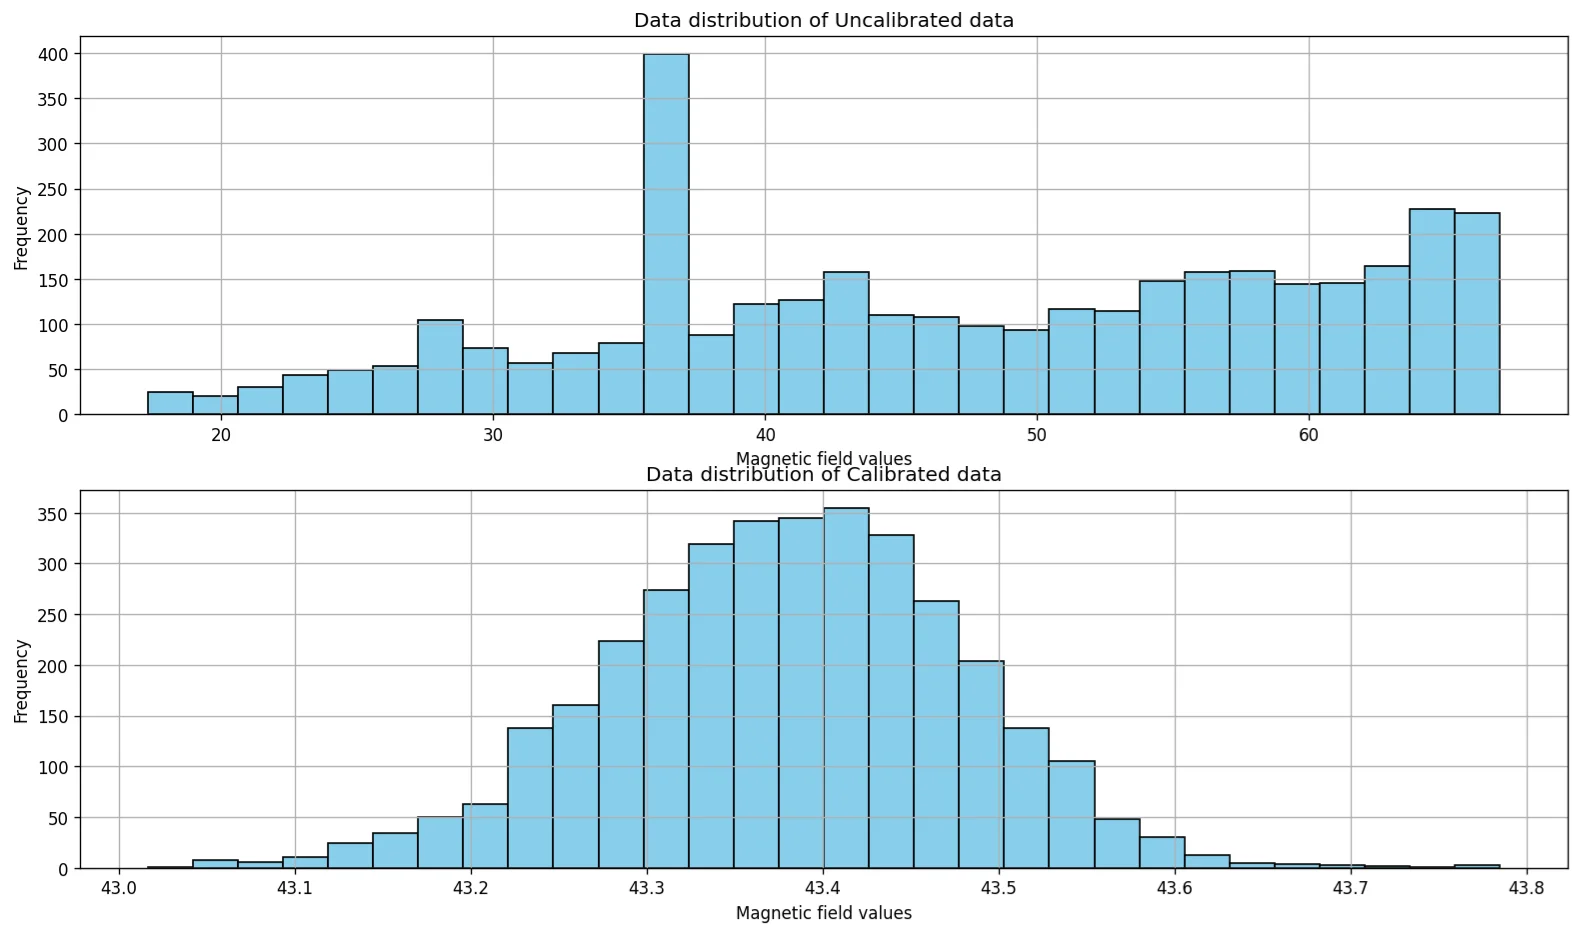
Graphiques et visualisation des données
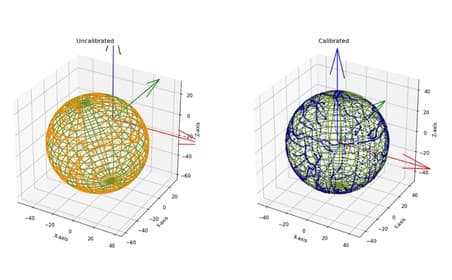
Les résultats de l'étalonnage sont visualisés par des graphiques avant et après étalonnage, qui démontrent l'efficacité du processus dans diverses catégories (par ex. étalonnage 3D).
Remarque : un étalonnage correct permet à l'INS de conserver une grande précision et de fonctionner dans des environnements exempts d'interférences ferromagnétiques. Un étalonnage régulier est recommandé si la configuration de montage ou l'environnement change.
Contactez notre équipe dès aujourd'hui pour en savoir plus sur les solutions IMU et INS d'Aeron.
Auteur : Harsh Shah | Responsable adjoint, avant-vente et assistance