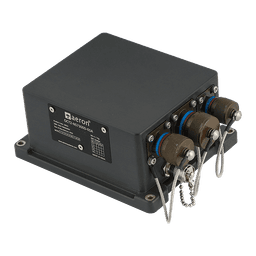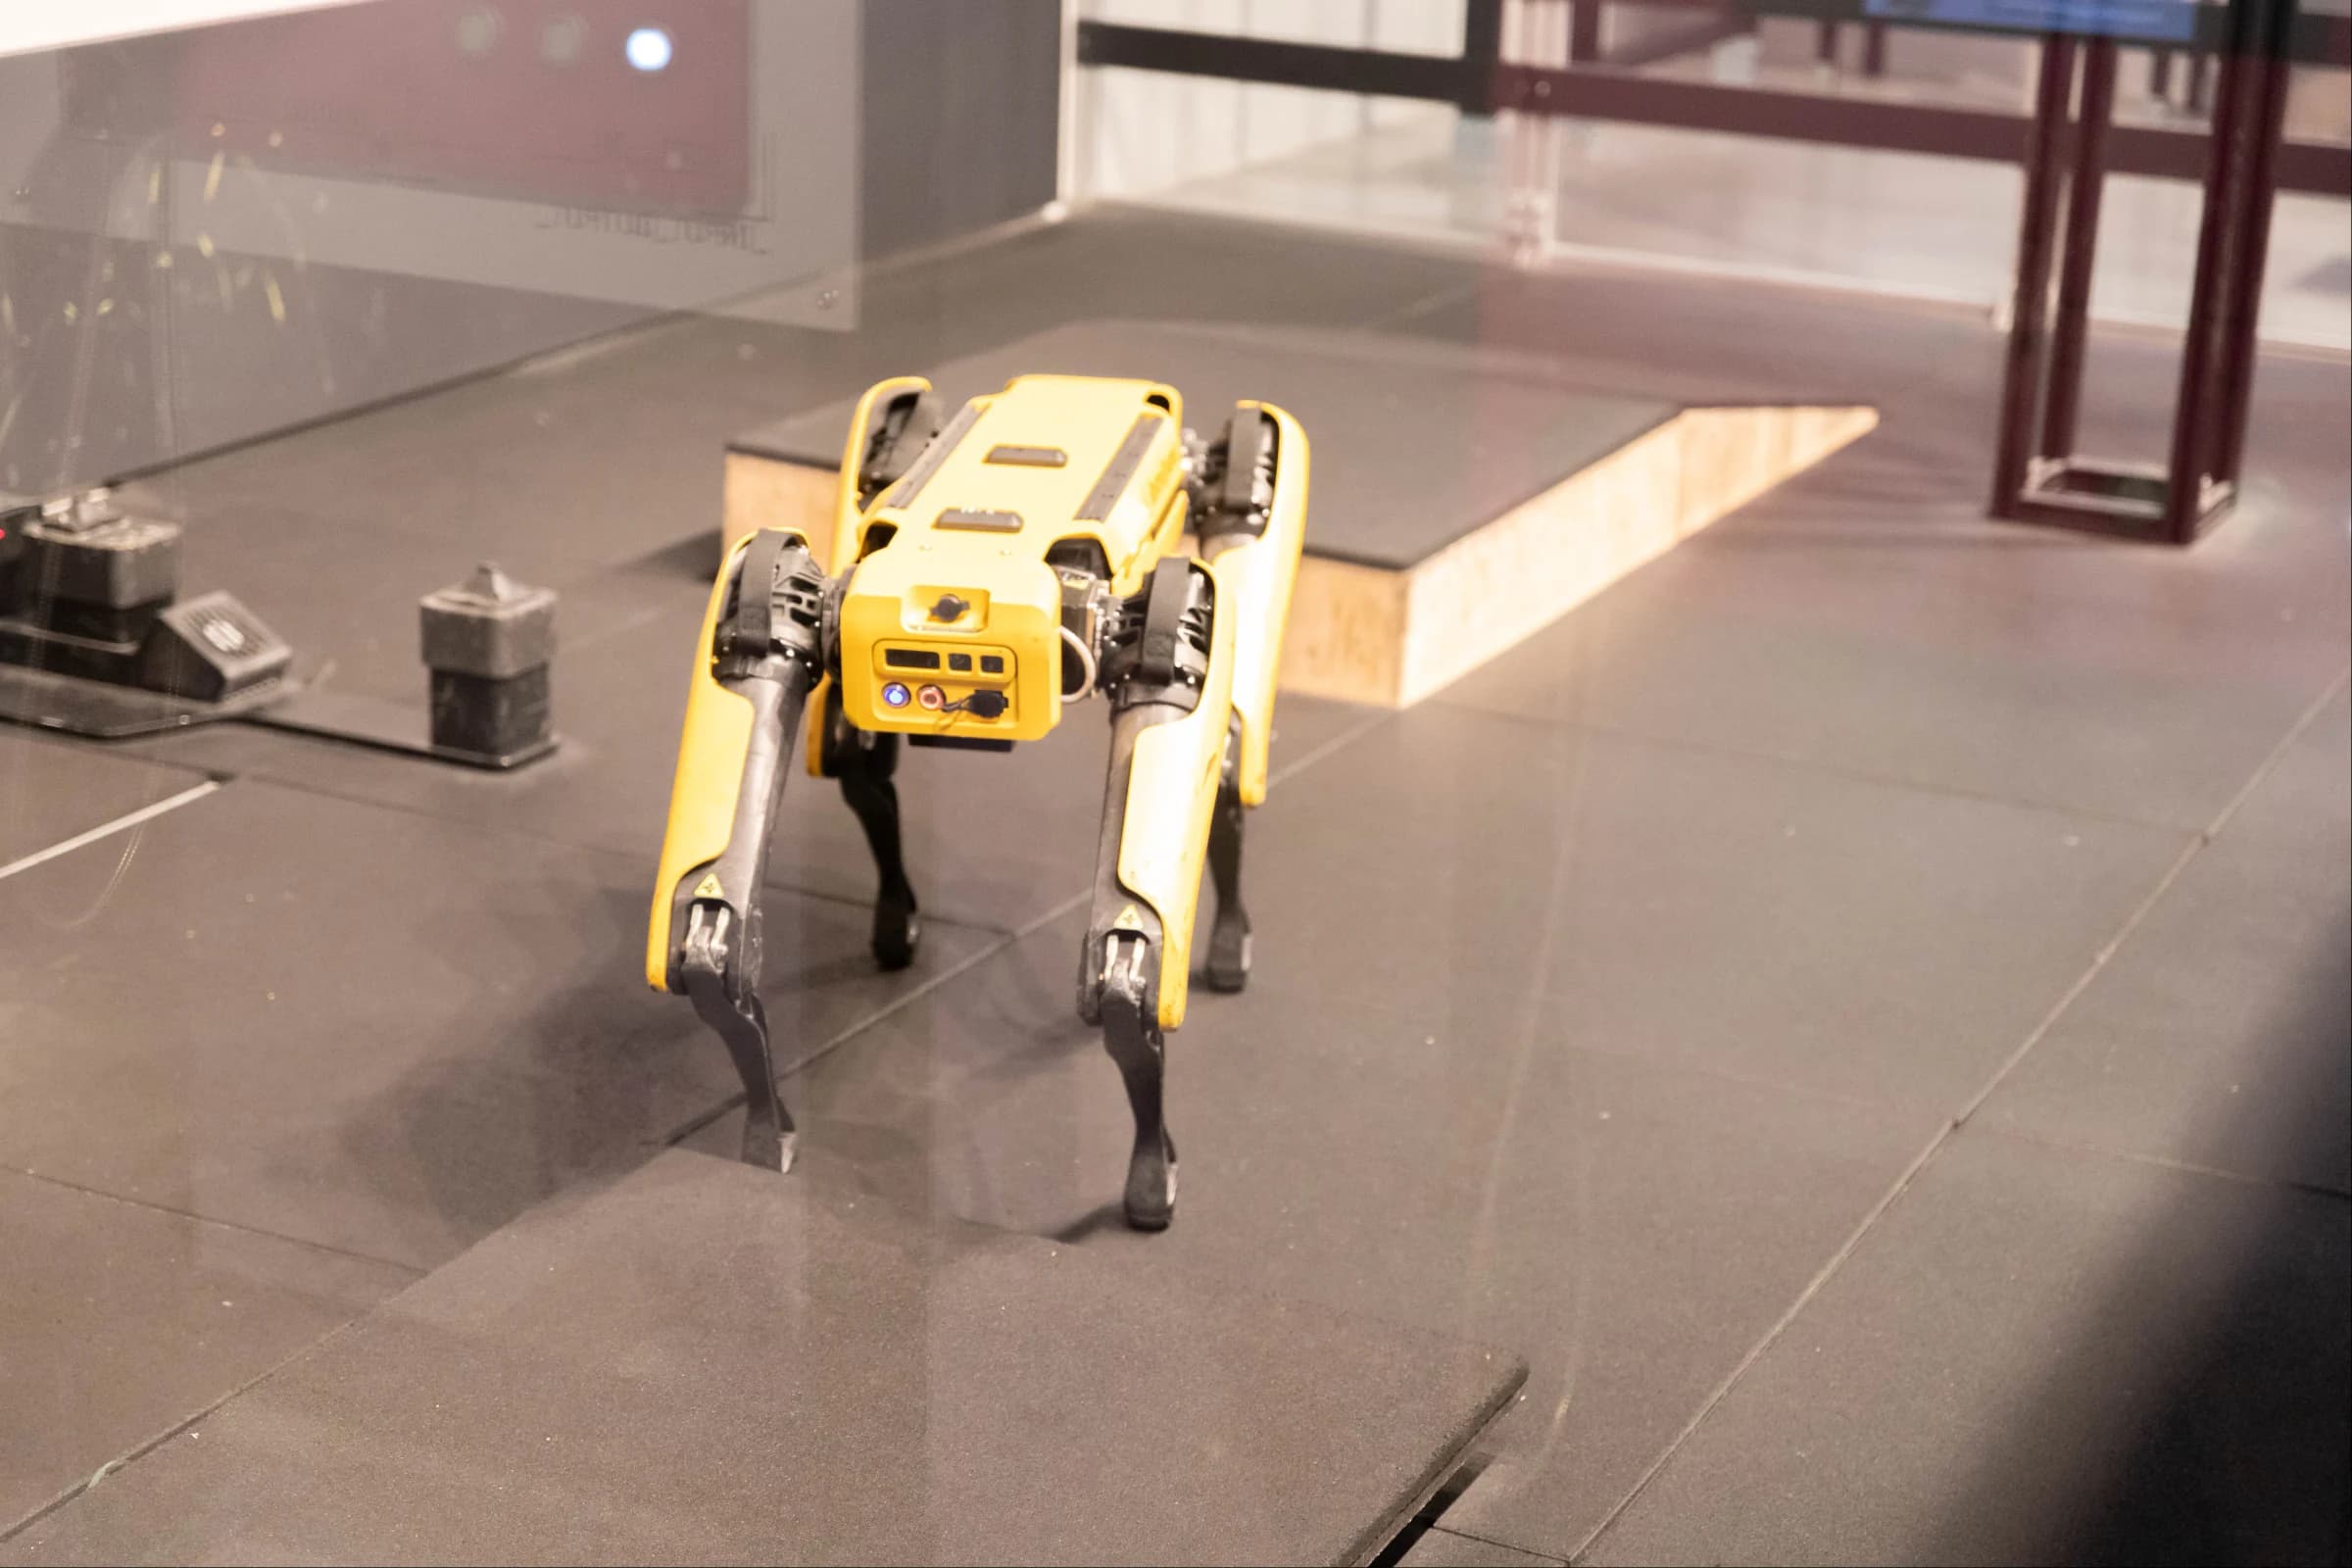
Des solutions de navigation robustes pour les systèmes robotiques intelligents et autonomes.
Système de navigation inertielle Pour les robots mobiles ou robots mobiles autonomes, de plus en plus utilisés dans les applications domestiques, industrielles et autres. Les robots mobiles autonomes sont des robots qui se déplacent d'un endroit à un autre pour accomplir une tâche donnée. C'est assez intuitif : de tels robots ont forcément besoin d'une aide à la navigation pour aller d'un point à un autre. Outre la navigation, il faut aussi un système de localisation du robot car la commande de navigation dépend d'abord de l'endroit où se trouve le robot. Comme ces systèmes sont de petite taille, les systèmes de navigation inertielle MEMS sont par défaut les systèmes de navigation les plus prisés pour les robots mobiles.
À mesure que les robots et leur usage se généralisent, des systèmes de localisation de haute précision et de navigation à faible coût sont nécessaires pour les robots. Avant d'examiner concrètement les différentes techniques.
A. Commençons par comprendre le système de navigation idéal pour les robots
Faible coût : Les robots étant appelés à devenir une ressource courante, ils seront produits en grande série. Pour permettre la production à grande échelle, l'INS utilisé doit être économique. Un système de navigation coûteux fera grimper le prix des robots. Nous constatons un usage croissant des robots dans les applications industrielles comme commerciales. Le coût du système joue un rôle crucial dans l'ampleur de son adoption. Le système de navigation idéal pour les robots doit être économique.
Compact : Les robots devant être très économes en espace, le système de navigation lui-même doit être très compact.
Sécurisé : À mesure que le nombre de robots augmente, leur sécurité sera une préoccupation majeure. Une attaque informatique à grande échelle contre des robots n'est pas une possibilité lointaine. Pour écarter ces tentatives, le système de navigation doit être inviolable.
Précis : Les robots évoluant dans un petit environnement et devant saisir, déplacer des objets et effectuer d'autres actions du même type, la précision requise est très élevée.
Voici les différentes options ou systèmes disponibles pour fournir une aide à la navigation aux robots mobiles
Systèmes de navigation inertielle MEMS : Les systèmes de navigation inertielle comprennent des gyroscopes et des accéléromètres qui déterminent l'accélération dans une direction donnée. L'accélération est intégrée deux fois pour calculer la distance parcourue par le robot dans une direction donnée, ce qui sert à calculer la position finale. Les systèmes de navigation inertielle existent en grande variété. Diverses technologies peuvent servir à fabriquer un INS. Les technologies FOG (gyroscope à fibre optique) ou RLG (gyrolaser) donnent des INS très précis, avec un minimum d'erreur. En revanche, ces systèmes sont très coûteux à fabriquer et volumineux, ce qui les rend inadaptés à la robotique. La troisième technologie disponible pour fabriquer des systèmes de navigation inertielle est la technologie MEMS (systèmes micro-électromécaniques). La technologie MEMS permet de produire des systèmes de navigation inertielle compacts et économiques, mais manque de la finesse et de la précision requises. La sortie de ces systèmes dérive à mesure que l'erreur induite augmente avec le temps.
GPS/GNSS : Si le GPS ou le GNSS constitue une autre option pour la navigation des robots, il présente certainement plus de limites que d'avantages. D'abord, la précision et l'exactitude de position de ces systèmes sont discutables. De plus, la disponibilité du signal GPS en intérieur est très peu fiable. Autre préoccupation majeure concernant le GPS/GNSS : sa vulnérabilité au piratage ou à la manipulation. Comme il s'agit d'un enjeu de sécurité majeur, la préférence pour ce mode de navigation diminuera à mesure que ces systèmes seront mieux connus.
Systèmes de localisation par caméra : Un autre mode possible est l'usage d'une caméra qui détermine la position du robot dans la pièce ou l'espace donné, ces données étant traitées pour générer des commandes de navigation. Ces systèmes utilisent aussi l'éclairage, les luminaires de plafond, le motif des carreaux, etc., pour calculer l'emplacement exact du robot. Ces systèmes en sont encore à un stade naissant et auront besoin de temps pour arriver à maturité.
Système hybride INS-GPS/GNSS : Une autre solution possible pour la navigation des robots mobiles autonomes est un système hybride associant des systèmes de navigation inertielle MEMS et un INS-GPS. Ces systèmes s'appuient principalement sur un système de navigation inertielle MEMS pour la localisation et l'aide à la navigation. Comme nous l'avons vu plus haut, la sortie de ces systèmes tend à dériver à mesure que les erreurs induites augmentent. Le signal GPS peut être utilisé périodiquement pour annuler cette erreur et obtenir des positions précises. Autre point à considérer : l'évolution des INS MEMS. Si les systèmes de navigation inertielle MEMS étaient autrefois connus pour leur manque de précision, les progrès des algorithmes de filtrage ont considérablement accru leur fiabilité.
B. Ce système hybride associant INS MEMS et GNSS présente-t-il de nombreux avantages par rapport aux autres systèmes examinés ?
Faible coût : Ces systèmes sont très abordables, ce qui les rend très adaptés à la production et à l'usage à grande échelle.
Sécurisé : Comme ces systèmes utilisent principalement un système de navigation inertielle indépendant et ne font appel au signal GNSS que pour la correction, ils sont beaucoup plus sûrs que les systèmes uniquement fondés sur le GPS/GNSS.
Précision de la sortie : La précision de la sortie de ces systèmes est bien meilleure que celle des systèmes GPS/GNSS autonomes. À noter que, grâce aux progrès des algorithmes et des techniques de filtrage, on peut obtenir avec des systèmes MEMS une exactitude et une précision comparables à celles des systèmes RLG et FOG.