Soluciones de navegación robustas para sistemas robóticos inteligentes y autónomos.
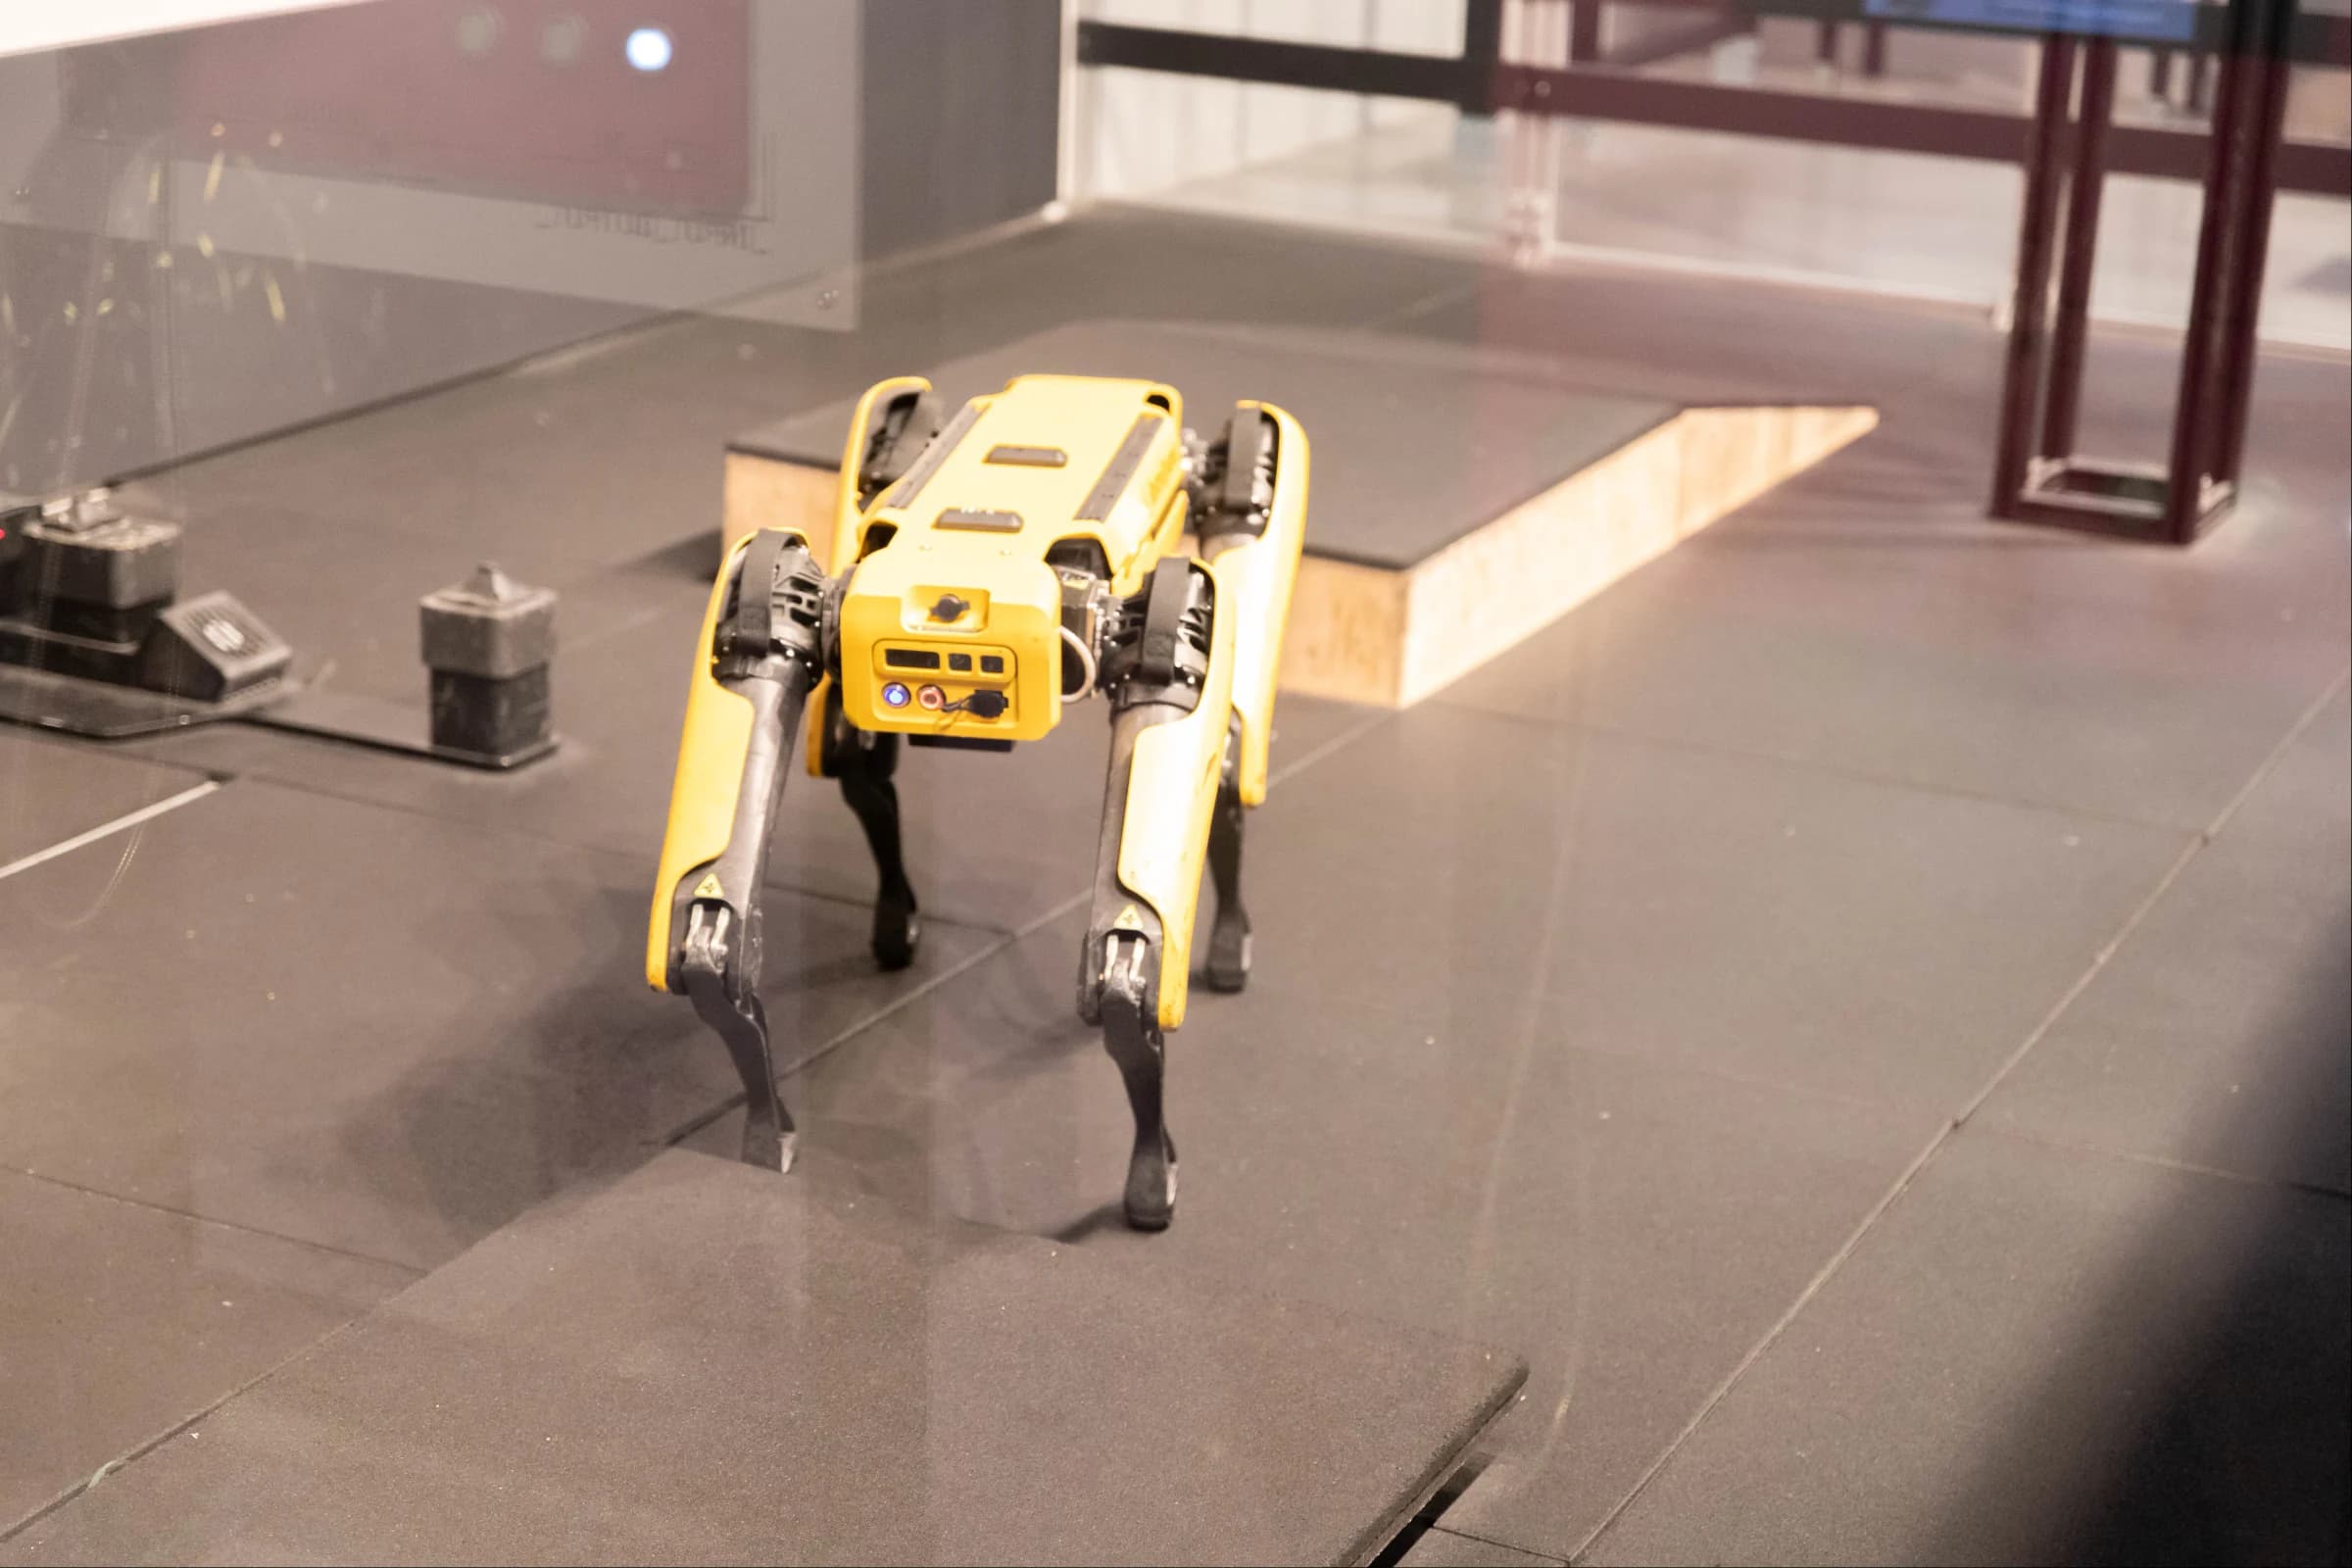
Sistema de navegación inercial para robots móviles o robots móviles autónomos: se utilizan cada vez más tanto en aplicaciones domésticas como industriales y de otro tipo. Los robots móviles autónomos son robots que se desplazan de un lugar a otro para cumplir una tarea determinada. Como es intuitivo, estos robots necesitarán sin duda asistencia de navegación para ir de un punto a otro. Junto con la navegación, también necesitamos un sistema para la localización del robot, ya que la orden de navegación dependerá de dónde se encuentre el robot en primer lugar. Dado que estos sistemas son de tamaño compacto, los sistemas de navegación inercial MEMS son por defecto los sistemas de navegación preferidos para los robots móviles.
A medida que se generaliza el uso de los robots, se necesitan sistemas de localización de alta precisión y de navegación de bajo coste para ellos. Antes de ver las distintas técnicas.
A. Primero conozcamos el sistema de navegación ideal para robots
Bajo coste: como los robots serán un recurso de uso común, se fabricarán en grandes cantidades. Para facilitar la producción a gran escala, el INS utilizado debe ser de bajo coste. Un sistema de navegación costoso encarecerá los robots. Vemos un uso creciente de robots en aplicaciones industriales y comerciales. El coste del sistema desempeña un papel decisivo en la amplitud de su uso. El sistema de navegación ideal para robots tiene que ser de bajo coste.
Compacto: como los robots deben aprovechar muy bien el espacio, el propio sistema de navegación tendrá que ser muy compacto.
Seguro: a medida que aumenta el número de robots, su seguridad será una preocupación clave. Un ataque informático generalizado contra robots no es una posibilidad remota. Para eliminar estos intentos, el sistema de navegación tendrá que ser a prueba de ataques.
Preciso: como los robots operan en un entorno reducido y se ocuparán de recoger y mover objetos y de acciones similares, la precisión requerida es muy alta.
Estas son las diversas opciones o sistemas disponibles para proporcionar asistencia de navegación a los robots móviles
Sistemas de navegación inercial MEMS: los sistemas de navegación inercial constan de giroscopio y acelerómetros que determinan la aceleración en una dirección dada. La aceleración se integra dos veces para calcular la distancia recorrida por el robot en una dirección determinada, que se utiliza para calcular la ubicación final. Existe una gran variedad de sistemas de navegación inercial. Se pueden usar varias tecnologías para fabricar un INS. El uso de tecnologías FOG (giroscopio de fibra óptica) o RLG (giroscopio de láser de anillo) da como resultado INS muy precisos y con un error mínimo. Por otro lado, estos sistemas son muy costosos de fabricar y de gran tamaño. Esto los hace inadecuados para las aplicaciones de robótica. La tercera tecnología disponible para fabricar sistemas de navegación inercial es MEMS (sistemas microelectromecánicos). La tecnología MEMS permite producir sistemas de navegación inercial compactos de bajo coste, pero carece de la exactitud y la precisión requeridas. La salida de estos sistemas deriva a medida que el error inducido aumenta con el tiempo.
GPS/GNSS: aunque el GPS o GNSS es otra opción para la navegación de robots, tiene sin duda más limitaciones que ventajas. En primer lugar, la exactitud y la precisión posicional de estos sistemas son cuestionables. Al mismo tiempo, la disponibilidad de la señal GPS en interiores es muy poco fiable. Otra preocupación importante sobre el GPS/GNSS es su vulnerabilidad a ser pirateado o manipulado. Al tratarse de un problema grave de seguridad, a medida que crezca la concienciación sobre estos sistemas, disminuirá la preferencia por este modo de navegación.
Sistemas de localización basados en cámaras: otro posible modo de comunicación es el uso de una cámara que determina la posición del robot en la sala o en un espacio dado, y esos datos se procesan para generar órdenes de navegación. Estos sistemas también utilizan luces, luminarias de techo, el diseño de las baldosas, etc. para calcular la ubicación exacta del robot. Estos sistemas se encuentran aún en una fase incipiente y necesitarán algo de tiempo para madurar.
Sistema híbrido INS-GPS/GNSS: otra posible solución para la navegación de robots móviles autónomos es un sistema híbrido de sistemas de navegación inercial MEMS e INS-GPS. Estos sistemas dependen principalmente de un sistema de navegación inercial MEMS para la localización y la asistencia de navegación. Como hemos visto antes, la salida de estos sistemas tiende a derivar a medida que aumentan los errores inducidos. La señal GPS puede utilizarse periódicamente para anular este error y obtener ubicaciones precisas. Otro punto que merece consideración es la evolución de los INS MEMS. Aunque en otro tiempo los sistemas de navegación inercial MEMS eran conocidos por su falta de exactitud, el progreso en los algoritmos de filtrado ha aumentado considerablemente su fiabilidad.
B. ¿Este sistema híbrido formado por un INS MEMS y GNSS tiene un gran número de ventajas sobre los demás sistemas analizados?
Bajo coste: estos sistemas son muy asequibles. Esto los hace muy adecuados para la producción y el uso a gran escala.
Seguro: como estos sistemas utilizan principalmente un sistema de navegación inercial independiente y solo recurren a la señal GNSS para corregir, son mucho más seguros que los sistemas basados únicamente en GPS/GNSS.
Precisión de la salida: la precisión de la salida de estos sistemas es mucho mejor que la de los sistemas GPS/GNSS autónomos. Un punto a tener en cuenta es que, gracias a los avances en algoritmos y técnicas de filtrado, se puede obtener de los sistemas MEMS una exactitud y una precisión comparables a las de los sistemas RLG y FOG.