حلول ملاحة متينة للأنظمة الروبوتية الذكية وذاتية التشغيل.
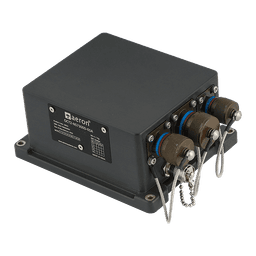
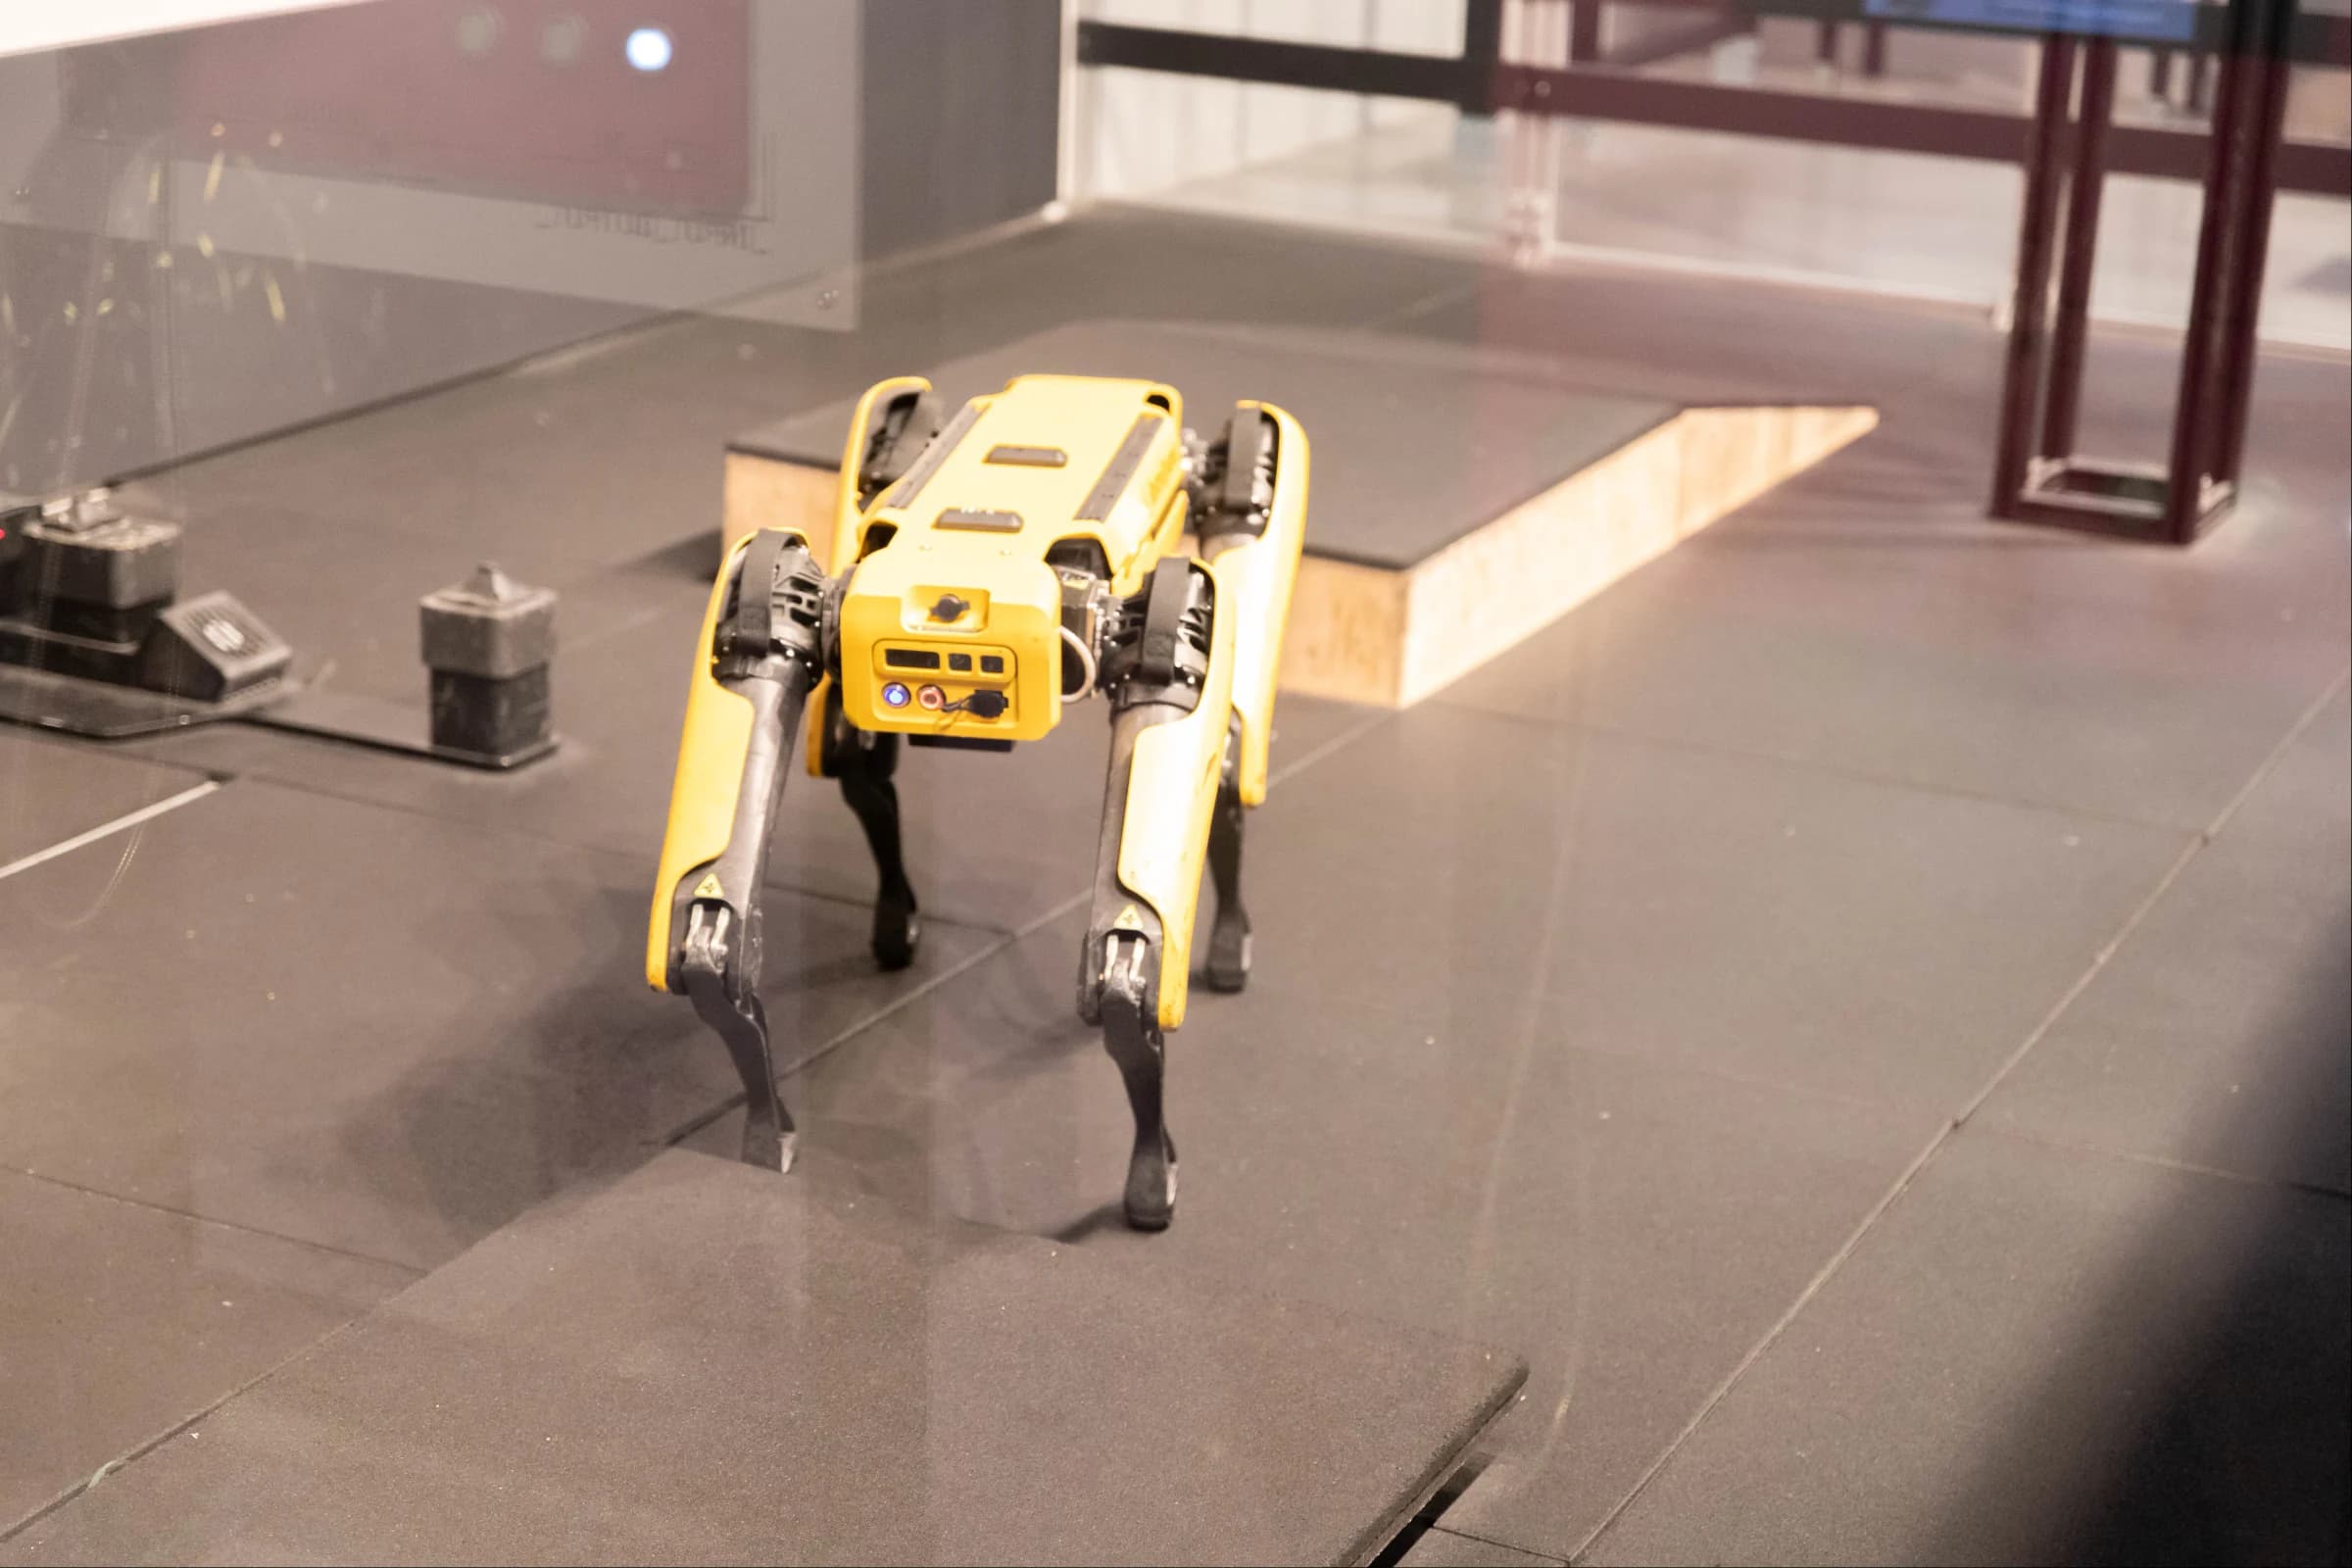
نظام الملاحة بالقصور الذاتي للروبوتات المتنقلة أو الروبوتات المتنقلة ذاتية التشغيل التي يتزايد استخدامها في التطبيقات المنزلية والصناعية وغيرها. الروبوتات المتنقلة ذاتية التشغيل هي الروبوتات التي تنتقل من مكان إلى آخر لإنجاز مهمة محددة. ومن البديهي أن مثل هذه الروبوتات ستحتاج بلا شك إلى مساعدة ملاحية للتنقل من نقطة إلى أخرى. وإلى جانب الملاحة، نحتاج أيضًا إلى نظام لـتحديد موضع الروبوت لأن أمر الملاحة سيعتمد في الأساس على موقع الروبوت. ولأن هذه الأنظمة صغيرة الحجم، فإن أنظمة الملاحة بالقصور الذاتي القائمة على MEMS هي الأكثر تفضيلًا افتراضيًا للروبوتات المتنقلة.
ومع انتشار الروبوتات واستخداماتها، تلزم أنظمة تحديد موضع عالية الدقة وملاحة منخفضة التكلفة للروبوتات. وذلك قبل أن نلقي نظرة على التقنيات المختلفة.
أ. لنفهم أولًا نظام الملاحة المثالي للروبوتات
منخفض التكلفة: بما أن الروبوتات مرشحة لتصبح مورِدًا شائع التوافر، فستُنتج بكميات كبيرة. ولتيسير الإنتاج الواسع، يجب أن يكون نظام INS المستخدم منخفض التكلفة. فنظام الملاحة المرتفع التكلفة سيرفع تكلفة الروبوتات. ونشهد استخدامًا متزايدًا للروبوتات في التطبيقات الصناعية والتجارية. وتؤدي تكلفة النظام دورًا حاسمًا في تحديد مدى اتساع استخدامه. ولذلك يجب أن يكون نظام الملاحة المثالي للروبوتات منخفض التكلفة.
مدمج: بما أن الروبوتات ينبغي أن تكون شديدة التوفير للمساحة، فيجب أن يكون نظام الملاحة نفسه مدمجًا جدًا.
آمن: مع ازدياد عدد الروبوتات، سيكون أمنها شاغلًا رئيسيًا. ولا يُعد هجوم اختراق واسع النطاق على الروبوتات احتمالًا بعيدًا. ولإحباط هذه المحاولات، يجب أن يكون نظام الملاحة محصّنًا ضد الاختراق.
دقيق: بما أن الروبوتات تعمل في بيئة صغيرة وتتعامل مع التقاط الأشياء ونقلها وإجراءات مماثلة، فإن الدقة المطلوبة عالية جدًا.
فيما يلي الخيارات أو الأنظمة المتعددة المتاحة لتوفير المساعدة الملاحية للروبوتات المتنقلة
أنظمة الملاحة بالقصور الذاتي القائمة على MEMS: تتألف أنظمة الملاحة بالقصور الذاتي من جيروسكوب ومقاييس تسارع تحدد التسارع في اتجاه معين. ويُكامَل التسارع مرتين لحساب المسافة التي يقطعها الروبوت في اتجاه معين، وتُستخدم لحساب الموقع النهائي. ويتوافر تنوع كبير في أنظمة الملاحة بالقصور الذاتي. ويمكن استخدام تقنيات متعددة لتصنيع INS. ويؤدي استخدام تقنيات FOG (جيروسكوب الألياف الضوئية) أو RLG (جيروسكوب الليزر الحلقي) إلى نظام INS شديد الدقة بأدنى خطأ. وفي المقابل، فإن تصنيع هذه الأنظمة مكلف جدًا وحجمها كبير. وهذا يجعلها غير مناسبة لـتطبيقات الروبوتات. أما التقنية الثالثة المتاحة لتصنيع أنظمة الملاحة بالقصور الذاتي فهي MEMS: الأنظمة الكهروميكانيكية الدقيقة. وتساعد تقنية MEMS على إنتاج أنظمة ملاحة قصورية مدمجة منخفضة التكلفة لكنها تفتقر إلى الدقة المطلوبة. وتنحرف مخرجات هذه الأنظمة مع تزايد الخطأ المتراكم عبر الزمن.
GPS/GNSS: رغم أن GPS أو GNSS خيار آخر لـملاحة الروبوتات، فإن له بلا شك سلبيات أكثر من الإيجابيات. فأولًا، دقة هذه الأنظمة ودقة تحديد موضعها محل شك. وفي الوقت نفسه، يصعب الاعتماد على توافر إشارة GPS داخل المباني. ومن الشواغل الرئيسية الأخرى بشأن GPS/GNSS قابليته للاختراق أو التلاعب. ولأن هذا شاغل سلامة رئيسي، فمع ازدياد الوعي بهذه الأنظمة سيتراجع تفضيل هذا النمط من الملاحة.
أنظمة تحديد الموضع بالكاميرا: نمط آخر محتمل للتواصل هو استخدام كاميرا تحدد موضع الروبوت في الغرفة أو الحيز المعطى، وتُعالَج تلك البيانات لتوليد أوامر الملاحة. وتستخدم هذه الأنظمة أيضًا الإضاءة وتجهيزات السقف وتصميم البلاط وغيرها لحساب الموقع الدقيق للروبوت. وما زالت هذه الأنظمة في مرحلة مبكرة وتحتاج إلى بعض الوقت لتنضج.
النظام الهجين INS-GPS/GNSS: حل محتمل آخر لـملاحة الروبوتات المتنقلة ذاتية التشغيل هو نظام هجين من أنظمة الملاحة بالقصور الذاتي القائمة على MEMS وأنظمة INS-GPS. وتعتمد هذه الأنظمة أساسًا على أنظمة ملاحة قصورية قائمة على MEMS من أجل تحديد الموضع والمساعدة الملاحية. وكما رأينا سابقًا، تميل مخرجات هذه الأنظمة إلى الانحراف مع تزايد الأخطاء المتراكمة. ويمكن استخدام إشارة GPS دوريًا لإلغاء هذا الخطأ والحصول على مواضع دقيقة. ومن النقاط الجديرة بالاعتبار أيضًا تطور أنظمة MEMS INS. فرغم أن أنظمة الملاحة بالقصور الذاتي القائمة على MEMS كانت معروفة يومًا بقلة دقتها، فقد زاد التقدم في خوارزميات الترشيح موثوقيتها زيادة كبيرة.
ب. يتمتع هذا النظام الهجين المؤلف من MEMS INS وGNSS بعدد كبير من المزايا على الأنظمة الأخرى التي ناقشناها
منخفض التكلفة: هذه الأنظمة ميسورة جدًا، ما يجعلها مناسبة جدًا للإنتاج والاستخدام على نطاق واسع.
آمن: بما أن هذه الأنظمة تستخدم أساسًا نظام ملاحة قصوري مستقلًا ولا تعتمد على إشارة GNSS إلا للتصحيح، فهي أكثر أمانًا بكثير من الأنظمة القائمة على GPS/GNSS وحده.
دقة المخرجات: دقة مخرجات هذه الأنظمة أفضل بكثير من أنظمة GPS/GNSS المستقلة. ومن النقاط التي ينبغي ملاحظتها أنه بفضل التقدم في الخوارزميات وتقنيات الترشيح، يمكن الحصول من أنظمة MEMS على دقة تضاهي أنظمة RLG وFOG.